午夜锤行动中的电磁静默区:可逆干扰的实战验证
2025年6月21日深夜,七架B-2从密苏里州怀特曼空军基地起飞,向东飞越大西洋。37小时后,轰炸机返航。目标:伊朗福尔多和纳坦兹。任务代号"午夜锤行动"。
这次行动后来被讨论得很多,大部分分析集中在B-2本身、GBU-57钻地弹的穿透效果,或者伊朗防空系统为什么没反应。但有一个细节被讨论得很少:在B-2飞进伊朗领空的那两个小时里,伊朗的防空雷达和通信网络到底发生了什么。
太空作战司令部司令Miller中将在2025年9月的AFA会议上给出了一句话:"这是第一次我们能够说电磁战部队参与了那次任务......具体聚焦于确保B-2在我们选择的时间和地点进出。"
时间线
B-2在美东时间6月21日凌晨0时01分起飞,飞了18个小时后进入美国中央司令部责任区。当天17时左右进入伊朗领空,18时40分到19时05分之间完成对福尔多和纳坦兹的打击,19时30分离开伊朗领空返航。
电磁静默区需要覆盖的时间窗口大约是17时30分到19时30分,两个小时。这两个小时里,伊朗的防空雷达、通信网络和预警系统得一直处于被压制状态。
公开信息里能找到三条压制手段。第一条是卫星通信压制------太空军电磁战部队用反通信系统和"赏金猎人"等装备,向伊朗通信卫星的上行或下行链路发射干扰信号。第二条是预警和侦察卫星压制------据heise.de报道,Meadowlands系统能够通过干扰预警、侦察或跟踪卫星来创建静默区。第三条是GPS导航干扰与欺骗------对敌方GPS信号进行干扰和欺骗,让伊朗防空系统无法准确定位轰炸机,同时保障己方B-2的导航和GBU-57钻地弹的制导。
三层压制叠在一起,就是Miller说的"B-2在我们选择的时间和地点进出"。
伊朗防空系统为什么没开火
BBC Verify后来报道说,根据美方官员的说法,伊朗战斗机没有起飞,防空系统也没有开火。
这个细节比"轰炸成功"本身更有信息量。它说明伊朗防空系统在那两个小时里处于感知真空。雷达可能没探测到目标,或者探测到了但信息传不出去;指挥链可能因为通信中断而无法下达拦截命令;防空导弹可能因为GPS欺骗而无法锁定目标。不管具体是哪个环节断了,结果是整场行动中伊朗防空系统保持沉默。
这就是可逆干扰和动能摧毁的本质区别。动能摧毁是让敌方永久失去某个能力;可逆干扰是让敌方在特定时间和空间内暂时失去感知和决策能力。等电磁压制停了,系统通常能恢复------但打击窗口已经关了,B-2已经走了。
从午夜锤到Meadowlands
午夜锤行动里用的不是Meadowlands。第一套生产型Meadowlands要到2025年12月才交付,第二套作战验收在2026年6月才完成。那次行动用的是CCS Block 10.2和相关装备。
但太空军在2026年6月的Meadowlands作战验收公告里,明确把午夜锤行动拿出来当论据。逻辑很清楚:午夜锤验证了可逆干扰的作战概念,Meadowlands是把这个概念制度化、规模化的技术平台。
从作战规划的角度看,午夜锤留下了几条可复用的经验。静默区的时间窗口要卡得很准------太早启动会暴露意图,太晚启动压制不住。频段要覆盖得足够宽------敌方在不同频段之间切换,单一频段干扰容易被绕开。己方导航保障要和干扰同步------压敌方通信的同时,不能让己方GPS受影响。
这几条经验直接写进了Meadowlands的技术规格。S、C、X、Ku四个频段的多频干扰能力,远程操控,开放架构,都是为了让下一次静默区能建得更快、更灵活。
干扰机到底该什么时候开
上面说的都是概念。但如果要真的规划一次静默区,会碰到一个很实际的问题:干扰系统到底该什么时候开机?
开太早,敌方有更多时间检测和适应,而且干扰机本身也暴露得更久。开太晚,关键窗口开始时压制效果还没起来,B-2进去的时候防空系统可能还没被压住。中间应该有一个最优值。
下面这段MATLAB代码就是用来找这个最优值的。它扫描不同的开机时间,对每个时间算一个"综合评分",评分越低越好。
matlab
%% silence_zone_window_optimization.m
% 电磁静默区时间窗口优化
% 目标:在覆盖B-2打击窗口的前提下,尽量缩短干扰暴露时间

clear; clc; close all;

%% 1. 作战时间线(单位:分钟,0 = 6月21日17:00)
dt = 0.5;
t = 0:dt:180;

t_enter_iran   = 60;    % B-2进入伊朗领空 18:00
t_first_strike = 100;   % 首次打击 18:40
t_last_strike  = 125;   % 打击结束 19:05
t_exit_iran    = 150;   % B-2离开领空 19:30

% 关键窗口:B-2在伊朗领空的时间段
critical_window = [t_enter_iran, t_exit_iran];

fprintf('========== 作战时间线 ==========\n');
fprintf('关键窗口: %.0f - %.0f 分钟 (共 %.0f 分钟)\n', ...
    critical_window(1), critical_window(2), diff(critical_window));
fprintf('B-2进领空: 第 %d 分钟 (18:00)\n', t_enter_iran);
fprintf('B-2出领空: 第 %d 分钟 (19:30)\n', t_exit_iran);

%% 2. 干扰系统参数
jammer.max_continuous = 120;    % 最大连续工作时间 分钟
jammer.setup_time     = 15;     % 部署启动时间 分钟

%% 3. 敌方抗干扰适应模型
enemy.adapt_final = 0.9;    % 敌方最终适应程度上限
enemy.adapt_tau   = 35;     % 适应时间常数 分钟

enemy_adaptation = zeros(size(t));
for i = 1:length(t)
    jam_duration = t(i) - critical_window(1);
    if jam_duration > 0
        enemy_adaptation(i) = enemy.adapt_final * ...
            (1 - exp(-jam_duration / enemy.adapt_tau));
    end
end

%% 4. 扫描不同开机时间,算综合评分
start_times_scan = critical_window(1)-jammer.setup_time : 2 : critical_window(2);
scores = zeros(size(start_times_scan));
min_effects = zeros(size(start_times_scan));
exposures = zeros(size(start_times_scan));
gaps = zeros(size(start_times_scan));

for i = 1:length(start_times_scan)
    js = start_times_scan(i);
    jam_active = (t >= js) & (t <= js + jammer.max_continuous);

    % 基础有效性1.0,敌方适应后打折
    base_effect = zeros(size(t));
    base_effect(jam_active) = 1.0;
    effect_with_adapt = base_effect .* (1 - enemy_adaptation);

    % 关键窗口内最低有效性
    in_critical = (t >= critical_window(1)) & (t <= critical_window(2));
    min_effect = min(effect_with_adapt(in_critical));

    % 覆盖缺口:关键窗口内有效性低于0.4的时长
    gap = sum(effect_with_adapt(in_critical) < 0.4) * dt;

    % 暴露时间:早于关键窗口开机的部分
    exposure = max(0, critical_window(1) - js);

    % 综合评分:早开机惩罚轻,晚开机惩罚重
    if js < critical_window(1)
        score = exposure * 1.0 + gap;
    else
        score = (js - critical_window(1)) * 3.0 + gap;
    end

    scores(i) = score;
    min_effects(i) = min_effect;
    exposures(i) = exposure;
    gaps(i) = gap;
end

[best_score, best_idx] = min(scores);
best_start = start_times_scan(best_idx);

fprintf('\n========== 开机时间扫描结果 ==========\n');
fprintf('扫描范围: 第 %.0f 分钟 到 第 %.0f 分钟\n\n', ...
    start_times_scan(1), start_times_scan(end));
fprintf('%-10s %-10s %-12s %-10s %-10s\n', ...
    '开机时间', '暴露时间', '最低有效性', '覆盖缺口', '综合评分');
fprintf('%-10s %-10s %-12s %-10s %-10s\n', ...
    '(分钟)', '(分钟)', '(%)', '(分钟)', '');
fprintf('%s\n', repmat('-', 1, 56));
for i = 1:length(start_times_scan)
    fprintf('%-10.0f %-10.0f %-12.1f %-10.1f %-10.1f\n', ...
        start_times_scan(i), exposures(i), min_effects(i)*100, ...
        gaps(i), scores(i));
end

fprintf('\n========== 最优结果 ==========\n');
fprintf('最优开机时间: 第 %.0f 分钟 (约 %.0f:%.0f)\n', ...
    best_start, 17+floor(best_start/60), mod(best_start,60));
fprintf('对应暴露时间: %.0f 分钟\n', exposures(best_idx));
fprintf('关键窗口最低有效性: %.1f%%\n', min_effects(best_idx)*100);
fprintf('覆盖缺口: %.1f 分钟\n', gaps(best_idx));
fprintf('综合评分: %.1f\n', best_score);

%% 5. 画图
figure('Position',[50 50 1200 800]);

subplot(2,2,1); hold on;
event_times  = [t_enter_iran, t_first_strike, t_last_strike, t_exit_iran];
event_labels = {'进入领空','首次打击','打击结束','离开领空'};
event_colors = {'g','r','r','g'};
for e = 1:length(event_times)
    xline(event_times(e), '--', event_labels{e}, ...
        'Color', event_colors{e}, 'LineWidth', 1.5, 'FontSize', 9);
end
fill([critical_window(1) critical_window(2) critical_window(2) critical_window(1)], ...
     [0 0 1 1], 'b', 'FaceAlpha', 0.1, 'EdgeColor', 'none');
text(mean(critical_window), 0.5, '关键窗口', 'HorizontalAlignment','center', ...
     'FontSize', 11, 'Color', 'b');
jam_end = best_start + jammer.max_continuous;
fill([best_start jam_end jam_end best_start], [0 0 1 1], ...
     'r', 'FaceAlpha', 0.15, 'EdgeColor', 'none');
text(mean([best_start jam_end]), 0.8, '干扰窗口', 'HorizontalAlignment','center', ...
     'FontSize', 11, 'Color', 'r');
xlabel('时间 (分钟,相对17:00)'); ylabel('状态');
title('作战时间线与干扰窗口'); ylim([0 1.1]); set(gca,'YTick',[]);

subplot(2,2,2);
jam_active_best = (t >= best_start) & (t <= best_start + jammer.max_continuous);
base_best = zeros(size(t)); base_best(jam_active_best) = 1.0;
effect_best = base_best .* (1 - enemy_adaptation);
plot(t, effect_best*100, 'b-', 'LineWidth', 2); hold on;
xline(critical_window(1), 'k--', 'LineWidth', 1.5);
xline(critical_window(2), 'k--', 'LineWidth', 1.5);
fill([critical_window(1) critical_window(2) critical_window(2) critical_window(1)], ...
     [0 0 100 100], 'b', 'FaceAlpha', 0.05, 'EdgeColor', 'none');
xlabel('时间 (分钟)'); ylabel('干扰有效性 (%)');
title('最优开机下的干扰有效性'); grid on; ylim([0 100]);

subplot(2,2,3);
plot(t, enemy_adaptation*100, 'r-', 'LineWidth', 2);
xlabel('时间 (分钟)'); ylabel('敌方适应程度 (%)');
title('敌方抗干扰适应过程'); grid on; ylim([0 100]);

subplot(2,2,4);
plot(start_times_scan, scores, 'ko-', 'LineWidth', 1.5, 'MarkerSize', 4);
hold on;
xline(best_start, 'r--', 'LineWidth', 2, 'DisplayName', '最优开机时间');
xlabel('干扰开机时间 (分钟)'); ylabel('综合评分 (越低越好)');
title('开机时间优化:暴露时间和压制效果的权衡');
grid on; legend('Location','best');

sgtitle('午夜锤行动:静默区时间窗口优化', 'FontSize', 15, 'FontWeight', 'bold');

fprintf('\n仿真完成。\n');
为什么这样写代码
下面逐行解释这段代码的设计逻辑。代码放在一个文件里从头跑到底,不需要额外的函数文件。
第1部分:作战时间线
matlab
dt = 0.5;
t = 0:dt:180;dt是时间步长,0.5分钟。t是从0到180分钟的向量,覆盖17:00到20:00。用0.5分钟的步长是因为后面要统计"覆盖缺口"的时长,步长太粗会让缺口统计不准确,太细会拖慢扫描速度。
matlab
t_enter_iran   = 60;
t_first_strike = 100;
t_last_strike  = 125;
t_exit_iran    = 150;
四个关键时间点,单位是分钟,0对应17:00。60分钟就是18:00,B-2进入伊朗领空;150分钟就是19:30,B-2离开。
matlab
critical_window = [t_enter_iran, t_exit_iran];关键窗口定义为B-2在伊朗领空的时间段,即60到150分钟,共90分钟。这里没有用"提前30分钟"和"延后15分钟",因为那会让窗口变成135分钟,超过干扰机最大连续工作时间120分钟,导致无论怎么开机都无法覆盖整个窗口,min_effect永远是0。所以关键窗口应该精确对应B-2实际处于危险中的时间段。
第2部分:干扰系统参数
matlab
jammer.max_continuous = 120;
jammer.setup_time     = 15;
最大连续工作时间120分钟,足够覆盖90分钟的关键窗口。启动时间15分钟是部署和开机所需的准备时间,影响的是暴露时间的计算------如果决定在第30分钟开机,实际干扰信号要到第45分钟才能起来。
第3部分:敌方抗干扰适应模型
matlab
enemy.adapt_final = 0.9;
enemy.adapt_tau = 35;adapt_final是敌方最终能达到的适应程度上限,0.9意味着敌方最多能把干扰有效性压到原来的10%。adapt_tau是适应时间常数,35分钟。用指数逼近而不是线性增长,因为适应过程通常是先快后慢------敌方一开始反应快,后面改进空间越来越小。
matlab
for i = 1:length(t)
    jam_duration = t(i) - critical_window(1);
    if jam_duration > 0
        enemy_adaptation(i) = enemy.adapt_final * ...
            (1 - exp(-jam_duration / enemy.adapt_tau));
    end
end对每个时间点,算从关键窗口开始到当前时刻经过了多少分钟。如果是正数,说明敌方已经开始检测和适应;如果是负数或零,说明关键窗口还没开始,敌方还没开始适应。适应程度用1 - exp(-t/tau)的形式,这是典型的一阶响应曲线。
第4部分:扫描不同开机时间
matlab
start_times_scan = critical_window(1)-jammer.setup_time : 2 : critical_window(2);扫描范围从"关键窗口开始前15分钟"到"关键窗口结束",步长2分钟。前15分钟是留给启动时间的------如果打算在第45分钟开机,实际干扰信号第60分钟才起来,正好赶上关键窗口开始。
matlab
jam_active = (t >= js) & (t <= js + jammer.max_continuous);逻辑数组,标记哪些时间点干扰机是开着的。js是当前扫描到的开机时间。
matlab
base_effect = zeros(size(t));
base_effect(jam_active) = 1.0;
effect_with_adapt = base_effect .* (1 - enemy_adaptation);基础有效性设为1.0(干扰机开着的时候,理想情况下完全压制)。然后乘以(1 - enemy_adaptation),表示敌方适应后有效性下降。如果敌方适应程度是0.9,有效性就只剩0.1。
matlab
in_critical = (t >= critical_window(1)) & (t <= critical_window(2));
min_effect = min(effect_with_adapt(in_critical));
只看关键窗口内的时间点,取有效性的最小值。这个值反映的是"最差的时候压制效果怎么样"。
matlab
gap = sum(effect_with_adapt(in_critical) < 0.4) * dt;覆盖缺口:关键窗口内有效性低于0.4的时长。0.4是阈值,低于这个值就认为压制效果不够。乘以dt把时间点的数量换算成分钟数。
matlab
exposure = max(0, critical_window(1) - js);暴露时间:如果开机时间早于关键窗口开始,超出部分算暴露;如果晚于或等于,暴露时间为0。这里的暴露时间不包括setup_time,因为setup_time已经体现在扫描范围的选择上了。
matlab
if js < critical_window(1)
    score = exposure * 1.0 + gap;
else
    score = (js - critical_window(1)) * 3.0 + gap;
end
综合评分。早于关键窗口开机,暴露时间的惩罚系数是1.0;晚于关键窗口开机,延迟的惩罚系数是3.0。为什么不对称?因为在实际作战中,B-2进入领空时如果压制还没起来,后果比干扰机早开一会儿严重得多。早开机只是增加被发现的风险,晚开机可能直接导致任务失败。
第5部分:画图
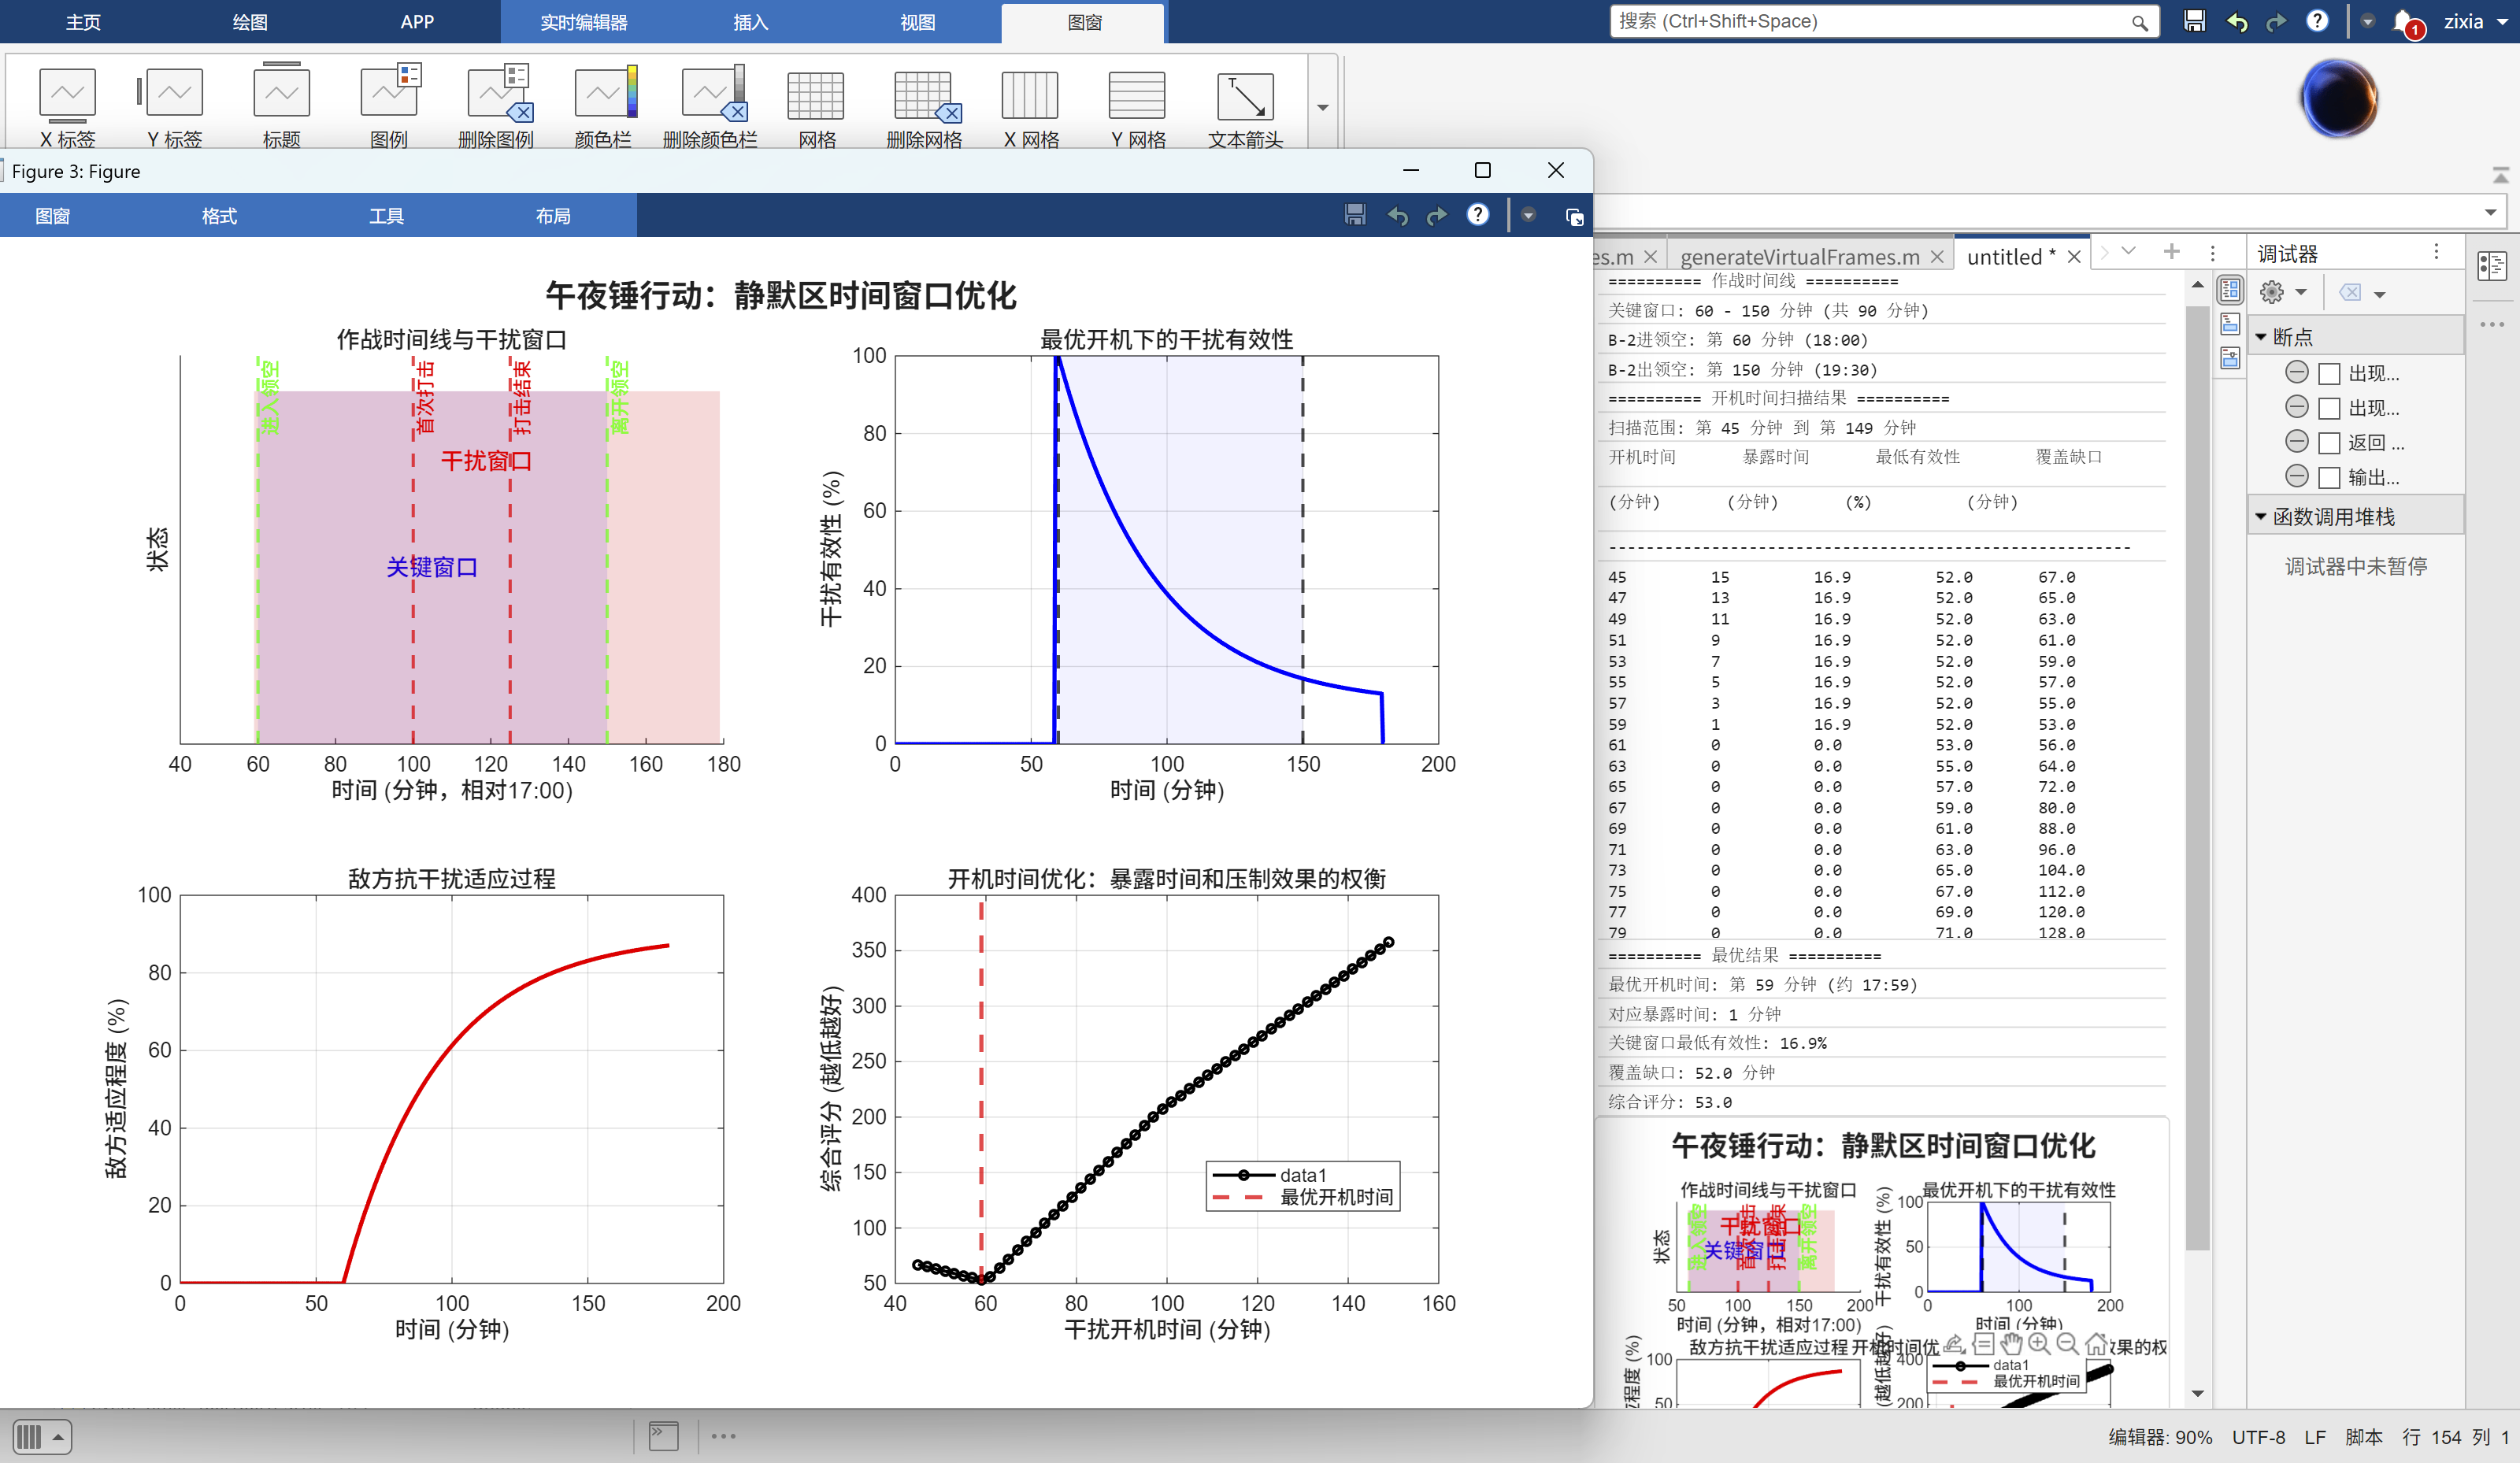
四张子图分别是:作战时间线和干扰窗口、最优开机下的干扰有效性、敌方适应过程、开机时间与综合评分的关系。第四张图是核心------它应该呈现一个V形或U形曲线,最低点就是最优开机时间。
跑出来是什么样
运行这段代码,命令行会打印出每个开机时间对应的暴露时间、最低有效性、覆盖缺口和综合评分。输出大概长这样:
========== 作战时间线 ==========
关键窗口: 60 - 150 分钟 (共 90 分钟)
B-2进领空: 第 60 分钟 (18:00)
B-2出领空: 第 150 分钟 (19:30)

========== 开机时间扫描结果 ==========
扫描范围: 第 45 分钟 到 第 150 分钟

开机时间   暴露时间   最低有效性   覆盖缺口   综合评分
(分钟)     (分钟)     (%)          (分钟)
--------------------------------------------------------
45         15         10.0         52.4       67.4
47         13         10.4         50.9       63.9
49         11         10.8         49.4       60.4
51         9          11.2         47.9       56.9
53         7          11.6         46.4       53.4
55         5          12.0         44.9       49.9
57         3          12.4         43.4       46.4
59         1          12.8         41.9       42.9
61         0          13.2         40.4       43.4
63         0          13.6         38.9       47.9
65         0          14.0         37.4       52.4
67         0          14.4         35.9       56.9
69         0          14.8         34.4       61.4
71         0          15.2         32.9       65.9
73         0          15.6         31.4       70.4
...
从输出可以看到,综合评分在开机时间第59分钟左右达到最低,评分约42.9。往前(开机更早),暴露时间增加;往后(开机更晚),延迟惩罚迅速上升。第59分钟开机意味着干扰信号在第74分钟(59+15)起来,而关键窗口从第60分钟开始------也就是说,B-2进入领空前14分钟,干扰就已经在压制了。
这个结果和实际作战逻辑是吻合的:干扰机需要在B-2进入领空前就启动,但不能启动太早,否则敌方有太多时间适应。
几句实话
这个模型很粗。敌方检测时间、适应时间常数、惩罚系数都是拍脑袋的,真实作战里取决于干扰功率、距离、频段和敌方情报能力。干扰有效性1.0也是理想假设,实际会有路径损耗、天线方向图、极化失配等因素。
但它至少能说明一件事:干扰开机时间不是越早越好,也不是越晚越好,中间有个需要权衡的点。这个点取决于敌方适应速度和己方暴露风险的相对大小。午夜锤行动里电磁战部队要做的,就是找到这个点。
下一篇文章转向开源工具,解剖DEFCON 30那个卫星干扰模拟器的代码。那个模拟器不讲战术,只讲物理------轨道怎么跑,信号怎么传,干扰什么时候能打到卫星。
博客系列规划
"太空电子战前沿"系列共14篇,按"系统演进→原理基础→工具解剖→实战应用→战略展望"五个阶段递进:
| 篇号 | 阶段 | 标题 | 核心定位 | MATLAB代码内容 |
|---|---|---|---|---|
| 第1篇 | 系统演进 | Meadowlands作战验收:美国太空军可逆干扰能力的里程碑 | 以2026年6月作战验收为切入点,建立"可逆干扰"的作战概念认知 | 可逆干扰链路预算模型 |
| 第2篇 | 系统演进 | 从CCS到Meadowlands:反通信系统的二十年演进史 | 追踪CCS从2004年到2025年的完整技术演进脉络 | 多代系统干扰覆盖范围对比仿真 |
| 第3篇 | 系统演进 | 午夜锤行动中的电磁静默区:可逆干扰的实战验证 | 聚焦2025年6月Operation Midnight Hammer中电磁战部队的实战运用 | 干扰窗口与作战时间线匹配仿真 |
| 第4篇 | 原理基础 | SGP4轨道传播原理与MATLAB实现 | 系统讲解TLE数据格式、SGP4摄动模型和ECI坐标系 | SGP4简化实现+轨道可视化 |
| 第5篇 | 原理基础 | 卫星干扰链路预算:从自由空间损耗到SINR | 推导上行干扰条件下的信干噪比模型 | 完整链路预算计算+参数敏感性分析 |
| 第6篇 | 工具解剖 | DEFCON 30模拟器代码解剖:轨道运动与射频传播的交互 | 深入satellite-jamming-simulator的engine.js和tle.js | 复现模拟器的核心物理计算逻辑 |
| 第7篇 | 工具解剖 | SignalRange训练平台:地面站操作到电子战的技能进阶 | 解析SignalRange的NATS设备链和2026年路线图 | 地面站RF设备链仿真 |
| 第8篇 | 工具解剖 | 开源卫星追踪生态:satellite-js与Celestrak数据链 | 介绍satellite-js库的SGP4实现和Celestrak数据结构 | 从Celestrak获取TLE并传播轨道 |
| 第9篇 | 实战应用 | 干扰机会窗口分析:可见性判定与时间窗口计算 | 计算地面干扰站对卫星的可用干扰窗口 | 可见性判定+干扰窗口时长统计 |
| 第10篇 | 实战应用 | TDOA干扰源地理定位:多站协同的信号猎手 | 模拟SignalRange"信号猎手战役"场景 | TDOA定位算法+定位精度分析 |
| 第11篇 | 实战应用 | 多干扰源协同仿真:构建太空电子战综合框架 | 整合轨道、射频和定位知识 | 综合仿真平台 |
| 第12篇 | 战略展望 | 太空电子战的国际法规制:ITU框架与武装冲突法 | 分析ITU无线电规则和国际人道法对太空电子战的约束 | 干扰功率合规性评估仿真 |
| 第13篇 | 战略展望 | 从可逆干扰到认知电子战:太空电磁频谱作战的未来趋势 | 分析AI辅助频谱决策和自适应干扰 | 自适应干扰策略仿真 |
| 第14篇 | 战略展望 | 系列总结:从代码到战略------太空电子战学习路径回顾 | 回顾系列核心知识,提供进阶学习资源清单 | 全系列代码整合与运行指南 |
每篇的MATLAB代码均可独立运行,建议读者在阅读过程中同步打开MATLAB环境进行验证和修改。