论文复现|五机编队任务链
从起飞到返场,任务链真的接上了吗?
导语
前几期拆开的父机拓扑、位置误差、控制与判据,最终要放回同一条时间线上,才能看清任务怎样从一个状态走到下一个状态。
摘要
依据论文公开的父机拓扑、集结与解散判据、控制关系和试飞统计,搭建三至五机任务流程,并补入点质运动学起降段,用于梳理编队任务衔接并分析相对位置误差。编队任务不是队形合拢就结束,从分散起飞、爬升集结,到队形保持、变形、逐级解散,再到返场着陆,每个阶段都要依据不同的相对关系和状态条件切换。
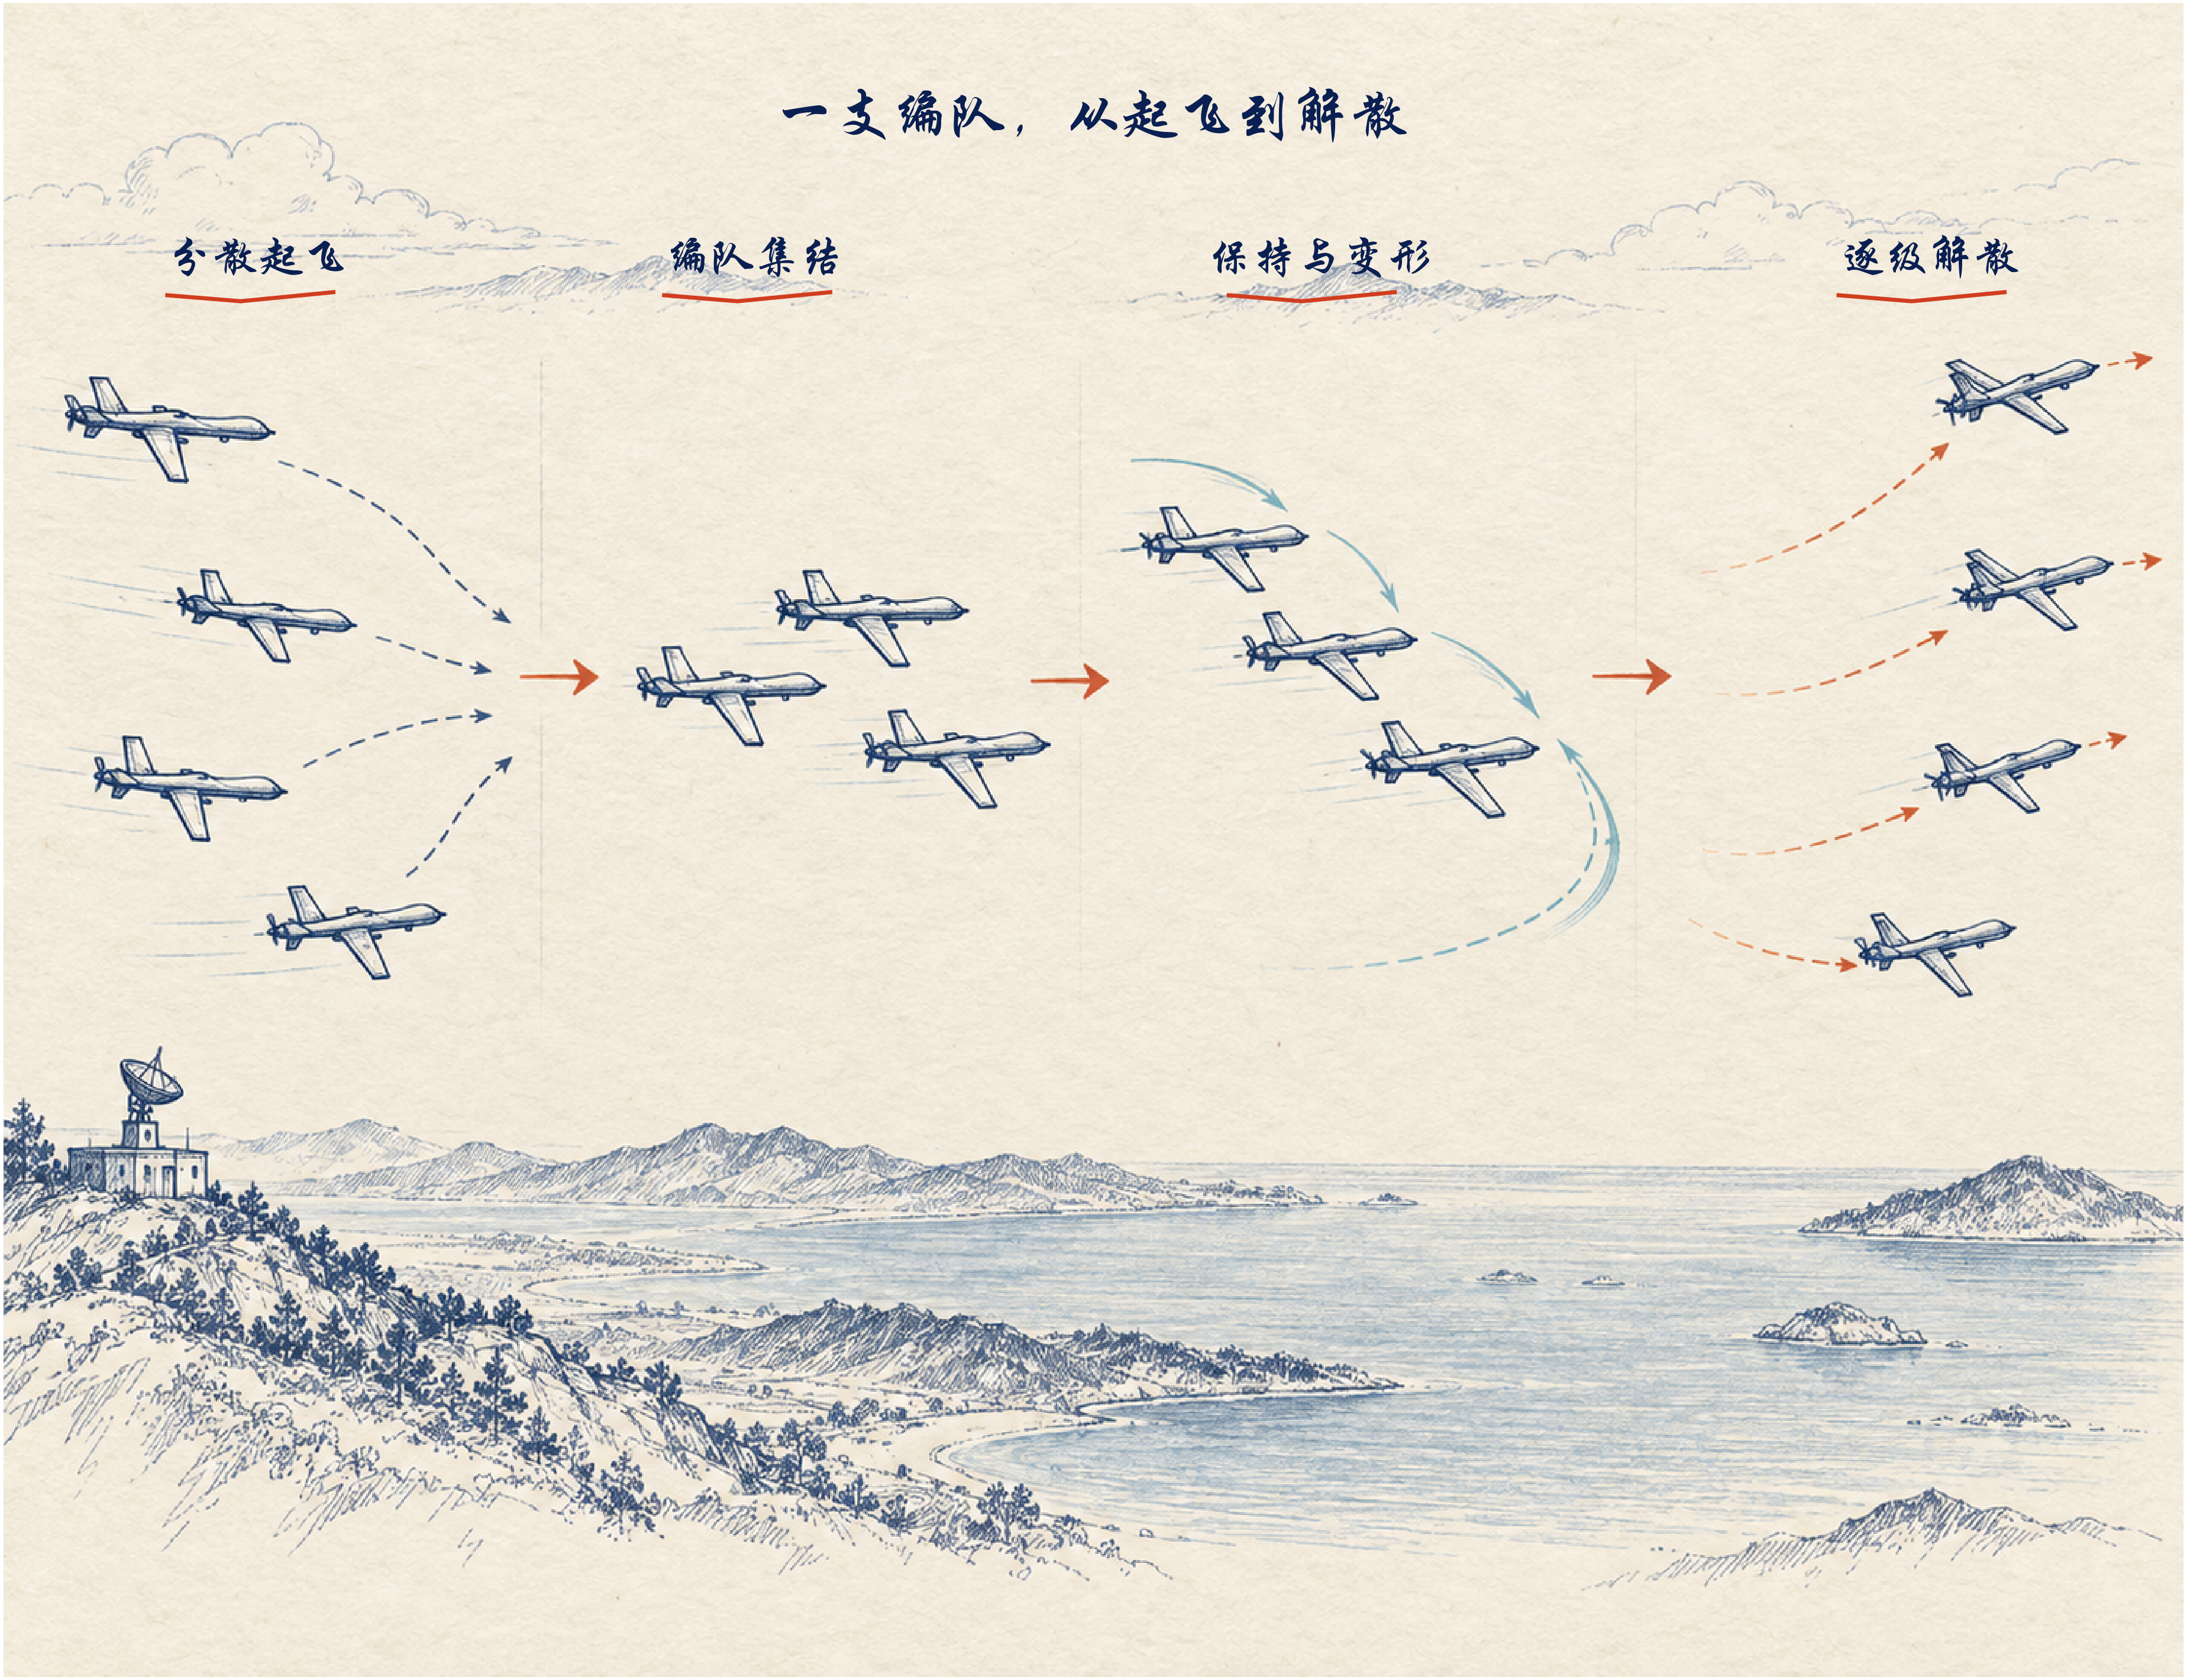
编队任务不是队形合拢就结束。从分散起飞、爬升集结,到队形保持、变形、逐级解散,再到返场着陆,每个阶段都要依据不同的相对关系和状态条件切换。前几期拆解的父机拓扑、位置误差、航向和高度控制、解散判据,最终要放回同一条时间线上,才能看清任务是怎样从一个状态走到下一个状态的。全篇的任务阶段关系见图1:
本文看点
- 01 父机拓扑:僚机跟谁?
- 02 相对位置误差:从长机坐标系算起
- 06 全过程:起飞---解散---返场能否接成?
01 三至五机编队,僚机到底跟着谁?
编队中的父机关系决定每架僚机的跟随参照。以五机人字编队为例,1号机带领2号机和4号机,2号机带领3号机,4号机带领5号机,形成两条支链。3机和4机则采用不同的父机连接关系:
| 编队规模 | 父机关系 | 队形变化 |
|---|---|---|
| 3机 | 1→2,1→3 | 人字队转斜队 |
| 4机 | 1→2,1→3,2→4 | 菱形队转斜队 |
| 5机 | 1→2,1→4,2→3,4→5 | 保持人字队 |
箭头前端是父机,后端是僚机。队形图上的几何位置只说明站位,父机关系才决定每架僚机读取谁的状态。因此,不同僚机即使看起来处在相似位置,控制器使用的参考对象也可能不同。
02 相对位置误差从哪里算起?
位置误差不是两架无人机之间的距离,而是僚机在父机坐标系中的实际相对位置,与预设相对站位之间的偏差。代码按父机编号读取参考状态,将两机位置差转换到父机航向对应的局部坐标系,再分别计算前向、侧向和高度误差。
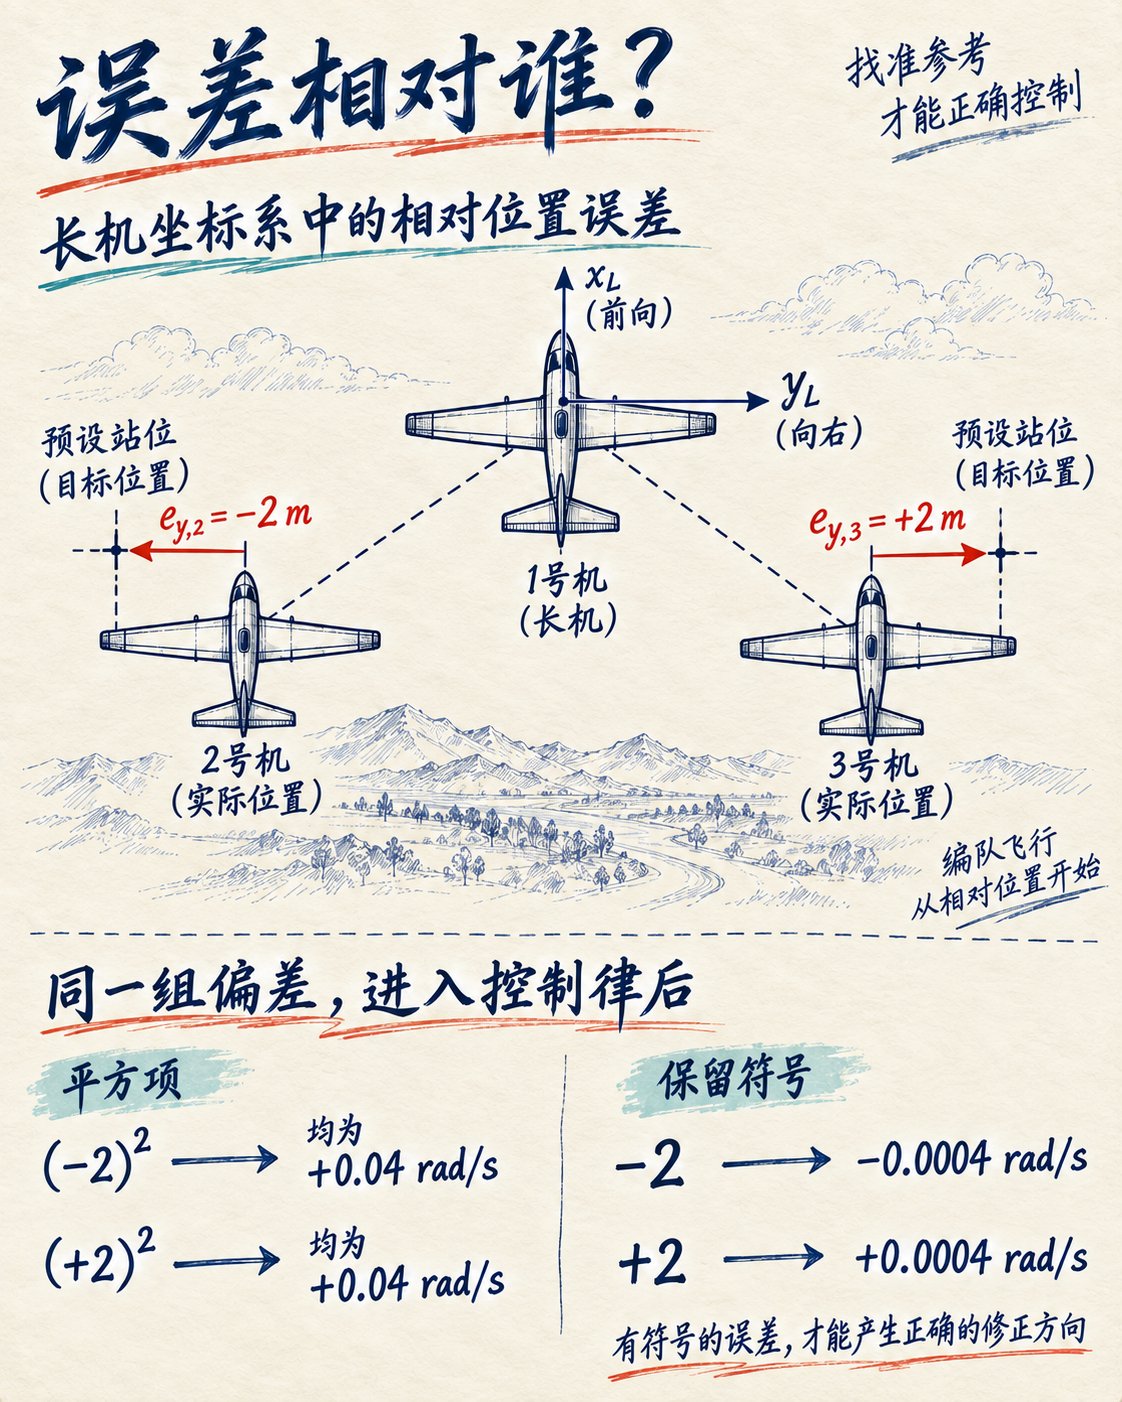
图2中的+2 m和−2 m,是两架僚机相对各自预设站位的横向误差,并非它们与1号长机相隔2 m。该图展示的是三机算例:两架僚机都以1号机为父机,误差符号在长机坐标系下定义。
相对运动公式还揭示了两个容易混在一起的问题。论文中的速度分量关系规定了所需的前向和侧向速度;速度模长公式只能给出速度大小,航向还要与两个分量共同对应。速度大小满足模长关系,并不自动意味着方向也满足速度分量条件。
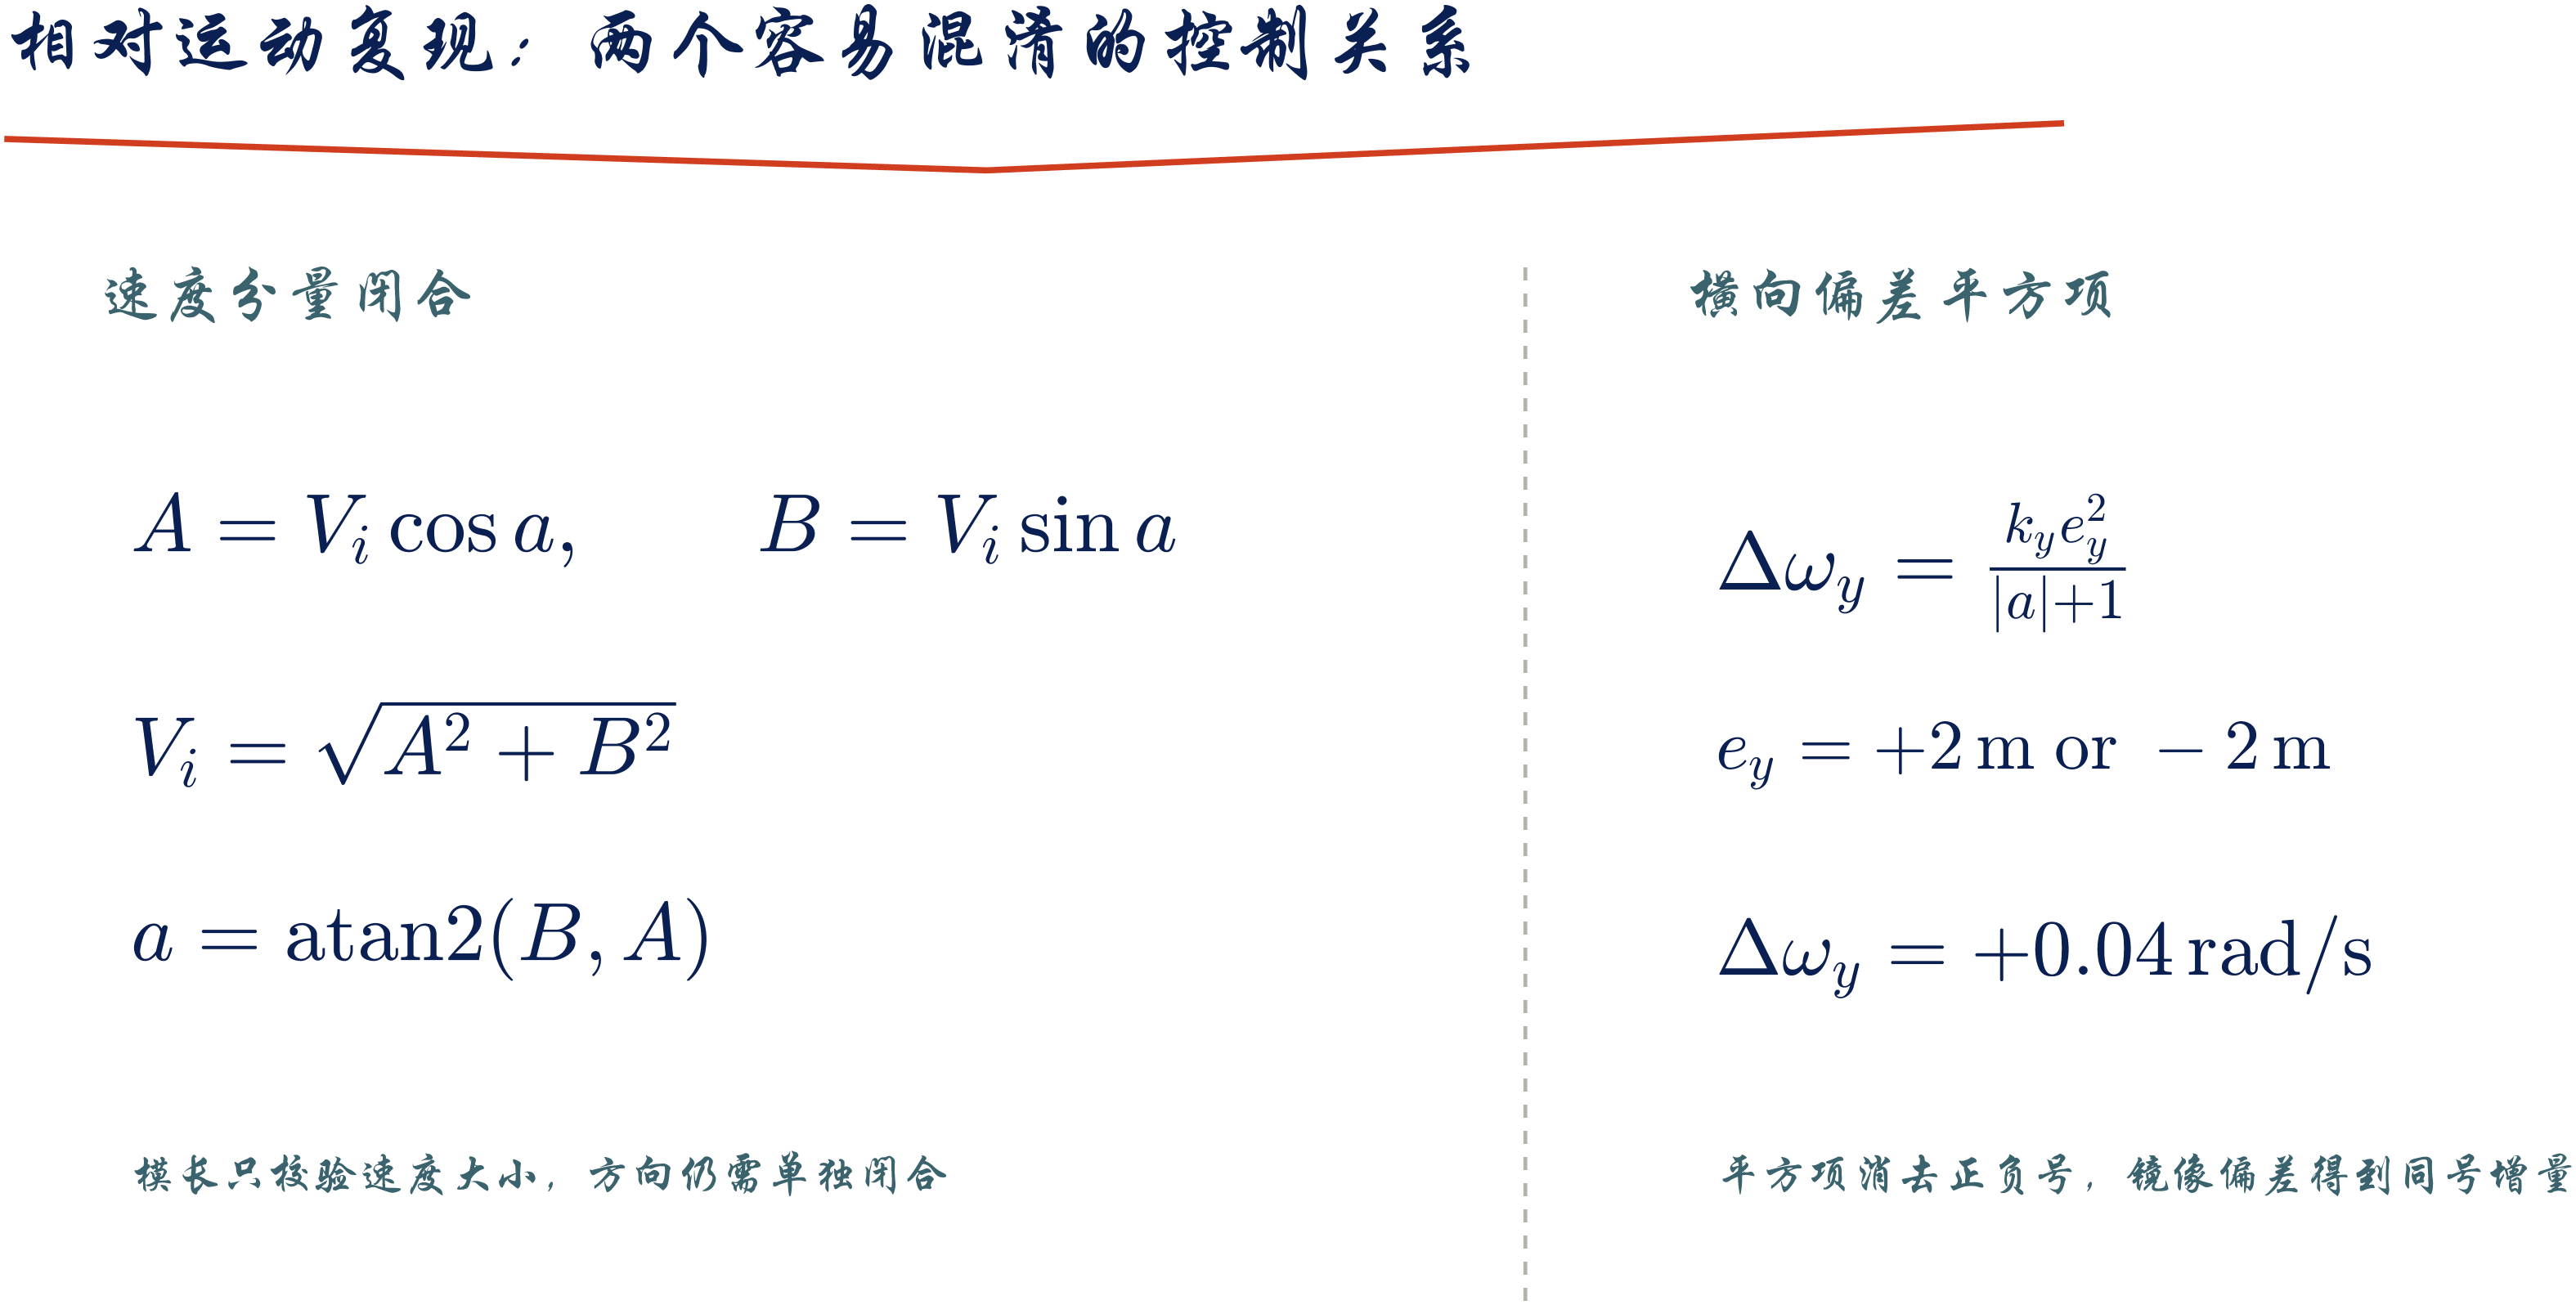
图3左侧把这组关系并列画出;右侧展示横向误差平方项。当误差分别为+2 m和−2 m时,平方后的结果相同。在该算例中,横向增益取0.01、航向误差为零,两侧误差都会产生+0.04 rad/s的角速度增量。平方项保留了误差幅值,却消去了左右方向的符号。
图2右侧还并列展示了带符号方向跟踪候选的初始指令方向。该候选的航向跟踪构造和参数与论文平方项不同,适合用来说明误差符号如何进入指令,不能把两种指令的幅值差单独归结为平方运算。
模块7的水平保持控制采用速度分量方向跟踪候选,论文控制式的原始实现仍保留在控制模块中。这样可以在连续任务链中运行一套完整控制,同时把原公式的结构问题留在对应模块中单独核对。
03 高度误差怎样进入俯仰指令?
论文给出的高度控制关系先根据高度误差和垂向加速度变化形成爬升率给定,再通过比例积分环节修正俯仰角指令。图4展示了这条控制路径。
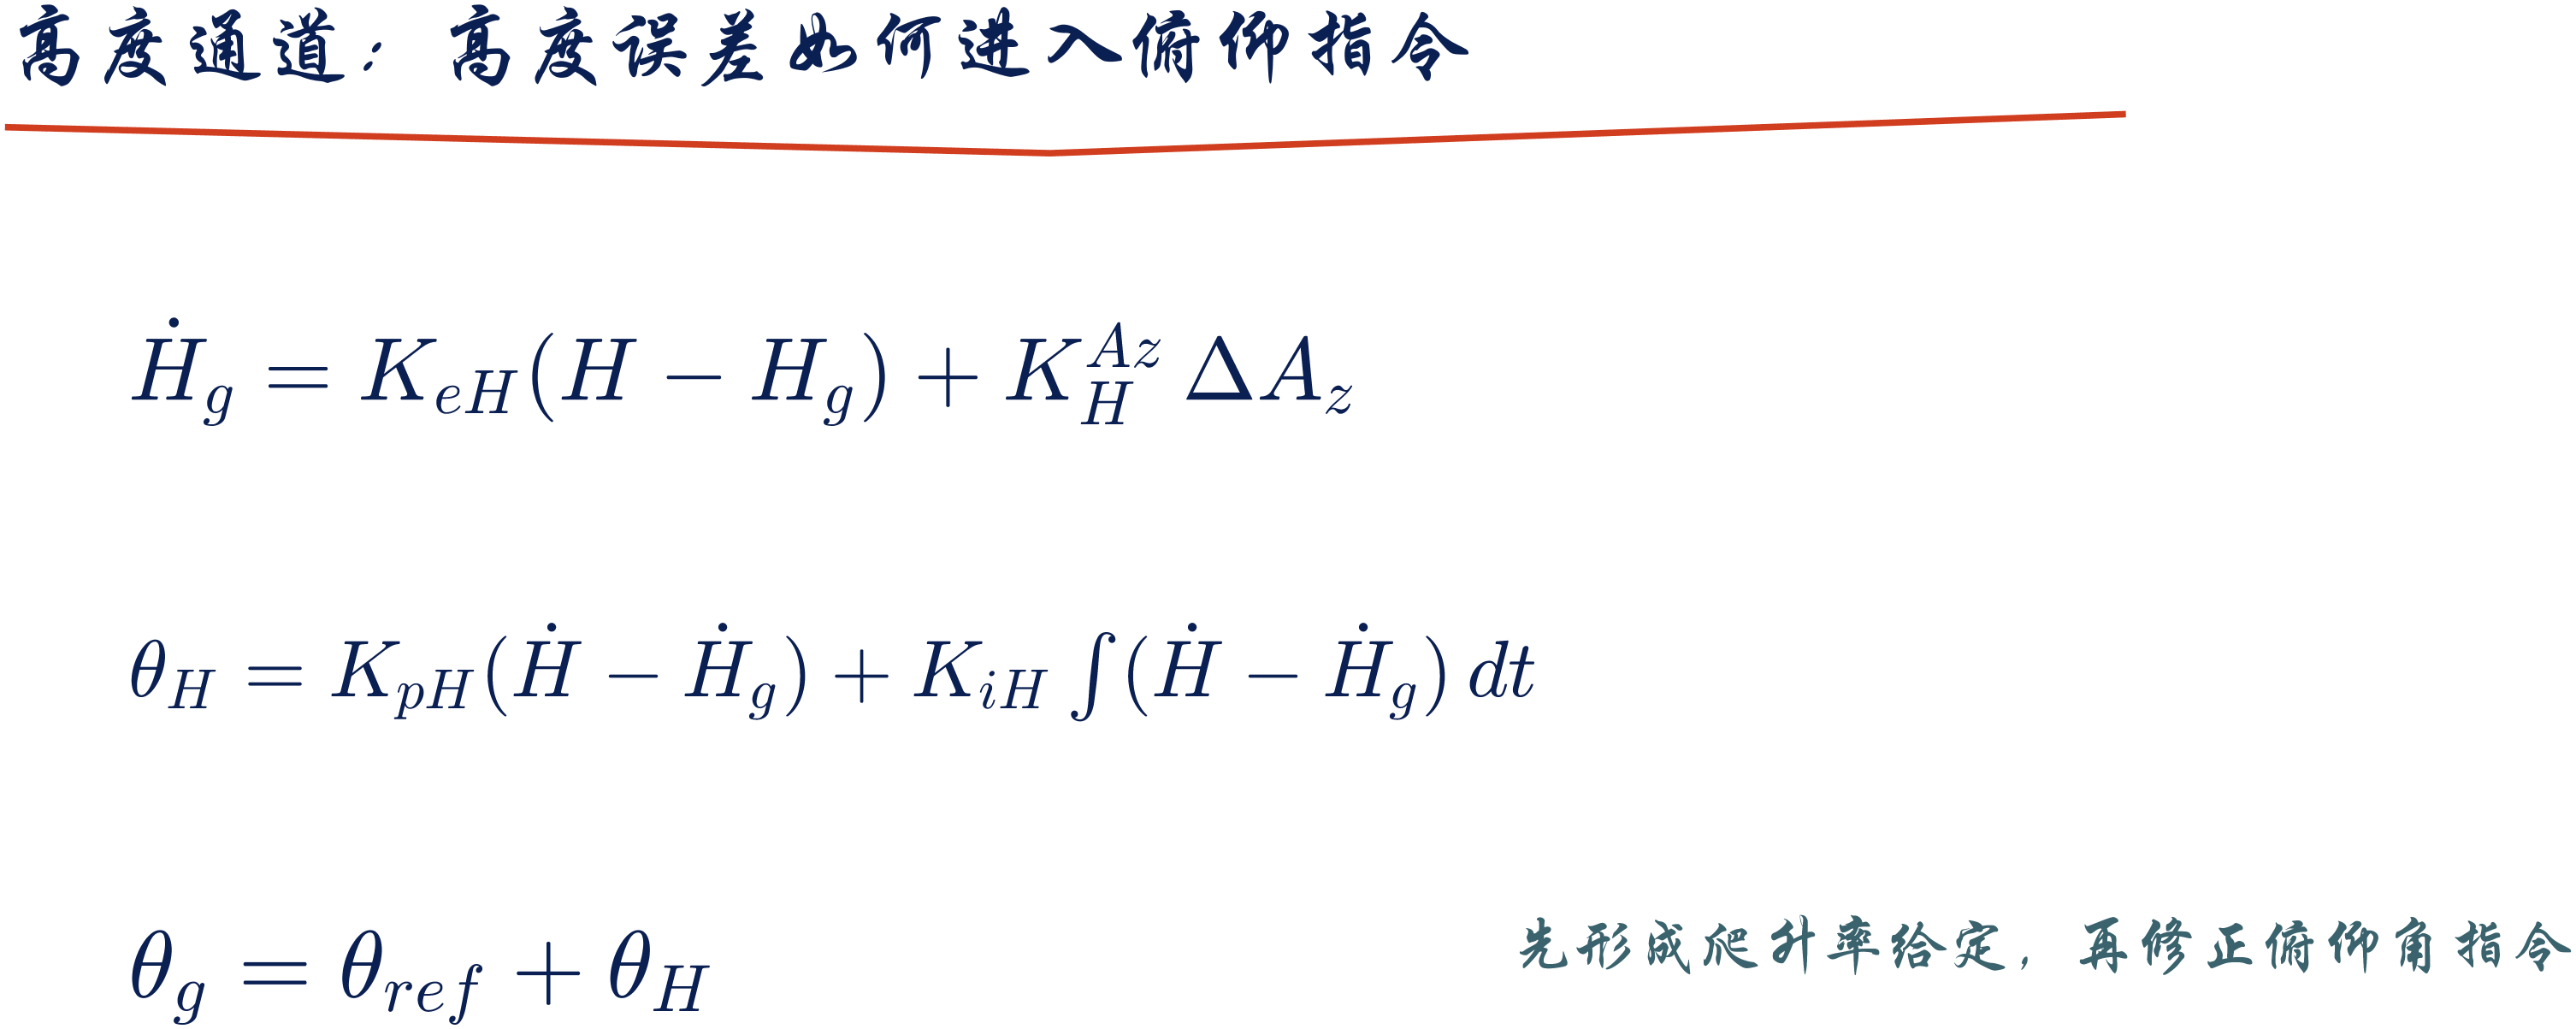
连续任务模块为让高度响应接入点质运动学模型,采用了航迹倾角引导。俯仰角指令和航迹倾角是不同的控制量,所以这段代码是在补充模型中维持高度状态,不等同于论文所描述的俯仰伺服回路。论文五机试飞给出的8 m相对高度间隔也没有纳入模块7的队形保持目标。
04 集结与解散按什么条件切换?
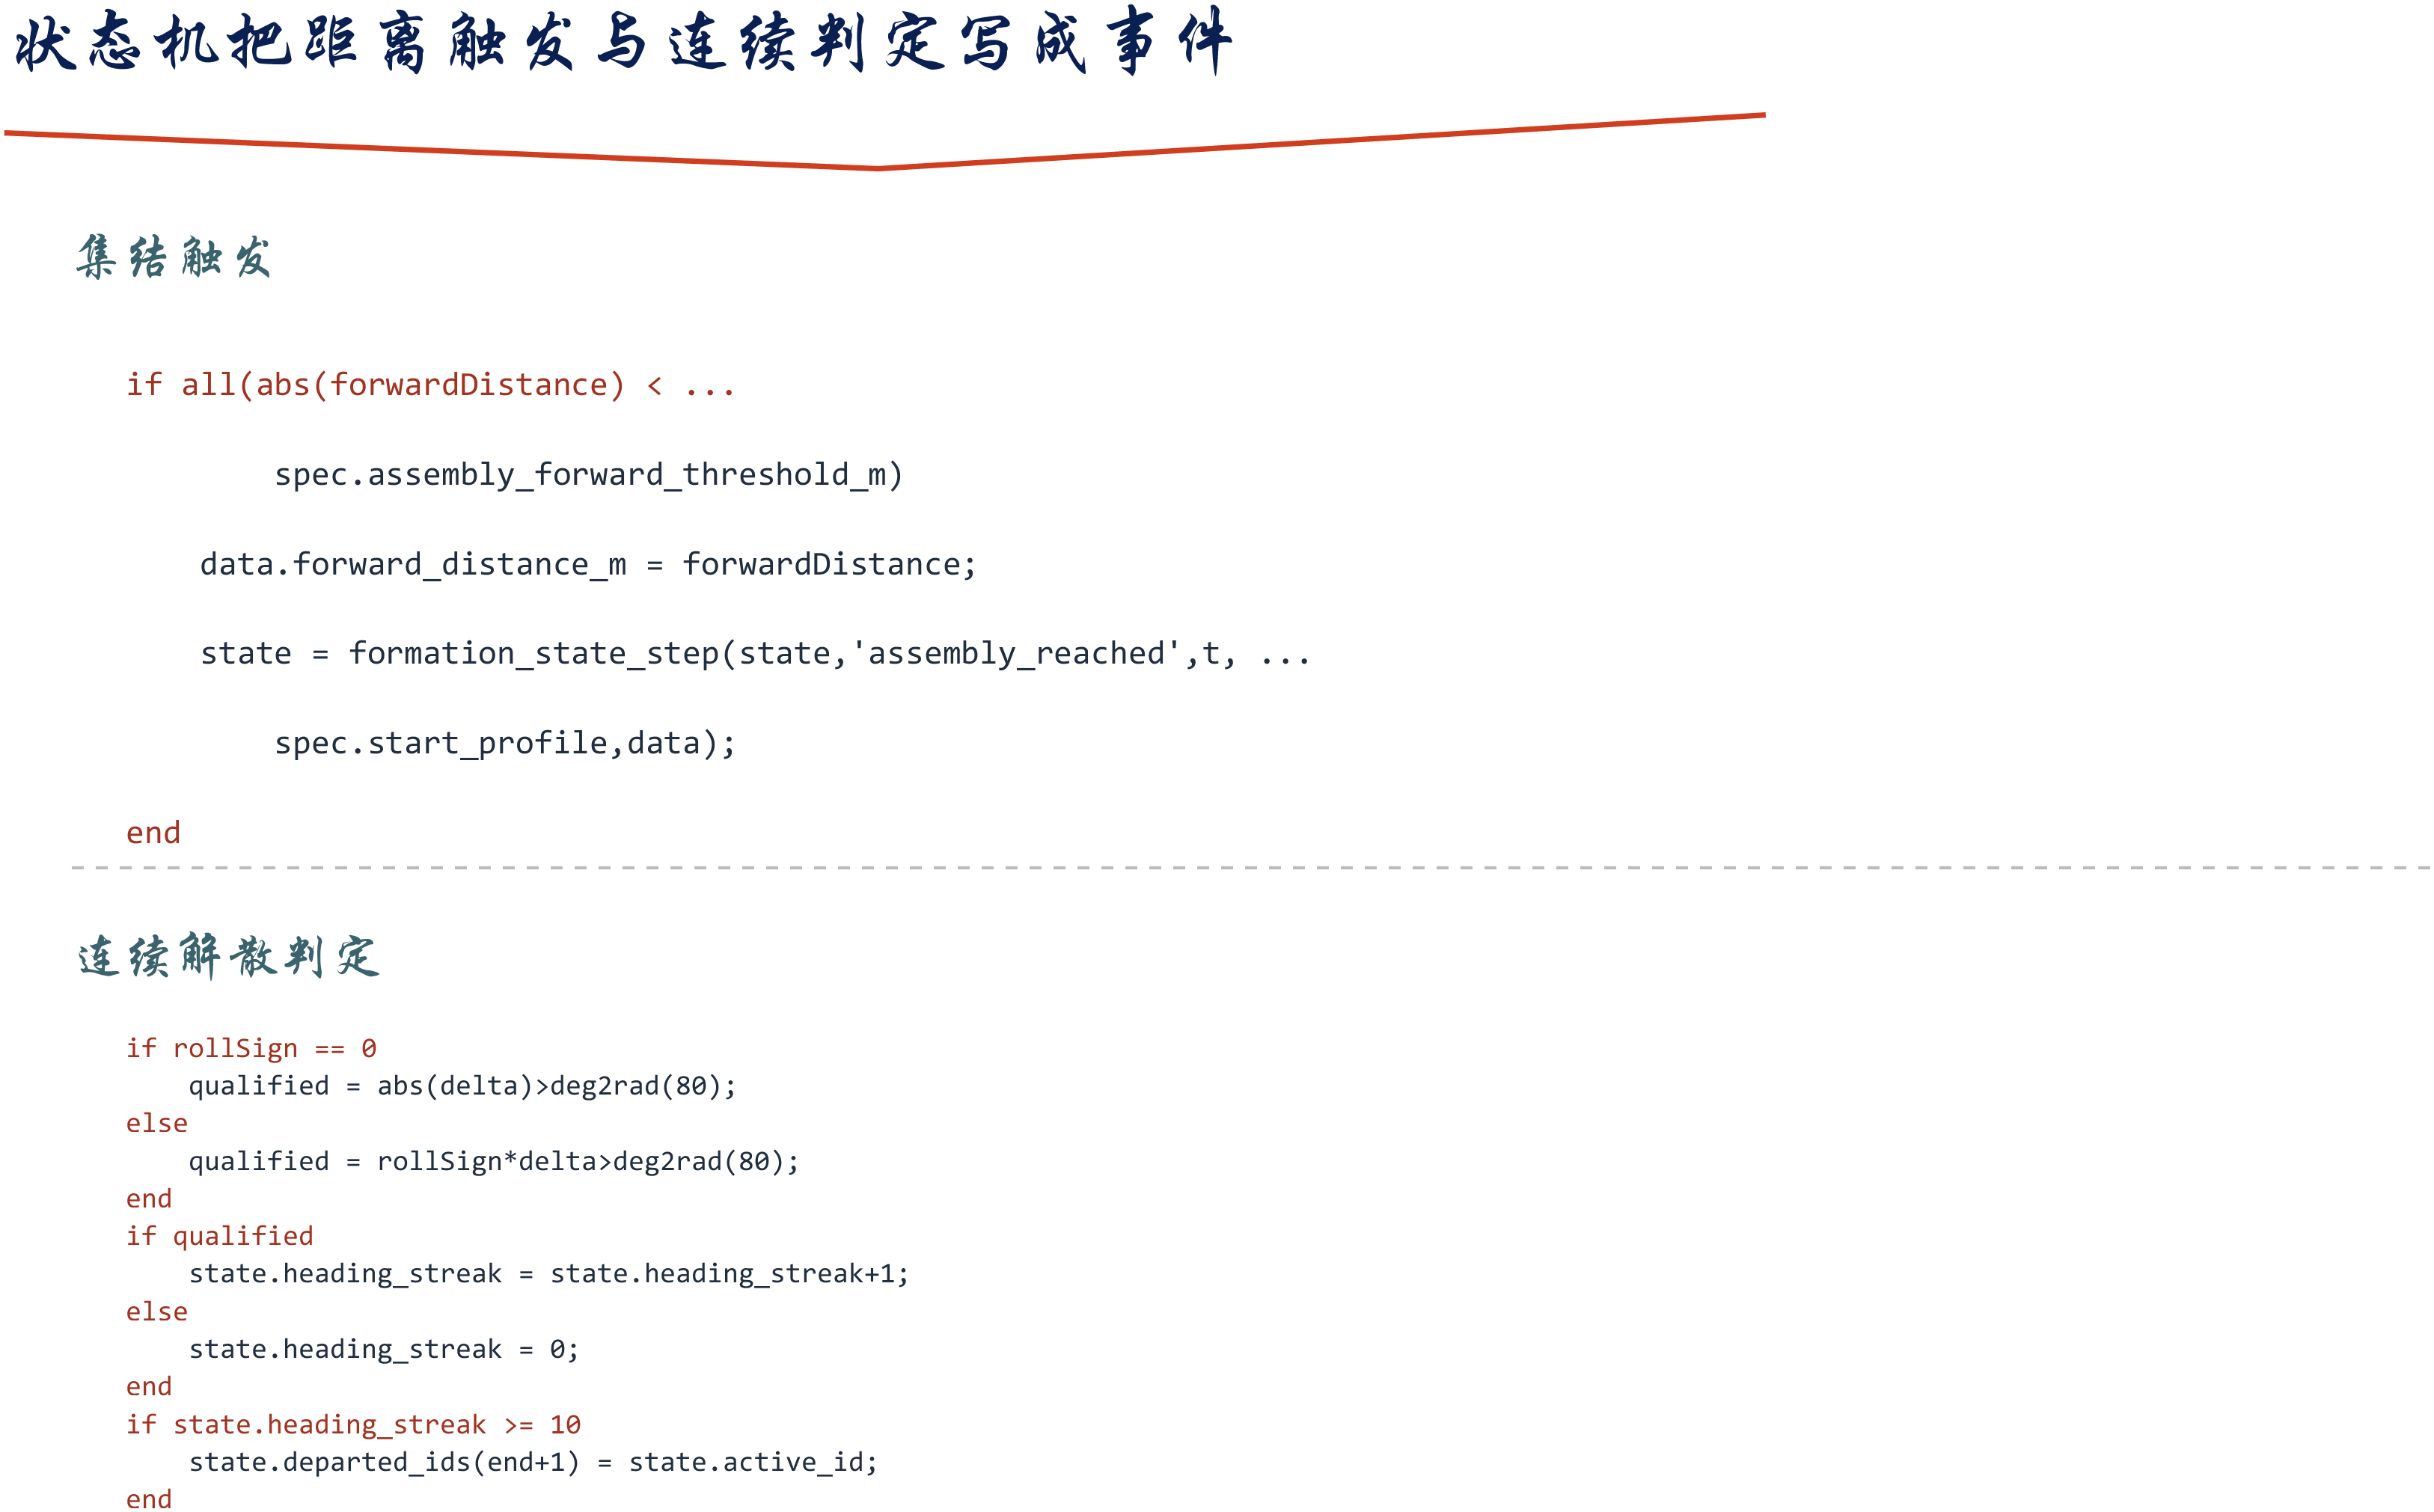
集结阶段用长机与僚机的前向相对距离触发。当所有需要跟随的飞机都进入150 m窗口后,状态机记录集结完成事件,再按设置的等待时间切入保持状态。
解散阶段读取各机的偏转方向和航向变化。僚机按所在支链的转向方向判定;偏转超过80°并连续满足10个采样点,才登记为完成离队。中间任何一次采样不满足条件,连续计数就清零。状态机把距离触发和连续判定写成事件:
三机解散时,3号机通过判定后等待2 s,再启动2号机的解散流程;2号机通过判定后等待4 s,随后长机离队。对应的方向判据和级间间隔见图6:
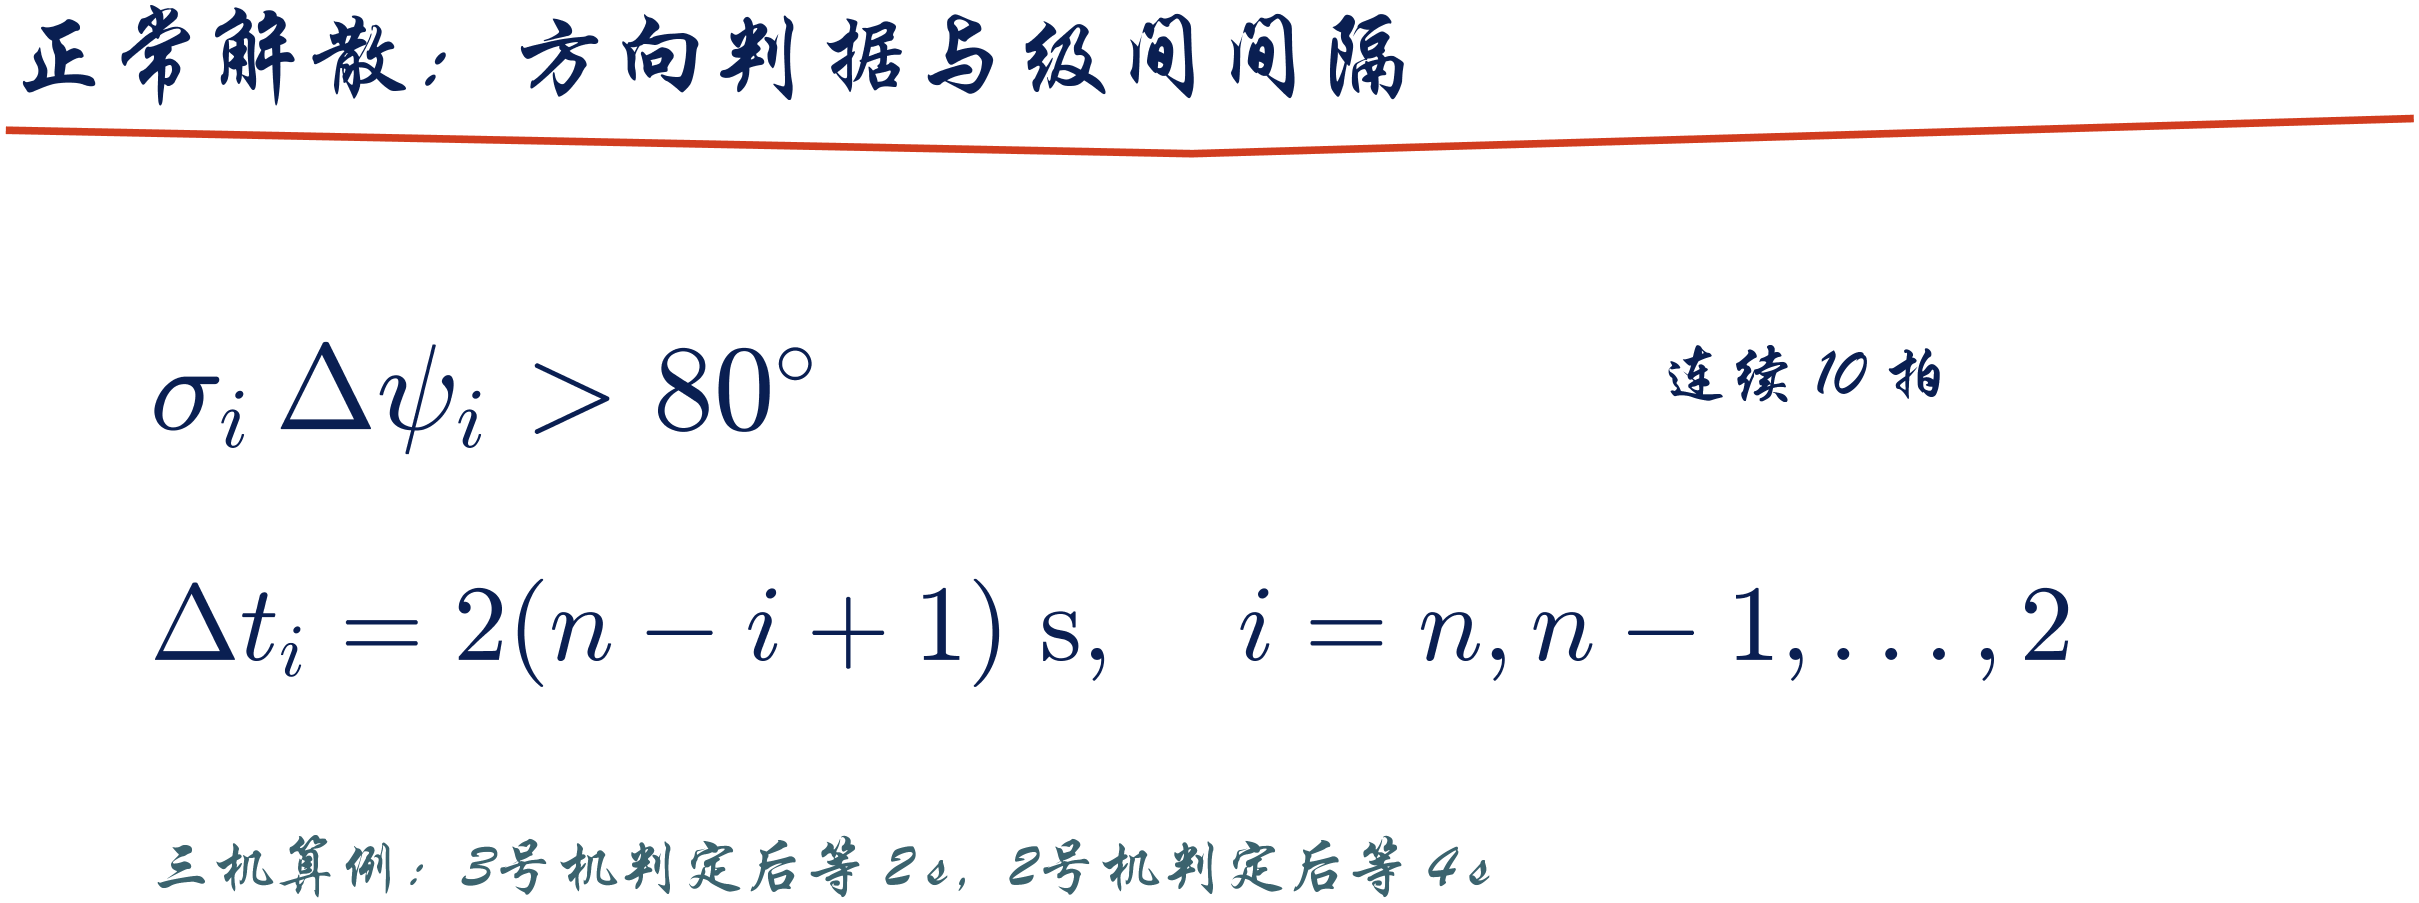
三机时序按论文给出的间隔规则执行。四机和五机的多队间隔在连续任务模块中补充为2 s。三机和四机模型会用15 s完成队形变化,五机模型保持人字队;队形变化路径采用长机坐标系中的线性插值。
05 论文试飞数据能说明什么?
论文表1给出了五机保持阶段若干父机关系下的平面相对距离标准差和相对高度标准差。图7保留表1的四组原始标签与数值。平面相对距离标准差为1.62~3.13 m,相对高度标准差为0.35~0.81 m。
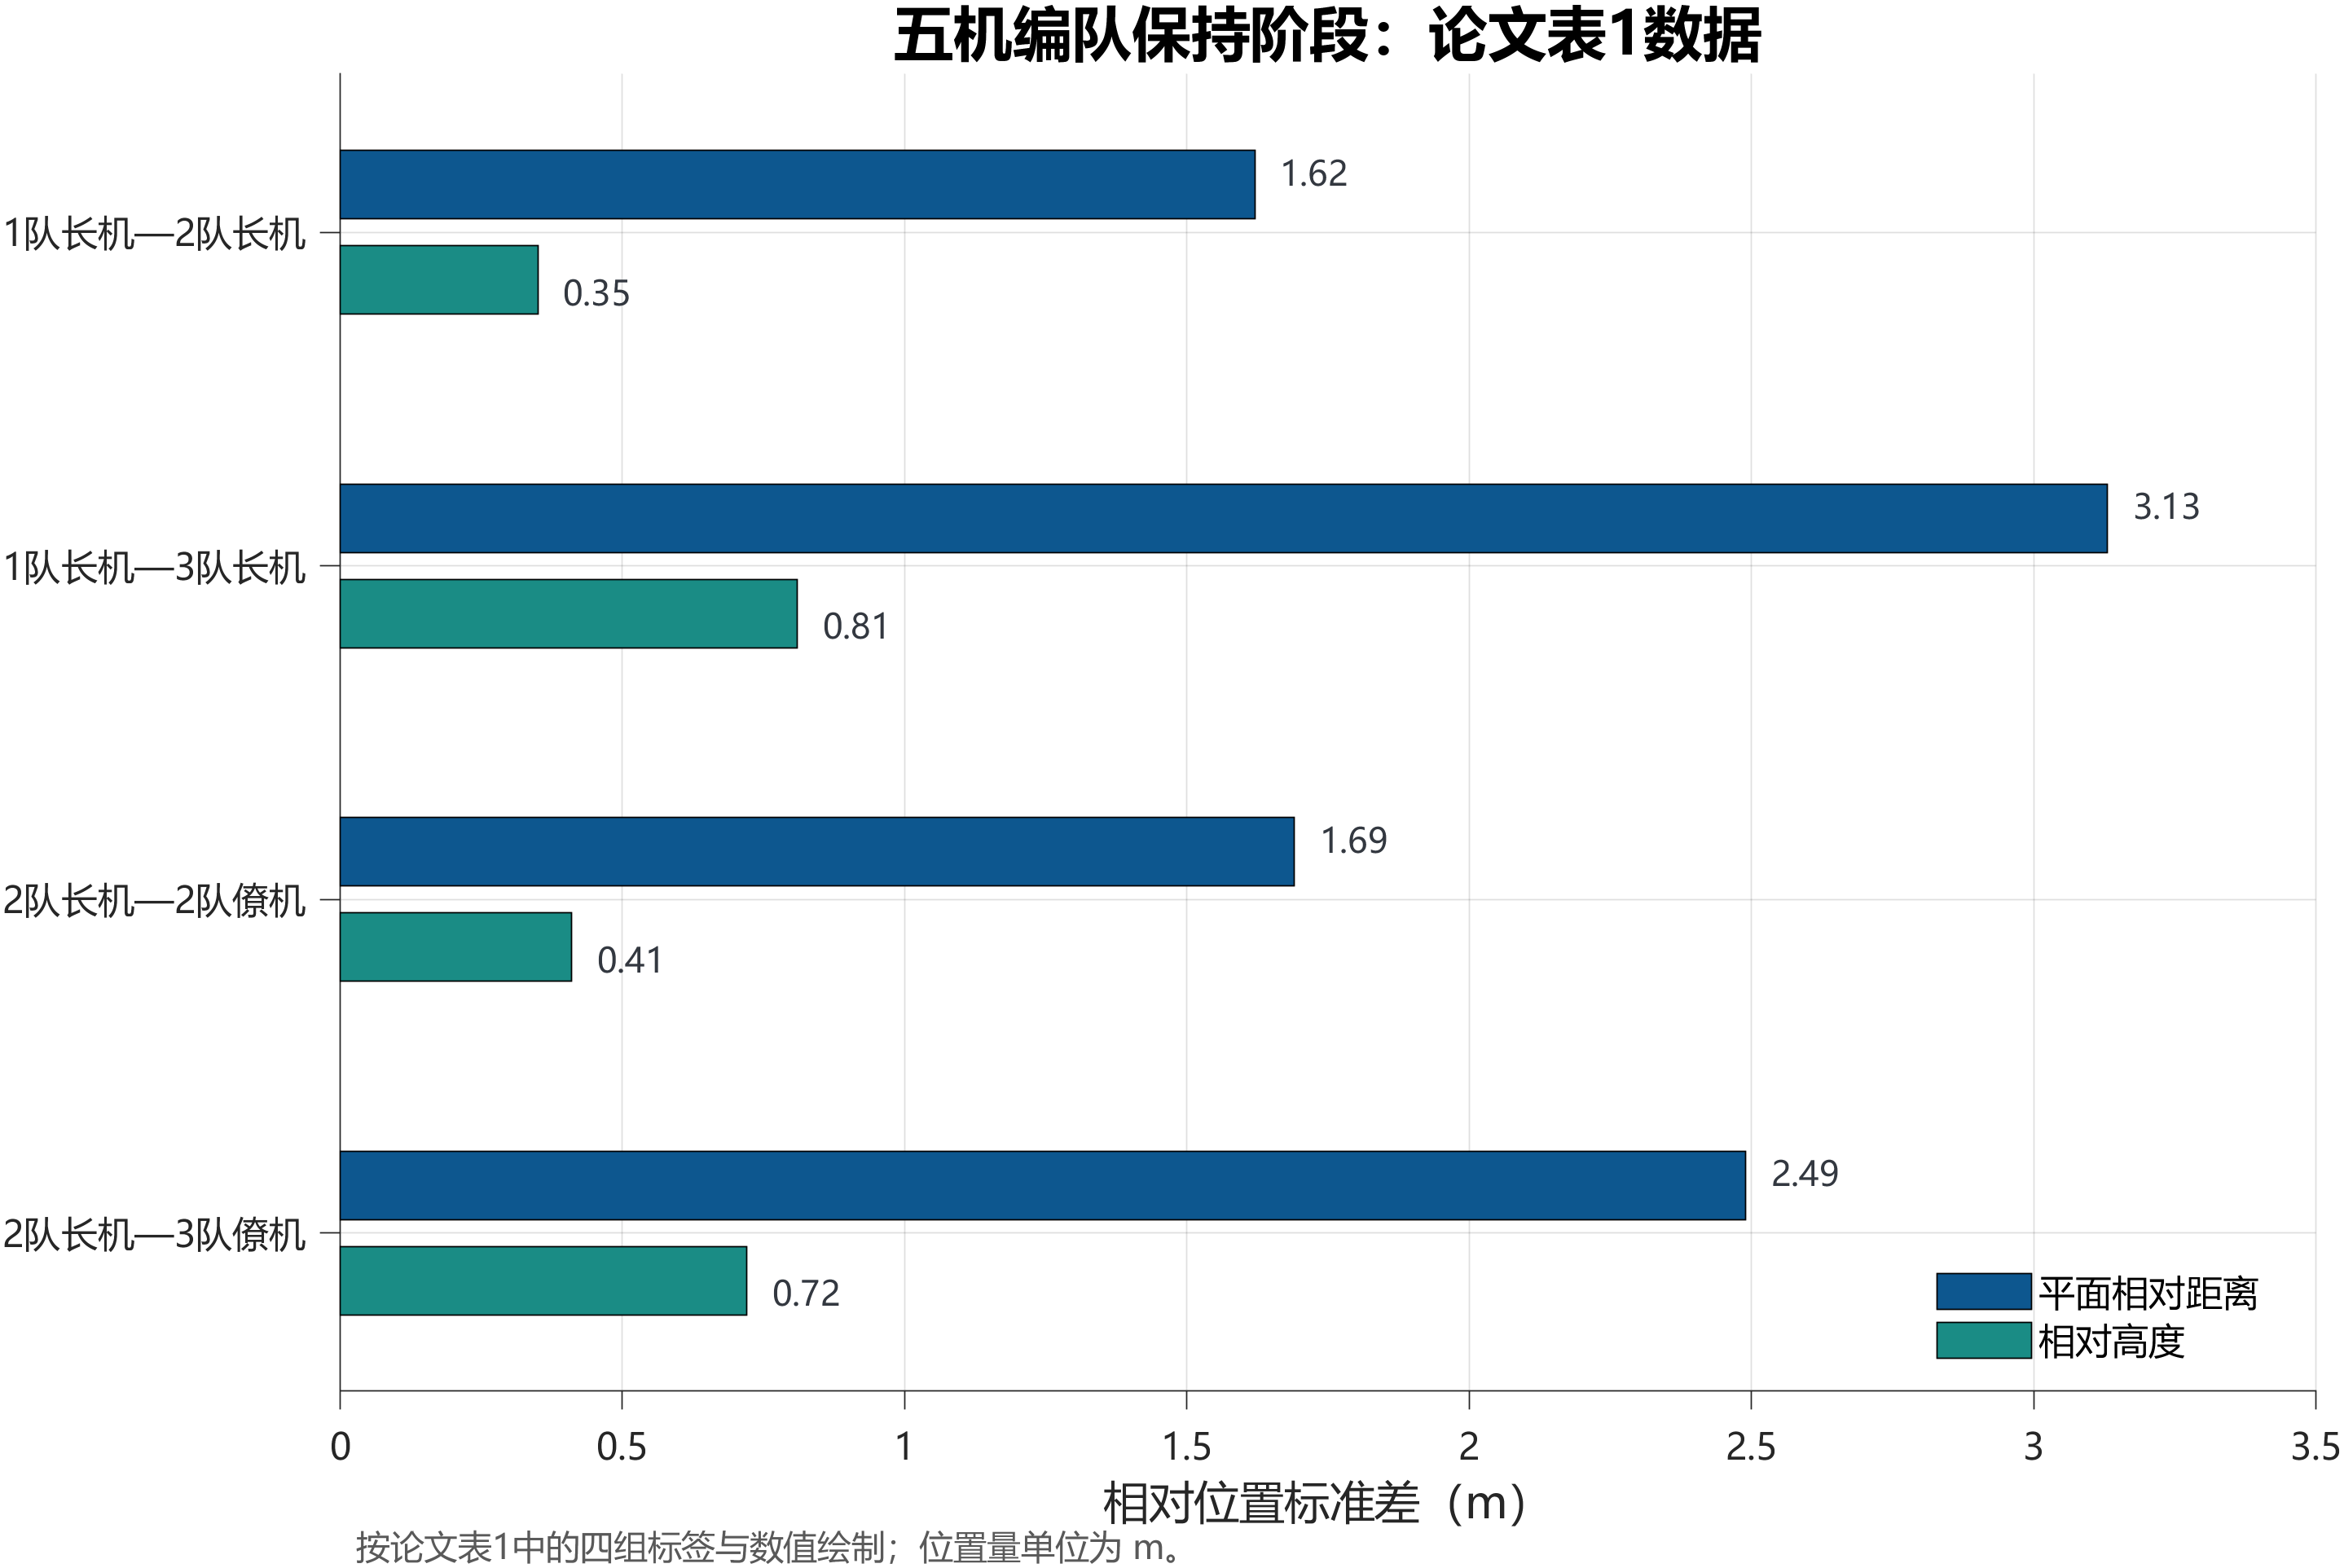
表1末行原标注为"2队长机---3队僚机",与正文列出的五机父机编号关系无法直接对应,图中按表1原标注保留。阅读这些数值时还要区分指标:表1报告的是标准差,模块7记录的是父机相对位置误差模长,二者不能作为同一口径的误差直接比较。
06 起飞---解散---返场能否接成全过程?
连续仿真采用0.1 s步长、41.67 m/s标称巡航速度和无风环境;转率限幅为0.2 rad/s,速度、转率和航迹倾角的一阶内环时间常数分别为2 s、0.5 s和1 s。水平控制增益取0.1,0.01,0.8。
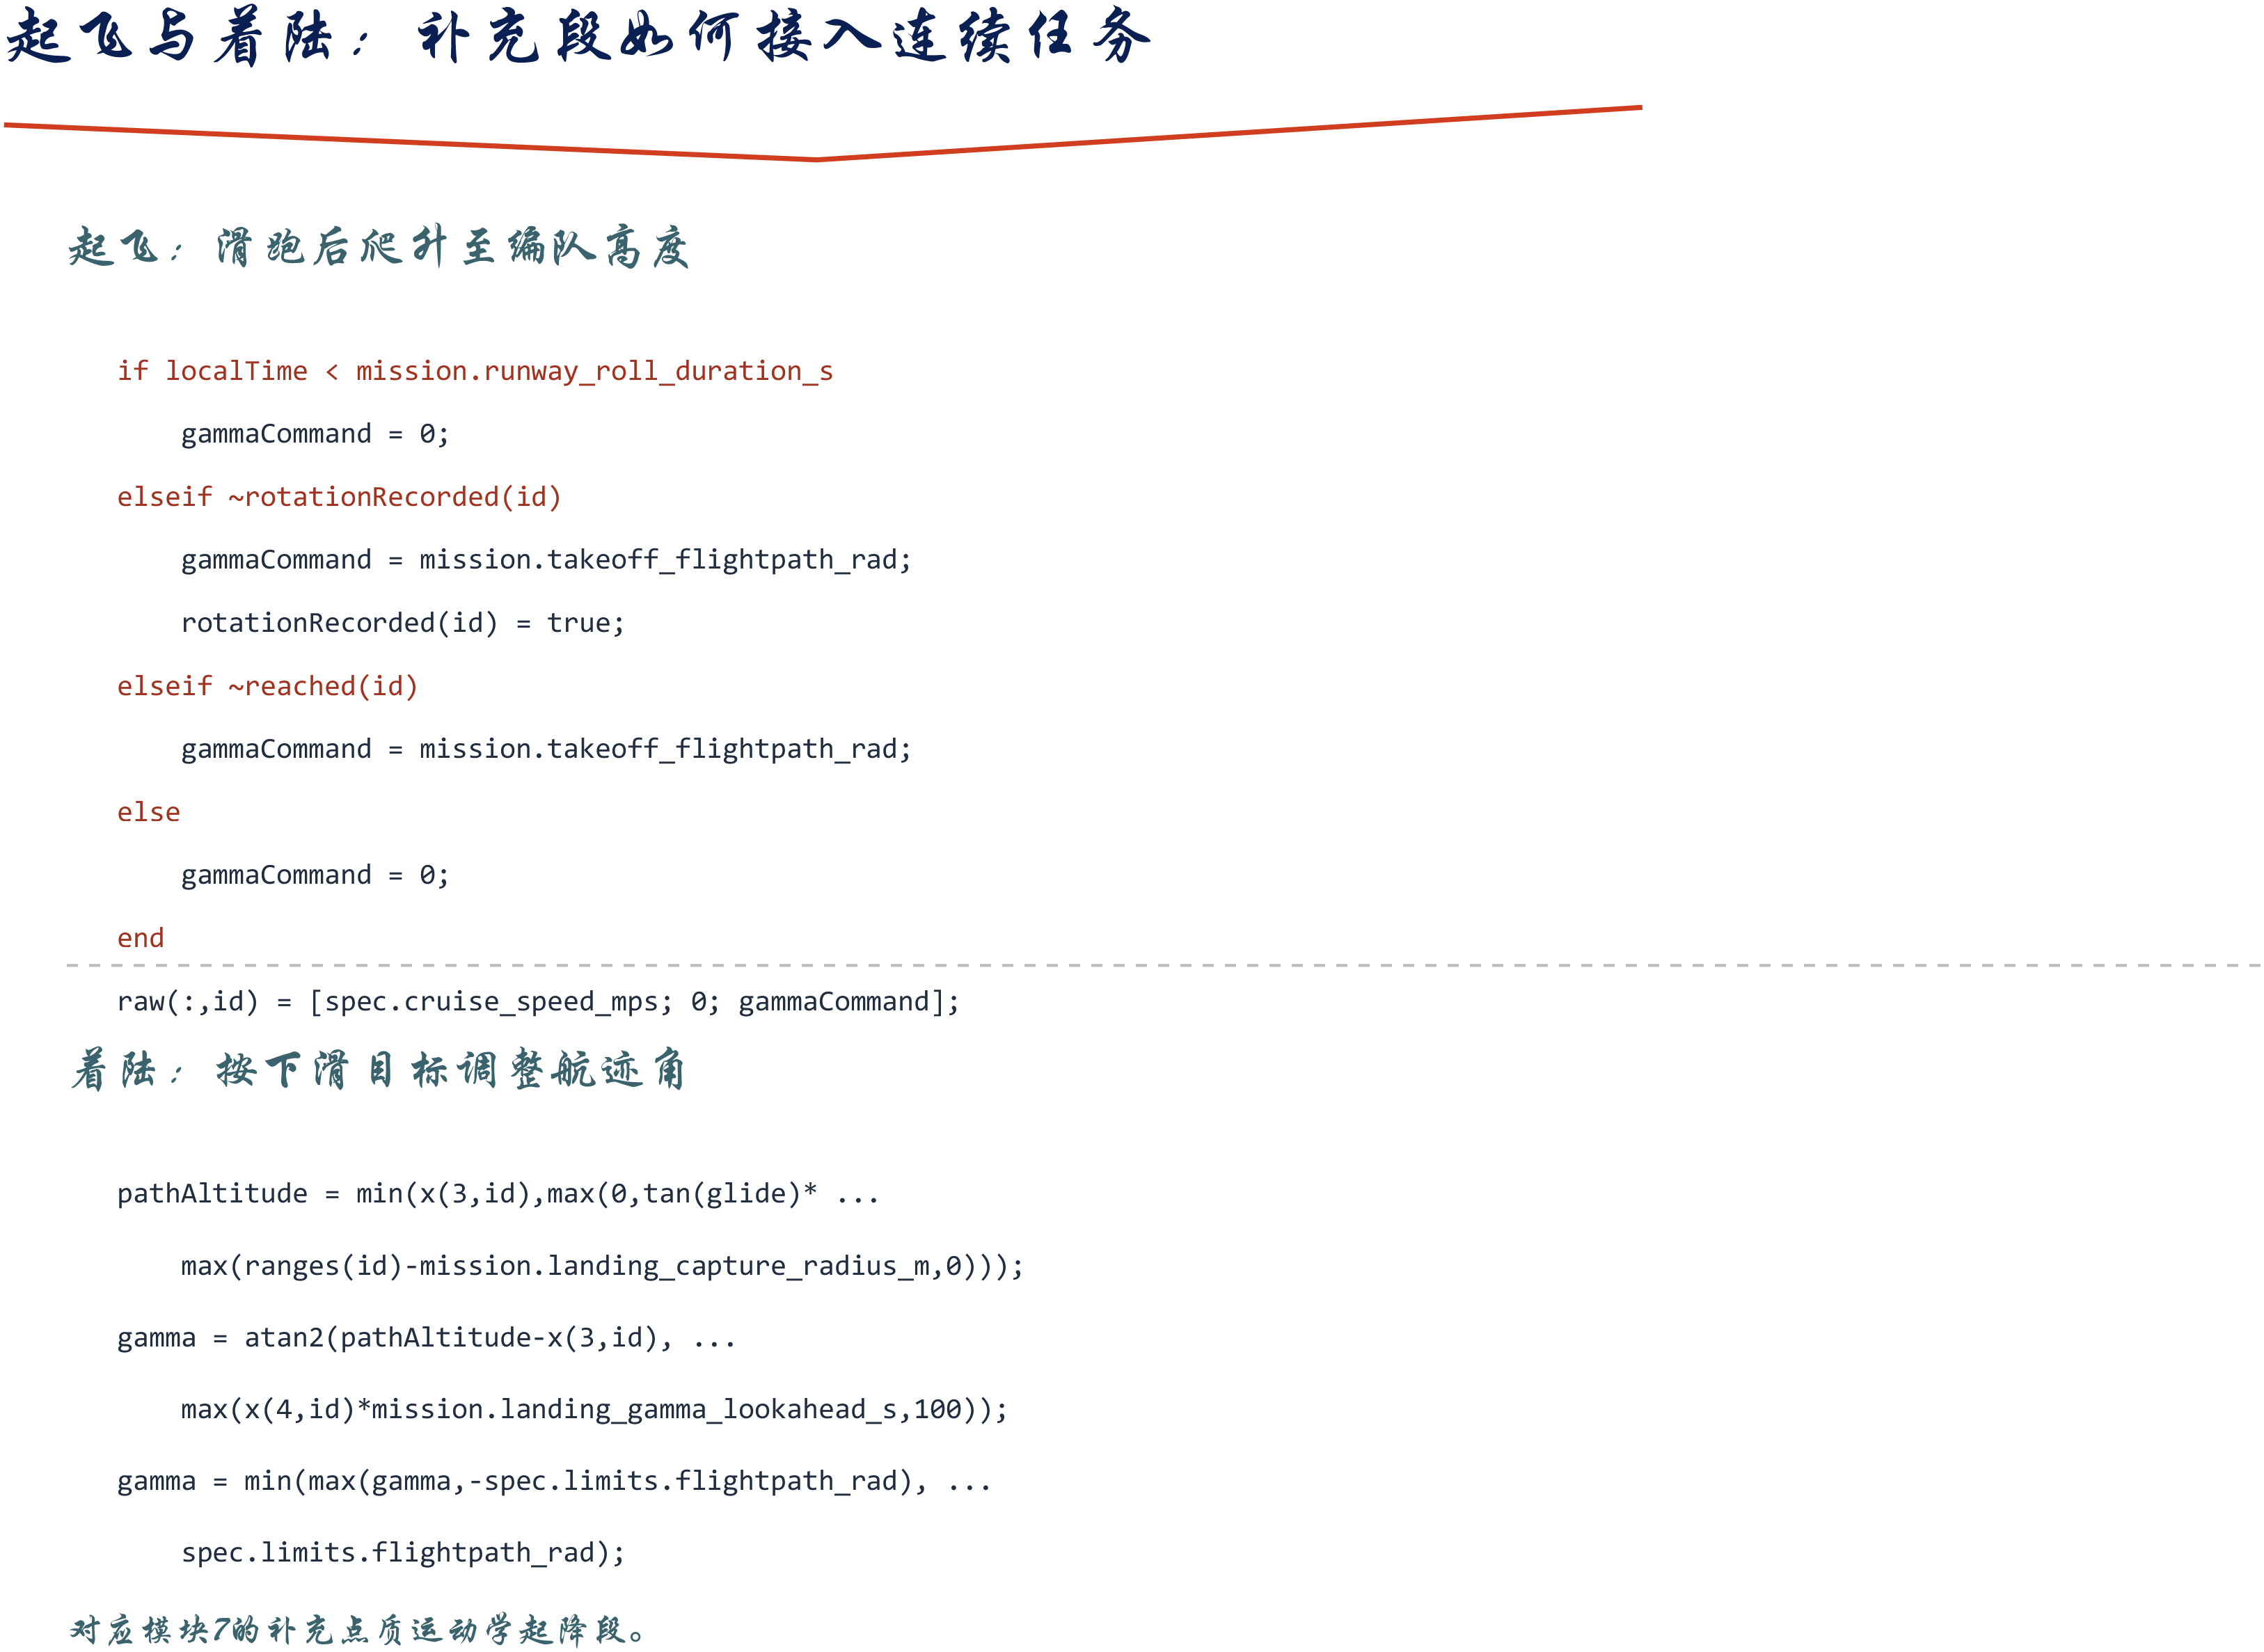
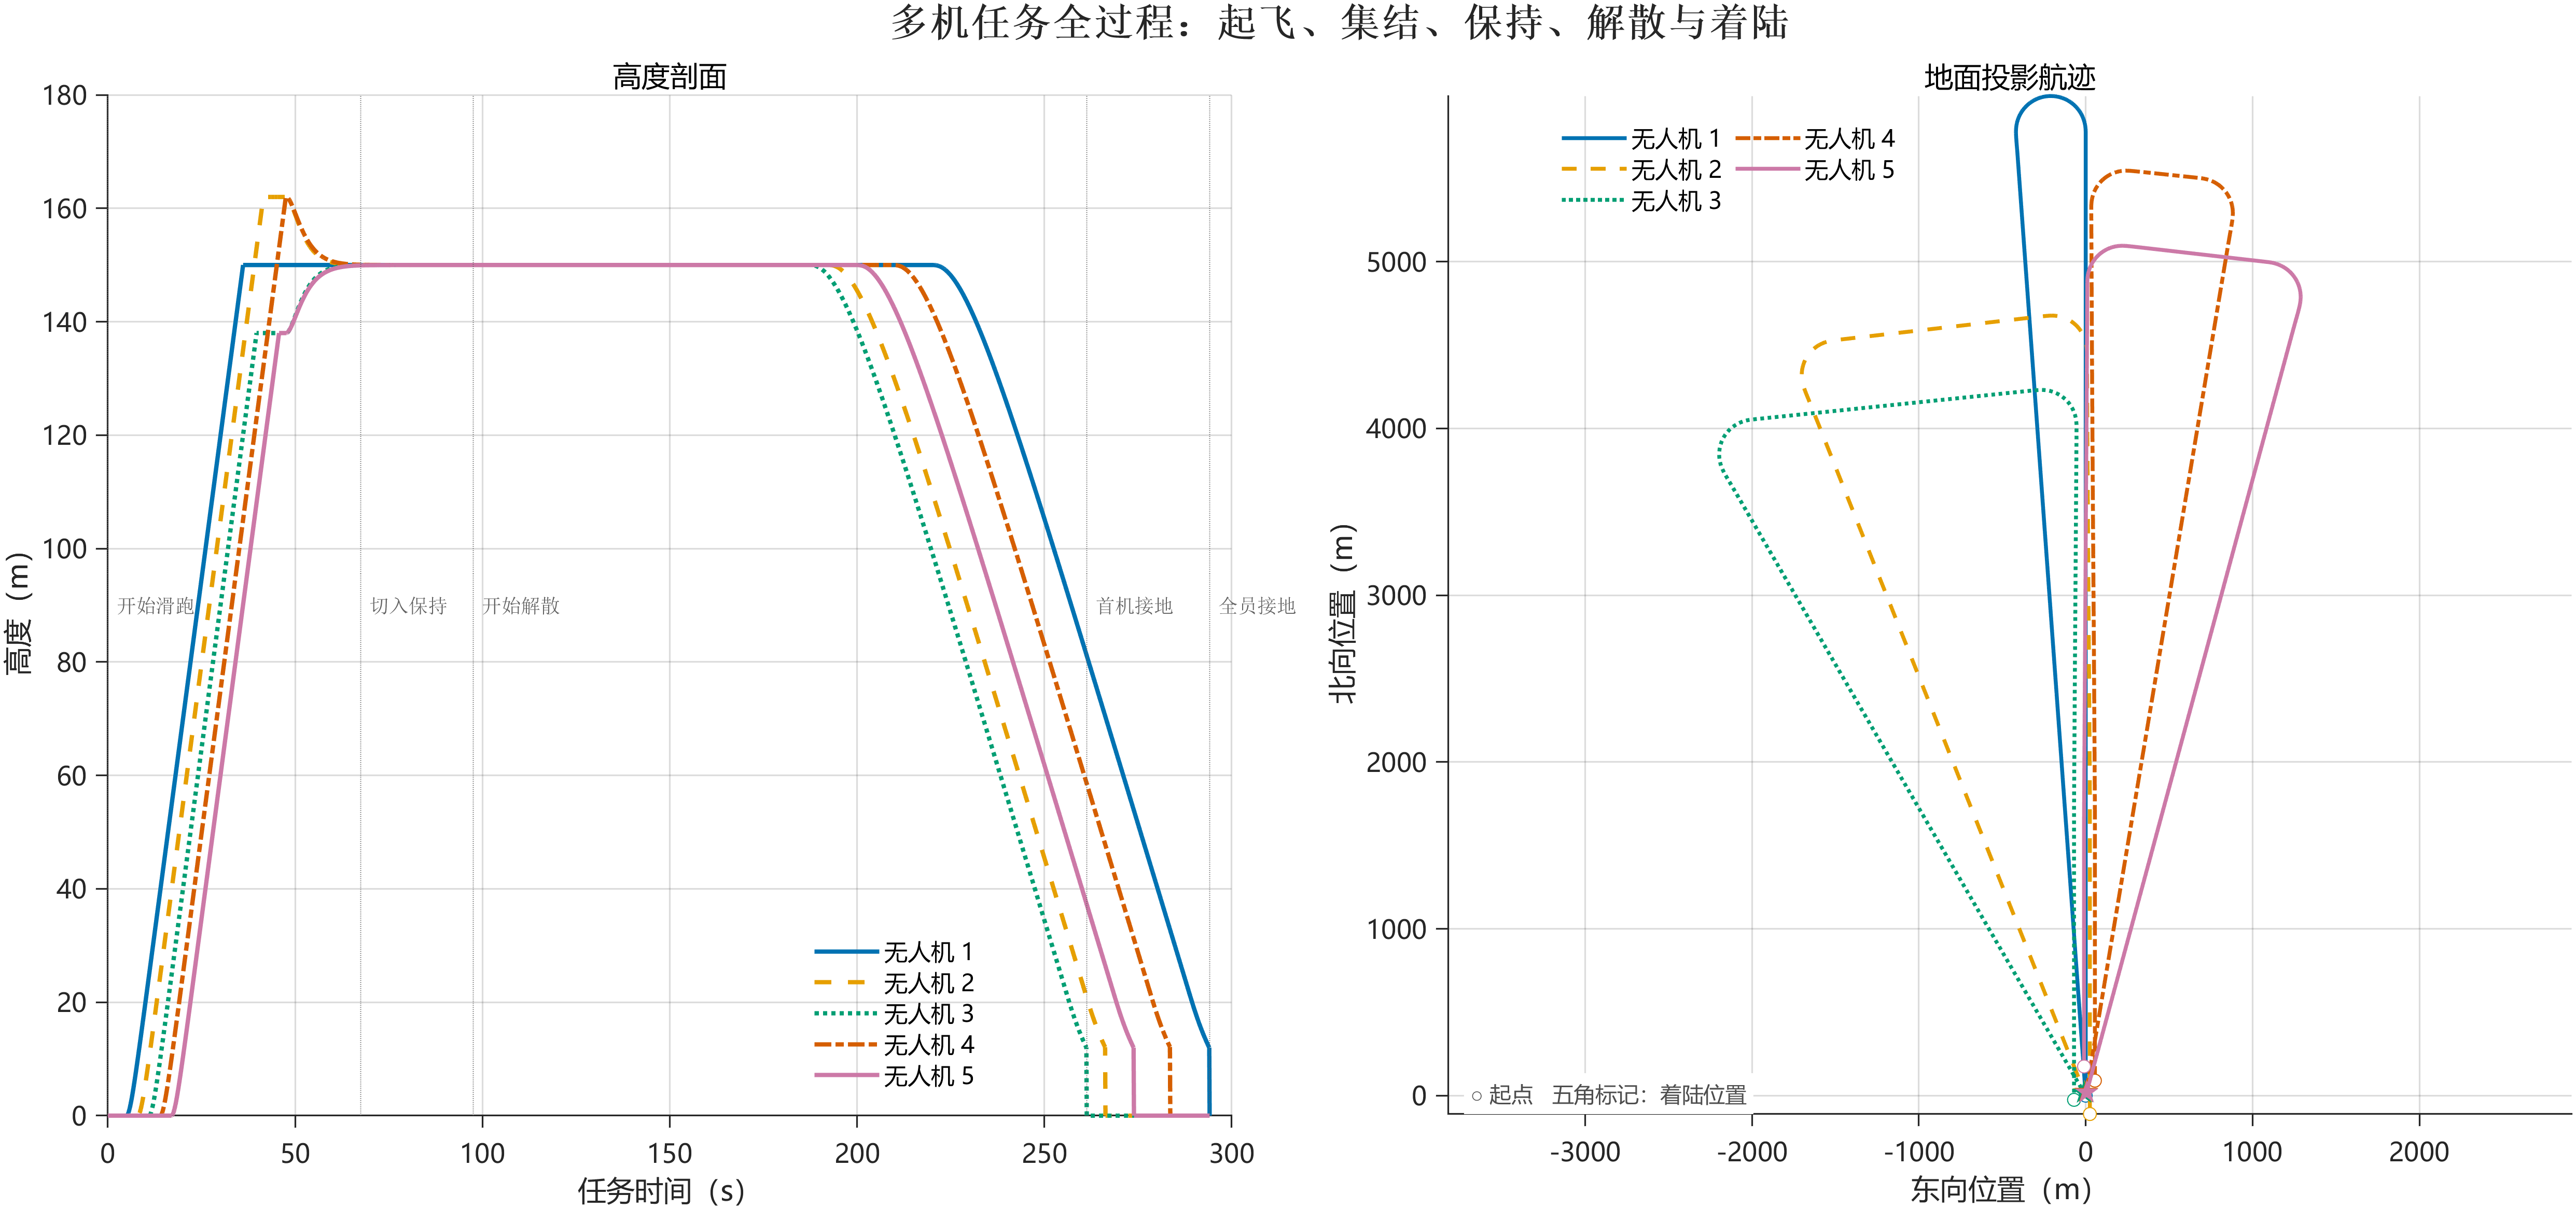
起飞段按3 s间隔错峰进入滑跑,初始滑跑速度为30 m/s,滑跑5 s后以0.12 rad航迹倾角爬升,目标高度为跑道上方150 m。解散后,各机返回同一跑道参考点,着陆段采用3°下滑目标;进入设定的近场范围并降至12 m以下时记录接地。
三种规模的关键事件按同一任务时间轴记录,时间从1号机开始滑跑时起算:
| 规模 | 队形变化 | 集结完成 | 解散启动 | 离队顺序 | 最后一架着陆 |
|---|---|---|---|---|---|
| 3机 | 人字转斜队,85.2~100.2 s | 54.2 s | 130.2 s | 3→2→1 | 321.8 s |
| 4机 | 菱形转斜队,95.3~110.3 s | 64.3 s | 140.3 s | 4→3→2→1 | 358.8 s |
| 5机 | 保持人字队 | 66.5 s | 97.5 s | 3→2→5→4→1 | 294.1 s |
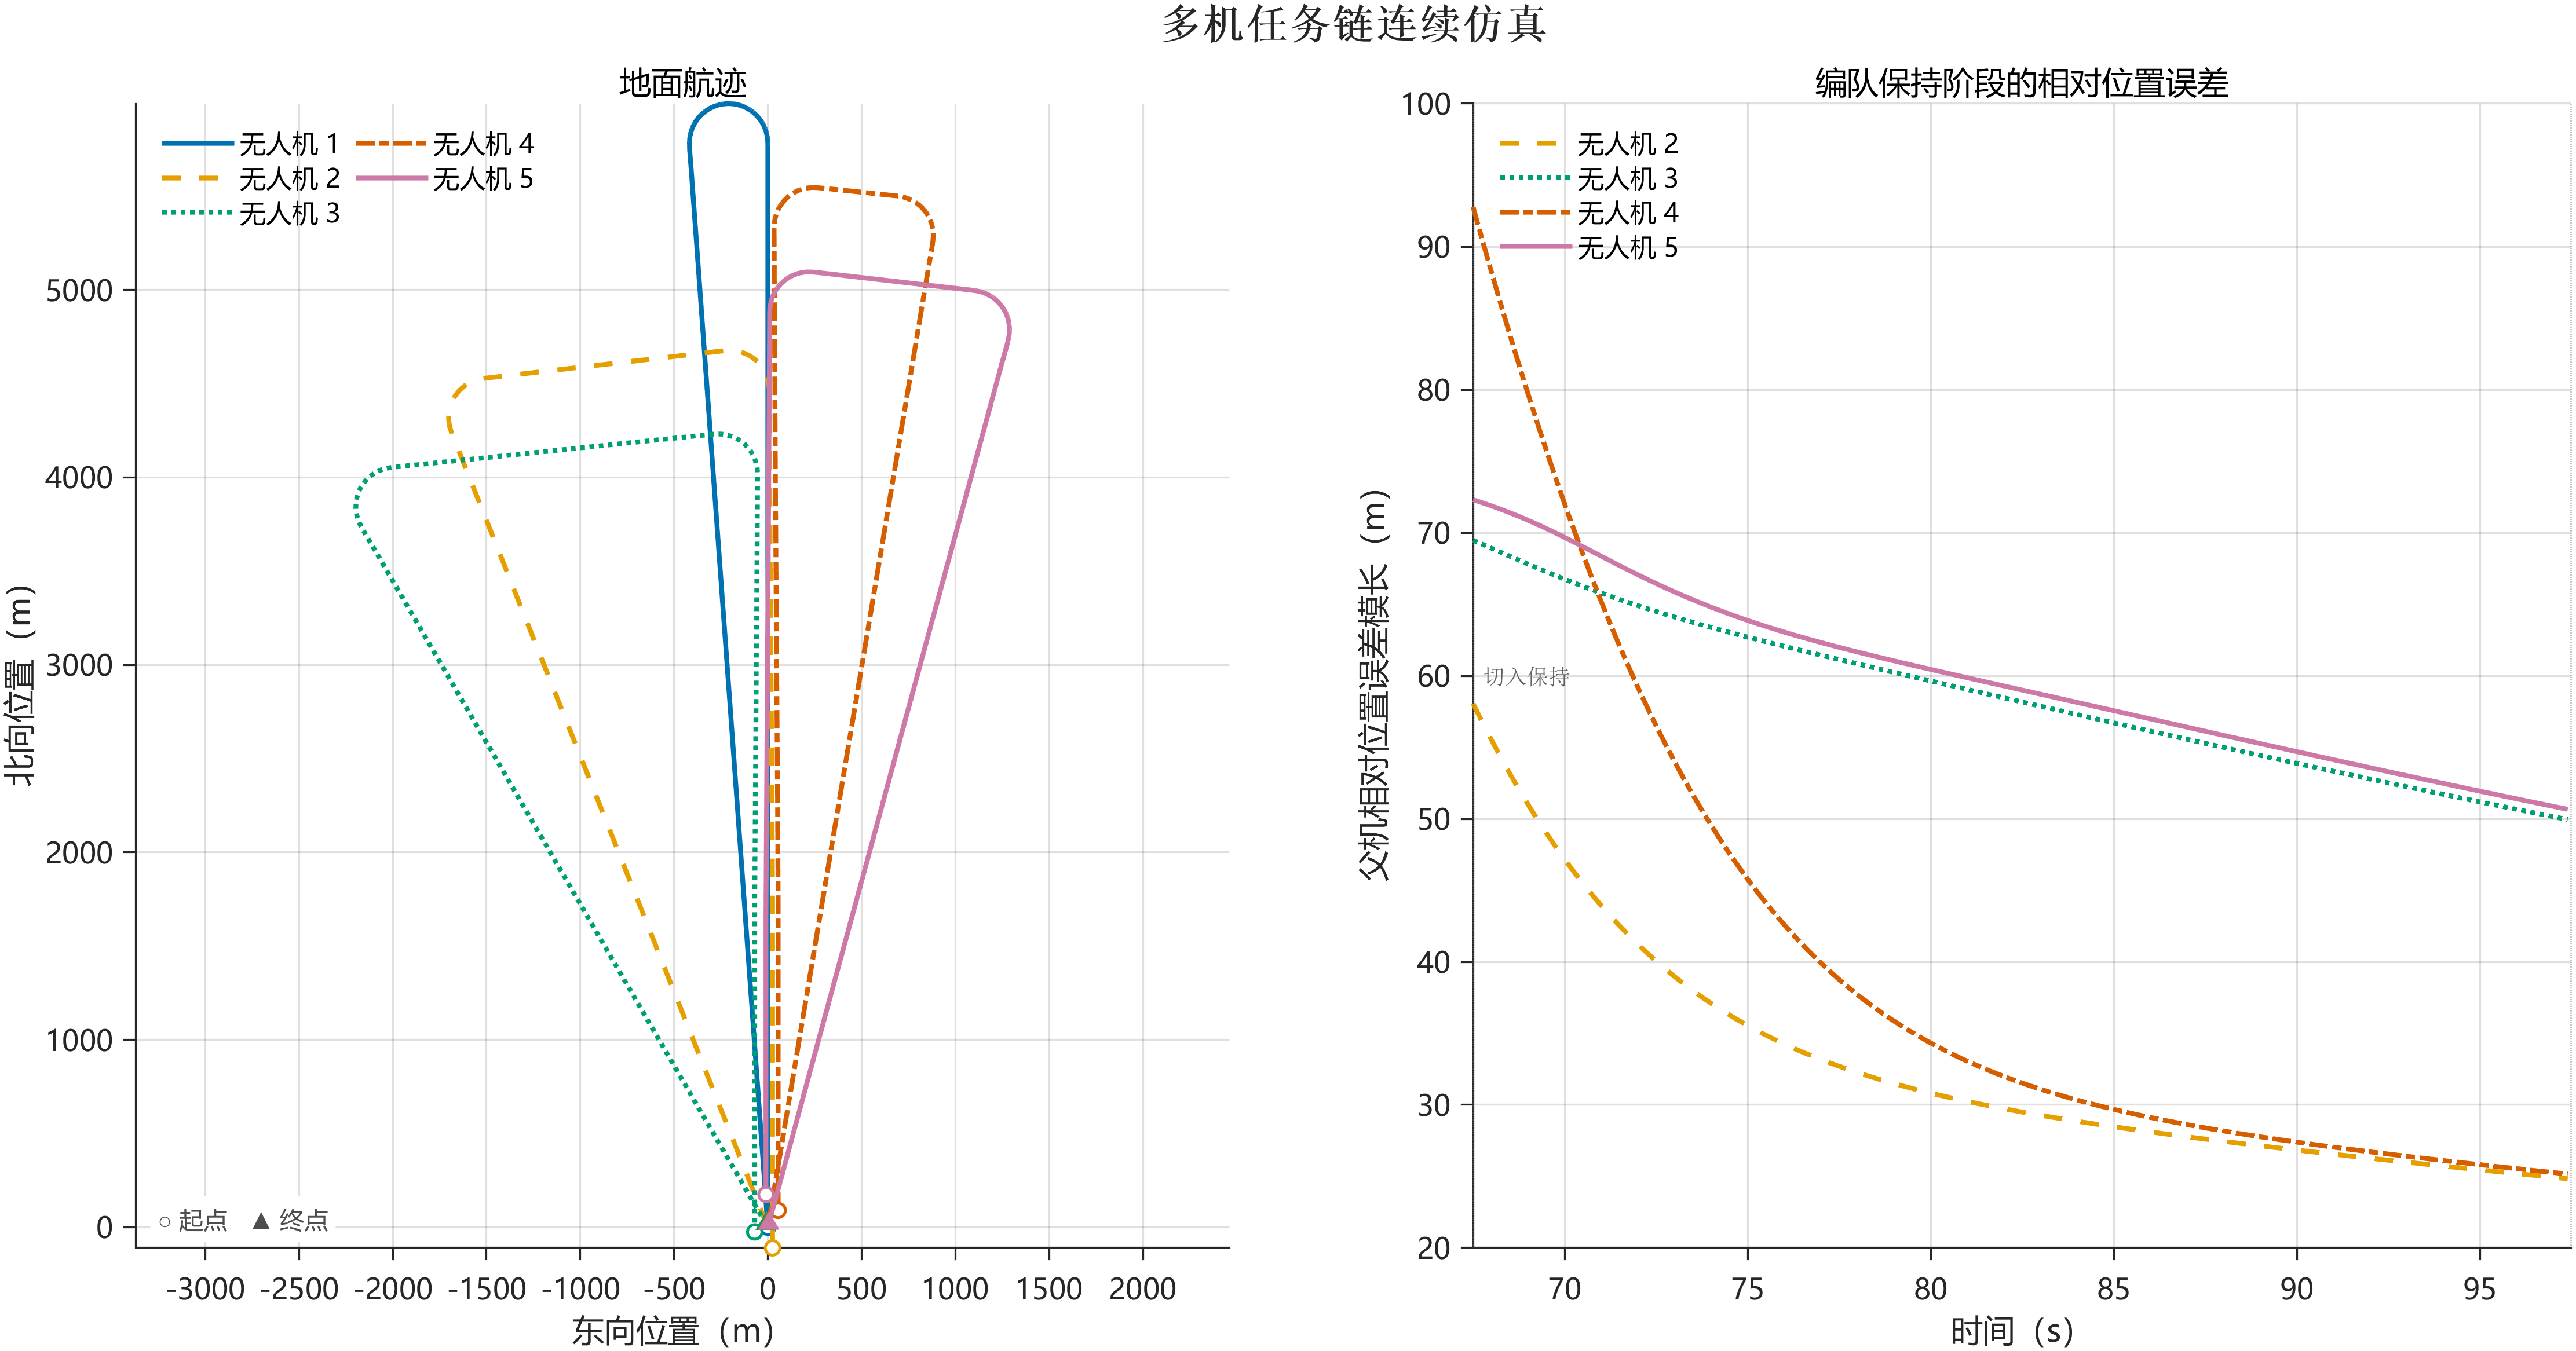
五机例中,保持阶段的父机相对位置误差均值为47.62 m,最大值为92.78 m;三机对应数值为34.01 m和107.24 m,四机为36.73 m和74.25 m。五机误差曲线在保持阶段总体下降,但平均误差仍高于论文表1中的平面相对距离标准差。两项数据的来源、指标和仿真条件不同,不能据此直接判断控制效果谁优谁劣。
起飞与着陆的任务更新代码见图9:
全过程输出把高度变化和地面投影航迹放在同一张图中。五机在约47.6 s完成爬升段并切入集结,66.5 s达到集结条件,67.5 s进入保持;97.5 s启动逐级解散,最后一架于294.1 s接地。五架飞机的接地点距共同跑道参考点最大为23.58 m。三机、四机最后一架着陆时刻分别为321.8 s和358.8 s。
从父机拓扑和相对误差,到航向、高度控制,再到集结、逐级解散和返场,六期内容在这条任务链上收束。全过程仿真图已经可以从实际运行输出中生成,展示了三至五机任务阶段如何连续衔接。
参考文献
赵创新等,《多无人机协同编队控制及试飞验证》,《航空学报》,2024,DOI:10.7527/S1000-6893.2024.302429。
说明
起降段及全过程数据来自补充参数的点质运动学仿真,未重建刚体、执行机构和试飞日志;论文表1为独立的试飞统计,两类工况与统计口径不同。
如果觉得内容对您有帮助,欢迎 点赞、推荐、转发 三连!