道路与桥梁灾后损伤检测数据集 | 道路损伤 桥梁损坏 灾后评估 无人机巡检 目标检测 YOLO格式 深度学习数据集 计算机视觉10551期
数据集概述
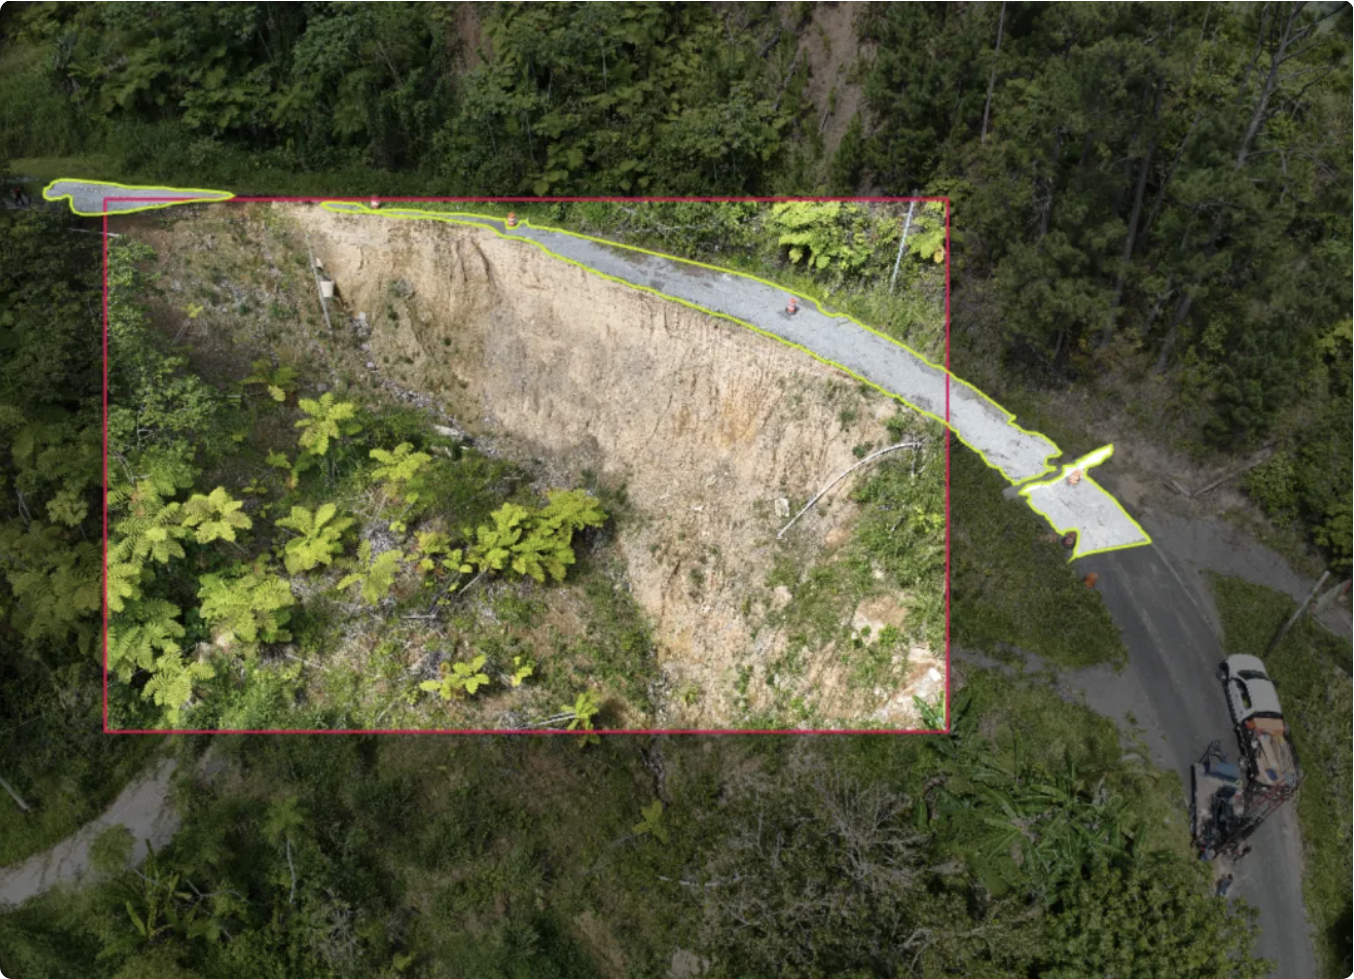
本数据集聚焦飓风灾害场景下的道路与桥梁损伤检测 ,服务于灾后基础设施智能评估、应急决策及修复规划。数据来自 NOAA 飓风后航拍采集,涵盖七类典型损伤,适配无人机巡检、灾害评估及道路桥梁健康监测等应用。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
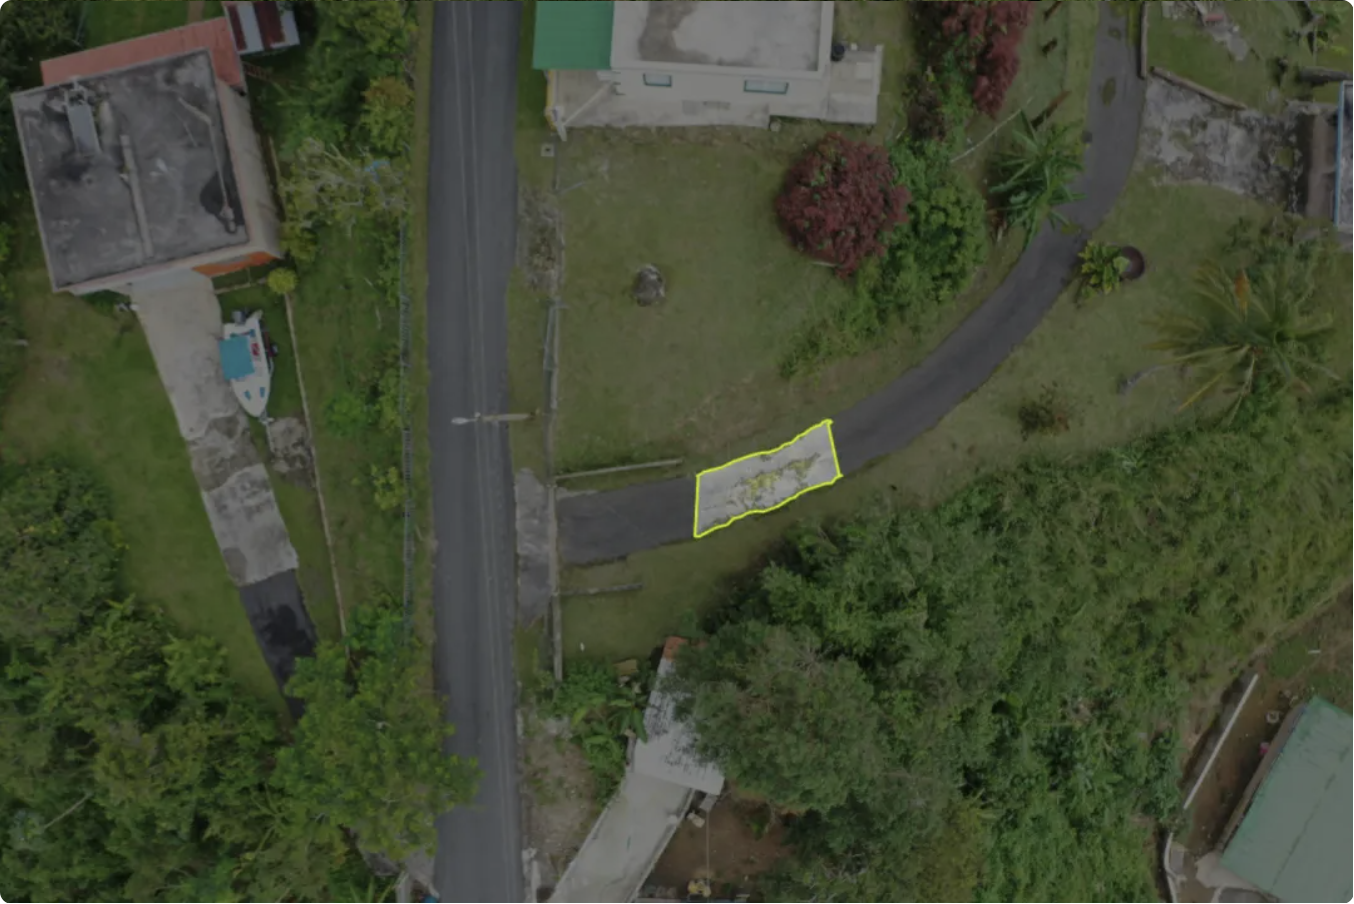
| 类别 | 共 7 类:桥梁损坏、涵洞损坏、阻塞、洪水淹没、路面损坏、冲刷侵蚀、路肩损坏 |
| 数量 | 1000 张图像 |
| 格式 | 图像为 JPG/PNG;标签为 YOLO 格式的 txt 文件(水平边界框) |
| 数据来源 | NOAA 飓风后航拍采集 |
| 应用价值 | 1. 灾后评估 :替代人工巡检,实现大范围道路与桥梁损伤的自动化识别与定位。 2. 应急决策 :为应急管理部门提供实时损伤分布热力图,辅助资源调度与优先级决策。 3. 韧性研究 :支撑长期灾害韧性研究,为道路桥梁抗灾设计与加固提供数据依据。 4. 算法研发:为灾后基础设施检测、多类别识别等视觉任务提供真实场景的训练与评测数据。 |
完整类别列表(共7类)
| 序号 | 中文类别名称 | 损伤类型说明 |
|---|---|---|
| 1 | 桥梁损坏 | 桥梁结构受损或破坏 |
| 2 | 涵洞损坏 | 涵洞结构受损或堵塞 |
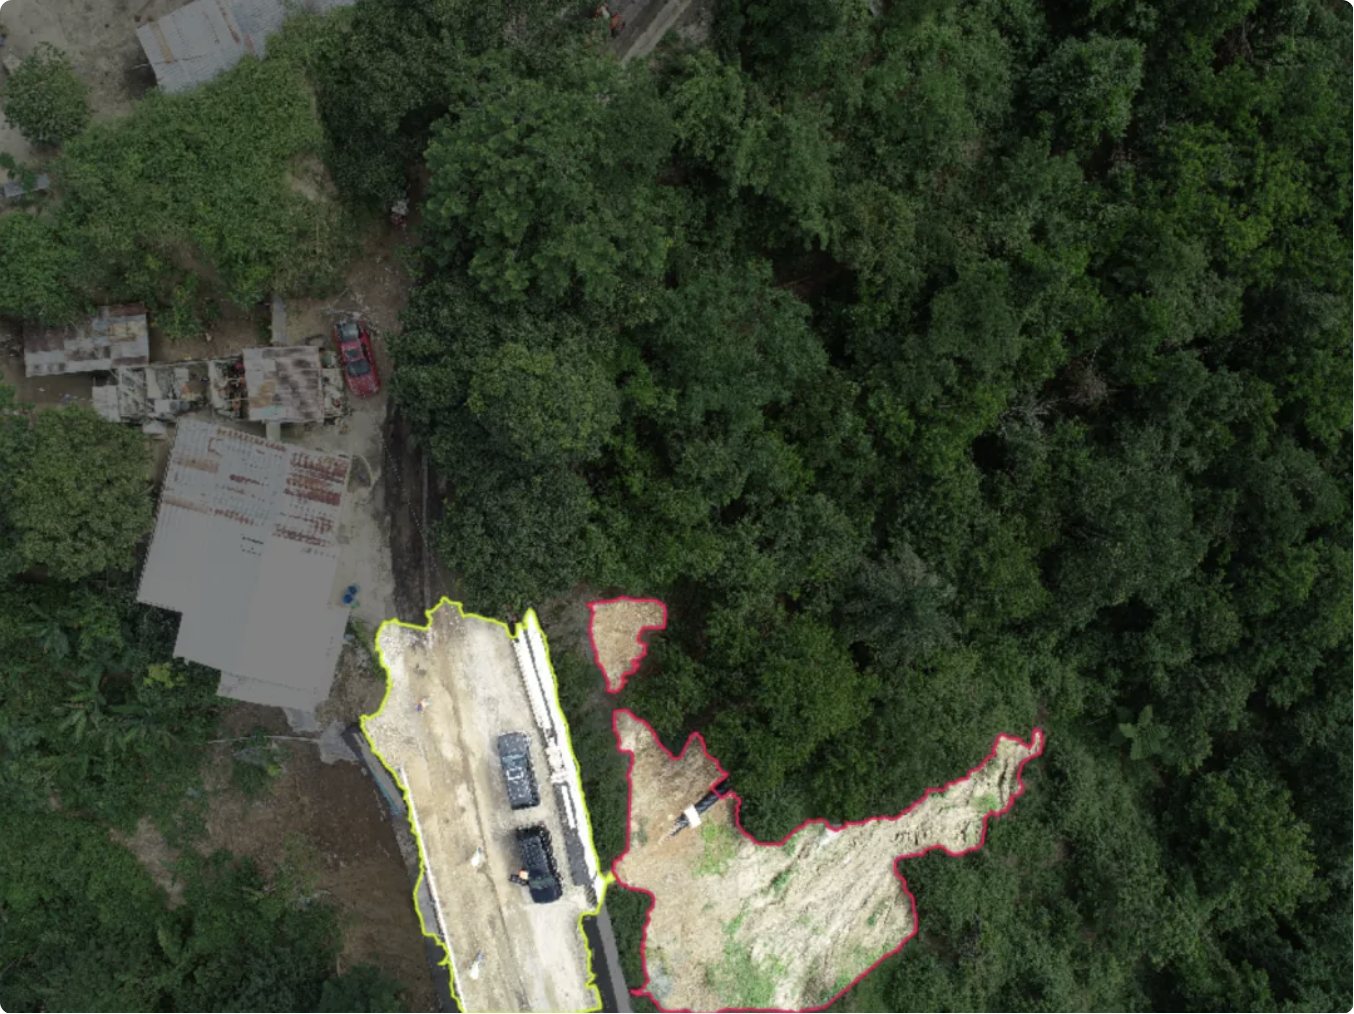
| 3 | 阻塞 | 道路被倒塌物、泥石流等阻断 |
| 4 | 洪水淹没 | 道路或区域被洪水覆盖 |
| 5 | 路面损坏 | 路面开裂、塌陷或破损 |
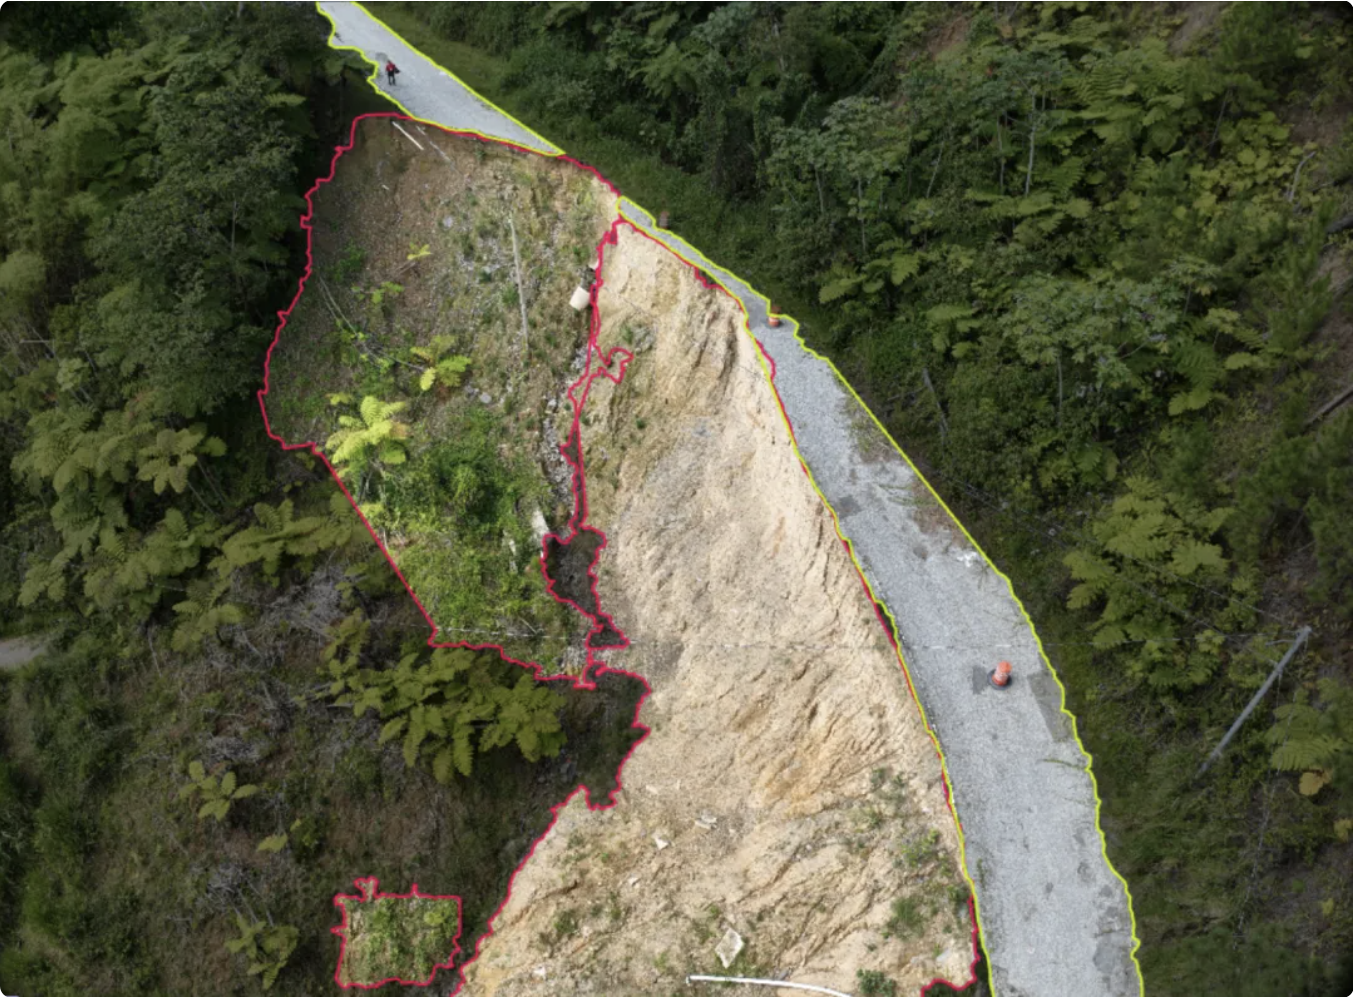
| 6 | 冲刷侵蚀 | 路基或边坡被水流冲刷侵蚀 |
| 7 | 路肩损坏 | 路肩塌陷或损坏 |
数据三要素解析
类别与损伤覆盖
- 数据集定义 7 类道路与桥梁损伤,覆盖 结构类损伤 (桥梁损坏、涵洞损坏、路肩损坏、路面损坏)与 环境类损伤(洪水淹没、冲刷侵蚀、阻塞)。
- 类别划分贴合灾后评估业务需求,可直接用于多类别目标检测模型训练。
- 损伤类型覆盖了飓风灾害对交通基础设施的主要破坏模式。
数据规模与来源
- 图像总量约 1000 张,规模适中,适合作为灾后损伤检测任务的基准数据集或快速验证。
- 数据来自 NOAA 飓风后航拍采集,具有真实灾害场景的代表性。
- 样本覆盖不同灾害程度、光照条件与地理环境,保证模型泛化能力。
- 数据规模适配中小模型快速迭代与验证,同时满足基础业务场景的性能需求。
格式与结构
- 采用通用 YOLO 格式(txt),每张图像对应一个同名标签文件,包含类别 ID 与归一化边界框坐标,可直接导入主流目标检测框架进行训练。
- 图像与标签一一对应,数据结构规范,即拿即用。
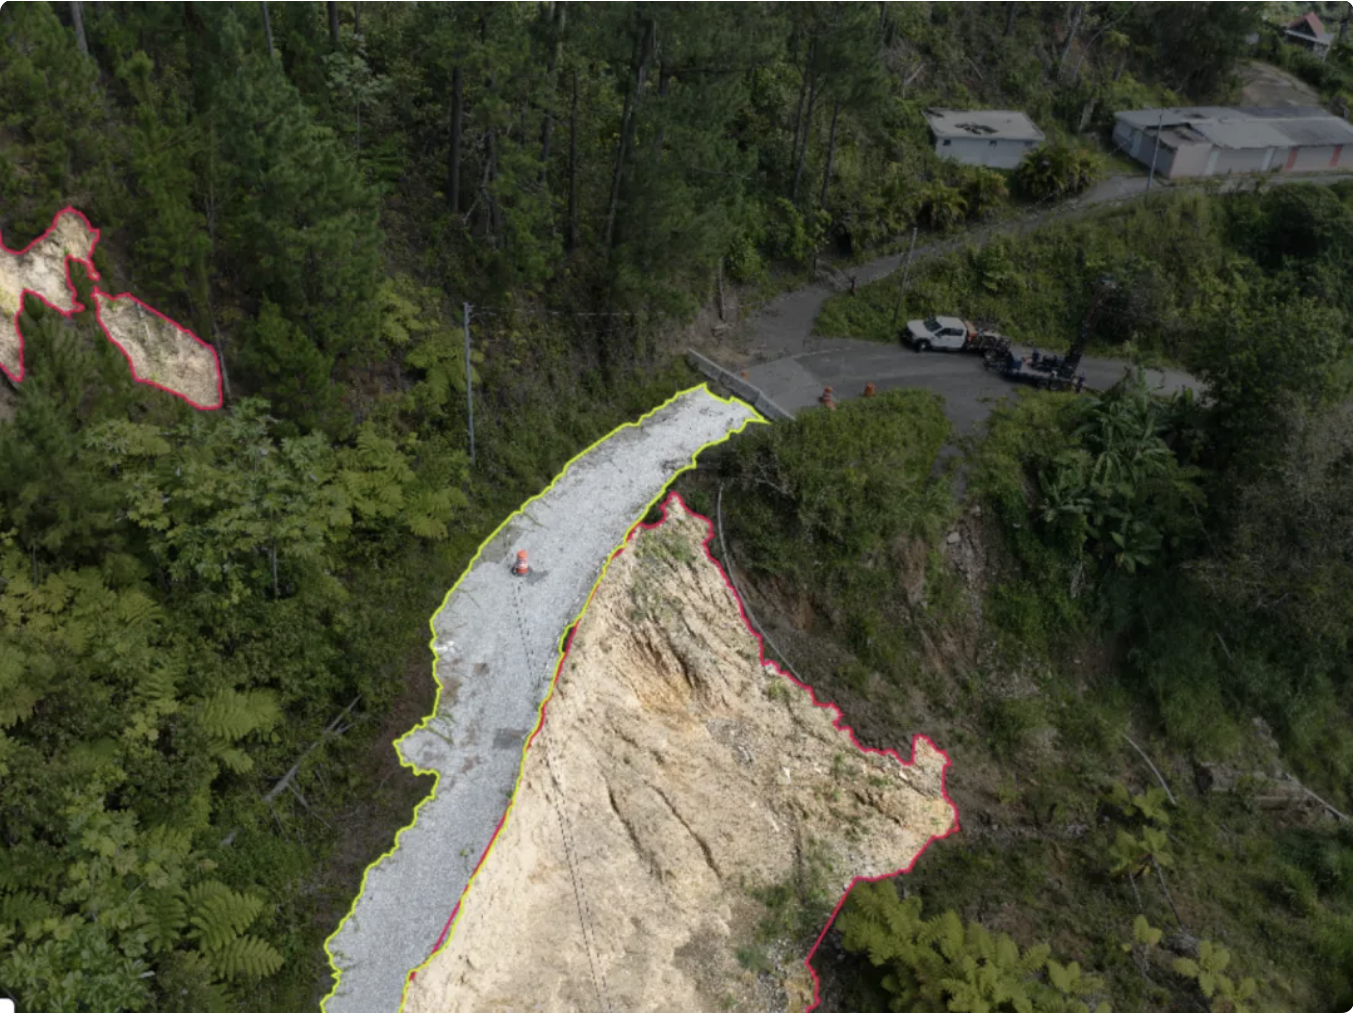
知识普及:灾后基础设施损伤检测的技术要点
- 损伤形态多样:从桥梁结构性损坏到路面积水,损伤在形态、尺度上差异显著,需模型具备多类别特征提取能力。
- 环境干扰:灾后场景中水体浑浊、 debris 散落、光照不均,可能与损伤混淆,模型需依赖上下文信息进行区分。
- 尺度变化:损伤目标从局部路面裂缝到大面积洪水淹没,尺度跨度极大,需采用多尺度特征融合策略。
- 类别不平衡:部分损伤(如涵洞损坏)可能样本较少,训练时可采用类别加权损失或过采样策略。
- 应用闭环:检测结果可导入GIS系统,生成损伤分布热力图与修复优先级报告,辅助应急决策与灾后重建。
快速开始(代码示例)
配置文件 data.yaml 示例:
yaml
train: ./dataset/images/train
val: ./dataset/images/val
nc: 7
names: ['bridge_damage', 'culvert_damage', 'blockage', 'flooding',
        'pavement_damage', 'scour_erosion', 'shoulder_damage']
启动 YOLOv8 训练:
python
from ultralytics import YOLO

model = YOLO('yolov8m.pt')
model.train(
    data='data.yaml',
    epochs=100,
    imgsz=640,
    batch=16,
    device=0
)
标签
道路损伤 桥梁损坏 灾后评估 无人机巡检 目标检测 YOLO格式 深度学习数据集 计算机视觉