前言
蜂鸣器驱动是嵌入式Linux字符设备驱动入门最经典、最核心的实战案例,完整串联嵌入式底层开发核心链路:硬件原理图分析 → 芯片手册寄存器查询 → 内核物理地址虚拟映射 → 标准字符设备驱动框架搭建 → 应用层程序调用控制硬件。
多数嵌入式新手仅会套用驱动模板,无法根据真实硬件适配外设。本文采用纯裸寄存器操作开发(不依赖设备树),贴近底层原理,从零实现一套可直接上机运行的蜂鸣器驱动。全文包含完整源码、标准Makefile、编译步骤、调试流程、故障排查,零基础可直接复刻学习。
一、蜂鸣器硬件工作原理
1.1 器件工作逻辑
本文开发板搭载有源蜂鸣器,搭配PNP三极管驱动电路,电平触发逻辑与普通NPN电路反向,无需外部震荡时钟信号,仅通过GPIO输出高低电平即可精准控制工作状态:
-
低电平:PNP三极管导通 → 蜂鸣器通电鸣叫
-
高电平:PNP三极管截止 → 蜂鸣器断电静音
核心工作原理:将指定GPIO引脚配置为输出模式,通过程序周期性翻转引脚电平,即可实现蜂鸣器间歇鸣响效果。
1.2 Linux驱动与单片机裸机开发核心区别
单片机裸机程序可直接操作硬件物理地址,但Linux内核为保障系统安全与内存隔离,严禁直接读写硬件物理地址,直接操作会触发内核Oops崩溃、系统卡死。
Linux外设驱动开发必须遵循标准流程:物理地址 → 内核虚拟地址映射,这是Linux底层硬件开发的核心前提。
Linux外设驱动标准开发全流程:
查看原理图确定控制引脚 → 查阅芯片手册获取寄存器物理地址 → ioremap地址映射 → 配置GPIO寄存器 → 实现设备操作接口 → 应用层调用控制硬件
二、硬件适配:原理图解析 + 寄存器寻址
2.1 核心硬件参数确认
驱动开发第一步为硬件信息确认,本次蜂鸣器硬件核心参数如下:
-
硬件控制引脚:GPIO5_IO01
-
电平触发逻辑:低电平鸣叫、高电平静音(PNP反向驱动电路)
2.2 蜂鸣器硬件原理图详解
本开发板蜂鸣器采用PNP三极管驱动经典电路,是嵌入式设备通用蜂鸣器适配方案,电路结构稳定、驱动逻辑清晰。
电路组成模块:
-
3.3V供电电路:为蜂鸣器提供额定工作电压,保障器件正常工作
-
PNP驱动三极管:核心开关器件,高电平截止、低电平导通,控制蜂鸣器通断电状态
-
限流电阻:串联在三极管基极,限制回路电流,防止电流过大烧毁主控GPIO引脚
-
续流保护二极管:并联在蜂鸣器两端,吸收器件通断产生的反向电动势,保护三极管不被击穿
-
信号控制端 :绑定主控芯片 GPIO5_IO01 引脚
蜂鸣器硬件原理图实拍:
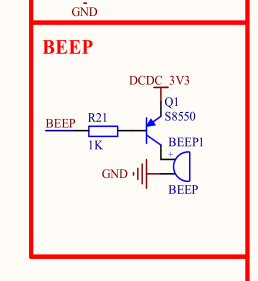
电路工作逻辑(与代码严格对应):
-
GPIO5_IO01输出低电平 → PNP三极管导通 → 蜂鸣器通电鸣叫
-
GPIO5_IO01输出高电平 → PNP三极管截止 → 蜂鸣器断电静音
开发核心注意点 :本开发板蜂鸣器为PNP三极管反向驱动电路,电平逻辑与常规NPN电路完全相反。正确逻辑为低电平鸣叫、高电平静音,本文代码已完全适配硬件,切勿自行颠倒电平逻辑,否则会出现蜂鸣器常鸣不灭或完全不响应的问题。
2.3 芯片寄存器地址查询
查阅芯片官方参考手册,获取GPIO5_IO01对应的4个核心寄存器物理地址,为底层寄存器操作提供精准依据。
芯片寄存器手册截图:
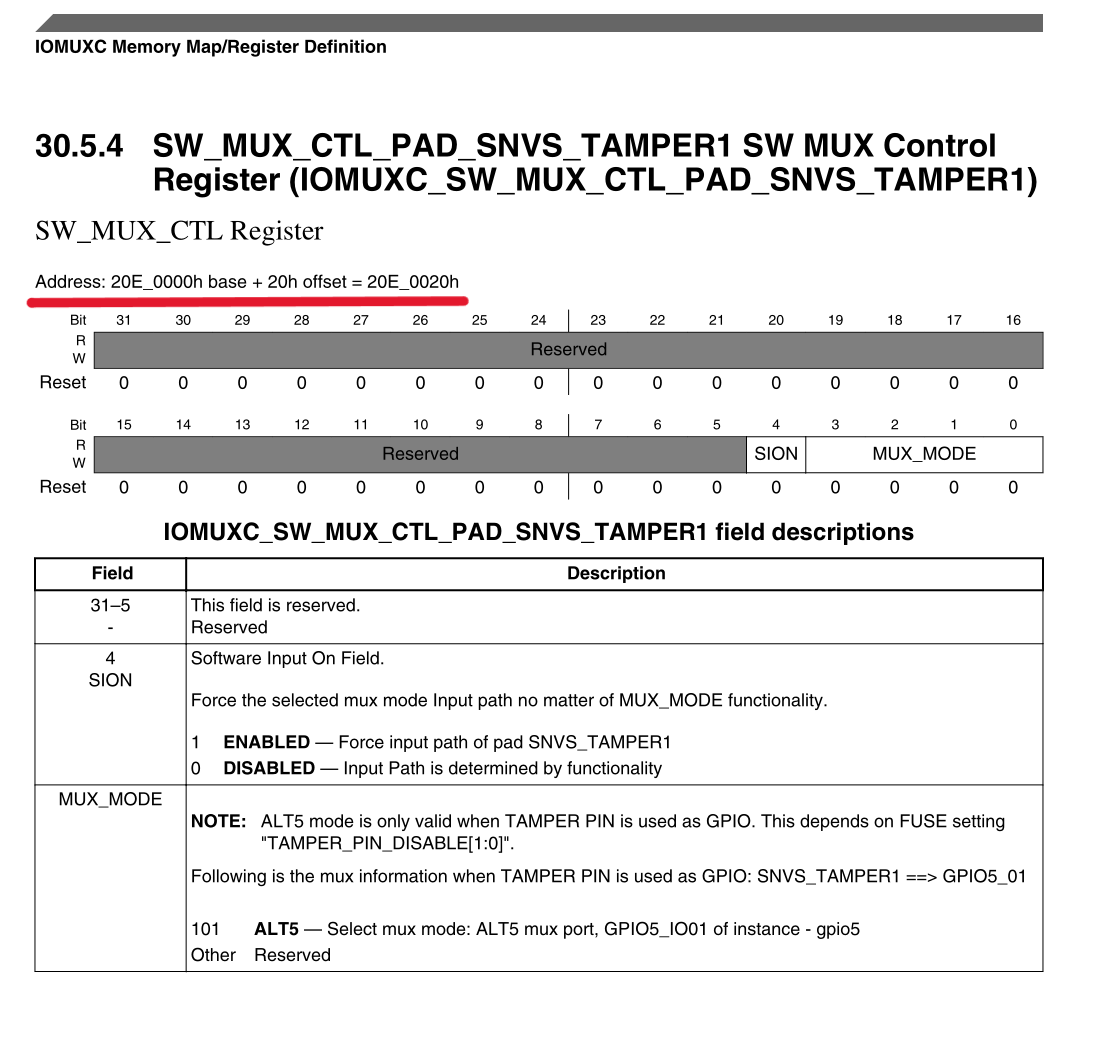
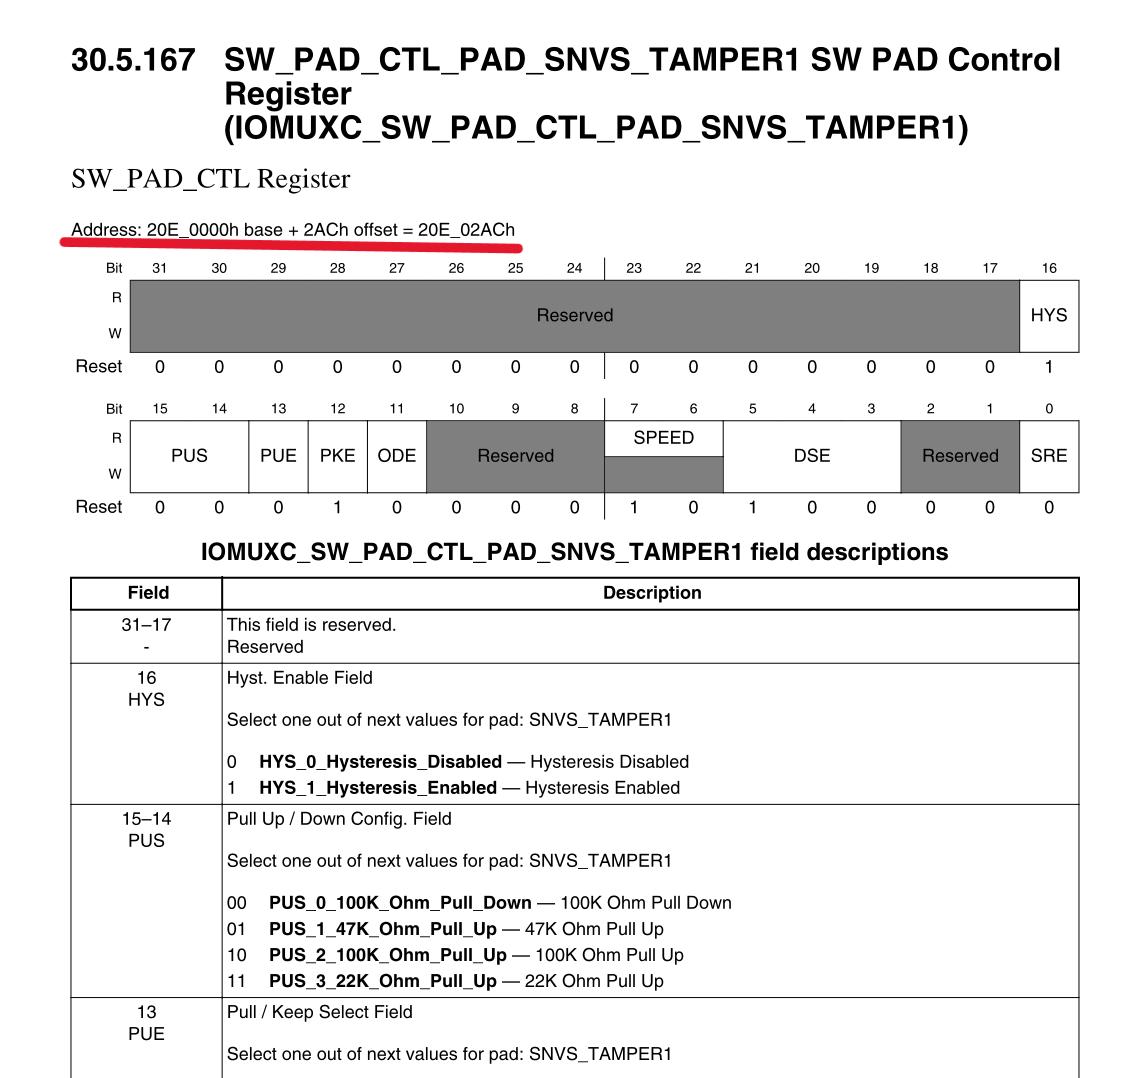
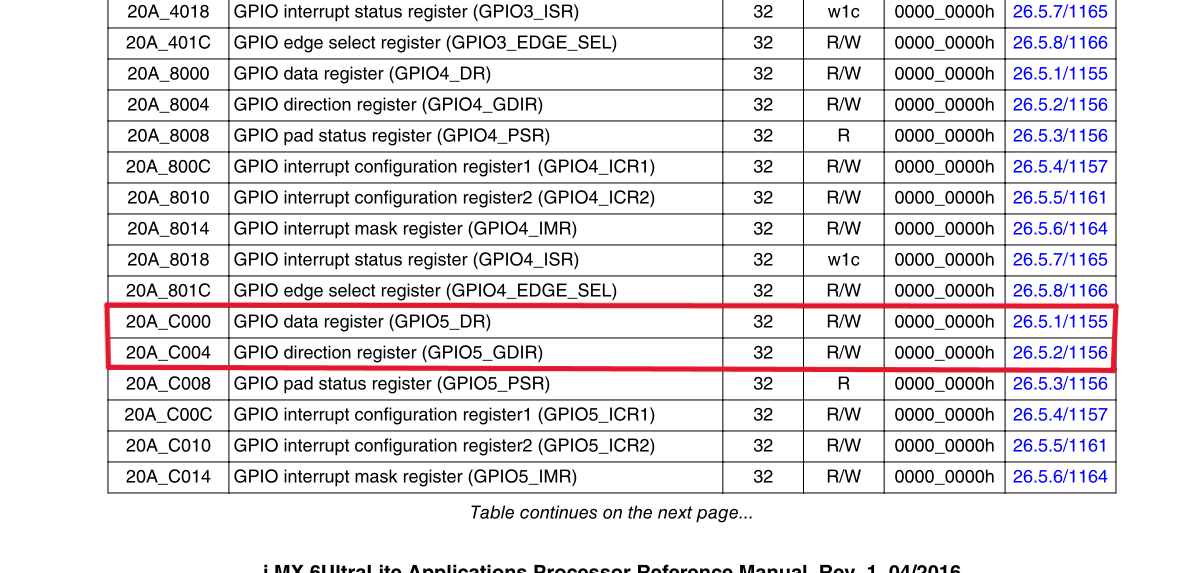
本次驱动开发使用的核心寄存器:
-
IO_MUX 引脚复用寄存器 :
0x20E0020,用于配置引脚为GPIO功能 -
IO_PAD 电气特性寄存器 :
0x20E02AC,用于配置引脚驱动能力、上下拉、传输速率 -
IO_DATA 数据寄存器 :
0x20AC000,用于控制引脚高低电平,实现蜂鸣器状态切换 -
IO_DIR 方向寄存器 :
0x20AC004,用于配置引脚输入/输出模式
2.4 内核地址映射核心API
裸寄存器驱动必备内核函数,解决Linux系统无法直接操作硬件物理地址的核心问题,是底层驱动开发的基础:
-
ioremap(phys_addr, size):将硬件物理地址映射为内核可操作的虚拟地址 -
iounmap(virt_addr):释放映射的虚拟地址,避免内核内存泄漏 -
readl():读取32位寄存器数值 -
writel():写入32位寄存器数值
三、蜂鸣器内核驱动源码(最终稳定版)
本次源码经过多轮优化迭代,修复内存泄漏、资源重复释放、内核版本兼容、异常返回值不规范等问题,适配Linux5.4及以上主流内核版本,可直接编译、加载、上机运行,稳定性拉满。
c
/**
* @file beep_drv.c
* @brief 蜂鸣器字符设备驱动(纯寄存器操作、无设备树)
* @date 2026-10-09
* @note 最终稳定版本,适配PNP三极管硬件电路、GPIO5_IO01引脚
*/
#include <linux/uaccess.h>
#include <linux/fs.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/cdev.h>
#include <asm/io.h>
// 硬件寄存器物理地址(芯片手册官方数据)
#define IO_MUX 0x20E0020
#define IO_PAD 0x20E02AC
#define IO_DATA 0x20AC000
#define IO_DIR 0x20AC004
static dev_t dev_no; // 设备号
static struct cdev c_dev; // 字符设备结构体
// 寄存器虚拟地址指针
static volatile void *io_mux = NULL;
static volatile void *io_pad = NULL;
static volatile void *io_data = NULL;
static volatile void *io_dir = NULL;
// 设备操作函数声明
static int beep_open(struct inode *node, struct file *f);
static int beep_release(struct inode *node, struct file *f);
static ssize_t beep_read(struct file *f, char __user *data, size_t size, loff_t *loff);
static ssize_t beep_write(struct file *f, const char __user *data, size_t size, loff_t *loff);
// 设备操作函数集
static struct file_operations fops = {
.owner = THIS_MODULE,
.open = beep_open,
.release = beep_release,
.write = beep_write,
.read = beep_read,
};
// 打开设备:初始化GPIO,防重复映射、防内存泄漏
static int beep_open(struct inode *node, struct file *f)
{
u32 val;
// 仅首次打开时映射地址,避免重复映射造成内存泄漏
if (!io_mux) {
io_mux = ioremap(IO_MUX, 4);
io_pad = ioremap(IO_PAD, 4);
io_data = ioremap(IO_DATA, 4);
io_dir = ioremap(IO_DIR, 4);
}
// 1. 配置引脚复用为GPIO功能
val = readl(io_mux);
val |= 0x05;
writel(val, io_mux);
// 2. 配置引脚电气特性
val = 0x10b0;
writel(val, io_pad);
// 3. 默认输出高电平,适配PNP电路,蜂鸣器默认静音
val = readl(io_data);
val |= (1 << 1);
writel(val, io_data);
// 4. 配置GPIO为输出模式
val = readl(io_dir);
val |= (1 << 1);
writel(val, io_dir);
return 0;
}
// 关闭设备:安全释放地址映射资源
static int beep_release(struct inode *node, struct file *f)
{
// 判空防护,避免重复释放导致内核崩溃
if (io_mux) {
iounmap(io_mux);
iounmap(io_pad);
iounmap(io_data);
iounmap(io_dir);
io_mux = NULL;
}
pr_info("beep device release ok\n");
return 0;
}
// 读接口(本项目无需读操作,空实现占位)
static ssize_t beep_read(struct file *f, char __user *data, size_t size, loff_t *loff)
{
return 0;
}
// 写接口:接收应用层参数,控制蜂鸣器开关
// status=0 低电平鸣叫 status=1 高电平静音
static ssize_t beep_write(struct file *f, const char __user *data, size_t size, loff_t *loff)
{
int status = 0;
u32 val;
// 用户空间数据安全拷贝至内核空间
if (copy_from_user(&status, data, sizeof(int))) {
return -EFAULT;
}
// 严格适配PNP硬件逻辑:低电平响、高电平不响
if (status == 1) {
// 输出高电平:关闭蜂鸣器
val = readl(io_data);
val |= (1 << 1);
writel(val, io_data);
} else if (status == 0) {
// 输出低电平:开启蜂鸣器
val = readl(io_data);
val &= ~(1 << 1);
writel(val, io_data);
}
return size;
}
// 驱动入口函数:注册字符设备
static int __init beep_init(void)
{
int ret;
// 动态申请设备号
ret = alloc_chrdev_region(&dev_no, 0, 1, "beep");
if (ret < 0) {
pr_err("alloc_chrdev_region failed!\n");
return ret;
}
pr_info("beep dev major=%d, minor=%d\n", MAJOR(dev_no), MINOR(dev_no));
// 初始化字符设备并注册到内核
cdev_init(&c_dev, &fops);
ret = cdev_add(&c_dev, dev_no, 1);
if (ret < 0) {
unregister_chrdev_region(dev_no, 1);
pr_err("cdev_add failed!\n");
return ret;
}
pr_info("beep driver init success!\n");
return 0;
}
// 驱动出口函数:注销设备、释放资源
static void __exit beep_exit(void)
{
cdev_del(&c_dev);
unregister_chrdev_region(dev_no, 1);
pr_info("beep driver exit!\n");
}
module_init(beep_init);
module_exit(beep_exit);
MODULE_LICENSE("GPL");
MODULE_DESCRIPTION("IMX6ULL Beep Char Device Driver");
MODULE_AUTHOR("Embedded Developer");3.1 源码核心优化亮点
-
高版本内核兼容:采用新版内核标准头文件,完美兼容Linux5.4及以上内核,解决旧头文件编译报错问题
-
内存安全优化:地址映射增加判空处理,杜绝多次打开设备造成的内核内存泄漏
-
内核稳定性优化:资源释放增加判空防护逻辑,防止重复释放资源导致内核崩溃
-
代码规范化:统一代码缩进、规范注释、完善异常返回逻辑,代码健壮性、可读性大幅提升
四、上层应用测试程序(app.c)
用户层程序通过读写 /dev/beep0 设备文件,调用内核驱动接口,周期性切换蜂鸣器鸣叫、静音状态,实现自动化测试。
c
#include <stdio.h>
#include <fcntl.h>
#include <unistd.h>
int main(int argc, char **argv)
{
// 打开蜂鸣器设备文件
int fd = open("/dev/beep0", O_RDWR);
if(-1 == fd) {
perror("open error");
return 1;
}
// 适配PNP硬件逻辑:0鸣叫 1静音
int status = 1;
while(1) {
write(fd, &status, sizeof(int));
sleep(1);
status = !status;
}
close(fd);
return 0;
}五、通用驱动Makefile(稳定通用版)
Linux 内核模块必须依托完整内核源码编译,以下为通用、可直接复用的标准 Makefile,只需修改内核路径即可适配任意项目。
KERNELDIR ?= /home/linux/IMX6ULL/linux/linux-5.4.70
PWD := $(shell pwd)
obj-m += beep_drv.o
all:
$(MAKE) -C $(KERNELDIR) M=$(PWD) modules
clean:
$(MAKE) -C $(KERNELDIR) M=$(PWD) clean
六、完整编译 & 上机调试流程
6.1 虚拟机编译步骤
-
修改Makefile中
KERNELDIR为本地真实、已编译完成的内核源码路径 -
终端执行
make,编译生成驱动模块beep_drv.ko -
使用交叉编译器编译应用程序:
arm-linux-gnueabihf-gcc app.c -o app
6.2 开发板运行命令
# 1. 加载蜂鸣器驱动模块 insmod beep_drv.ko
# 2. 查看驱动注册信息,获取主设备号 cat /proc/devices
# 3. 手动创建设备节点(替换为查询到的主设备号) mknod /dev/beep0 c 主设备号 0
# 4. 运行测试程序,验证蜂鸣器功能 ./app
七、整体驱动工作流程总结
**硬件层:**分析原理图确认 PNP 电平逻辑,查阅芯片手册获取寄存器物理地址
**驱动层:**注册字符设备 → 地址映射 → 初始化引脚与电平 → 实现读写回调 → 安全释放资源
**应用层:**打开设备文件 → 循环写入状态值 → 控制蜂鸣器间歇鸣叫
八、常见问题与故障排查
-
驱动加载版本不匹配:虚拟机编译内核与开发板运行内核版本不一致,统一内核源码版本即可解决
-
open设备失败:设备节点主次设备号不匹配、驱动未成功加载、设备文件权限不足
-
蜂鸣器无响应:寄存器地址配置错误、引脚复用配置异常、软硬件电平逻辑不匹配
-
内核崩溃:未进行地址映射直接操作物理地址、资源重复释放
-
应用程序段错误:未使用对应架构交叉编译器,程序架构与开发板不匹配
文末总结
本文完成了硬件原理 → 寄存器分析 → 内核驱动开发 → 应用层测试 → 调试排错全流程教学,完整演示了 Linux 裸寄存器方式开发 GPIO 外设驱动的标准思路。
蜂鸣器驱动虽然简单,但涵盖了字符设备驱动开发的地址映射、寄存器配置、设备注册、用户内核交互等核心知识点。熟练掌握本案例后,可快速迁移至 LED、按键、风扇等所有 GPIO 外设驱动,是嵌入式 Linux 底层入门的必备实操项目。
后续持续更新嵌入式 Linux 驱动开发、内核移植、系统调试实战教程,欢迎点赞、收藏、关注!