摘要:本文面向移动端开发者,系统梳理视觉 SDK 从环境搭建到业务落地的完整开发流程。内容涵盖开发环境配置与 SDK 快速集成、二维码扫描与文本识别、文档图像自动矫正、人脸检测与特征比对、活体检测防欺骗策略、人像抠图与背景替换、实时笑脸识别等高频场景,并通过"智慧天眼寻人系统"综合案例展示功能模块的整合方法。同时针对相机权限报错、性能瓶颈等常见问题给出经过验证的排查思路与优化方案,帮助开发者避开易踩坑的细节,快速构建高可用的视觉应用。
关键词:视觉 SDK;移动端开发;人脸检测;活体检测;OCR 文本识别;文档矫正;性能优化
目录
- [① 开发环境搭建与视觉 SDK 快速集成](#① 开发环境搭建与视觉 SDK 快速集成 "#%E2%91%A0-%E5%BC%80%E5%8F%91%E7%8E%AF%E5%A2%83%E6%90%AD%E5%BB%BA%E4%B8%8E%E8%A7%86%E8%A7%89-sdk-%E5%BF%AB%E9%80%9F%E9%9B%86%E6%88%90")
- [② 基础功能实战一:二维码扫描与文本识别](#② 基础功能实战一:二维码扫描与文本识别 "#%E2%91%A1-%E5%9F%BA%E7%A1%80%E5%8A%9F%E8%83%BD%E5%AE%9E%E6%88%98%E4%B8%80%E4%BA%8C%E7%BB%B4%E7%A0%81%E6%89%AB%E6%8F%8F%E4%B8%8E%E6%96%87%E6%9C%AC%E8%AF%86%E5%88%AB")
- [③ 基础功能实战二:文档图像自动检测与矫正](#③ 基础功能实战二:文档图像自动检测与矫正 "#%E2%91%A2-%E5%9F%BA%E7%A1%80%E5%8A%9F%E8%83%BD%E5%AE%9E%E6%88%98%E4%BA%8C%E6%96%87%E6%A1%A3%E5%9B%BE%E5%83%8F%E8%87%AA%E5%8A%A8%E6%A3%80%E6%B5%8B%E4%B8%8E%E7%9F%AB%E6%AD%A3")
- [④ 核心应用突破:人脸检测与特征比对流程](#④ 核心应用突破:人脸检测与特征比对流程 "#%E2%91%A3-%E6%A0%B8%E5%BF%83%E5%BA%94%E7%94%A8%E7%AA%81%E7%A0%B4%E4%BA%BA%E8%84%B8%E6%A3%80%E6%B5%8B%E4%B8%8E%E7%89%B9%E5%BE%81%E6%AF%94%E5%AF%B9%E6%B5%81%E7%A8%8B")
- [⑤ 安全机制实现:活体检测防欺骗策略](#⑤ 安全机制实现:活体检测防欺骗策略 "#%E2%91%A4-%E5%AE%89%E5%85%A8%E6%9C%BA%E5%88%B6%E5%AE%9E%E7%8E%B0%E6%B4%BB%E4%BD%93%E6%A3%80%E6%B5%8B%E9%98%B2%E6%AC%BA%E9%AA%97%E7%AD%96%E7%95%A5")
- [⑥ 趣味交互开发:人像抠图与背景替换技巧](#⑥ 趣味交互开发:人像抠图与背景替换技巧 "#%E2%91%A5-%E8%B6%A3%E5%91%B3%E4%BA%A4%E4%BA%92%E5%BC%80%E5%8F%91%E4%BA%BA%E5%83%8F%E6%8A%A0%E5%9B%BE%E4%B8%8E%E8%83%8C%E6%99%AF%E6%9B%BF%E6%8D%A2%E6%8A%80%E5%B7%A7")
- [⑦ 动态表情捕捉:实时笑脸识别逻辑解析](#⑦ 动态表情捕捉:实时笑脸识别逻辑解析 "#%E2%91%A6-%E5%8A%A8%E6%80%81%E8%A1%A8%E6%83%85%E6%8D%95%E6%8D%89%E5%AE%9E%E6%97%B6%E7%AC%91%E8%84%B8%E8%AF%86%E5%88%AB%E9%80%BB%E8%BE%91%E8%A7%A3%E6%9E%90")
- [⑧ 综合项目构建:智慧天眼寻人系统架构设计](#⑧ 综合项目构建:智慧天眼寻人系统架构设计 "#%E2%91%A7-%E7%BB%BC%E5%90%88%E9%A1%B9%E7%9B%AE%E6%9E%84%E5%BB%BA%E6%99%BA%E6%85%A7%E5%A4%A9%E7%9C%BC%E5%AF%BB%E4%BA%BA%E7%B3%BB%E7%BB%9F%E6%9E%B6%E6%9E%84%E8%AE%BE%E8%AE%A1")
- [⑨ 常见报错排查与相机权限问题解决方案](#⑨ 常见报错排查与相机权限问题解决方案 "#%E2%91%A8-%E5%B8%B8%E8%A7%81%E6%8A%A5%E9%94%99%E6%8E%92%E6%9F%A5%E4%B8%8E%E7%9B%B8%E6%9C%BA%E6%9D%83%E9%99%90%E9%97%AE%E9%A2%98%E8%A7%A3%E5%86%B3%E6%96%B9%E6%A1%88")
- [⑩ 性能优化指南:提升识别速度与准确率](#⑩ 性能优化指南:提升识别速度与准确率 "#%E2%91%A9-%E6%80%A7%E8%83%BD%E4%BC%98%E5%8C%96%E6%8C%87%E5%8D%97%E6%8F%90%E5%8D%87%E8%AF%86%E5%88%AB%E9%80%9F%E5%BA%A6%E4%B8%8E%E5%87%86%E7%A1%AE%E7%8E%87")
在移动端应用开发中,视觉能力的集成往往被视为一道高门槛。许多开发者在面对摄像头数据流、图像预处理以及复杂的算法模型时,容易陷入"调通 Demo 容易,落地业务难"的困境。尤其是在需要处理二维码扫描、文档矫正或人脸比对等具体场景时,如何快速搭建稳定的开发环境,并将 SDK 无缝融入现有架构,是项目启动阶段最关键的挑战。
实际开发中,我们常遇到这样的问题:引入视觉 SDK 后,应用体积激增、帧率下降,或者在不同光照条件下识别率波动巨大。更棘手的是,涉及生物特征识别时,如何构建有效的活体检测机制以防止照片或视频攻击,直接关系到系统的安全性。这些问题如果不在架构设计初期解决,后期重构的成本将成倍增加。
本文将基于真实的工程实践,从零开始梳理一套完整的视觉功能开发流程。从最基础的环境配置与 SDK 集成入手,逐步深入到二维码解析、文档自动矫正等高频应用场景。我们将重点探讨人脸检测与特征比对的底层逻辑,并详细拆解活体检测防欺骗策略的实现细节。此外,文章还将涵盖人像抠图、动态表情捕捉等趣味交互功能的开发技巧,最终通过一个"智慧天眼寻人系统"的综合案例,展示如何将分散的功能模块整合为高可用的商业级应用。对于开发过程中常见的相机权限报错、性能瓶颈等问题,也会提供经过验证的排查思路与优化方案,帮助开发者避开那些容易踩坑的细节。
① 开发环境搭建与视觉 SDK 快速集成
工欲善其事,必先利其器。视觉类应用的开发高度依赖底层的计算能力和库支持。在开始编码前,首先需要确保开发环境满足 SDK 的最低要求。以主流的 Android 平台为例,建议将 minSdkVersion 设定在 API 21 以上,以兼容绝大多数现代设备,同时开启 camera2 API 的支持,这是获取高质量图像数据流的前提。
1.1 环境准备清单
在动手写代码之前,先对照下面的清单检查你的开发环境,避免在集成过程中反复踩坑:
- JDK 版本:建议使用 JDK 8 及以上,Android Gradle Plugin 3.5+ 均要求 JDK 8 起步;
- Android Studio:推荐使用 4.0 及以上版本,内置的 SDK Manager 可以方便地管理平台版本;
- Gradle 版本:建议 6.5 及以上,配合 AGP 4.1 使用体验最佳;
- 目标设备:准备一台 Android 6.0(API 23)以上的真机用于调试,模拟器无法完整模拟相机行为;
- License 密钥:向 SDK 厂商申请合法的试用或商用 License,集成阶段需要传入。
1.2 依赖引入
集成过程通常分为两步:依赖引入与权限配置。在 Gradle 文件中添加视觉 SDK 的核心库及可选的功能模块(如 OCR 包、人脸包)。需要注意的是,部分 SDK 采用模块化设计,按需引入可以显著减小 APK 体积。
groovy
dependencies {
    // 核心视觉引擎
    implementation 'com.vision.sdk:core:4.2.0'
    // 人脸识别模块
    implementation 'com.vision.sdk:face-recognition:4.2.0'
    // 文档处理模块
    implementation 'com.vision.sdk:document-scanner:4.2.0'
}
小贴士 :如果只是做二维码扫描,可以只引入
core包,省去face-recognition和document-scanner,APK 体积能减少约 30%。
1.3 权限配置
权限声明是另一大关键点。除了常规的 CAMERA 权限外,若涉及存储读取(如从相册选图分析),还需申请 READ_EXTERNAL_STORAGE。在 Android 6.0 及以上版本,必须在运行时动态请求这些权限,并在用户拒绝时提供友好的引导提示,避免应用直接崩溃。
在 AndroidManifest.xml 中声明权限:
xml
<uses-permission android:name="android.permission.CAMERA" />
<uses-permission android:name="android.permission.READ_EXTERNAL_STORAGE" />
<uses-feature android:name="android.hardware.camera" android:required="true" />
运行时动态申请权限:
java
private static final int REQUEST_CAMERA_PERMISSION = 100;

private void requestPermissions() {
    if (ContextCompat.checkSelfPermission(this, Manifest.permission.CAMERA)
            != PackageManager.PERMISSION_GRANTED) {
        ActivityCompat.requestPermissions(this,
                new String[]{Manifest.permission.CAMERA,
                        Manifest.permission.READ_EXTERNAL_STORAGE},
                REQUEST_CAMERA_PERMISSION);
    } else {
        initVisionSDK();
    }
}

@Override
public void onRequestPermissionsResult(int requestCode, String[] permissions, int[] grantResults) {
    super.onRequestPermissionsResult(requestCode, permissions, grantResults);
    if (requestCode == REQUEST_CAMERA_PERMISSION) {
        if (grantResults.length > 0 && grantResults[0] == PackageManager.PERMISSION_GRANTED) {
            initVisionSDK();
        } else {
            // 引导用户去设置页手动开启
            Toast.makeText(this, "需要相机权限才能使用识别功能", Toast.LENGTH_SHORT).show();
        }
    }
}
1.4 SDK 初始化
初始化 SDK 时,建议在 Application 的 onCreate 方法中进行,传入合法的 License 密钥,并设置日志级别以便后续调试。这样能确保整个应用生命周期内 SDK 只初始化一次,避免重复初始化带来的性能损耗。
java
public class MyApplication extends Application {
    @Override
    public void onCreate() {
        super.onCreate();
        initVisionSDK();
    }

    private void initVisionSDK() {
        VisionSDKConfig config = new VisionSDKConfig.Builder()
                .setLicenseKey("YOUR_LICENSE_KEY")   // 替换为你的 License
                .setLogLevel(LogLevel.DEBUG)          // 调试阶段开启 DEBUG,上线前改为 ERROR
                .setModelPath(getExternalFilesDir(null).getAbsolutePath())
                .build();
        VisionSDK.init(this, config);
    }
}
初始化完成后,就可以在业务代码中通过 VisionSDK.getInstance() 获取引擎实例,开始调用各类识别能力了。下一节我们将从最基础的二维码扫描入手,跑通第一个视觉功能。
② 基础功能实战一:二维码扫描与文本识别
二维码扫描是视觉应用中最基础也最高频的功能。实现高效扫描的核心在于平衡"预览帧率"与"解码速度"。不要每一帧都送去解码,那样会严重消耗 CPU。合理的策略是设置间隔阈值,例如每 200ms 采集一帧进行解析,或者当检测到画面相对静止时再触发解码逻辑。
在代码层面,我们需要监听相机的数据流回调,将 NV21 或 YUV 格式的数据转换为 SDK 可处理的图像对象。一旦解码成功,立即暂停预览以避免重复触发,并反馈结果给用户。
java
@Override
public void onFrameData(byte[] data, int width, int height) {
    if (System.currentTimeMillis() - lastScanTime > 200) {
        VisionImage image = VisionImage.fromByteArray(data, width, height, RotationEnum.ROTATION_0);
        BarcodeResult result = barcodeEngine.detect(image);
        if (result != null && !result.isEmpty()) {
            handleResult(result.getDisplayValue());
            lastScanTime = System.currentTimeMillis();
        }
    }
}
2.1 扫描界面与相机生命周期管理
要让扫描功能稳定运行,相机的生命周期管理同样关键。建议在 onResume 中打开相机、onPause 中释放相机资源,避免页面切换时出现黑屏或相机被占用的问题。同时,在 onFrameData 回调中,务必判断当前页面是否处于前台状态,防止后台时仍持续解码消耗电量。
java
@Override
protected void onResume() {
    super.onResume();
    if (hasCameraPermission()) {
        cameraEngine.open();
        cameraEngine.setFrameCallback(this);
    }
}

@Override
protected void onPause() {
    super.onPause();
    cameraEngine.release();
}
2.2 二维码结果处理与多格式支持
解码成功后,除了拿到文本内容,还应关注二维码的类型。常见的格式包括纯文本、URL、Wi-Fi 配置、联系人名片等。SDK 的 BarcodeResult 通常会返回 format 字段,我们可以据此做差异化处理,例如识别到 URL 时直接唤起浏览器,识别到 Wi-Fi 配置时弹出连接提示。
java
private void handleResult(BarcodeResult result) {
    String value = result.getDisplayValue();
    BarcodeFormat format = result.getFormat();

    switch (format) {
        case URL:
            openBrowser(value);
            break;
        case WIFI:
            showWifiConnectDialog(value);
            break;
        case TEXT:
        default:
            showResultDialog(value);
            break;
    }
    // 解码成功后暂停预览,避免重复触发
    cameraEngine.pausePreview();
}
2.3 文本识别(OCR)实战
文本识别(OCR)则更为复杂,它不仅需要检测文字区域,还要进行字符分割与识别。在实际场景中,倾斜、模糊或低对比度都会影响准确率。SDK 通常内置了图像增强预处理算法,但在调用前,开发者最好根据场景判断是否需要手动调整曝光或对焦。对于多语言混合场景,务必在初始化时指定正确的语言模型包,否则识别结果可能出现乱码。
java
// OCR 识别示例:从 Bitmap 中提取文本
public void recognizeText(Bitmap bitmap) {
    // 1. 可选:先做图像增强,提升低光照下的识别率
    Bitmap enhanced = imageEnhancer.enhance(bitmap);

    // 2. 调用 OCR 引擎识别
    OcrResult ocrResult = ocrEngine.recognize(enhanced);

    // 3. 遍历识别出的文本块
    for (OcrBlock block : ocrResult.getBlocks()) {
        String text = block.getText();
        Rect bounds = block.getBoundingBox();
        Log.d("OCR", "识别文本: " + text + ",位置: " + bounds);
    }
}
2.4 常见问题与优化建议
- 识别率低 :优先检查对焦是否完成,可开启连续对焦模式(
CONTINUOUS_PICTURE);同时确保二维码或文字区域占画面比例足够大,建议不小于画面的 1/4。 - 解码延迟高:将解码任务放到独立线程执行,避免阻塞相机回调线程;同时可适当降低输入分辨率,例如从 1080p 降到 720p,解码速度可提升 30% 以上。
- 多语言乱码 :确认初始化时加载了对应的语言包,例如中文场景需加载
chi_sim模型,并在识别前设置正确的语言参数。 - 弱光环境:提示用户开启闪光灯或补光,SDK 也支持在初始化时开启低光增强模式,能显著改善暗光下的识别效果。
③ 基础功能实战二:文档图像自动检测与矫正
拍摄文档时,用户很难保证手机完全正对纸面,导致生成的图片存在透视变形。文档自动检测与矫正功能旨在解决这个问题,它通过边缘检测算法找出文档的四个角点,然后利用透视变换矩阵将其"拉直"。
3.1 核心流程拆解
整个文档矫正流程可以拆解为四个关键步骤:
- 边缘检测:从预览帧中提取文档的边界轮廓,定位四个角点;
- 角点排序:将检测到的角点按左上、右上、右下、左下的顺序排列,保证后续变换方向正确;
- 透视变换:根据目标矩形坐标计算变换矩阵,将倾斜的文档"拉直";
- 后处理:对矫正结果做锐化、二值化等增强,提升可读性。
3.2 边缘提取的鲁棒性
实现这一功能的关键在于边缘提取的鲁棒性。在背景杂乱或光照不均的情况下,传统的 Canny 算子可能失效。现代 SDK 多采用深度学习模型来定位文档边界,大幅提升了抗干扰能力。开发时,我们需要在预览界面上绘制一个半透明的遮罩层,引导用户将文档置于框内。当 SDK 检测到四个角点后,实时渲染出绿色的轮廓线,给用户明确的视觉反馈。
3.3 透视变换实战
矫正过程本质上是一个几何变换。获取到四个角点坐标 (x1,y1),(x2,y2),(x3,y3),(x4,y4) 后,构建目标矩形的坐标,调用 getPerspectiveTransform 计算变换矩阵,最后使用 warpPerspective 生成矫正后的图像。这一步通常在后台线程执行,以免阻塞 UI 线程导致界面卡顿。
java
// 文档矫正示例:从 Bitmap 中检测并拉直文档
public Bitmap correctDocument(Bitmap input) {
    // 1. 检测文档边界,获取四个角点
    DocumentCorners corners = documentEngine.detectCorners(input);
    if (corners == null || !corners.isValid()) {
        Log.w("DocScan", "未检测到有效文档边界");
        return input; // 返回原图,避免误矫正
    }

    // 2. 按左上、右上、右下、左下排序角点
    Point[] srcPoints = corners.getSortedPoints();

    // 3. 构建目标矩形(按文档宽高比)
    int width = (int) distance(srcPoints[0], srcPoints[1]);
    int height = (int) distance(srcPoints[0], srcPoints[3]);
    Point[] dstPoints = new Point[]{
            new Point(0, 0),
            new Point(width - 1, 0),
            new Point(width - 1, height - 1),
            new Point(0, height - 1)
    };

    // 4. 计算透视变换矩阵并执行矫正
    Mat transform = Imgproc.getPerspectiveTransform(
            toMat(srcPoints), toMat(dstPoints));
    Mat corrected = new Mat();
    Imgproc.warpPerspective(toMat(input), corrected, transform,
            new Size(width, height));

    return toBitmap(corrected);
}
3.4 常见问题与优化建议
- 角点检测失败:优先检查光照是否均匀,避免强反光或阴影遮挡文档边缘;可引导用户将文档置于纯色背景上,提升轮廓对比度。
- 矫正后文字模糊 :透视变换会引入插值误差,建议矫正后对结果做一次轻度锐化(如
Imgproc.filter2D配合拉普拉斯核),可显著提升文字清晰度。 - 性能开销大:透视变换是计算密集型操作,务必放到后台线程执行;实时预览场景可降低处理分辨率(如 720p),仅在用户点击"拍照"时使用全分辨率做最终矫正。
- 多页文档:若需连续扫描多页,建议在每页矫正完成后立即保存并释放 Bitmap 资源,避免内存峰值导致 OOM。
④ 核心应用突破:人脸检测与特征比对流程
人脸检测是众多高级功能的基础。与简单的物体检测不同,人脸检测需要返回精确的关键点位置(如眼睛、鼻尖、嘴角),这对于后续的对齐和特征提取至关重要。在多人脸场景下,SDK 应能同时返回所有检测到的人脸框及其置信度。
4.1 核心流程拆解
特征比对则是身份验证的核心。其流程通常为:检测人脸 -> 定位关键点 -> 人脸对齐(归一化)-> 提取特征向量 -> 计算相似度。特征向量是一个固定长度的浮点数组(如 128 维或 512 维),它代表了该人脸的唯一数字指纹。
整个流程可以拆解为五个关键步骤:
- 人脸检测:从图像中定位人脸区域,返回人脸框坐标与置信度;
- 关键点定位:检测眼睛、鼻尖、嘴角等关键点,为后续对齐提供依据;
- 人脸对齐:根据关键点做仿射变换,将人脸归一化到标准姿态,消除角度与尺度差异;
- 特征提取:将对齐后的人脸输入特征提取模型,得到固定维度的特征向量;
- 相似度比对:计算特征向量间的欧氏距离或余弦相似度,与阈值比较得出匹配结论。
4.2 人脸检测实战
在多人脸场景下,SDK 会返回一个 FaceInfo 列表,每个元素包含人脸框、关键点及置信度。开发时建议先按置信度降序排列,优先处理最清晰的人脸,避免在模糊或遮挡的人脸上浪费计算资源。
java
// 人脸检测示例:从 Bitmap 中检测所有人脸
public List<FaceInfo> detectFaces(Bitmap bitmap) {
    // 1. 构建图像对象
    VisionImage image = VisionImage.fromBitmap(bitmap);

    // 2. 调用人脸检测引擎
    FaceDetectResult result = faceEngine.detect(image);

    // 3. 按置信度降序排列,优先处理清晰人脸
    List<FaceInfo> faces = result.getFaces();
    faces.sort((a, b) -> Float.compare(b.getConfidence(), a.getConfidence()));

    // 4. 过滤低置信度结果,避免误检
    List<FaceInfo> validFaces = new ArrayList<>();
    for (FaceInfo face : faces) {
        if (face.getConfidence() > 0.8f) {
            validFaces.add(face);
        }
    }
    return validFaces;
}
4.2.1 关键点可视化与绘制
拿到人脸框后,通常需要在预览界面上把检测结果实时绘制出来,给用户直观反馈。SDK 的 FaceInfo 会返回 106 个关键点(或 68 个,视模型而定),我们可以用 Canvas 把人脸框和关键点画到画面上:
java
// 在预览帧上绘制人脸框与关键点
public void drawFaces(Canvas canvas, List<FaceInfo> faces) {
    Paint boxPaint = new Paint();
    boxPaint.setStyle(Paint.Style.STROKE);
    boxPaint.setStrokeWidth(4f);
    boxPaint.setColor(Color.GREEN);

    Paint pointPaint = new Paint();
    pointPaint.setColor(Color.YELLOW);
    pointPaint.setStrokeWidth(6f);

    for (FaceInfo face : faces) {
        // 1. 绘制人脸框
        RectF box = face.getBoundingBox();
        canvas.drawRect(box, boxPaint);

        // 2. 绘制关键点(眼睛、鼻尖、嘴角等)
        for (PointF landmark : face.getLandmarks()) {
            canvas.drawPoint(landmark.x, landmark.y, pointPaint);
        }
    }
}
4.2.2 实时预览流中的人脸检测
在实时预览场景下,人脸检测需要与相机数据流配合。与二维码扫描类似,不建议每一帧都跑完整检测,否则会严重拉低帧率。合理的做法是设置检测间隔(如每 150ms 检测一次),并在检测期间复用上一次的结果用于绘制,保证画面流畅:
java
@Override
public void onFrameData(byte[] data, int width, int height) {
    // 1. 控制检测频率,避免每帧都跑检测
    if (System.currentTimeMillis() - lastDetectTime < 150) {
        return;
    }
    lastDetectTime = System.currentTimeMillis();

    // 2. 构建图像并检测
    VisionImage image = VisionImage.fromByteArray(data, width, height, rotation);
    FaceDetectResult result = faceEngine.detect(image);

    // 3. 更新绘制数据,交给 UI 线程渲染
    runOnUiThread(() -> {
        currentFaces = filterValidFaces(result.getFaces());
        previewView.invalidate(); // 触发重绘
    });
}
4.2.3 多人脸场景的取舍策略
当画面中同时出现多张人脸时,盲目对所有人脸都做后续处理会浪费大量算力。建议按业务需求分层处理:
- 仅需单人(如人脸解锁):只取置信度最高的人脸,其余直接忽略;
- 需要多人(如合影计数):保留所有置信度高于阈值的人脸,但仅对前 N 张做特征提取;
- 跟踪场景(如视频监控):结合人脸跟踪器,为每张人脸分配稳定 ID,避免同一人反复触发检测。
java
// 仅取置信度最高的人脸(适合解锁、支付等单人场景)
public FaceInfo getBestFace(Bitmap bitmap) {
    List<FaceInfo> faces = detectFaces(bitmap);
    return faces.isEmpty() ? null : faces.get(0); // 已按置信度降序排列
}
4.2.4 常见问题与优化建议
- 检测不到人脸:优先检查图像方向是否正确,务必传入正确的旋转枚举值;同时确认人脸在画面中占比足够大,建议不小于画面的 1/10。
- 误检率高:适当调高置信度阈值(如从 0.8 提到 0.9),并检查是否开启了"仅检测正脸"模式,侧脸场景可切换为全姿态检测。
- 帧率下降明显:降低检测频率或输入分辨率,例如从 1080p 降到 720p;也可开启 SDK 的"快速模式",牺牲少量精度换取流畅度。
- 多人脸漏检:确认是否开启了多人脸检测开关,部分 SDK 默认只返回单张人脸,需显式配置最大检测数量。
4.3 特征提取与比对实战
特征比对是身份验证的核心。获取到人脸关键点后,先做对齐归一化,再提取特征向量,最后计算相似度。下面给出一个完整的比对示例:
java
// 特征比对示例:判断两张人脸是否为同一人
public boolean verifyFace(Bitmap faceA, Bitmap faceB) {
    // 1. 检测并提取特征
    FaceInfo infoA = faceEngine.detect(faceA).getFaces().get(0);
    FaceInfo infoB = faceEngine.detect(faceB).getFaces().get(0);

    // 2. 人脸对齐(归一化到标准姿态)
    Bitmap alignedA = faceEngine.align(faceA, infoA.getLandmarks());
    Bitmap alignedB = faceEngine.align(faceB, infoB.getLandmarks());

    // 3. 提取特征向量(128 维或 512 维浮点数组)
    float[] featureA = featureExtractor.extract(alignedA);
    float[] featureB = featureExtractor.extract(alignedB);

    // 4. 计算余弦相似度
    float similarity = cosineSimilarity(featureA, featureB);

    // 5. 与阈值比较(阈值需根据模型与场景调优)
    float threshold = 0.75f;
    return similarity > threshold;
}

private float cosineSimilarity(float[] a, float[] b) {
    float dot = 0f, normA = 0f, normB = 0f;
    for (int i = 0; i < a.length; i++) {
        dot += a[i] * b[i];
        normA += a[i] * a[i];
        normB += b[i] * b[i];
    }
    return dot / (float) (Math.sqrt(normA) * Math.sqrt(normB));
}
4.4 阈值设定与误识率权衡
在实际应用中,阈值的设定需要权衡误识率(FAR)和拒识率(FRR)。安全性要求高的场景(如支付)应调高阈值,而便捷性优先的场景(如门禁)可适当放宽。建议在集成阶段采集一批真实样本,绘制 ROC 曲线,找到业务可接受的 FAR/FRR 平衡点,而不是凭经验拍脑袋定阈值。
4.5 常见问题与优化建议
- 检测不到人脸:优先检查图像方向是否正确,务必传入正确的旋转枚举值;同时确认人脸在画面中占比足够大,建议不小于画面的 1/10。
- 特征比对误判率高:检查是否做了人脸对齐,未对齐的人脸特征差异会被放大;同时确认特征提取模型与比对阈值匹配,不同模型的相似度分布差异较大。
- 多人脸场景性能差:可先做人脸检测,仅对置信度最高的人脸做特征提取与比对,避免对所有人脸都跑完整流程。
- 特征库检索慢:当特征数量达到万级以上时,建议引入向量检索引擎(如 Milvus、FAISS),用近似最近邻(ANN)替代全量线性扫描,可显著提升检索速度。
为了更直观地理解两种特征提取路线的差异,下面从算法原理、适用场景、精度与性能、集成难度四个维度进行对比:
| 对比维度 | 传统特征提取方法 | 深度学习特征提取方法 |
|---|---|---|
| 算法原理 | 依赖人工设计的特征描述子(如 LBP、HOG、Gabor 小波),通过统计纹理、梯度等局部信息构造特征向量,再配合分类器(如 SVM)完成比对 | 通过卷积神经网络(CNN)端到端学习人脸表征,自动从海量数据中提炼高维判别特征,无需人工设计特征规则 |
| 适用场景 | 光照稳定、姿态单一、算力受限的轻量场景,如门禁闸机、考勤打卡等受控环境 | 光照多变、姿态复杂、遮挡频繁的真实场景,如移动支付、安防监控、大规模身份检索 |
| 精度与性能 | 精度中等,对光照、姿态、遮挡敏感,鲁棒性较弱;但计算量小、推理速度快,可在低端设备上实时运行 | 精度高,对复杂环境鲁棒性强,跨年龄、跨姿态表现稳定;但模型体积大、计算开销高,通常需要 GPU 或 NPU 加速 |
| 集成难度 | 较低,算法成熟、依赖少,CPU 即可运行,便于快速落地;但特征表达能力有限,难以应对复杂业务 | 较高,需引入深度学习框架、加载预训练模型并做量化裁剪,对端侧算力与内存有要求,集成与调优成本更大 |
选型建议:若业务场景光照可控、设备算力有限且追求快速上线,可优先采用传统特征提取方法;若涉及复杂环境下的高精度识别(如支付、安防),建议采用深度学习方案,必要时通过模型量化与端侧加速芯片(NPU)来平衡精度与性能。
⑤ 安全机制实现:活体检测防欺骗策略
仅靠静态人脸比对无法防御照片、视频或 3D 面具攻击,因此活体检测不可或缺。目前主流的方案分为静默活体和动作活体。静默活体通过分析皮肤纹理、反光特性及微表情来判断真伪,用户体验最好;动作活体则要求用户完成眨眼、张嘴或摇头等指令,安全性更高但交互成本略大。
5.1 静默活体检测实战
静默活体是体验最优的方案,用户无需任何配合即可完成校验。其核心原理是分析单帧图像中的皮肤纹理细节、屏幕反光特征以及微小的生理信号(如血管搏动引起的肤色微变)。实现时,SDK 会返回一个 LivenessResult,包含是否为活体的判定结果与置信度分数:
java
// 静默活体检测示例:从单帧图像判断是否为真人
public boolean checkSilentLiveness(Bitmap faceBitmap) {
    // 1. 构建图像对象
    VisionImage image = VisionImage.fromBitmap(faceBitmap);

    // 2. 调用静默活体引擎
    LivenessResult result = livenessEngine.silentCheck(image);

    // 3. 判定结果:isLive 为 true 表示判定为活体
    //    同时可读取置信度,用于后续阈值调优
    float confidence = result.getConfidence();
    Log.d("Liveness", "静默活体置信度: " + confidence);

    // 4. 建议结合置信度做二次判断,避免单一阈值误判
    return result.isLive() && confidence > 0.85f;
}小贴士:静默活体对图像质量要求较高。若画面模糊、过曝或人脸占比过小,算法可能直接返回低置信度。建议在调用前先做人脸质量检测(清晰度、光照、遮挡),质量不达标时引导用户重新拍摄,而不是强行输出结果。
5.1.1 人脸质量检测前置过滤
静默活体对输入图像质量极其敏感。在正式调用活体引擎之前,建议先做一次人脸质量检测(Face Quality Check),从清晰度、光照、遮挡、人脸占比四个维度打分,只有质量分达标的图像才进入活体判定流程。这样既能提升准确率,也能避免在低质量图像上浪费算力:
java
// 人脸质量检测示例:判断图像是否适合做静默活体
public boolean isQualityAcceptable(Bitmap faceBitmap) {
    // 1. 构建图像对象
    VisionImage image = VisionImage.fromBitmap(faceBitmap);

    // 2. 调用质量检测引擎,返回各维度评分(0~1)
    FaceQualityResult quality = qualityEngine.check(image);

    // 3. 各维度阈值判断:清晰度、光照、遮挡、人脸占比
    boolean sharp = quality.getSharpness() > 0.6f;      // 清晰度
    boolean lit = quality.getIllumination() > 0.5f;     // 光照充足
    boolean noOcclusion = quality.getOcclusion() < 0.3f; // 遮挡比例低于 30%
    boolean faceRatio = quality.getFaceRatio() > 0.2f;   // 人脸占画面比例 > 20%

    // 4. 任一维度不达标,返回 false,引导用户重新拍摄
    return sharp && lit && noOcclusion && faceRatio;
}
5.1.2 图像预处理与方向校正
在调用静默活体引擎前,图像的方向与尺寸直接影响判定结果。不同设备的传感器方向不同,务必传入正确的旋转枚举值;同时建议将人脸区域裁剪并缩放到模型要求的输入尺寸(如 224×224 或 256×256),避免整图送入导致人脸占比过小:
java
// 静默活体完整调用流程:质量过滤 + 预处理 + 活体判定
public LivenessResult silentLivenessPipeline(Bitmap fullFrame, int rotation) {
    // 1. 先做人脸检测,拿到人脸框
    VisionImage image = VisionImage.fromBitmap(fullFrame, rotation);
    FaceDetectResult detectResult = faceEngine.detect(image);
    if (detectResult.getFaces().isEmpty()) {
        return LivenessResult.failure("未检测到人脸");
    }

    // 2. 裁剪人脸区域并缩放到模型输入尺寸
    FaceInfo face = detectResult.getFaces().get(0);
    Bitmap faceCrop = cropAndResize(fullFrame, face.getBoundingBox(), 224, 224);

    // 3. 质量过滤:不达标直接返回,避免误判
    if (!isQualityAcceptable(faceCrop)) {
        return LivenessResult.failure("图像质量不达标,请重新拍摄");
    }

    // 4. 调用静默活体引擎
    return livenessEngine.silentCheck(VisionImage.fromBitmap(faceCrop));
}
5.1.3 阈值调优与误判权衡
静默活体的置信度阈值并非固定值,需要根据业务场景动态调整。安全性要求高的场景(如支付)应调高阈值(如 0.9),而体验优先的场景(如 App 解锁)可适当放宽(如 0.8)。建议在集成阶段采集一批真实样本与攻击样本,绘制 ROC 曲线,找到误拒率(FRR)与误识率(FAR)的平衡点:
java
// 阈值动态配置示例:按业务场景选择不同阈值
public boolean verifyWithThreshold(Bitmap faceBitmap, float threshold) {
    LivenessResult result = silentLivenessPipeline(faceBitmap, 0);
    if (!result.isLive()) {
        return false;
    }
    // 结合置信度与业务阈值做最终判定
    return result.getConfidence() >= threshold;
}

// 使用示例:支付场景用高阈值,解锁场景用低阈值
// boolean payPass = verifyWithThreshold(face, 0.92f);   // 支付:高安全
// boolean unlockPass = verifyWithThreshold(face, 0.80f); // 解锁:体验优先
5.1.4 常见问题与优化建议
- 照片攻击未拦截:检查是否开启了纹理分析,纯平面照片缺乏真实皮肤纹理与反光特征;同时确认静默活体置信度阈值是否设置过低。
- 误拒率高(真人被拒):适当降低置信度阈值,或增加重试次数;检查光照是否均匀,避免强阴影遮挡面部关键区域。
- 低质量图像误判:务必在调用前做人脸质量检测,模糊、过曝或人脸占比过小的图像直接引导用户重拍,而不是强行输出结果。
- 性能开销大:静默活体单帧即可完成,开销小;但人脸检测与质量检测会叠加耗时,建议在独立线程执行,并控制检测帧率(如每 100ms 一帧)。
5.2 动作活体检测实战
动作活体通过随机下发指令(眨眼、张嘴、摇头、点头等)并要求用户在限定时间内完成,从而阻断照片、预录视频及部分 3D 面具攻击。实现时通常需要维护一个状态机,管理"待指令 -> 执行中 -> 校验通过/超时重试"的流转:
java
// 动作活体检测示例:随机下发指令并校验用户动作
public void startActionLiveness() {
    // 1. 从预置动作池中随机选取 2~3 个指令,防止攻击者预录固定视频
    List<ActionType> actions = randomPick(
            Arrays.asList(ActionType.BLINK, ActionType.OPEN_MOUTH,
                    ActionType.SHAKE_HEAD, ActionType.NOD),
            3);

    // 2. 逐个下发指令,等待用户完成
    for (ActionType action : actions) {
        boolean passed = livenessEngine.waitForAction(action, 5000); // 5 秒超时
        if (!passed) {
            // 3. 超时或动作不匹配,判定失败并提示重试
            showRetryDialog("请按提示完成动作");
            return;
        }
    }

    // 4. 所有指令均通过,判定为活体
    onLivenessPassed();
}
5.2.1 动作状态机与超时重试设计
动作活体的核心是状态机。建议将流程拆分为"待指令 -> 执行中 -> 校验通过/超时重试"三个状态,并在每次下发指令时重置超时计时器。超时或动作不匹配时,不要立即判定失败,而是先提示用户重试,并记录失败次数,超过上限(如 2 次)再终止流程,避免因网络抖动或用户反应慢造成误拒:
java
// 动作活体状态机示例:带超时与重试上限
public void runActionLivenessWithRetry() {
    int maxRetries = 2;                 // 每个动作最多重试 2 次
    int retryCount = 0;

    for (ActionType action : actions) {
        boolean passed = false;
        while (!passed && retryCount < maxRetries) {
            // 1. 下发指令并等待用户完成(5 秒超时)
            passed = livenessEngine.waitForAction(action, 5000);
            if (!passed) {
                retryCount++;
                showRetryDialog("动作未识别,请重试(剩余 " +
                        (maxRetries - retryCount) + " 次)");
            }
        }
        if (!passed) {
            onLivenessFailed("动作超时,验证失败");
            return;
        }
    }
    onLivenessPassed();
}
5.2.2 动作指令随机化与防回放
固定顺序的动作指令容易被攻击者录制视频后回放。建议每次验证时从动作池中随机抽取 23 个指令,并随机打乱顺序;同时校验动作的时序与持续时间,例如眨眼应持续 0.31.5 秒,张嘴应持续 0.5~2 秒,超出合理区间即判定为异常,可有效识别翻拍屏幕:
java
// 动作指令随机化示例:每次验证随机抽取并打乱顺序
public List<ActionType> randomizeActions() {
    List<ActionType> pool = Arrays.asList(
            ActionType.BLINK, ActionType.OPEN_MOUTH,
            ActionType.SHAKE_HEAD, ActionType.NOD);
    Collections.shuffle(pool);          // 打乱顺序
    return pool.subList(0, 3);          // 随机取 3 个
}

// 校验动作时序:眨眼时长应在合理区间内
public boolean isBlinkValid(long durationMs) {
    return durationMs >= 300 && durationMs <= 1500;
}
5.2.3 常见问题与优化建议
- 动作识别失败率高:优先检查相机帧率是否足够,动作活体依赖连续多帧分析,建议保持 30fps 以上;同时确认人脸在画面中占比足够大,建议不小于画面的 1/4。
- 超时误拒:适当延长单动作超时时间(如从 5 秒调到 8 秒),并增加重试次数;同时优化 UI 引导,用动画演示动作,降低用户理解成本。
- 视频回放攻击:务必使用随机指令组合并校验动作时序;可结合屏幕闪烁检测(屏幕反光特征)识别翻拍屏幕。
- 性能开销大:动作活体需连续多帧分析,建议在独立线程执行,并控制检测帧率(如每 100ms 一帧),避免阻塞相机回调线程。
5.3 多模态融合与随机挑战机制
仅依赖单一模态的活体检测存在被针对性攻击的风险。例如,静默活体可能被高仿真 3D 面具绕过,动作活体则可能被预录视频回放欺骗。为了构建更坚固的防线,建议采用"多模态融合 + 随机挑战"的组合策略,让攻击者难以同时攻破多个维度。
5.3.1 多模态融合:红外 + 可见光双重校验
多模态融合的核心思想是让不同物理特性的传感器互相印证。红外摄像头(IR)采集的是皮肤的红外反射特性,不受环境可见光干扰,能稳定区分真实皮肤与照片、屏幕等平面介质;而可见光通道则擅长捕捉纹理细节与微表情。将两者交叉验证,可显著降低单一通道被欺骗的概率。
java
// 多模态融合校验示例:红外 + 可见光双重验证
public boolean multiModalCheck(Bitmap visibleFrame, Bitmap infraredFrame) {
    // 1. 可见光通道静默活体
    LivenessResult visibleResult = livenessEngine.silentCheck(
            VisionImage.fromBitmap(visibleFrame));

    // 2. 红外通道静默活体(如有红外摄像头)
    LivenessResult infraredResult = infraredEngine.silentCheck(
            VisionImage.fromBitmap(infraredFrame));

    // 3. 双通道均判定为活体才通过,任一通道异常则拒绝
    return visibleResult.isLive() && infraredResult.isLive();
}小贴士:并非所有设备都配备红外摄像头。对于仅可见光的设备,可退化为"静默初筛 + 动作复核"的分级策略,同样能获得较高的安全性,只是交互成本略增。
5.3.2 随机挑战机制:动态指令组合与防回放
随机挑战机制的核心是"不可预测性"。每次验证时,从动作池中随机抽取 23 个指令并随机打乱顺序,同时为每个动作附加随机化的时序要求(如眨眼持续 0.31.5 秒、张嘴持续 0.5~2 秒)。攻击者无法预知下一次的指令组合,也就无法提前录制匹配的视频:
java
// 随机挑战生成示例:每次验证动态生成指令序列
public Challenge generateChallenge() {
    // 1. 从动作池随机抽取 3 个动作并打乱顺序
    List<ActionType> pool = Arrays.asList(
            ActionType.BLINK, ActionType.OPEN_MOUTH,
            ActionType.SHAKE_HEAD, ActionType.NOD);
    Collections.shuffle(pool);
    List<ActionType> actions = pool.subList(0, 3);

    // 2. 为每个动作附加随机时序约束(毫秒)
    Map<ActionType, TimeRange> timing = new HashMap<>();
    timing.put(ActionType.BLINK, new TimeRange(300, 1500));
    timing.put(ActionType.OPEN_MOUTH, new TimeRange(500, 2000));
    timing.put(ActionType.SHAKE_HEAD, new TimeRange(600, 2500));
    timing.put(ActionType.NOD, new TimeRange(400, 1800));

    return new Challenge(actions, timing);
}
5.3.3 融合评分与分级放行
多模态融合不应是简单的"与"逻辑。更稳健的做法是引入加权评分:为每个通道分配权重,综合得分超过阈值才放行。例如,红外通道权重 0.6、可见光通道权重 0.4,综合得分 ≥ 0.85 判定为活体。这样即使某一通道因环境因素得分略低,只要另一通道足够可信,仍能通过,从而在安全性与通过率之间取得平衡:
java
// 融合评分示例:加权综合判定
public boolean weightedFusionCheck(Bitmap visibleFrame, Bitmap infraredFrame) {
    // 1. 分别获取两通道置信度
    float visibleScore = livenessEngine.silentCheck(
            VisionImage.fromBitmap(visibleFrame)).getConfidence();
    float infraredScore = infraredEngine.silentCheck(
            VisionImage.fromBitmap(infraredFrame)).getConfidence();

    // 2. 加权融合(红外权重更高,因其更抗环境干扰)
    float fusedScore = visibleScore * 0.4f + infraredScore * 0.6f;

    // 3. 综合阈值判定
    return fusedScore >= 0.85f;
}
5.3.4 常见问题与优化建议
- 红外通道不可用:部分设备无红外摄像头,需在初始化时检测硬件能力,自动降级为"静默 + 动作"分级策略,避免调用不存在的引擎导致崩溃。
- 融合阈值难调:建议采集真实样本与攻击样本,分别统计两通道的得分分布,用 ROC 曲线确定融合权重与阈值,而不是凭经验拍脑袋。
- 随机挑战被暴力尝试:为每次验证设置总重试上限(如 2 次)与冷却时间(如 30 秒内禁止连续重试),防止攻击者反复尝试穷举指令组合。
- 性能开销叠加:多模态融合会同时跑多个引擎,建议在独立线程并行执行两通道检测,并控制检测帧率(如每 100ms 一帧),避免阻塞相机回调线程。
5.4 光线影响与 UI 引导
光线是影响活体检测准确率最隐蔽也最致命的因素之一。在极暗、强逆光或局部过曝的环境下,算法可能无法提取有效的皮肤纹理与反光特征,导致误拒率飙升,甚至被低质量的翻拍屏幕欺骗。因此,除了在算法层做鲁棒性优化,更要在 UI 层建立一套"先感知、再引导、后兜底"的光线管理机制,让用户在进入活体校验前就处于最佳拍摄条件。
5.4.1 光照强度实时检测与分级提示
在启动活体检测前,建议先对预览帧做一次光照强度评估。SDK 通常提供 LightingResult,返回环境光的亮度等级(如 DARK、NORMAL、BRIGHT、OVEREXPOSED)。我们可以据此在 UI 上分级提示用户,而不是等算法失败后再让用户盲目重试:
java
// 光照检测示例:评估当前环境光并给出分级提示
public LightingLevel checkLighting(Bitmap previewFrame) {
    // 1. 调用 SDK 光照评估引擎
    LightingResult result = lightingEngine.evaluate(
            VisionImage.fromBitmap(previewFrame));

    // 2. 返回分级结果,供 UI 层渲染提示
    return result.getLevel(); // DARK / NORMAL / BRIGHT / OVEREXPOSED
}
拿到光照等级后,UI 层应给出差异化的引导文案与遮罩样式:
- DARK(过暗):提示用户"环境光线不足,请移步至明亮处或开启补光灯",并在预览上叠加暗色遮罩与闪光灯快捷按钮;
- NORMAL(正常):显示绿色对勾,提示"光线良好,请保持面部在框内",不打断用户操作;
- BRIGHT(偏亮):提示"光线较强,请避免正对强光源",适当降低预览亮度,避免面部过曝;
- OVEREXPOSED(过曝):提示"光线过强,请调整角度或遮挡直射光",并暂停活体检测,防止输出不可靠结果。
5.4.2 逆光与局部阴影的针对性处理
逆光场景是活体检测的重灾区。当背景亮度远高于面部时,人脸区域会因欠曝而丢失纹理细节。此时单纯调高曝光补偿往往无济于事,建议结合以下策略:
- 开启 HDR 或局部曝光补偿 :部分相机支持
CONTROL_AE_MODE_ON_AUTO_FLASH或 HDR 模式,可提升面部区域的动态范围; - 引导用户侧移:在 UI 上绘制一个"面部朝向指示器",提示用户向左或向右偏转 15°~30°,让面部避开直射光源;
- 启用 SDK 低光增强 :在初始化时开启
setLowLightEnhance(true),SDK 会在送入活体引擎前自动做亮度拉伸与去噪。
java
// 逆光场景处理示例:结合曝光补偿与低光增强
public Bitmap preprocessForBacklight(Bitmap frame) {
    // 1. 检测是否处于逆光(面部亮度显著低于背景)
    boolean backlit = lightingEngine.isBacklit(
            VisionImage.fromBitmap(frame));

    if (backlit) {
        // 2. 开启低光增强,提升面部纹理可见度
        Bitmap enhanced = imageEnhancer.enhanceLowLight(frame);
        // 3. 提示用户调整角度(由 UI 层渲染)
        uiGuide.showBacklightHint();
        return enhanced;
    }
    return frame;
}
5.4.3 预览界面光照指示器与引导遮罩
为了让用户"看得见"光线问题,建议在预览界面叠加一个实时光照指示器。它通常由三部分组成:一个亮度条(实时反映环境光强度)、一个状态图标(太阳/月亮/闪电)、以及一段动态引导文案。当光照不达标时,指示器变为红色并轻微抖动,引导用户调整位置或开启补光:
java
// 光照指示器更新示例:根据光照等级刷新 UI
public void updateLightingIndicator(LightingLevel level) {
    switch (level) {
        case DARK:
            indicatorView.setColor(Color.RED);
            indicatorView.setIcon(R.drawable.ic_moon);
            indicatorView.setHint("光线不足,请开启补光灯或移步明亮处");
            break;
        case NORMAL:
            indicatorView.setColor(Color.GREEN);
            indicatorView.setIcon(R.drawable.ic_sun);
            indicatorView.setHint("光线良好,请保持面部在框内");
            break;
        case OVEREXPOSED:
            indicatorView.setColor(Color.RED);
            indicatorView.setIcon(R.drawable.ic_flash);
            indicatorView.setHint("光线过强,请调整角度避免直射");
            break;
    }
}小贴士:光照指示器应放在预览画面的顶部或侧边,避免遮挡人脸区域。同时建议在用户连续 3 次因光照问题失败时,弹出"切换到后置摄像头"或"开启补光灯"的快捷引导,减少用户手动摸索的成本。
5.4.4 常见问题与优化建议
- 暗光下误拒率高:优先开启 SDK 低光增强与闪光灯补光;若仍不达标,可适当降低活体置信度阈值,但需同步提升动作复核的强度以平衡安全性。
- 强逆光导致过曝:引导用户侧移避开直射光源,或开启 HDR 模式;避免在 UI 上强制调高亮度,那只会让面部更欠曝。
- 光照指示器误报:光照评估应基于人脸区域而非整帧,建议先做人脸检测,再对 ROI 区域做亮度统计,避免背景亮度过高导致误判。
- 补光策略不生效 :部分设备闪光灯在预览模式下不可用,需在初始化时检测
FLASH_MODE能力,不可用时自动降级为"引导用户移动位置"的文案提示。
5.5 常见问题与优化建议
活体检测涉及静默、动作、多模态融合、光线处理等多个环节,任何一个环节的疏漏都可能被攻击者利用,或导致真实用户被误拒。下面从攻击防御、误拒优化、性能与兼容性三个维度,汇总高频问题与经过验证的优化方案。
5.5.1 攻击防御类问题
- 照片攻击未拦截:检查是否开启了纹理分析,纯平面照片缺乏真实皮肤纹理与反光特征;同时确认静默活体置信度阈值是否设置过低。建议将阈值从 0.8 提升至 0.85 以上,并开启屏幕反光检测。
- 视频回放攻击:动作活体务必使用随机指令组合,并校验动作时序;可结合屏幕闪烁检测(屏幕反光特征)识别翻拍屏幕。若设备支持红外通道,务必启用红外 + 可见光双重校验,翻拍屏幕在红外通道下会暴露明显的介质差异。
- 3D 面具攻击:静默活体对高仿真 3D 面具的抵抗力较弱,建议在安全敏感场景(如支付)强制叠加动作活体或红外校验,形成"静默初筛 + 动作复核"的分级防线。
- 随机挑战被暴力尝试:为每次验证设置总重试上限(如 2 次)与冷却时间(如 30 秒内禁止连续重试),防止攻击者反复尝试穷举指令组合。
5.5.2 误拒与体验优化类问题
- 误拒率高(真人被拒):适当降低置信度阈值,或增加重试次数;检查光照是否均匀,避免强阴影遮挡面部关键区域。建议在正式判定失败前,先做一次人脸质量检测,质量不达标时引导用户重拍,而不是直接输出失败结果。
- 动作识别失败率高:优先检查相机帧率是否足够,动作活体依赖连续多帧分析,建议保持 30fps 以上;同时确认人脸在画面中占比足够大,建议不小于画面的 1/4。
- 超时误拒:适当延长单动作超时时间(如从 5 秒调到 8 秒),并增加重试次数;同时优化 UI 引导,用动画演示动作,降低用户理解成本。
- 暗光下误拒率高:优先开启 SDK 低光增强与闪光灯补光;若仍不达标,可适当降低活体置信度阈值,但需同步提升动作复核的强度以平衡安全性。
5.5.3 性能与兼容性类问题
- 性能开销大:静默活体单帧即可完成,开销小;动作活体需连续多帧分析,建议在独立线程执行,并控制检测帧率(如每 100ms 一帧),避免阻塞相机回调线程。
- 多模态融合性能叠加:多模态融合会同时跑多个引擎,建议在独立线程并行执行两通道检测,并控制检测帧率,避免阻塞相机回调线程。
- 红外通道不可用:部分设备无红外摄像头,需在初始化时检测硬件能力,自动降级为"静默 + 动作"分级策略,避免调用不存在的引擎导致崩溃。
- 补光策略不生效 :部分设备闪光灯在预览模式下不可用,需在初始化时检测
FLASH_MODE能力,不可用时自动降级为"引导用户移动位置"的文案提示。
5.5.4 综合排查清单
当活体检测整体表现不佳时,建议按以下顺序逐项排查,避免盲目调参:
- 先看输入质量:人脸是否清晰、光照是否均匀、人脸占比是否达标,质量不达标时优先引导用户重拍;
- 再看通道能力:确认设备是否支持红外、闪光灯预览补光等硬件能力,不支持时自动降级策略;
- 最后调阈值与权重:基于真实样本与攻击样本绘制 ROC 曲线,确定静默阈值、动作超时、融合权重等参数,而不是凭经验拍脑袋。
⑥ 趣味交互开发:人像抠图与背景替换技巧
人像抠图技术让应用具备了创意编辑的能力。传统的色键抠图(绿幕)限制较多,而基于语义分割的深度学习模型可以实现任意背景下的高精度抠图。本节将从核心原理、静态图替换、实时视频流处理、边缘优化与常见问题五个维度,带你完整跑通人像抠图与背景替换的落地流程。
6.1 核心原理:语义分割与 Mask 生成
人像抠图的核心是语义分割(Semantic Segmentation)。与目标检测只输出"人像在哪"不同,语义分割会对图像中的每个像素进行分类,输出一张与原图同尺寸的 Mask 图(灰度图),其中白色代表人像,黑色代表背景,灰色代表边缘过渡区域。
java
// 人像分割示例:从 Bitmap 生成人像 Mask
public Bitmap generatePersonMask(Bitmap input) {
    // 1. 构建图像对象
    VisionImage image = VisionImage.fromBitmap(input);

    // 2. 调用人像分割引擎,返回与原图同尺寸的灰度 Mask
    SegmentationResult result = segmentationEngine.process(image);
    Bitmap mask = result.getMask(); // 白色=人像,黑色=背景,灰色=边缘过渡

    // 3. 可选:对 Mask 做轻微高斯模糊,软化边缘,避免合成后出现锯齿
    Bitmap smoothedMask = ImageFilter.gaussianBlur(mask, 3);
    return smoothedMask;
}小贴士:Mask 的边缘过渡区域(灰色)是合成效果是否自然的关键。直接使用二值化 Mask 会让人像边缘出现明显的"剪纸感",保留灰色过渡区并配合高斯模糊,能让合成结果更柔和。
6.2 静态图背景替换实战
拿到人像 Mask 后,背景替换就变成了一个简单的像素级合成操作:人像区域取原图,背景区域取新背景图,边缘过渡区做加权融合。下面给出一个完整的静态图替换示例:
java
// 背景替换示例:将人像合成到新背景上
public Bitmap replaceBackground(Bitmap personImage, Bitmap newBackground) {
    // 1. 生成人像 Mask(已做边缘平滑)
    Bitmap mask = generatePersonMask(personImage);

    // 2. 将背景缩放到与人像同尺寸
    Bitmap scaledBg = Bitmap.createScaledBitmap(newBackground,
            personImage.getWidth(), personImage.getHeight(), true);

    // 3. 逐像素合成:人像区域取原图,背景区域取新背景
    Bitmap result = Bitmap.createBitmap(
            personImage.getWidth(), personImage.getHeight(),
            Bitmap.Config.ARGB_8888);

    int width = personImage.getWidth();
    int height = personImage.getHeight();
    int[] personPixels = new int[width * height];
    int[] bgPixels = new int[width * height];
    int[] maskPixels = new int[width * height];
    int[] outPixels = new int[width * height];

    personImage.getPixels(personPixels, 0, width, 0, 0, width, height);
    scaledBg.getPixels(bgPixels, 0, width, 0, 0, width, height);
    mask.getPixels(maskPixels, 0, width, 0, 0, width, height);

    for (int i = 0; i < personPixels.length; i++) {
        // Mask 灰度值 0~255,作为融合权重
        int alpha = (maskPixels[i] >> 24) & 0xFF;
        // 人像与背景按权重线性混合
        outPixels[i] = blend(personPixels[i], bgPixels[i], alpha);
    }

    result.setPixels(outPixels, 0, width, 0, 0, width, height);
    return result;
}

// 按权重混合两个像素颜色
private int blend(int personColor, int bgColor, int alpha) {
    int a = (personColor >> 24) & 0xFF;
    int r = ((personColor >> 16) & 0xFF) * alpha / 255
            + ((bgColor >> 16) & 0xFF) * (255 - alpha) / 255;
    int g = ((personColor >> 8) & 0xFF) * alpha / 255
            + ((bgColor >> 8) & 0xFF) * (255 - alpha) / 255;
    int b = (personColor & 0xFF) * alpha / 255
            + (bgColor & 0xFF) * (255 - alpha) / 255;
    return (a << 24) | (r << 16) | (g << 8) | b;
}
性能提示 :上面的逐像素循环在 Java 层执行较慢,适合单张静态图。若需批量处理或实时预览,建议改用 SDK 内置的
combineImages接口(底层走 Native 加速),或使用 RenderScript / OpenGL 着色器实现,性能可提升数倍。
6.3 实时视频流中的抠图与背景替换
在实时视频流中进行抠图对性能要求极高。如果每一帧都跑完整的分割模型,低端设备会明显掉帧。这里给出三种实用的降载策略:
- 降低处理分辨率:将预览帧缩放到 480p 甚至 360p 再送入分割模型,合成完成后再放大回显示尺寸,视觉差异很小但耗时大幅下降;
- 隔帧处理 + 运动插值:仅在关键帧(如每 3 帧取 1 帧)更新 Mask,中间帧通过光流或运动估计复用上一帧的 Mask,并做轻微偏移补偿;
- ROI 限定:若人像始终位于画面中心区域,可只对中心 ROI 做分割,四周直接视为背景,减少计算面积。
java
// 实时视频流抠图示例:隔帧处理 + 复用 Mask
public void onPreviewFrame(byte[] data, int width, int height) {
    frameCount++;

    // 1. 隔帧处理:每 3 帧更新一次 Mask
    if (frameCount % 3 != 0) {
        // 中间帧复用上一帧 Mask,直接合成
        Bitmap composed = combineWithLastMask(currentFrame, lastMask);
        previewView.setImageBitmap(composed);
        return;
    }

    // 2. 关键帧:降低分辨率后做分割,再合成
    Bitmap smallFrame = scaleDown(currentFrame, 0.5f); // 降到 50%
    Bitmap mask = segmentationEngine.process(
            VisionImage.fromBitmap(smallFrame)).getMask();
    lastMask = scaleUp(mask, currentFrame.getWidth(), currentFrame.getHeight());

    Bitmap composed = combineWithLastMask(currentFrame, lastMask);
    previewView.setImageBitmap(composed);
}
6.4 边缘优化与光影融合技巧
背景替换最容易穿帮的地方在于边缘和光影。即使 Mask 分割得很准,如果人像边缘的光照方向、色温与新背景不一致,合成结果依然显得"假"。建议从以下三个层面优化:
- 边缘羽化:对 Mask 做 3~5 像素的高斯模糊,让边缘过渡更柔和,避免生硬的轮廓线;
- 色温匹配:统计人像边缘区域的平均色温,对新背景做轻微的色调偏移,使两者光照氛围一致;
- 阴影投射:在高级场景中,可依据人像底部轮廓在背景上叠加一层半透明阴影,增强真实感。
java
// 边缘优化示例:羽化 + 色温匹配
public Bitmap polishComposited(Bitmap person, Bitmap background, Bitmap mask) {
    // 1. 边缘羽化:对 Mask 做高斯模糊
    Bitmap softMask = ImageFilter.gaussianBlur(mask, 5);

    // 2. 统计人像边缘色温,调整背景色调
    float[] edgeColorTemp = estimateEdgeColorTemp(person, softMask);
    Bitmap adjustedBg = colorMatch(background, edgeColorTemp);

    // 3. 重新合成
    return combineImages(person, softMask, adjustedBg);
}
6.5 常见问题与优化建议
- 边缘锯齿明显:优先对 Mask 做高斯模糊羽化,避免使用二值化 Mask;同时确认分割模型输出的 Mask 是否保留了灰色过渡区。
- 发丝等细节丢失:人像分割对细长发丝的处理是难点。建议选用支持"Matting(精细抠图)"能力的 SDK 版本,或对发丝区域单独做边缘细化处理。
- 实时预览掉帧:降低处理分辨率、采用隔帧处理策略,或改用 Native/GPU 加速的合成接口;低端设备可进一步关闭实时预览,改为"拍照后处理"模式。
- 背景替换后光影不自然:做人像边缘色温匹配与阴影投射,让合成结果的光照氛围与背景一致;避免使用色温差异过大的背景图。
- 内存占用高:实时合成会频繁创建 Bitmap,务必复用缓冲区并及时回收不再使用的中间对象,防止内存峰值导致 OOM。
⑦ 动态表情捕捉:实时笑脸识别逻辑解析
表情识别赋予了机器"理解"人类情绪的能力。实时笑脸识别不仅可用于拍照触发,还可应用于互动游戏或用户状态分析。其核心在于对面部关键点位移的分析。例如,嘴角上扬的程度、眼睑闭合的比例等参数构成了表情的特征空间。
7.1 核心流程拆解
实时笑脸识别的完整链路可以拆解为四个关键步骤:
- 人脸检测:从预览帧中定位人脸区域,返回人脸框与关键点坐标;
- 关键点特征提取:基于 106 个(或 68 个)关键点,计算嘴角上扬角度、眼睑闭合比例、脸颊隆起程度等几何特征;
- 表情分类:将几何特征输入轻量分类器(如 SVM 或决策树),输出"笑/非笑"的置信度分数;
- 时间滤波与事件触发:对连续多帧的判定结果做时间维度的平滑,只有当"笑脸"状态持续超过设定帧数时才触发事件,避免瞬时误判。
java
// 笑脸识别核心流程示例:单帧判定 + 时间滤波
public class SmileDetector {
    private int consecutiveSmileFrames = 0;
    private static final int REQUIRED_FRAMES = 10; // 连续 10 帧判定为笑才触发

    public boolean processFrame(Bitmap frame) {
        // 1. 人脸检测
        FaceInfo face = faceEngine.detect(frame).getFaces().get(0);
        if (face == null) return false;

        // 2. 提取表情几何特征
        SmileFeatures features = extractSmileFeatures(face.getLandmarks());

        // 3. 分类器判定当前帧是否为笑脸
        boolean isSmiling = smileClassifier.predict(features) > 0.6f;

        // 4. 时间滤波:连续帧计数
        if (isSmiling) {
            consecutiveSmileFrames++;
        } else {
            consecutiveSmileFrames = 0;
        }
        return consecutiveSmileFrames >= REQUIRED_FRAMES;
    }
}
7.2 关键点特征提取:从几何到表情
表情识别的核心是把关键点坐标转化为有物理意义的几何特征。常用的特征包括:
- 嘴角上扬角度:计算左右嘴角连线与水平线的夹角,微笑时嘴角上翘,角度为正;
- 嘴部开合度:上唇中心与下唇中心的距离占人脸高度的比例,大笑时开合度显著增大;
- 眼睑闭合比例:上眼睑与下眼睑的距离占眼宽的比值,大笑时眼睛常呈眯缝状,该比值明显下降;
- 脸颊隆起程度:鼻翼两侧关键点相对位移,真实大笑时脸颊肌肉会向上挤压。
java
// 表情特征提取示例:从关键点计算几何特征
public SmileFeatures extractSmileFeatures(List<PointF> landmarks) {
    // 假设 landmarks 按 SDK 约定顺序排列
    PointF leftMouth = landmarks.get(48);   // 左嘴角
    PointF rightMouth = landmarks.get(54);  // 右嘴角
    PointF upperLip = landmarks.get(51);    // 上唇中心
    PointF lowerLip = landmarks.get(57);    // 下唇中心
    PointF leftEyeTop = landmarks.get(37);  // 左眼上睑
    PointF leftEyeBottom = landmarks.get(41); // 左眼下睑

    // 1. 嘴角上扬角度(弧度转角度)
    float dx = rightMouth.x - leftMouth.x;
    float dy = rightMouth.y - leftMouth.y;
    float mouthAngle = (float) Math.toDegrees(Math.atan2(dy, dx));

    // 2. 嘴部开合度(相对人脸高度归一化)
    float mouthOpen = distance(upperLip, lowerLip);

    // 3. 眼睑闭合比例
    float eyeOpenRatio = distance(leftEyeTop, leftEyeBottom);

    return new SmileFeatures(mouthAngle, mouthOpen, eyeOpenRatio);
}
7.3 表情分类器与阈值调优
几何特征提取完成后,需要交给分类器判定是否为笑脸。轻量场景下,一个基于 SVM 或决策树的分类器就足够,无需引入重型深度学习模型。分类器输出一个 0~1 的置信度分数,开发者可据此自定义"微笑"与"大笑"的粒度:
- 微笑:嘴角上扬角度大于 15 度,置信度 0.6~0.8;
- 大笑:嘴角上扬角度大于 45 度,且伴随眼睑闭合比例显著下降,置信度 0.8 以上。
java
// 阈值调优示例:区分微笑与大笑
public SmileLevel classifySmile(SmileFeatures features) {
    float angle = features.getMouthAngle();
    float eyeOpenRatio = features.getEyeOpenRatio();

    if (angle > 45f && eyeOpenRatio < 0.3f) {
        return SmileLevel.BIG_LAUGH;   // 大笑:嘴角大角度上扬 + 眼睛眯缝
    } else if (angle > 15f) {
        return SmileLevel.SMILE;       // 微笑:嘴角轻度上扬
    }
    return SmileLevel.NONE;
}小贴士:阈值并非固定不变。建议在集成阶段采集一批真实用户样本,统计不同表情下嘴角角度与眼睑比例的分布,用 ROC 曲线确定业务可接受的误判率与漏判率平衡点,而不是凭经验拍脑袋。
7.4 实时预览流中的性能优化
实时笑脸识别对帧率敏感。表情变化微妙且快速,算法延迟必须控制在毫秒级。与前面的人脸检测类似,不建议每一帧都跑完整链路,可采取以下降载策略:
- 分级检测:先以较低频率(如每 150ms)做人脸检测,检测到人脸后再对 ROI 区域做表情分类,避免对无人的背景帧浪费算力;
- 降低分类分辨率:表情分类只需关键点附近的局部区域,可将人脸 ROI 缩放到 96×96 再送入分类器,精度损失极小但耗时大幅下降;
- 复用检测结果:在两次人脸检测之间,复用上一帧的人脸框与关键点做表情分类,保证表情判定的连续性。
java
// 实时预览优化示例:分级检测 + 复用关键点
@Override
public void onFrameData(byte[] data, int width, int height) {
    // 1. 控制人脸检测频率
    if (System.currentTimeMillis() - lastDetectTime > 150) {
        lastDetectTime = System.currentTimeMillis();
        currentFace = faceEngine.detect(
                VisionImage.fromByteArray(data, width, height, rotation))
                .getFaces().isEmpty() ? null :
                faceEngine.detect(VisionImage.fromByteArray(data, width, height, rotation))
                        .getFaces().get(0);
    }

    // 2. 复用上一帧的人脸框做表情分类
    if (currentFace != null) {
        SmileFeatures features = extractSmileFeatures(currentFace.getLandmarks());
        boolean isSmiling = smileClassifier.predict(features) > 0.6f;
        updateSmileIndicator(isSmiling);
    }
}
7.5 常见问题与优化建议
- 说话被误判为笑:说话时嘴部开合度也会变化,容易与微笑混淆。建议引入持续时间滤波器,只有当"笑脸"状态持续超过设定帧数(如 10 帧)时才判定为有效事件,瞬时动作不触发。
- 侧脸识别率低:侧脸时嘴角关键点可能被遮挡。建议开启全姿态检测模式,或引导用户正对镜头;也可结合头部姿态估计,仅在正脸角度(偏航角小于 30°)时启用表情判定。
- 暗光下表情特征丢失:优先开启 SDK 低光增强,提升关键点定位精度;若仍不达标,可适当降低分类置信度阈值,但需同步提升持续时间滤波的帧数以平衡误判。
- 大笑与微笑混淆:大笑时眼睑闭合比例是重要区分特征。建议在分类特征中同时纳入嘴角角度与眼睑闭合比例,避免仅凭嘴角角度导致"大笑"被误判为"微笑"。
- 性能开销大:表情分类是轻量计算,主要开销在人脸检测。建议采用分级检测策略,降低人脸检测频率并复用关键点,避免每帧都跑完整链路。
⑧ 综合项目构建:智慧天眼寻人系统架构设计
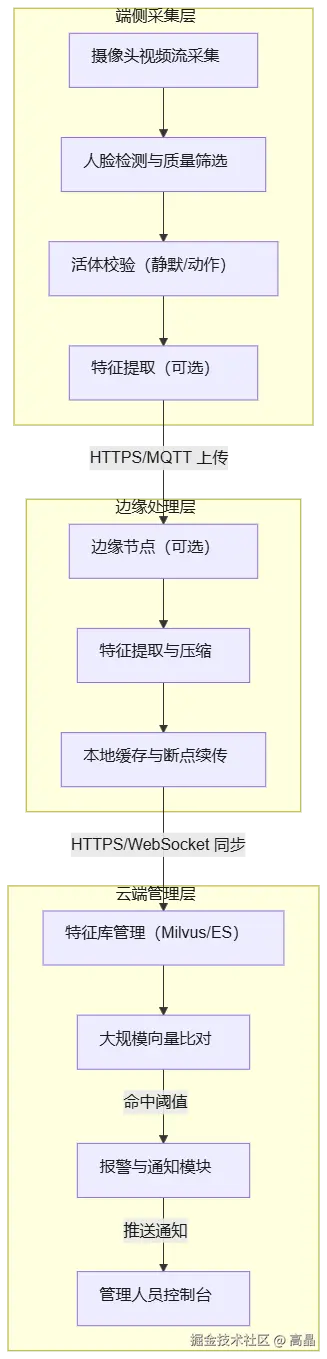
将前面章节的零散功能整合,可以构建一个完整的"智慧天眼寻人系统"。该系统面向安防与寻人场景,核心目标是在海量视频流中快速定位目标人员,并在命中后第一时间通知管理人员。系统整体采用"端侧采集 + 边缘处理 + 云端管理"三层架构,每一层各司其职,通过标准协议串联成一条高可用的数据链路。
8.1 系统总体架构与模块划分
整个系统分为三层,职责边界清晰,便于独立演进与横向扩展:
- 端侧采集层:部署在摄像头或移动终端上,负责视频流采集、人脸检测、质量筛选与活体校验。只有质量达标(无遮挡、光照好、姿态正)且通过活体校验的人脸图片才会被上传,从源头过滤无效数据,大幅节省带宽与云端算力。
- 边缘处理层:可选部署在园区网关或边缘服务器上,承担部分特征提取与压缩任务,并做本地缓存与断点续传。边缘节点能显著降低云端压力,也提升了弱网环境下的数据可靠性。
- 云端管理层:负责特征库管理与大规模向量比对,是系统的"大脑"。数据库采用向量检索引擎(如 Milvus 或 Elasticsearch 的向量插件),支撑亿级特征的毫秒级检索;同时包含报警模块与管理控制台,命中后立即推送通知。
下面是该系统的整体架构图,清晰展示了三层模块划分与数据流向:
8.2 端侧采集:质量筛选与活体校验
端侧是整个系统的数据入口,其质量直接决定后续比对的准确率。如果盲目把所有抓拍帧都上传,不仅浪费带宽,还会让云端特征库被大量低质量数据污染。因此端侧需要做三道"闸门":
- 人脸检测与跟踪:从视频流中定位人脸,并借助跟踪器为同一目标分配稳定 ID,避免同一人反复触发上传;
- 质量筛选:对人脸做清晰度、光照、遮挡、姿态四维评估,只有全部达标的帧才进入下一步;
- 活体校验:对候选帧执行静默活体检测,拦截照片、视频回放等攻击,确保上传的是"真人"而非"假脸"。
java
// 端侧采集示例:质量筛选 + 活体校验后上传
public void onFrameData(byte[] data, int width, int height) {
    // 1. 人脸检测(控制频率,避免每帧都跑)
    if (System.currentTimeMillis() - lastDetectTime < 150) return;
    lastDetectTime = System.currentTimeMillis();

    VisionImage image = VisionImage.fromByteArray(data, width, height, rotation);
    FaceInfo face = faceEngine.detect(image).getFaces().isEmpty()
            ? null : faceEngine.detect(image).getFaces().get(0);
    if (face == null) return;

    // 2. 质量筛选:清晰度、光照、遮挡、姿态四维评估
    QualityResult quality = qualityEngine.evaluate(image, face.getBoundingBox());
    if (!quality.isPass()) {
        return; // 质量不达标,丢弃该帧
    }

    // 3. 活体校验:拦截照片/视频攻击
    LivenessResult liveness = livenessEngine.silentCheck(image);
    if (!liveness.isLive()) {
        return; // 非活体,丢弃
    }

    // 4. 裁剪人脸区域并压缩上传
    Bitmap faceCrop = cropFace(image.toBitmap(), face.getBoundingBox());
    byte[] compressed = compressToJpeg(faceCrop, 80);
    uploadFace(compressed, face.getBoundingBox(), System.currentTimeMillis());
}小贴士:质量筛选的阈值要结合场景调优。安防场景可适当放宽姿态要求(允许侧脸),但必须收紧遮挡与清晰度;而门禁场景则相反,姿态要求更严格。建议在集成阶段采集真实样本,统计各维度分数的分布后再定阈值。
8.3 边缘处理:特征提取与断点续传
边缘节点是端侧与云端之间的"缓冲带"。它承担两项核心职责:一是把端侧上传的人脸图片做特征提取,生成固定维度的特征向量,从而让云端只存向量而非图片,大幅降低存储成本;二是在弱网环境下做本地缓存与断点续传,保证数据不丢失。
java
// 边缘节点处理示例:特征提取 + 本地缓存
public void onFaceUploaded(byte[] jpegData, FaceMeta meta) {
    // 1. 解码并提取特征向量(128 维 float32)
    Bitmap face = BitmapFactory.decodeByteArray(jpegData, 0, jpegData.length);
    float[] feature = featureExtractor.extract(face);

    // 2. 序列化特征与元数据
    FeatureRecord record = new FeatureRecord(feature, meta);

    // 3. 尝试同步到云端
    boolean synced = cloudSync.push(record);
    if (!synced) {
        // 4. 同步失败,写入本地缓存,等待重试
        localCache.enqueue(record);
        scheduleRetry(record);
    }
}
断点续传的实现要点在于"分块 + 断点记录"。当上传大文件或批量特征时,将数据切分为固定大小的分块,每传完一块就记录偏移量。网络恢复后,从上次失败的偏移量继续上传,而不是整包重传,这样能显著提升弱网下的传输效率。
8.4 云端管理:向量检索与报警联动
云端是系统的决策中心。当边缘节点同步来新的特征向量后,云端将其写入特征库,并立即发起一次大规模比对。这里的关键是向量检索引擎的选型与索引策略:
- Milvus:专为向量检索设计,支持亿级数据的毫秒级 ANN 检索,适合大规模特征库;
- Elasticsearch + 向量插件:若系统已有 ES 生态,可复用其向量能力,便于与业务数据(如人员档案)联合查询;
- 索引策略:采用 IVF(倒排文件)或 HNSW(分层小世界图)索引,配合量化压缩,在召回率与检索速度之间取得平衡。
java
// 云端比对示例:向量检索 + 阈值判定 + 报警
public void onFeatureArrived(float[] feature, FaceMeta meta) {
    // 1. 在特征库中检索 Top-K 相似向量
    List<SearchHit> hits = vectorDB.search(feature, 5);

    // 2. 取最高相似度与阈值比较
    SearchHit best = hits.get(0);
    if (best.getScore() > MATCH_THRESHOLD) {
        // 3. 命中:生成报警事件并推送
        AlertEvent event = new AlertEvent(
                best.getPersonId(), best.getScore(),
                meta.getDeviceId(), meta.getTimestamp(), meta.getGps());
        alertService.push(event);
    } else {
        // 4. 未命中:作为新特征入库,等待后续比对
        vectorDB.insert(feature, meta);
    }
}
报警模块需要做到"快、准、稳"。命中后应立即通过 WebSocket 或 APNs/FCM 推送通知管理人员,消息体包含命中人员 ID、相似度分数、现场抓拍图 URL 与位置信息。同时,为避免误报轰炸,可引入"二次确认"机制:首次命中后先推送待确认通知,管理人员在控制台人工复核抓拍图后再决定是否升级为正式报警。
8.5 通信协议与数据格式规范
三层之间的通信协议与数据格式是系统能否稳定运转的关键。下面给出各链路的约定:
- 端侧 → 边缘/云端(上行) :采用
HTTPS或MQTT协议。人脸图片以JPEG或WebP格式压缩后上传,同时携带JSON元数据,包含设备 ID、抓拍时间戳、GPS 坐标、人脸框坐标及活体校验结果等字段。 - 边缘 → 云端(同步) :边缘节点与云端之间通过
HTTPS或WebSocket长连接同步特征数据。特征向量以二进制浮点数组(如 128 维float32)序列化传输,配合JSON头信息描述模型版本与设备来源,便于云端做版本兼容与溯源。 - 云端 → 端侧/管理端(下行) :报警与通知通过
WebSocket或APNs/FCM推送通道下发,消息体采用JSON格式,包含命中人员 ID、相似度分数、现场抓拍图 URL 与位置信息,管理人员可在控制台实时查看并处置。 - 可靠性保障:整个链路需设计重试机制与断点续传功能,上传失败时自动重试,网络波动时本地暂存待传数据,确保数据不丢失。
8.6 常见问题与优化建议
- 端侧上传数据过多:收紧质量筛选阈值,增加"同一目标去重"逻辑(借助人脸跟踪器,同一 ID 在 N 秒内只上传一次);必要时在端侧直接做特征提取,只上传向量而非图片。
- 弱网下数据丢失:务必实现本地缓存 + 断点续传,并设置合理的重试退避策略(如指数退避),避免网络恢复瞬间大量请求打满带宽。
- 云端比对延迟高:优先检查向量索引是否生效,确认是否误用了全量线性扫描;可对特征库做分片与副本,提升并发检索能力。
- 误报频繁:调高比对阈值,或引入"二次确认"人工复核机制;同时检查端侧活体校验是否可靠,避免攻击样本污染特征库。
- 特征库版本混乱:在特征向量中携带模型版本号,云端按版本分区存储;升级模型后对旧版本特征做增量重算或标记失效,避免跨版本比对导致相似度失真。
⑨ 常见报错排查与相机权限问题解决方案
在开发与部署过程中,相机相关的问题最为频发。最常见的错误是 CameraOpenFailed 或 PermissionDenied。前者通常是因为相机被其他应用占用,或者硬件本身故障;后者则是权限未正确申请或被用户永久拒绝。本节将系统梳理相机权限、相机打开、图像方向、SDK 初始化等高频报错的成因与排查思路,并给出可直接落地的代码示例。
9.1 相机权限问题:从申请到永久拒绝的完整处理
权限问题是视觉应用的第一道坎。很多开发者只做了"申请一次"的逻辑,却忽略了用户"拒绝一次""拒绝并勾选不再询问"等后续状态,导致应用在真机上反复崩溃或功能不可用。
权限状态机:Android 6.0 以上,相机权限存在四种状态------已授予、已拒绝(可再次询问)、永久拒绝(勾选"不再询问")、未申请。开发者需要针对每种状态给出差异化处理:
java
// 相机权限完整处理示例:覆盖拒绝与永久拒绝场景
private static final int REQUEST_CAMERA_PERMISSION = 100;

public void checkCameraPermission() {
    if (ContextCompat.checkSelfPermission(this, Manifest.permission.CAMERA)
            == PackageManager.PERMISSION_GRANTED) {
        openCamera(); // 已授权,直接打开相机
        return;
    }

    // 判断是否已永久拒绝(勾选"不再询问")
    if (ActivityCompat.shouldShowRequestPermissionRationale(this,
            Manifest.permission.CAMERA)) {
        // 用户拒绝过但未勾选"不再询问":再次申请并说明用途
        showRationaleDialog();
    } else {
        // 已永久拒绝:引导用户去系统设置页手动开启
        showSettingsGuideDialog();
    }
}

private void showSettingsGuideDialog() {
    new AlertDialog.Builder(this)
            .setTitle("需要相机权限")
            .setMessage("识别功能需要相机权限,请在设置中手动开启。")
            .setPositiveButton("去设置", (d, w) -> {
                Intent intent = new Intent(Settings.ACTION_APPLICATION_DETAILS_SETTINGS);
                intent.setData(Uri.parse("package:" + getPackageName()));
                startActivity(intent);
            })
            .setNegativeButton("取消", null)
            .show();
}
小贴士 :
shouldShowRequestPermissionRationale在"首次申请"和"已永久拒绝"两种情况下都返回false,两者需要区分。建议在本地用SharedPreferences记录"是否已申请过",配合该返回值判断是否进入设置引导,避免首次安装就弹出"去设置"的误导提示。
9.2 CameraOpenFailed:相机被占用与硬件故障排查
CameraOpenFailed 是仅次于权限的第二高频报错。它的成因通常有三类:
- 相机被其他应用占用 :如微信视频通话、系统相机正在使用,此时打开会抛出
CameraAccessException; - 硬件故障或驱动异常:部分低端机型在系统休眠唤醒后相机驱动未就绪;
- 未释放资源导致句柄泄漏 :页面反复进出时,若
onPause未释放相机,下一次onResume打开就会失败。
java
// 相机打开失败处理示例:捕获异常 + 重试 + 降级提示
public void openCameraWithRetry() {
    try {
        cameraEngine.open();
    } catch (CameraAccessException e) {
        // 1. 相机被占用或硬件异常:先释放再重试一次
        cameraEngine.release();
        try {
            Thread.sleep(200); // 等待资源释放
            cameraEngine.open();
        } catch (Exception retryEx) {
            // 2. 重试仍失败:提示用户关闭其他相机应用
            showCameraBusyDialog();
        }
    }
}排查清单:
- 确认权限已授予 :
CameraOpenFailed有时是权限未授予的"伪装报错",先走 9.1 的权限检查; - 检查相机是否被占用:提示用户关闭其他使用相机的应用,或等待片刻重试;
- 确认生命周期释放 :在
onPause中务必调用cameraEngine.release(),避免句柄泄漏; - 多摄像头切换:前置/后置切换时,先释放旧实例再初始化新实例,否则会黑屏或预览冻结;
- 系统休眠唤醒 :在
onResume中重新打开相机,并捕获异常做一次重试。
9.3 图像方向错误:SENSOR_ORIENTATION 与旋转枚举
图像旋转角度错误是导致"人脸检测不到""二维码扫不出"的隐形杀手。不同设备的摄像头传感器安装方向不同,预览帧的原始数据方向与人眼所见往往不一致。若直接送入算法,检测结果会大幅下降甚至完全失败。
正确做法 :读取 CameraCharacteristics 中的 SENSOR_ORIENTATION 字段,结合当前屏幕方向计算正确的旋转角度,再映射为 SDK 的旋转枚举:
java
// 计算相机图像旋转角度示例
public RotationEnum getRotation(int cameraId) {
    CameraManager manager = (CameraManager) getSystemService(CAMERA_SERVICE);
    try {
        CameraCharacteristics chars = manager.getCameraCharacteristics(cameraId);
        int sensorOrientation = chars.get(CameraCharacteristics.SENSOR_ORIENTATION);

        // 结合屏幕方向计算最终旋转角(简化示例,实际需考虑 Display 旋转)
        int rotation = (sensorOrientation + 90) % 360;
        switch (rotation) {
            case 90:  return RotationEnum.ROTATION_90;
            case 180: return RotationEnum.ROTATION_180;
            case 270: return RotationEnum.ROTATION_270;
            default:  return RotationEnum.ROTATION_0;
        }
    } catch (CameraAccessException e) {
        return RotationEnum.ROTATION_0; // 兜底
    }
}小贴士:旋转枚举务必与"预览显示方向"保持一致。若预览画面正常但检测失败,优先怀疑旋转值错误;若预览画面本身旋转了 90°,则先修正预览方向,再同步调整送入算法的旋转值。
9.4 SDK 初始化失败与 License 过期
VisionSDK.init 失败通常表现为初始化回调返回错误码,或后续调用识别接口时抛出 IllegalStateException。常见原因包括:
- License 密钥无效或已过期:试用 License 有有效期,过期后需重新申请;
- 模型文件缺失 :
setModelPath指向的目录不存在或模型未下载完整; - 重复初始化 :在多个地方调用
init,导致内部状态冲突。
java
// SDK 初始化失败处理示例:检查返回值 + 日志定位
public void initVisionSDK() {
    VisionSDKConfig config = new VisionSDKConfig.Builder()
            .setLicenseKey("YOUR_LICENSE_KEY")
            .setLogLevel(LogLevel.DEBUG)
            .setModelPath(getExternalFilesDir(null).getAbsolutePath())
            .build();

    int code = VisionSDK.init(this, config);
    if (code != ErrorCode.SUCCESS) {
        // 根据错误码定位:License 无效 / 模型缺失 / 重复初始化
        Log.e("VisionSDK", "初始化失败,错误码: " + code);
        showInitErrorDialog(code);
    }
}排查清单:
- 确认 License 有效:检查是否过期、是否与包名匹配(部分 SDK 绑定包名);
- 确认模型路径 :
getExternalFilesDir返回的目录是否存在,模型文件是否完整; - 确认只初始化一次 :在
Application.onCreate中初始化,避免在 Activity 中重复调用; - 查看日志 :开启
LogLevel.DEBUG,根据错误码精确定位,上线前再改为ERROR。
9.5 常见报错速查表
| 报错现象 | 可能原因 | 解决方案 |
|---|---|---|
PermissionDenied |
权限未申请或用户永久拒绝 | 走 9.1 权限状态机,永久拒绝时引导去设置页 |
CameraOpenFailed |
相机被占用 / 硬件故障 / 句柄泄漏 | 释放后重试,提示关闭其他相机应用,检查生命周期 |
| 检测不到人脸 / 二维码 | 图像旋转角度错误 | 读取 SENSOR_ORIENTATION 计算旋转枚举 |
| 预览黑屏或冻结 | 多摄像头切换未释放旧实例 | 切换前 release(),再初始化新实例 |
IllegalStateException |
SDK 重复初始化 | 确保只在 Application.onCreate 初始化一次 |
| 初始化返回错误码 | License 过期 / 模型缺失 | 检查 License 有效期与模型路径完整性 |
| 识别率骤降 | 输入分辨率过高或过低 | 按设备档位动态调整输入分辨率与检测模式 |
9.6 综合排查清单
当相机相关功能整体异常时,建议按以下顺序逐项排查,避免盲目改代码:
- 先看权限 :确认
CAMERA权限已授予,且未被永久拒绝; - 再看相机:确认相机未被占用,生命周期释放正确,多摄像头切换无泄漏;
- 再看方向:确认送入算法的旋转枚举与预览方向一致;
- 最后看 SDK:确认初始化成功、License 有效、模型完整,再排查业务代码逻辑。
⑩ 性能优化指南:提升识别速度与准确率
视觉应用的性能优化是一个系统工程,涉及内存、线程、算法参数与设备适配等多个维度。盲目堆硬件或一味调低分辨率并不能真正解决问题,反而可能牺牲识别准确率。本节从性能剖析入手,系统梳理一套可落地的优化路径,帮助你在"速度"与"准确率"之间找到平衡。
10.1 性能剖析:先定位瓶颈再动手
优化之前,先回答一个问题:瓶颈到底在 CPU、内存、还是 IO? 没有数据支撑的优化都是盲目的。建议在集成阶段开启 SDK 的耗时统计与性能埋点,把每一帧的处理耗时拆解到具体环节。
java
// 性能剖析示例:统计单帧各环节耗时
public void onFrameData(byte[] data, int width, int height) {
    long start = System.nanoTime();

    // 1. 图像转换(NV21 -> VisionImage)
    long t1 = System.nanoTime();
    VisionImage image = VisionImage.fromByteArray(data, width, height, rotation);
    long t2 = System.nanoTime();

    // 2. 人脸检测
    FaceDetectResult result = faceEngine.detect(image);
    long t3 = System.nanoTime();

    // 3. 特征提取(仅对最佳人脸执行)
    if (!result.getFaces().isEmpty()) {
        FaceInfo face = result.getFaces().get(0);
        Bitmap aligned = faceEngine.align(image.toBitmap(), face.getLandmarks());
        float[] feature = featureExtractor.extract(aligned);
    }
    long t4 = System.nanoTime();

    // 4. 输出耗时分布,定位热点
    Log.d("Perf", String.format(
        "转换:%dms 检测:%dms 特征:%dms 合计:%dms",
        (t2 - t1) / 1_000_000, (t3 - t2) / 1_000_000,
        (t4 - t3) / 1_000_000, (t4 - start) / 1_000_000));
}
小贴士 :把耗时分布输出到日志后,用
adb logcat抓取并统计多帧均值。通常"图像转换"和"特征提取"是两大热点,前者靠复用缓冲区解决,后者靠分级检测与降分辨率解决。
10.2 内存优化:复用缓冲区,杜绝频繁 GC
视觉处理最容易踩的坑,就是在循环里频繁创建 Bitmap、VisionImage 等大对象,导致 GC 频繁触发、帧率抖动。核心原则是复用:
- 复用图像缓冲区 :相机回调的
byte[]数组尽量复用,避免每帧new一个; - 复用 Bitmap :用
BitmapFactory.Options.inBitmap复用已回收的 Bitmap 内存; - 及时回收中间对象 :对齐、裁剪产生的临时 Bitmap 用完后立即
recycle(); - 避免在回调线程做 UI 操作 :
runOnUiThread只做轻量绘制,不做耗时计算。
java
// 内存优化示例:复用 Bitmap 与缓冲区
private Bitmap reusableBitmap = null;

public void processFrame(byte[] data, int width, int height) {
    // 1. 复用 Bitmap,避免频繁分配
    if (reusableBitmap == null || reusableBitmap.getWidth() != width
            || reusableBitmap.getHeight() != height) {
        reusableBitmap = Bitmap.createBitmap(width, height, Bitmap.Config.RGB_565);
    }
    reusableBitmap.copyPixelsFromBuffer(ByteBuffer.wrap(data));

    // 2. 处理完成后不主动 recycle,交给复用池管理
    VisionImage image = VisionImage.fromBitmap(reusableBitmap);
    // ... 检测逻辑
}
10.3 线程模型:耗时任务绝不阻塞主线程
图像处理是计算密集型操作,必须放到独立的工作线程。推荐采用单工作线程 + 任务队列的模型,避免多线程并发访问 SDK 内部状态导致崩溃或结果错乱:
- 相机回调线程:只做数据拷贝与入队,不做任何算法调用;
- 算法工作线程:串行消费队列,执行检测、识别等耗时任务;
- UI 线程:只负责把结果绘制到预览层。
java
// 线程模型示例:单工作线程串行处理
private final HandlerThread workerThread = new HandlerThread("vision-worker");
private Handler workerHandler;

public void init() {
    workerThread.start();
    workerHandler = new Handler(workerThread.getLooper());
}

@Override
public void onFrameData(byte[] data, int width, int height) {
    // 1. 拷贝数据后入队,回调线程立即返回
    byte[] copy = Arrays.copyOf(data, data.length);
    workerHandler.post(() -> {
        // 2. 在工作线程执行检测,不阻塞相机回调
        VisionImage image = VisionImage.fromByteArray(copy, width, height, rotation);
        FaceDetectResult result = faceEngine.detect(image);
        // 3. 结果回传 UI 线程绘制
        runOnUiThread(() -> drawResult(result));
    });
}
10.4 算法参数调优:快速模式与高精度模式的切换
大多数 SDK 允许配置检测模式。核心思路是按场景动态切换,而不是全局固定一种:
- 实时预览:选择"快速模式",降低检测频率(如每 150ms 一次),优先保帧率;
- 静态拍照:切换"高精度模式",用全分辨率做最终识别,优先保准确率;
- ROI 限定:仅对画面中心或指定区域检测,减少无效计算;
- 分级检测:先低分辨率快速定位,再对 ROI 高分辨率精识别。
java
// 算法参数调优示例:按场景切换检测模式
public void configureEngine(boolean isPreview) {
    FaceDetectConfig config = new FaceDetectConfig.Builder()
            .setMode(isPreview ? DetectMode.FAST : DetectMode.HIGH_ACCURACY)
            .setMaxFaceCount(isPreview ? 1 : 5)   // 预览只取单人,拍照支持多人
            .setConfidenceThreshold(isPreview ? 0.8f : 0.9f)
            .build();
    faceEngine.setConfig(config);
}
10.5 准确率提升:从输入质量到阈值校准
速度优化不能以牺牲准确率为代价。提升准确率的关键在于输入质量 与阈值校准:
- 保证图像方向正确:旋转枚举错误会让检测率骤降,务必按 9.3 节计算;
- 控制输入分辨率:过低会丢失细节,过高则浪费算力,建议按设备档位取 720p~1080p;
- 开启图像增强:弱光、逆光场景开启 SDK 低光增强,提升关键点定位精度;
- 阈值校准:采集真实样本绘制 ROC 曲线,找到业务可接受的 FAR/FRR 平衡点,而不是拍脑袋定阈值。
java
// 准确率优化示例:动态调整输入分辨率与增强开关
public VisionImage prepareImage(byte[] data, int width, int height, boolean lowLight) {
    // 1. 按设备档位缩放输入分辨率
    int targetWidth = isHighEndDevice() ? 1280 : 720;
    Bitmap scaled = scaleToWidth(data, width, height, targetWidth);

    // 2. 弱光场景开启增强
    if (lowLight) {
        scaled = imageEnhancer.enhance(scaled);
    }
    return VisionImage.fromBitmap(scaled);
}
10.6 设备适配:按档位动态分配资源
不同档次的设备算力差异巨大,一套参数打天下必然顾此失彼。建议在启动时检测设备能力,建立设备档位表,动态决定功能开关与处理分辨率:
| 设备档位 | 处理分辨率 | 检测模式 | 特效开关 | 建议策略 |
|---|---|---|---|---|
| 高端(旗舰 SoC) | 1080p | 高精度 | 全开 | 全功能、高分辨率,追求最佳效果 |
| 中端(主流机型) | 720p | 快速 | 核心特效 | 平衡速度与效果,关闭非核心特效 |
| 低端(入门机型) | 480p | 快速 + 降频 | 仅基础 | 关闭实时预览特效,改为拍照后处理 |
java
// 设备适配示例:按档位动态配置
public DeviceTier detectDeviceTier() {
    int cores = Runtime.getRuntime().availableProcessors();
    long mem = Runtime.getRuntime().maxMemory() / (1024 * 1024); // MB
    if (cores >= 8 && mem >= 512) return DeviceTier.HIGH;
    if (cores >= 4 && mem >= 256) return DeviceTier.MID;
    return DeviceTier.LOW;
}

public void applyDeviceTier(DeviceTier tier) {
    switch (tier) {
        case HIGH:
            configureEngine(false); // 高精度模式
            break;
        case MID:
            configureEngine(true);  // 快速模式
            break;
        case LOW:
            configureEngine(true);
            disableRealtimeEffects(); // 关闭实时特效
            break;
    }
}
10.7 常见问题与优化建议
- 帧率持续偏低:优先用性能剖析定位热点,检查是否每帧都跑完整检测;降低检测频率或输入分辨率,必要时关闭非核心特效。
- 内存抖动 / OOM:检查是否频繁创建 Bitmap,务必复用缓冲区并及时回收中间对象;低端设备可降低处理分辨率。
- 识别率与速度难以兼得:采用分级检测策略------先低分辨率快速定位,再对 ROI 高分辨率精识别;按场景动态切换快速/高精度模式。
- 弱光下准确率骤降:开启 SDK 低光增强,或引导用户补光;同时检查旋转枚举与输入分辨率是否合理。
- 多线程并发崩溃:SDK 内部状态通常非线程安全,务必采用单工作线程串行处理,避免多线程同时调用识别接口。
- 后台仍持续耗电 :在
onPause中停止相机回调与算法线程,页面回到前台再恢复,避免后台空转消耗电量。
10.8 性能优化速查清单
当应用出现卡顿或识别率波动时,按以下顺序逐项排查:
- 先剖析:用耗时统计定位热点,确认瓶颈在转换、检测还是特征提取;
- 再管内存:复用缓冲区与 Bitmap,杜绝循环内频繁分配大对象;
- 再看线程:确认耗时任务在工作线程串行执行,不阻塞主线程与相机回调;
- 调算法参数:按场景切换快速/高精度模式,合理设置 ROI 与检测频率;
- 最后适配设备:按设备档位动态分配分辨率与特效开关,确保全机型流畅。