在具身智能 领域,"手内操作"通常被认为离不开触觉与学习型控制。汉阳大学机器人认知与操作实验室****(RCML,Prof. Ji-Hun Bae)**** 近期公开实验给出另一种答案:Tesollo 五指灵巧手 DG-5F-S 在无触觉、无力/力矩传感器、不依赖学习模型的条件下完成抗扰动的连续手内操作。
一、 实验怎么做的
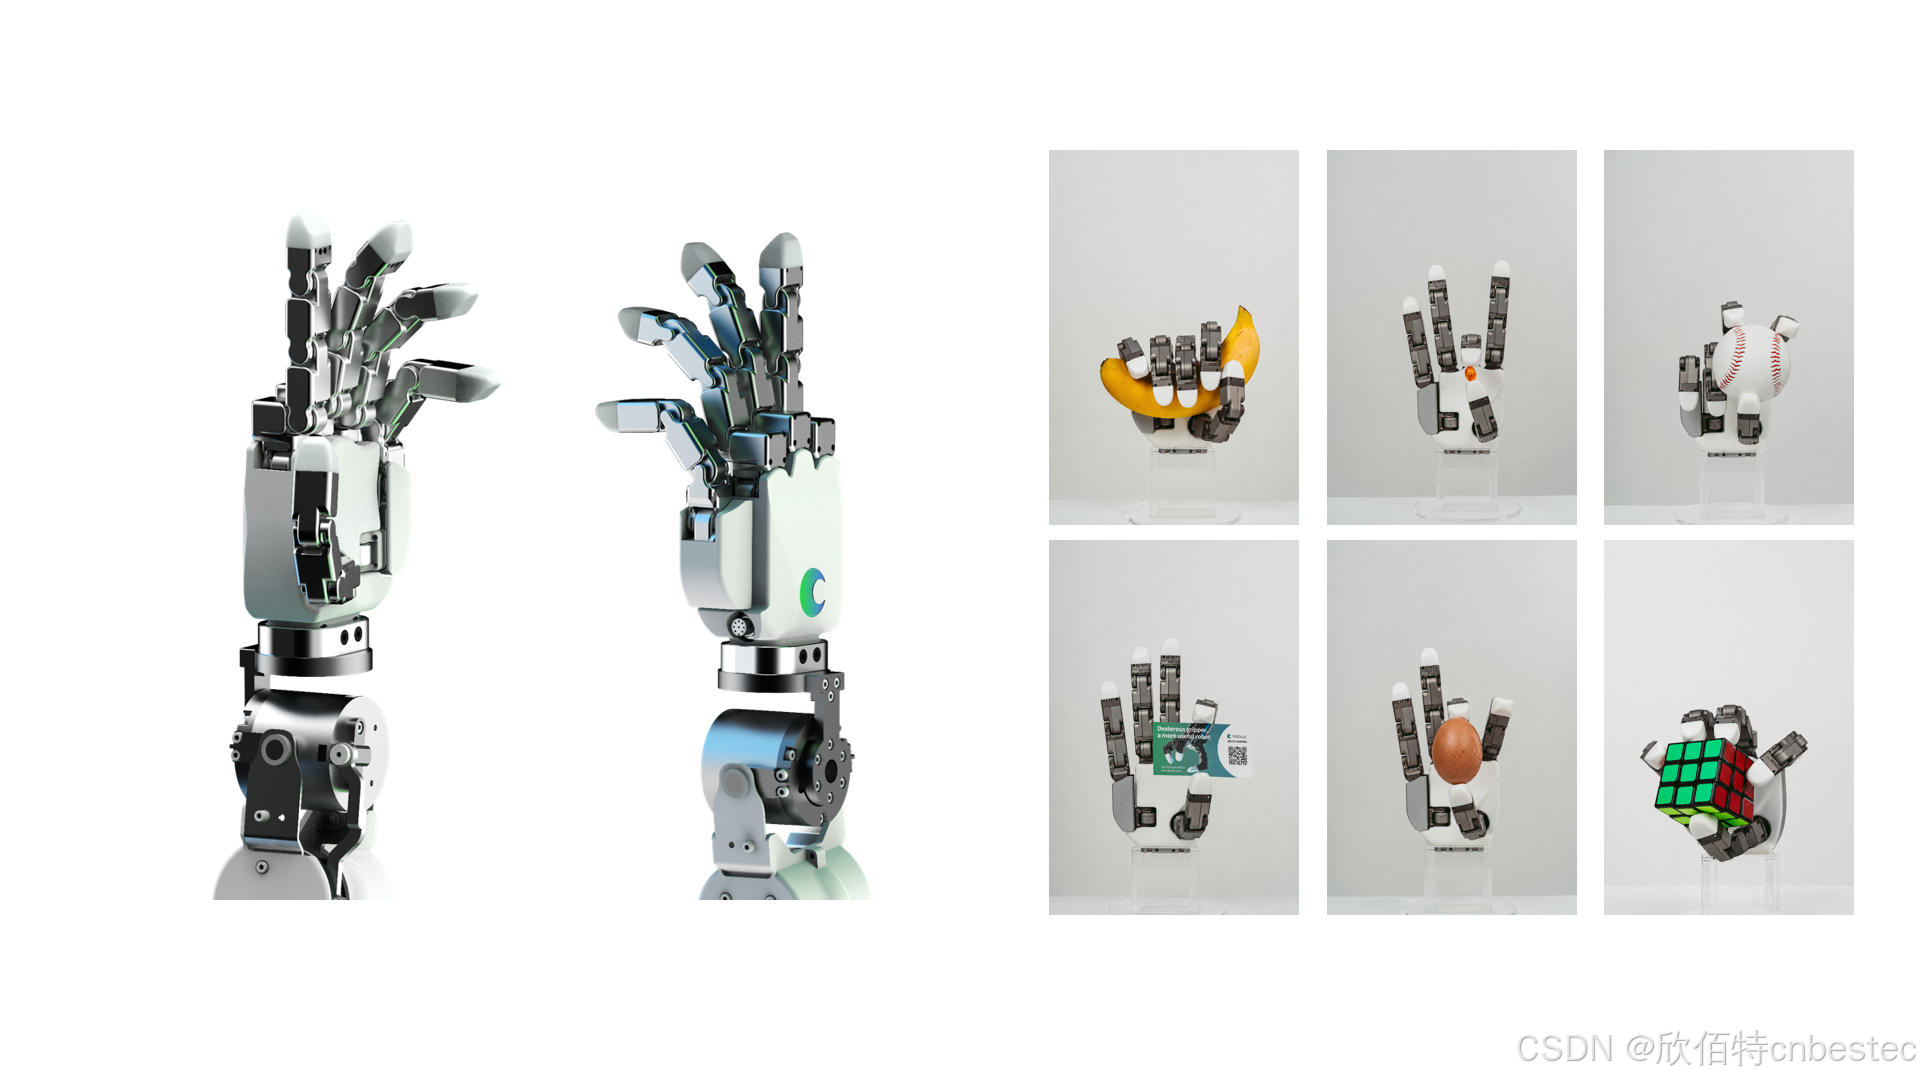
与"把物体托在指尖"的演示不同,蓝色小球始终处于手指的连续抓取与操控之中。实验者用手指直接拨动小球施加外部扰动,DG-5F-S 灵巧手依然维持抓取并持续旋转。本次实验关键设定:不跑学习模型、不装触觉与力/力矩传感器,不依赖物体精确状态信息 ------控制器完全基于常规模型控制完成整套动作。片尾,当施加足够大的外力将小球从手掌中推出时,手指仍持续向内闭合,这也印证控制器不依赖精确反馈调整动作。
二、 硬件底子
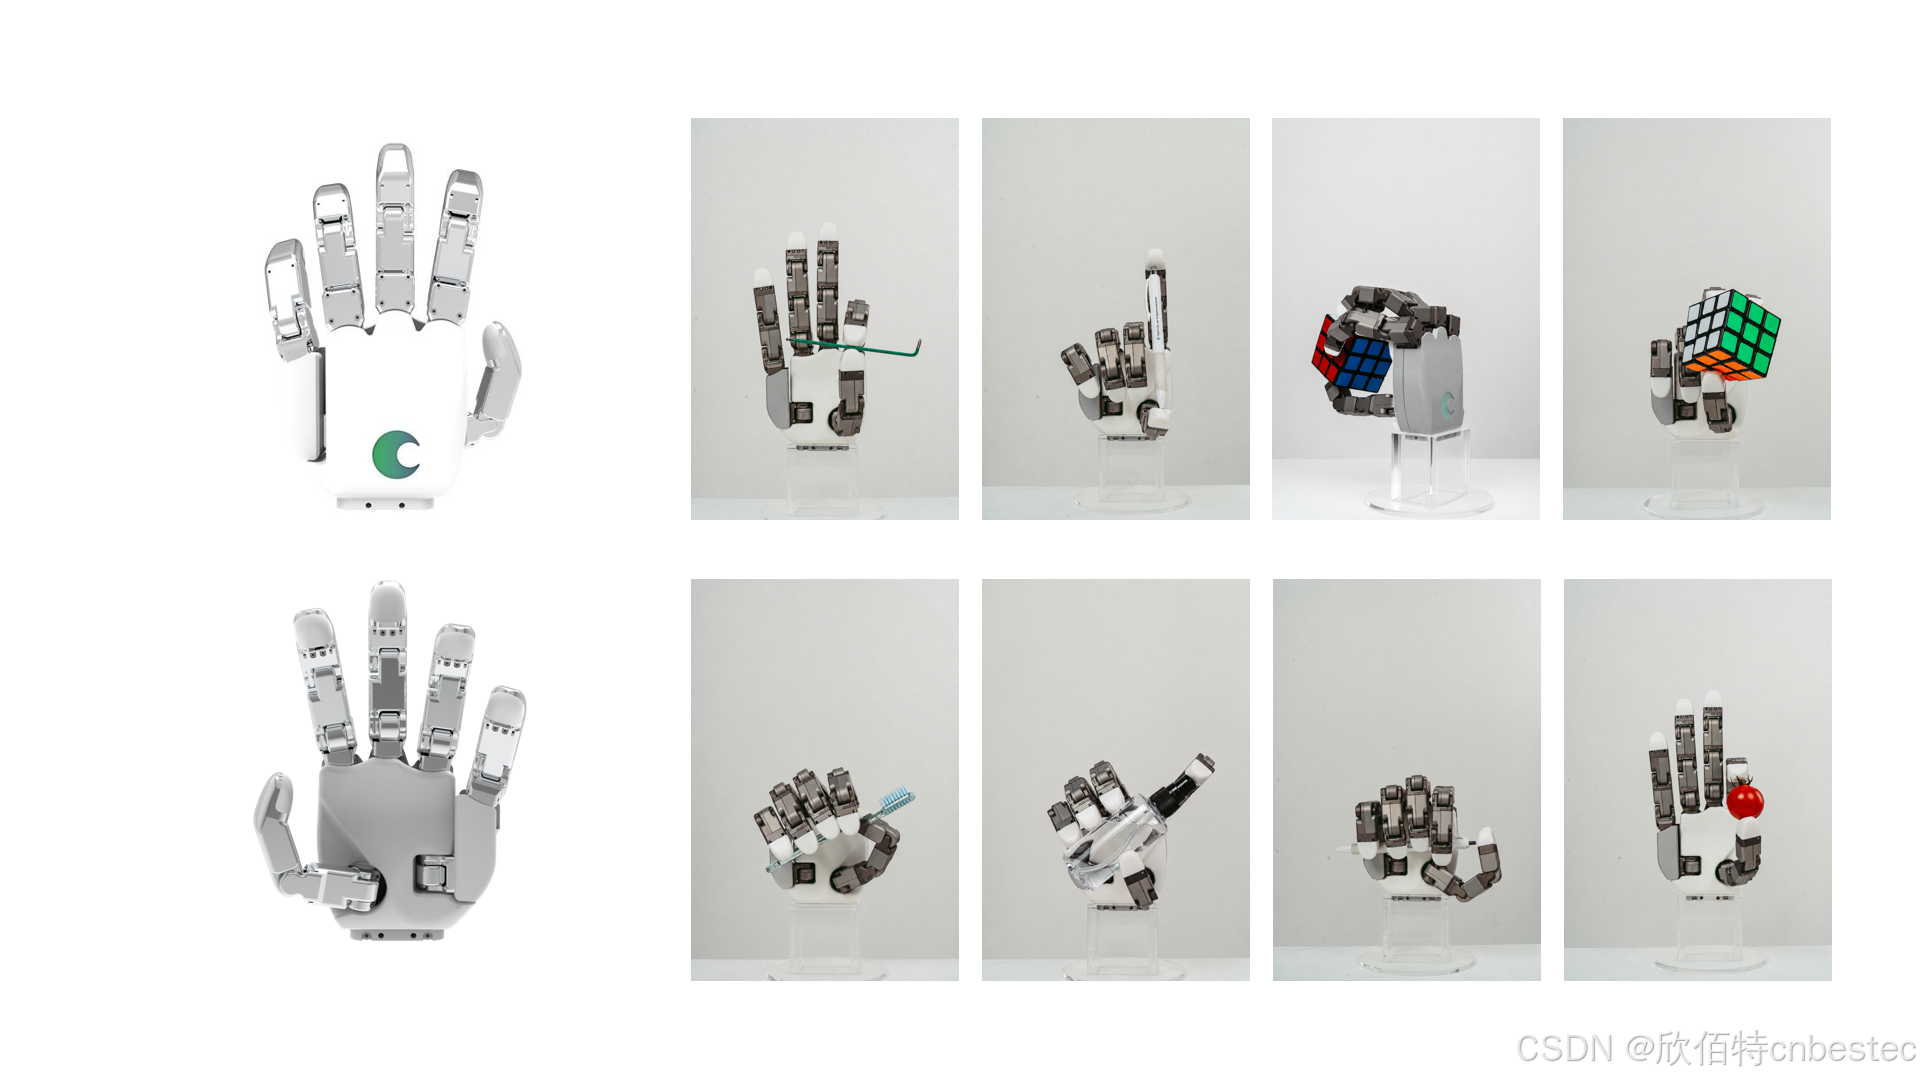
结果建立在扎实的关节功底上。DG-5F-S 是 Tesollo Delto 系列 中的紧凑轻量型号:20 个自由度(每指 4 DoF)、21cm尺寸接近成人手、重量仅 880 g、控制频率 500 Hz、全关节绝对编码器。20 个关节独立驱动、无机械耦合,采用一体化直驱结构,最大程度减少回程间隙。
捏取负载额定 1 kg、最大 2 kg,包络抓取额定 7 kg、最大 12 kg(性能随摩擦特性变化)。通信支持Ethernet 与Modbus (TCP) ,另可单独选配指尖力觉/触觉传感器,进行Tesollo灵巧手的传感升级。
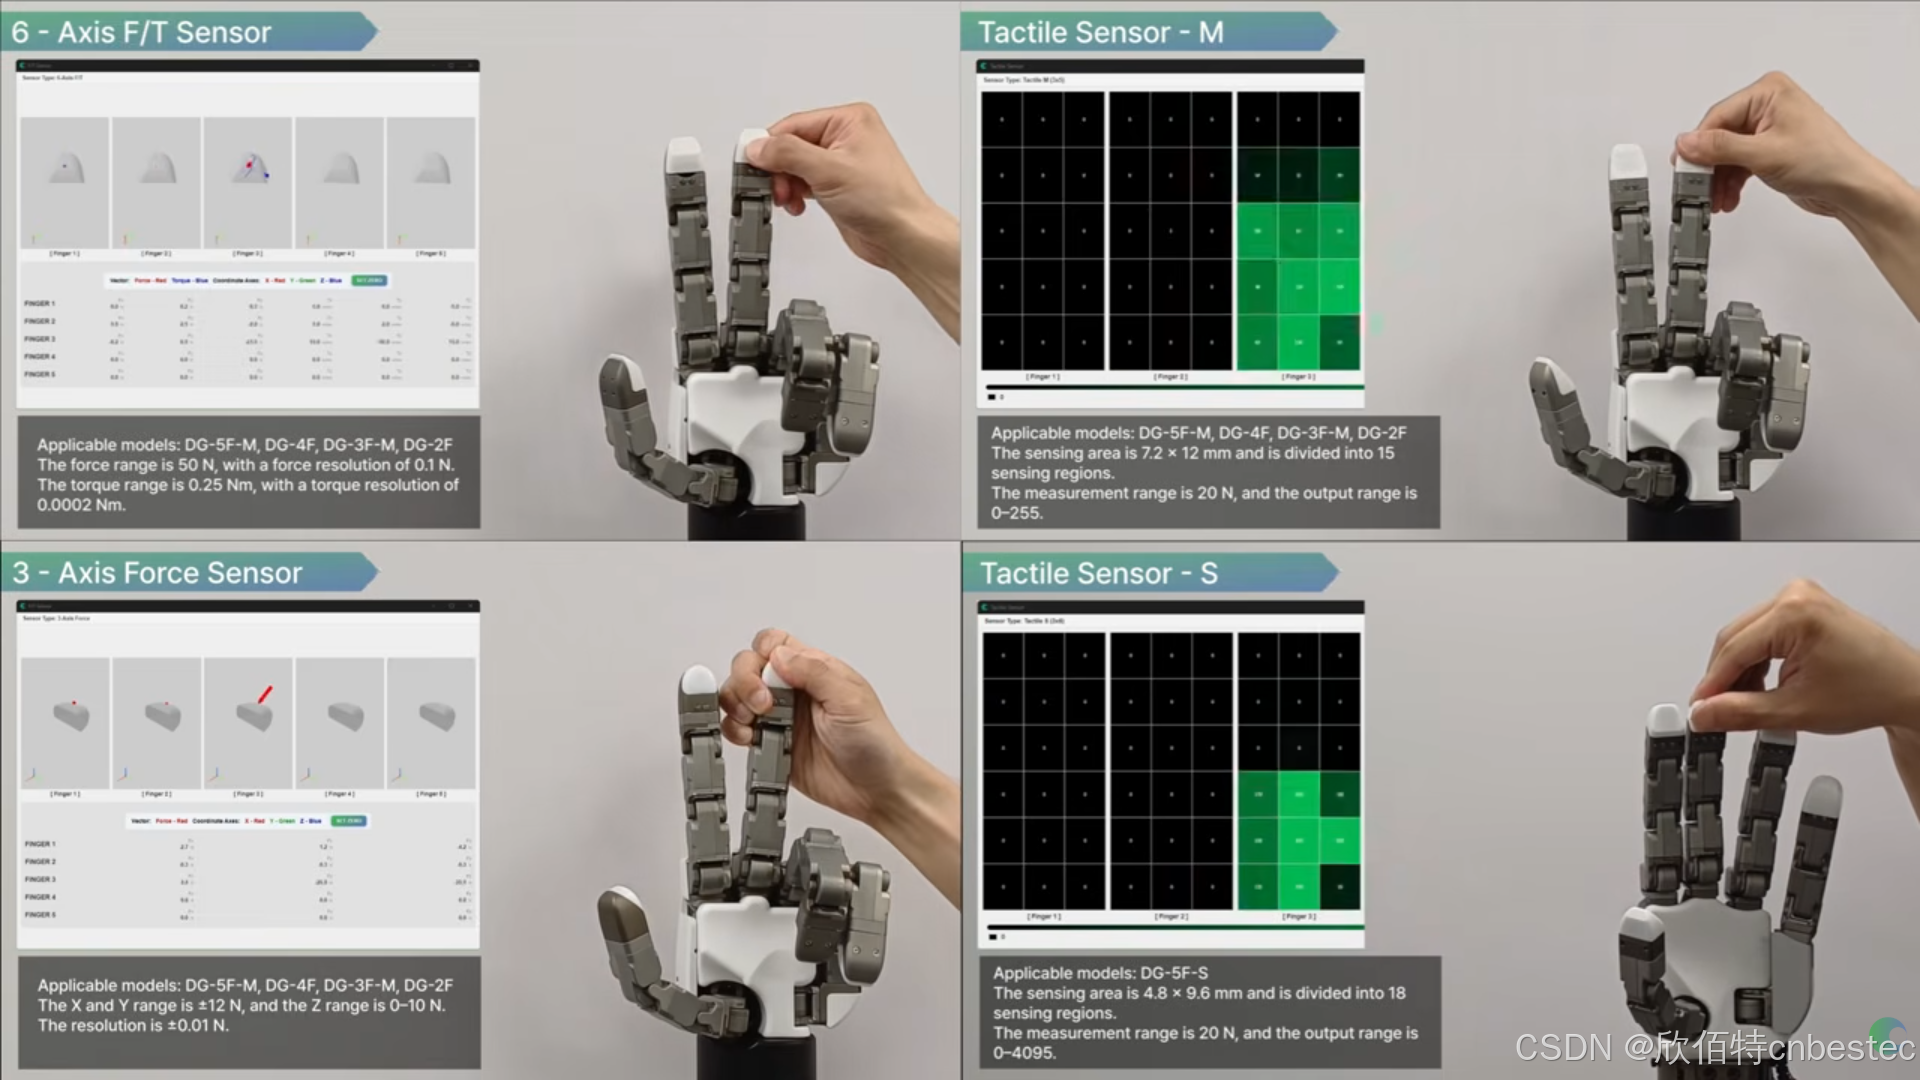
(另有可选 15DoF 配置版本,整机重量 780 g,力控相关性能约为 20DoF 版本的 80%。)
三、 选型:Delto 全系 产品
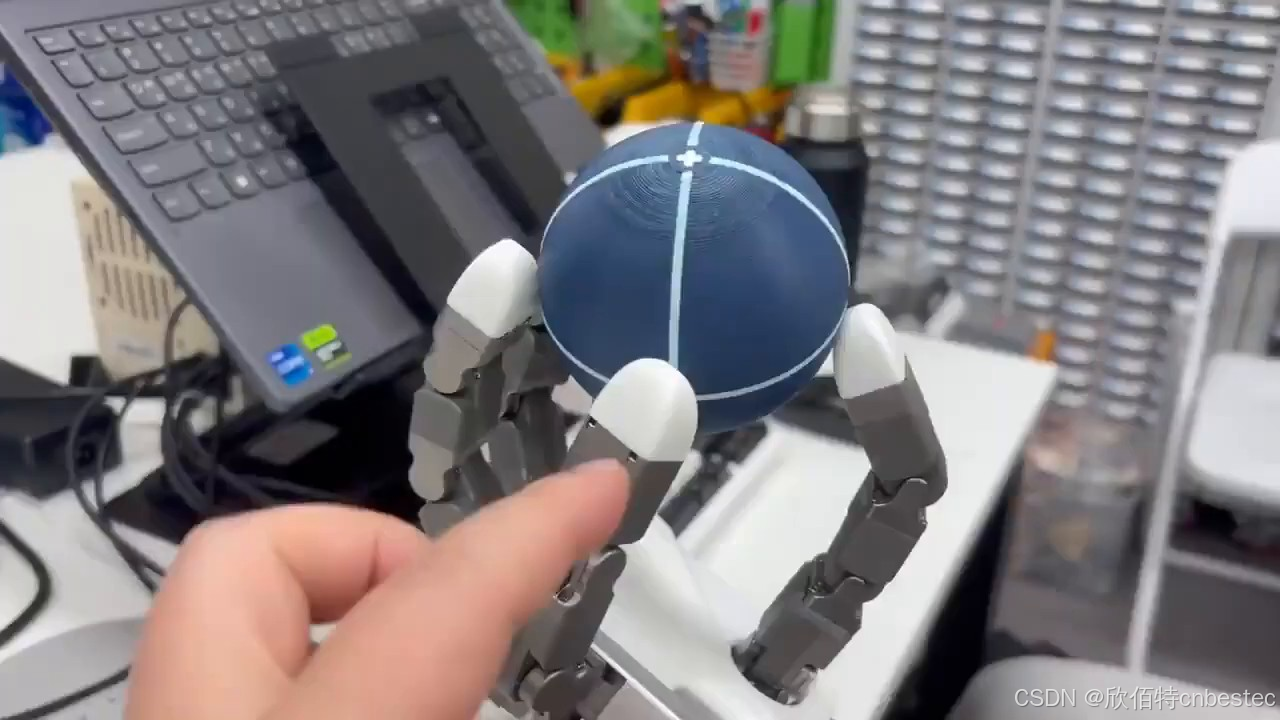
除了 在 具身 研究 与 工业 领域的 广受好评的 DG - 5F - S / DG-5F - M 五指灵巧手系列之外,Tesollo还有完整的产品梯度:
- Tesollo 四指灵巧手 DG-4F (18 DoF,左右手/夹爪型);
- Tesollo 三指灵巧手 DG-3F-M (12 DoF,单指最大 2 Nm、超 300 万次循环,模块化维护,工业抓取明星产品);
- Tesollo 二指灵巧手 DG-2F (6 DoF,适应更多异形件);
- Tesollo 真空吸盘式夹爪 DG-1F (3 DoF 关节式吸盘,受限空间可调吸附位姿)。D elto gripper 全系统一 24 V、绝对编码器、Modbus/Ethernet,DG-5F 系列 均 支持 ROS 2 。
四、 解决哪些痛点
传统二指平行夹爪构型单一,异形、易碎、多品种工件常****"抓不住、抓不稳"**** ;高自由度灵巧手又常因自重、价格与封闭接口难以落地。按任务分档:高灵巧选 DG-5F 系列,强度耐久选 DG-3F-M,异形件选 DG-2F,真空场景选 DG-1F,特殊需求走 DG-C 定制 。
汉阳大学 RCML 的实验是"灵巧手即平台"路线的一个切片:把稳定、可复现的硬件交给研究者和工程师,其余交给算法。
附录 A 产品参数速查表
|---------|-----------|----------------|---------|----------|-------------------------------------|-------------------------|--------------------------------------------------------|
| 型号 | 类型 | 自由度 | 重量 | 控制频率 | 通信 | 抓取能力(额定/最大) | 关键特点(官网口径) |
| DG-5F-M | 五指灵巧手 | 20 DoF(每指 4) | 1,763 g | 250 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 捏取 2.5/5 kg;包络 10/20 kg | 高扭矩全驱动;仿成人手尺寸;可选 6 轴 F/T、3 轴力、触觉传感器;支持 ROS 2 |
| DG-5F-S | 五指灵巧手 | 20 DoF(每指 4) | 880 g | 500 Hz | Ethernet (TCP/IP)、Modbus (TCP) | 捏取 1/2 kg;包络 7/12 kg | 成人手尺寸、轻于 1 kg;独立关节无机械耦合;价格约为 DG-5F-M 的 60%;可选指尖触觉传感器 |
| DG-4F | 四指夹爪 | 18 DoF | 1,494 g | 333 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 捏取 3/5 kg;包络 10/20 kg | 基座关节可调:左手型/右手型/夹爪型;可选 6 轴 F/T 传感器 |
| DG-3F-M | 三指夹爪 | 12 DoF(每指 4) | 1,114 g | 333 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 捏取 2.5/5 kg;包络 10/15 kg | BLDC 电机+高强度齿轮;单指最大 2 Nm;可承受超 300 万次循环;全模块化维护;C/C++ SDK |
| DG-3F-B | 三指夹爪(已停产) | 12 DoF(每指 4) | 1,044 g | 200 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 捏取最大 2.5 kg;包络最大 5 kg | 通用型、高性价比基础型号;2025 年停止销售,售后继续 |
| DG-2F | 二指夹爪 | 6 DoF(每指 3) | 770 g | 500 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 夹持 2/4 kg;包络 5/10 kg | 关节式双指,比传统平行夹爪适应更多形状;可选力/F-T/触觉传感器 |
| DG-1F | 真空吸盘式夹爪 | 3 DoF | 710 g | 1,000 Hz | Modbus (RTU, TCP)、Ethernet (TCP/IP) | 真空吸附(需外接真空源) | 关节式吸盘,可调节吸附位置与角度;面向受限空间与物流拣选 |
| DG-C | 定制平台 | 2F/3F/4F/5F/定制 | 视配置 | --- | --- | --- | 基于高扭矩密度执行器;传感器/指尖/吸附/快换按需定制;面向量产线导入及大规模项目 |
注:抓取能力受物体摩擦特性影响,"性能可能会因物体的摩擦特性而有所不同";
欢迎关注 "欣佰特科技" ,持续为大家带来 "具身智能领域" 前沿技术及应用!详情可邮件咨询++++sales@cnbestec.com++++