一、研究背景与难点
以往机器人视觉伺服抓取方法将减小目标特征残差作为优化任务,利用反馈实时响应目标变化,实现机器人跟踪并接近动态目标,但仅依靠误差收敛难以显式约束中间运动轨迹的形状与尺度,而静态重规划方法虽然可以精确调制轨迹,但反复规划及多段轨迹衔接会影响运动的连续性与实时性,因此目前方法无法满足动态避障、或有特定轨迹需求的伺服操作。
二、研究方法
针对上述难题,研究人员提出了一种融合模仿约束的机器人伺服抓取方法,并在仿真与真实场景下验证,探索面向动态目标的可控操作轨迹生成与执行。
- 动态目标操作对轨迹控制的要求
面向随机运动目标的机器人操作,对轨迹控制提出了两方面要求:一是动态跟踪的收敛性,二是操作轨迹的可控性。目标移动后,机器人既需要持续调整自身状态,减小末端与目标之间的相对误差,也需要在中间过程按照任务要求调制操作轨迹,如:特定的接近方向、路径弯曲形态和运动范围。
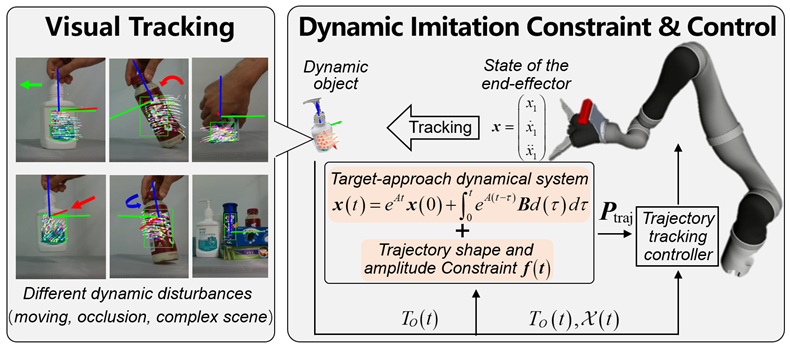
图1 约束跟踪控制框架
- 动态目标操作的收敛性分析
首先分析目标运动对伺服系统的影响,明确机器人向动态目标收敛的条件,为后续引入轨迹约束提供基础。为此,研究建立了描述机器人与运动目标关系的动态模型,将目标运动作为时变输入d(t),分析机器人状态x(t)随目标变化的收敛过程。区别于恒定位姿的静态目标,该模型可适用于具有复杂中间运动过程的动态目标,并在目标最终稳定的假设下讨论机器人系统的收敛行为。
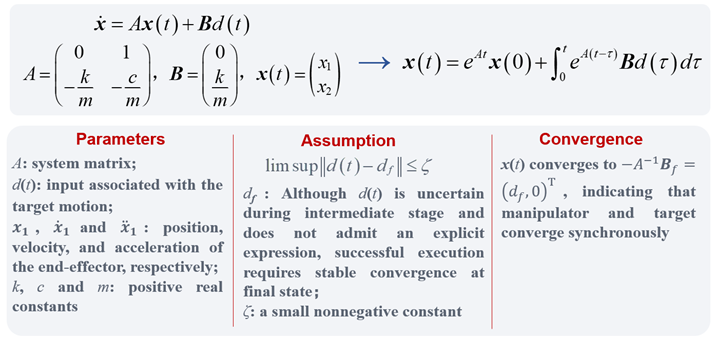
图2 机器人收敛性分析
- 动态模仿约束轨迹生成
为了兼顾跟踪收敛与轨迹调节的能力,研究者在上述收敛模型的基础上,取其中一个运动维度x1,并融入了模仿学习的约束项f。
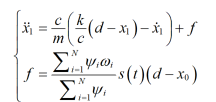
由于示范轨迹与真实轨迹具有不同的收敛时间要求,因此可通过时间缩放变换调节。此外,目标随机运动可能导致机器人的轨迹起点与终点重合,此时上式则无法对示范轨迹进行泛化,因此需要解耦轨迹控制项中的形状与尺度,并分别调制。通过上述变换,得到如下轨迹控制方程。
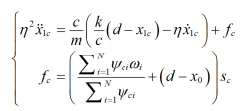
之后求解上述控制方程,泛化得到某一时刻下,机器人从初始状态到随机运动目标的约束轨迹(GT)。下面需要进一步根据基于目标距离的收敛机制来确定动态约束轨迹(DCT),即所选控制点应满足:
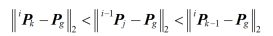
上述条件表明,相邻时刻生成的GT轨迹通常具有相近的形状与分布,因此为了减少评估范围,策略首先在新轨迹上与上一控制点相同的索引位置开始评估,即令 k=j,随后向前或向后调整候选点,直到新GT上的控制点及其相邻轨迹点满足该收敛条件。随着目标状态持续更新,这些控制点依次组成动态约束轨迹(DCT)。该轨迹既保留了示范轨迹的形态结构,又逐步向随机运动目标收敛。
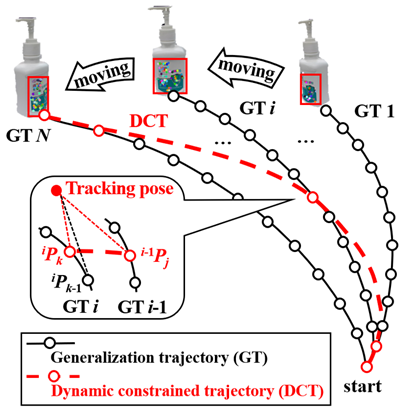
图3 动态约束轨迹生成
- 机器人伺服轨迹控制
接下来,需要根据相邻约束点之间的位置与姿态变化,计算机器人末端的运动速度,并将其转换为关节速度。由于DCT是由连续时刻的目标状态驱动获得,而不同目标估计方法提供的状态信息主要分为两类:目标位姿与关键特征点。因此,研究者设计了两种控制器:当已知目标位姿时,首先将目标位姿对应的抓取位姿转换到DCT上的相邻控制点,然后通过位姿差分计算末端速度;而当已知目标关键点的实时对应关系时,通过构建多特征约束的雅可比矩阵,先求解目标运动速度,此外,由于抓取位姿与目标状态具有相对固定变换,因此利用目标速度与根据任务要求设定的初始相对抓取位姿,同样可求得末端速度。之后利用机器人速度雅可比矩阵将上述两种控制器得到的末端速度转换为关节控制速度。
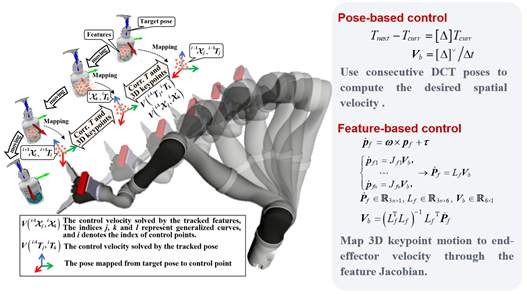
图4 将目标位姿或对应特征映射为机器人末端速度
- 仿真与真实场景验证
目标变化下,研究通过仿真对比动态约束方法与以往的视觉伺服方法的避障能力。
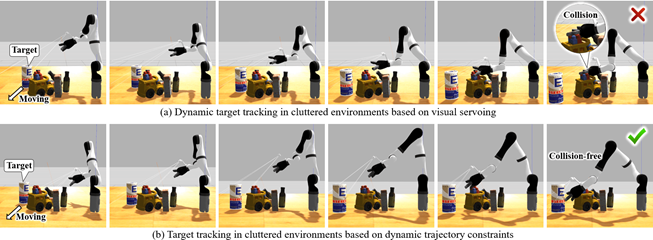
图5 仿真场景下视觉伺服方法与动态约束方法对比
在特征引导的视觉伺服方法中,控制速度主要由视觉特征残差直接生成。机械臂在跟随目标运动并经过周围物体所在区域时,由于对中间运动轨迹约束较弱,产生碰撞。而动态约束方法先从静态示范中学习避障轨迹,再根据目标运动实时泛化为相应的控制点。机械臂沿这些控制点连续运动,即将静态避障能力融入到动态目标的操作过程中。
真实环境下,实验采用 Kinova 机械臂与 RealSense 深度相机,覆盖 20 种杂乱场景,并在相同目标扰动条件下对比当前主流的伺服类方法 RTMPose4VSG、TSCTO,以及全局规划方法 OMPL-CHOMP、OMPL-STOMP。
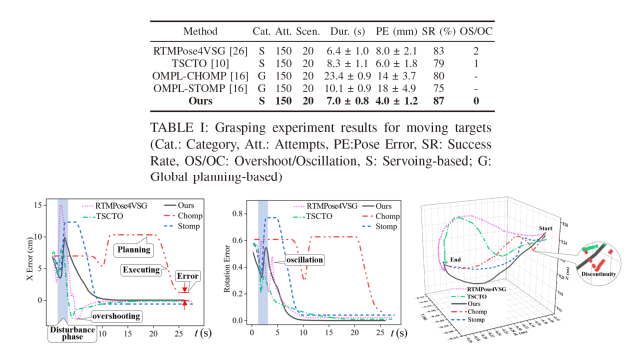
图6 面向动态目标的不同抓取方法对比
实验结果表明,在面向动态目标时,动态约束方法的误差为4.0±1.2mm,任务时长为 7.0±0.8s,成功率达87%。相较于其它伺服类方法,没有超调与振荡;相较于规划方法,响应速度快,且规划具有连续性,没有"规划-执行"的两阶段特征。
- 总结
该研究的核心贡献主要有以下三点:
(1) 建立了面向动态目标操作的时变系统模型。将目标运动作为时变输入,并在目标运动有界、最终趋于稳定状态或其邻域的条件下,分析机器人运动的收敛性,为动态操作轨迹的生成与控制提供基础。
(2) 提出了融合模仿学习的动态约束轨迹生成方法。通过引入模仿约束,缩放时间尺度,以及将示范轨迹的形状-幅值解耦,实现运动时间和形态的泛化;进一步依据目标收敛判据,自适应选取连续泛化轨迹上的控制点,构建动态约束轨迹。
(3) 设计了动态约束轨迹的伺服跟踪控制器。将目标位姿与关键特征映射到动态轨迹控制点,通过位姿差分或多特征的雅可比矩阵求解机器人末端速度,实现轨迹跟踪。
论文标题:Robotic Servo Tracking of Moving Targets with Dynamic Imitation Constraints
作 者:Yazhe Luo, Sipu Ruan, Yifei Li, Diansheng Chen
机 构:北京航空航天大学、太原理工大学、湖南省智能康复机器人及辅助设备工程技术研究中心
会 议:2026 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026)