《飞控数学与控制 · 新手入门连载》第 4 期|概率论与高斯分布:为什么 IMU 永远"测不准"
导读:第 3 期我们把无人机写成微分方程,假设状态"确定地"演化。但现实是:所有传感器都有噪声------陀螺仪测角速度会漂移,加速度计有高频抖动,GPS 有厘米级误差。本期引入概率论:用随机变量描述"测不准",用高斯分布刻画噪声的统计规律,用均值与方差量化"准不准"。这是下一期卡尔曼滤波(第 16 期系统讲)的数学地基,也是飞控里所有传感器融合的第一步。全程零基础可读,公式逐步推导不跳步。
一、为什么飞控工程师需要概率论?
飞控系统的输入来自传感器。而每个传感器测量都包含噪声:
- 陀螺仪角速度测量:y=ω+噪声y = \omega + \text{噪声}y=ω+噪声
- 加速度计测量:y=a+噪声y = a + \text{噪声}y=a+噪声
- GPS 位置测量:y=p+噪声y = p + \text{噪声}y=p+噪声
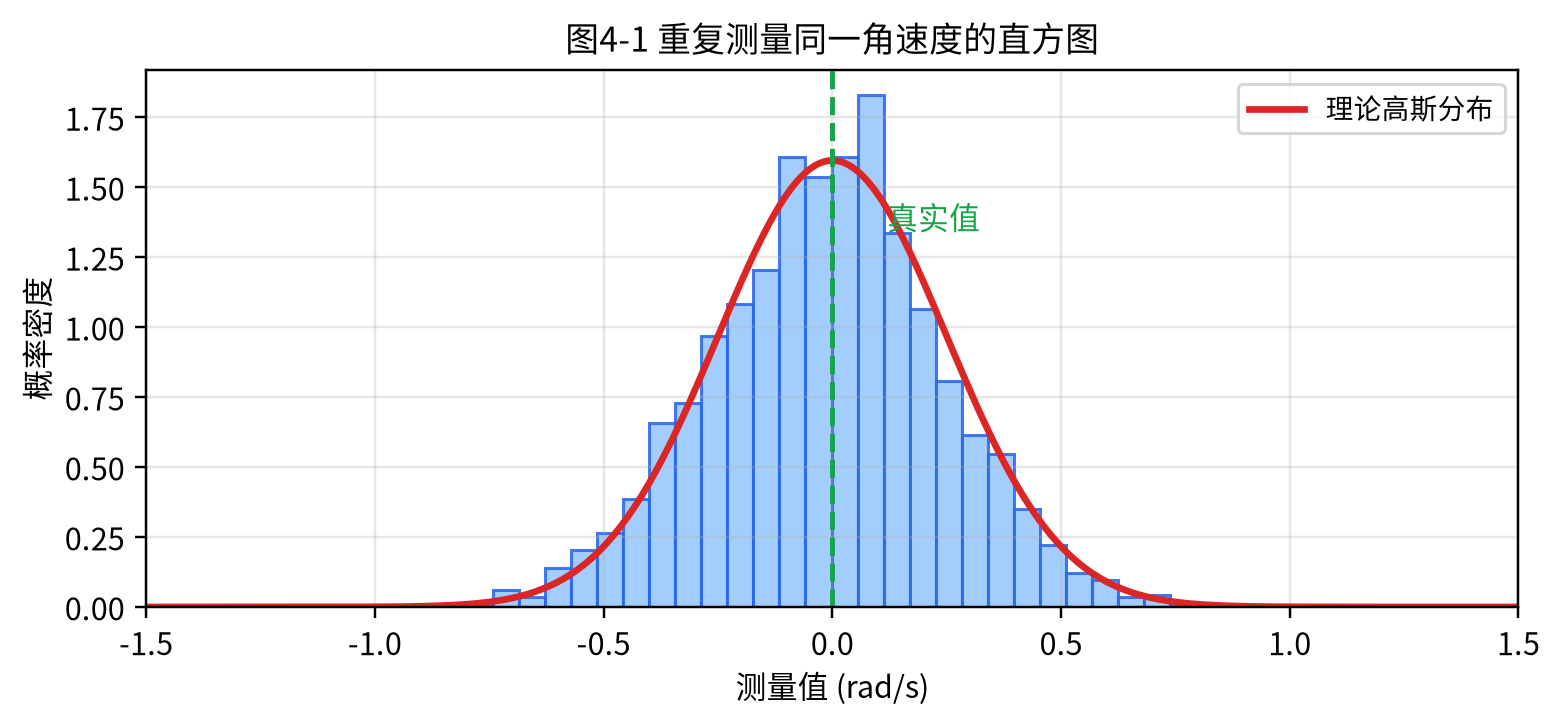
如果噪声是确定性的,标定就能消除;但真实噪声是随机的------每次测量都不一样,无法用确定性函数预测。概率论正是描述"随机性"的数学语言。直观理解:同一架无人机静止不动,陀螺仪读 100 次,每次数值都在真实值附近波动,如图 4-1 所示。
二、随机变量与概率密度函数
2.1 随机变量
设测量噪声为随机变量 XXX。它可能取不同值,每个值对应一个概率。技巧:把"不确定的测量"抽象成"取值的概率分布",这是概率建模的第一步。
2.2 概率密度函数(PDF)
连续随机变量的概率密度函数 p(x)p(x)p(x) 满足(技巧:归一化条件------总概率为 1):
∫−∞+∞p(x) dx=1 \int_{-\infty}^{+\infty} p(x)\, dx = 1 ∫−∞+∞p(x)dx=1
XXX 落在区间 a,ba, ba,b 的概率(技巧:概率 = 密度曲线下面积):
P(a≤X≤b)=∫abp(x) dx P(a \le X \le b) = \int_a^b p(x)\, dx P(a≤X≤b)=∫abp(x)dx
直观理解:密度高 → 取值集中在这里;密度低 → 取值稀疏。飞控里我们几乎只关心一种 PDF------高斯分布。
三、高斯分布:噪声的"标准模型"
3.1 定义
高斯分布(正态分布)的概率密度(技巧:指数函数 + 二次型 ------用 eee 的负二次方构造"中间高两边低"的钟形):
p(x)=12πσ2exp(−(x−μ)22σ2) p(x) = \frac{1}{\sqrt{2\pi\sigma^2}} \exp\left(-\frac{(x-\mu)^2}{2\sigma^2}\right) p(x)=2πσ2 1exp(−2σ2(x−μ)2)
其中 μ\muμ 是均值(分布中心),σ2\sigma^2σ2 是方差(分散程度),σ\sigmaσ 是标准差。
3.2 为什么高斯分布是"标准模型"?
中心极限定理(技巧:大量独立同分布随机变量之和近似高斯)------IMU 噪声由大量微小独立误差源叠加而成,因此近似服从高斯分布。这是飞控中几乎所有滤波算法(卡尔曼滤波、互补滤波)假设噪声高斯的理论依据。
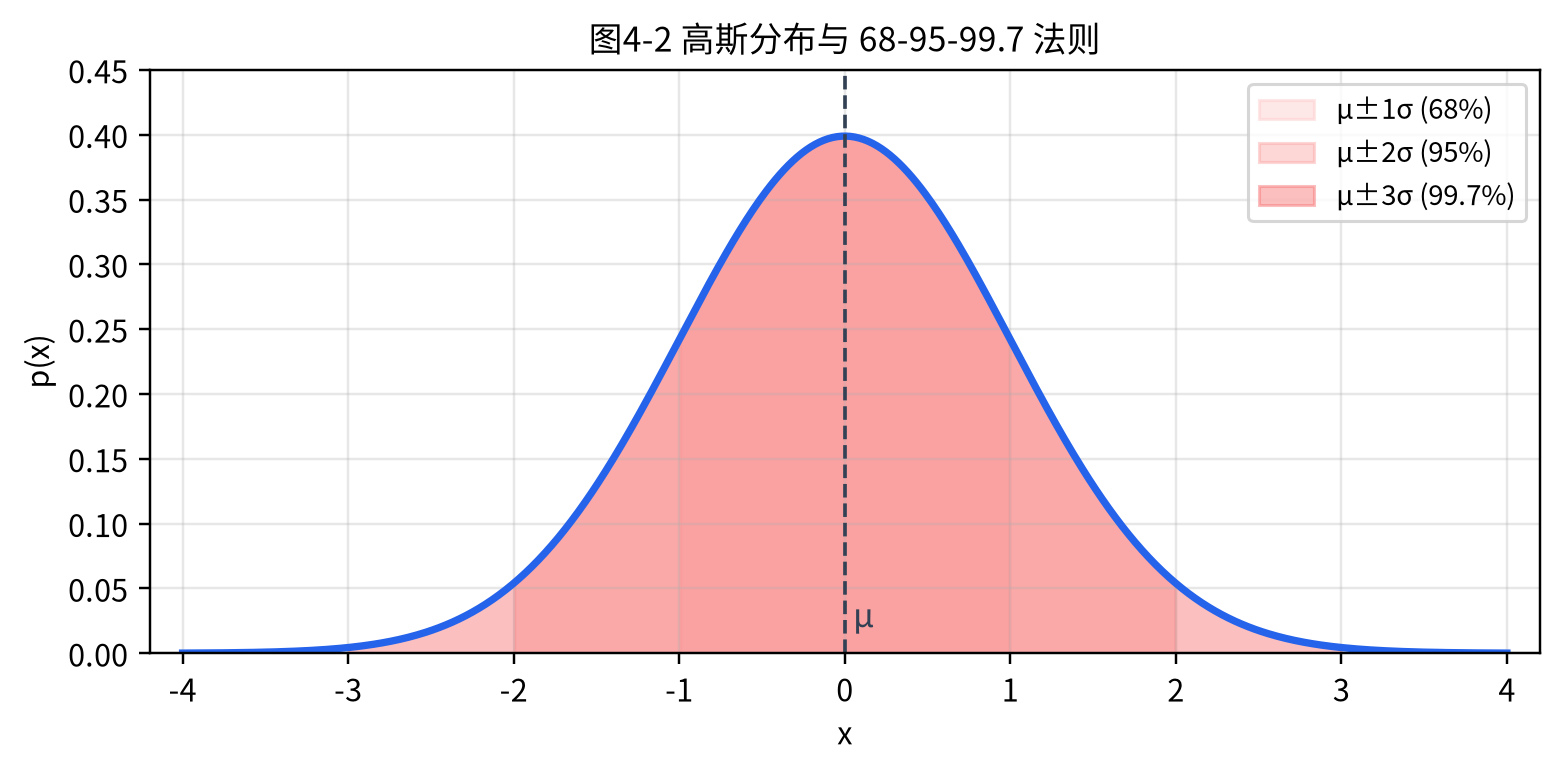
3.3 关键性质:68-95-99.7 法则
对高斯分布(技巧:积分结果固定------高斯积分的特殊值):
- P(μ−σ≤X≤μ+σ)≈68%P(\mu - \sigma \le X \le \mu + \sigma) \approx 68\%P(μ−σ≤X≤μ+σ)≈68%
- P(μ−2σ≤X≤μ+2σ)≈95%P(\mu - 2\sigma \le X \le \mu + 2\sigma) \approx 95\%P(μ−2σ≤X≤μ+2σ)≈95%
- P(μ−3σ≤X≤μ+3σ)≈99.7%P(\mu - 3\sigma \le X \le \mu + 3\sigma) \approx 99.7\%P(μ−3σ≤X≤μ+3σ)≈99.7%
飞控场景:GPS 精度标称"1m(1σ)",意思是 68% 的测量落在真值 ±1m 内,95% 落在 ±2m 内。看到标称精度先问"这是几σ",否则容易误判。图 4-2 直观展示高斯分布曲线与三个标准差区间。
四、均值与方差:传感器噪声的两把"尺子"
4.1 均值(期望)
μ=EX=∫−∞+∞x p(x) dx \mu = EX = \int_{-\infty}^{+\infty} x\, p(x)\, dx μ=EX=∫−∞+∞xp(x)dx
技巧:加权平均 ------每个取值 xxx 按概率 p(x)p(x)p(x) 加权求和。飞控里,均值是"测量无偏时的真实值估计"。
4.2 方差与标准差
σ2=E(X−μ)2=∫−∞+∞(x−μ)2p(x) dx \sigma^2 = E(X - \\mu)\^2 = \int_{-\infty}^{+\infty} (x-\mu)^2 p(x)\, dx σ2=E(X−μ)2=∫−∞+∞(x−μ)2p(x)dx
技巧:离均差平方的平均 ------衡量偏离均值的程度。标准差 σ\sigmaσ 与测量同单位,直接描述噪声大小。
4.3 工程简写
飞控厂商给传感器规格书时常用"噪声密度"或"随机游走"描述,如陀螺仪 Allan 方差。若给定角速度噪声方差 σω2\sigma_\omega^2σω2(单位 rad²/s²),则单次测量:
y∼N(ωtrue, σω2) y \sim \mathcal{N}(\omega_{\text{true}},\ \sigma_\omega^2) y∼N(ωtrue, σω2)
技巧:记号 N(μ,σ2)\mathcal{N}(\mu, \sigma^2)N(μ,σ2)------"服从均值为 μ、方差为 σ² 的高斯分布",是滤波文献的标准语言。
五、IMU 噪声建模:从"测不准"到"可量化"
5.1 两类核心噪声
工程上把 IMU 噪声分为(技巧:区分偏差与随机项------两类噪声数学性质不同):
| 噪声类型 | 数学描述 | 直观表现 | 处理方式 |
|---|---|---|---|
| 偏差(Bias) | 缓慢变化,近似常数 | 静止时读数不归零 | 标定 + 在线估计 |
| 白噪声(White noise) | 高斯、零均值、时序独立 | 读数高频抖动 | 滤波平滑 |
5.2 陀螺仪测量模型
ωm=ωtrue+bω+nω \omega_m = \omega_{\text{true}} + b_\omega + n_\omega ωm=ωtrue+bω+nω
其中 bωb_\omegabω 为缓慢漂移的偏差,nω∼N(0,σω2)n_\omega \sim \mathcal{N}(0, \sigma_\omega^2)nω∼N(0,σω2) 为零均值白噪声。技巧:确定性部分 + 随机部分分离------建模时把可标定的偏差与不可预测的噪声分开处理。
5.3 由噪声到状态不确定度
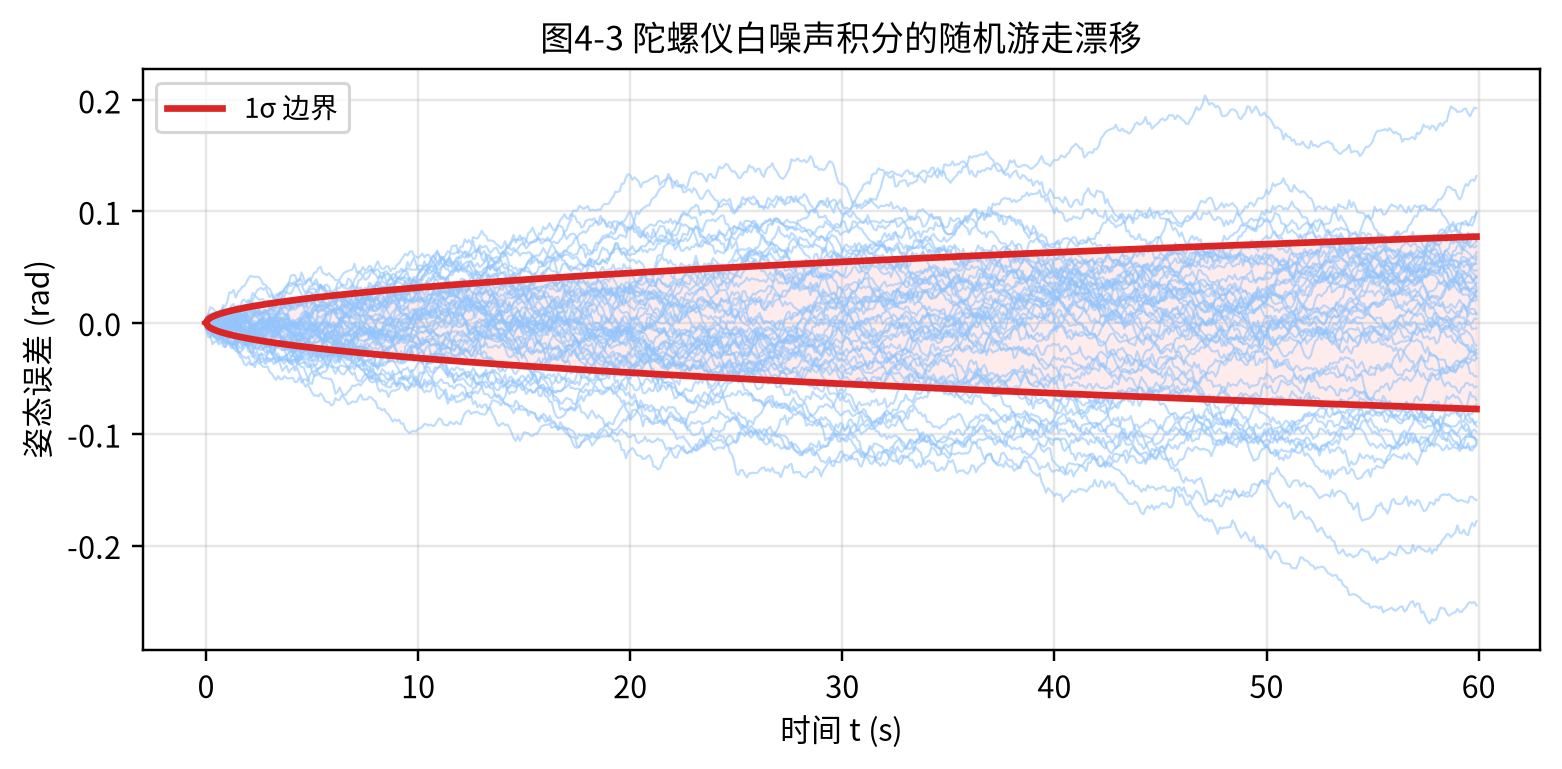
设陀螺仪白噪声标准差 σω=0.01 rad/s\sigma_\omega = 0.01\ \text{rad/s}σω=0.01 rad/s,积分 1 秒得到姿态角不确定度(技巧:随机游走的方差传播 ------Var(∫n dt)=σ2⋅Δt\text{Var}(\int n\, dt) = \sigma^2 \cdot \Delta tVar(∫ndt)=σ2⋅Δt):
σθ=σωΔt=0.01×1=0.01 rad≈0.57° \sigma_\theta = \sigma_\omega \sqrt{\Delta t} = 0.01 \times \sqrt{1} = 0.01\ \text{rad} \approx 0.57° σθ=σωΔt =0.01×1 =0.01 rad≈0.57°
这就是为什么纯陀螺积分会漂移------误差随时间累积。图 4-3 展示积分漂移的蒙特卡洛模拟。
六、小结与下期预告
小结:
- 传感器噪声是随机的,用随机变量描述;
- 高斯分布是噪声的"标准模型",由中心极限定理支撑;
- 均值估计真实值,方差衡量噪声大小;
- IMU 噪声分偏差与白噪声两类,白噪声积分会导致漂移。
思考题:
- 若陀螺仪 σω=0.02 rad/s\sigma_\omega = 0.02\ \text{rad/s}σω=0.02 rad/s,积分 2 秒的姿态角 1σ 不确定度是多少?(答案:0.022≈0.028 rad0.02\sqrt{2} \approx 0.028\ \text{rad}0.022 ≈0.028 rad)
- 为什么均值估计比单次测量更准?(提示:n 次独立测量的均值方差缩小为 σ2/n\sigma^2/nσ2/n)
- GPS 标称"2m(1σ)",真实位置落在 4m 内的概率约多少?(提示:4m = 2σ,95%)
下期预告 :第 5 期进入数值方法------飞控是数字系统,微分方程必须离散化才能跑进单片机。欧拉法、RK4 与采样率选择,把第 3 期的连续模型变成可执行的代码。
参考资源:
- 《概率论与数理统计》盛骤 等(经典教材)
- 《Optimal State Estimation》Dan Simon(滤波概率基础)
- 《多旋翼飞行器设计与控制》全权 著,第 7 章(传感器模型)