文章目录
- 前言
- 一、Carsim官方案例
- 二、Carsim配置
-
- 1、车辆模型
- 2、procedure配置
- [3、Run Control配置](#3、Run Control配置)
- 三、python编写
- 四、运行carsim
- 五、运行python
- 总结
前言
carsim内部有许多相关联合仿真的demo,simulink、labview等等都有涉及,这里简单介绍下python和carsim联合仿真的方法,虽然carsim官方有个Steer_Control.py相关的案例,但是感觉比较冗余,这里抽出重点部分和大家交流探讨下。
提示:以下是本篇文章正文内容,下面案例可供参考
一、Carsim官方案例
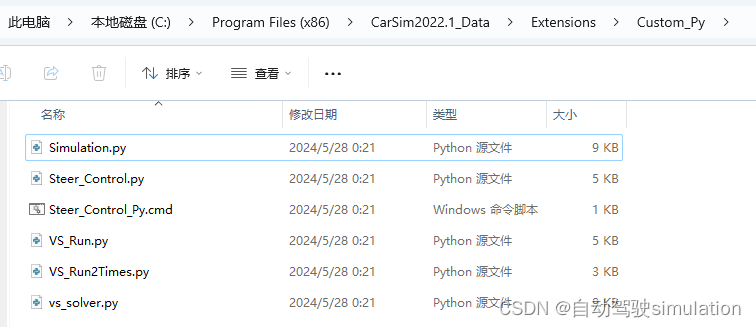
在carsim项目文件夹路径下,例:C:\Program Files (x86)\CarSim2022.1_Data\Extensions\Custom_Py,里面有几个案例可以参考下。
二、Carsim配置
1、车辆模型
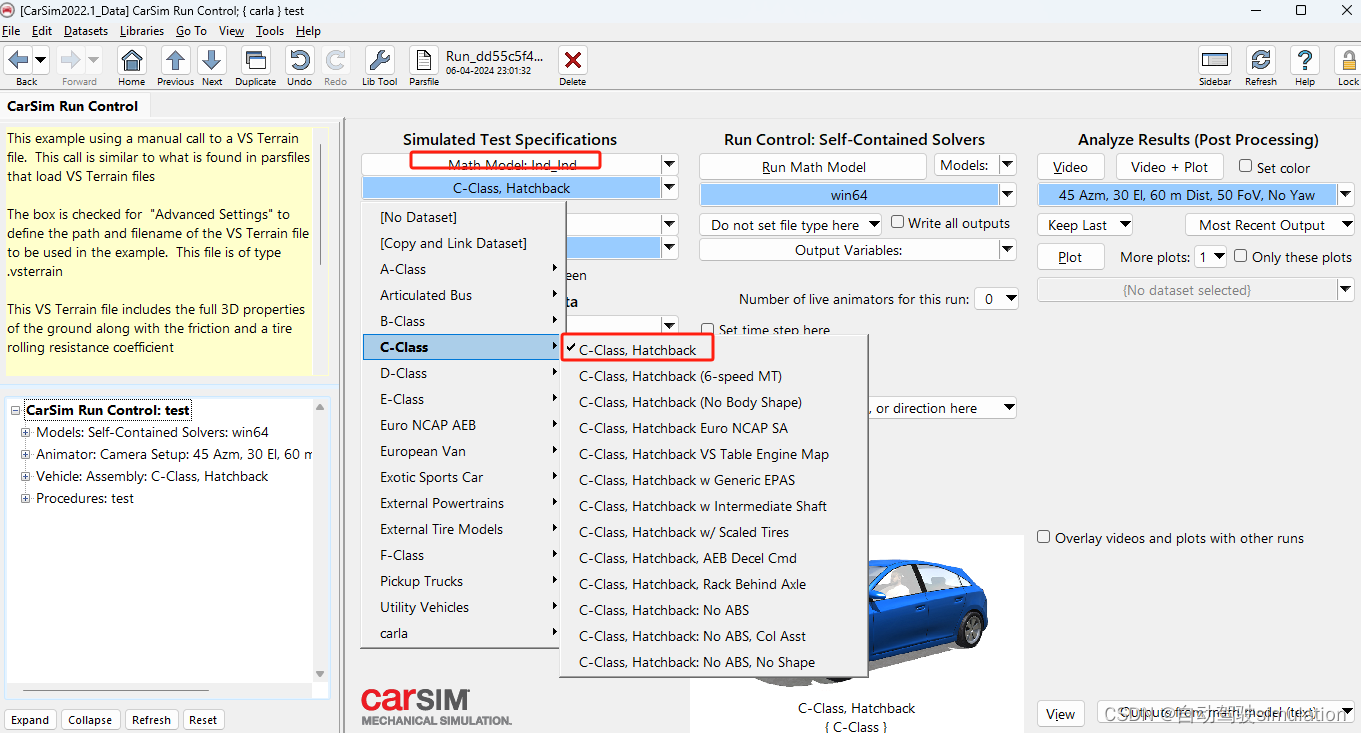
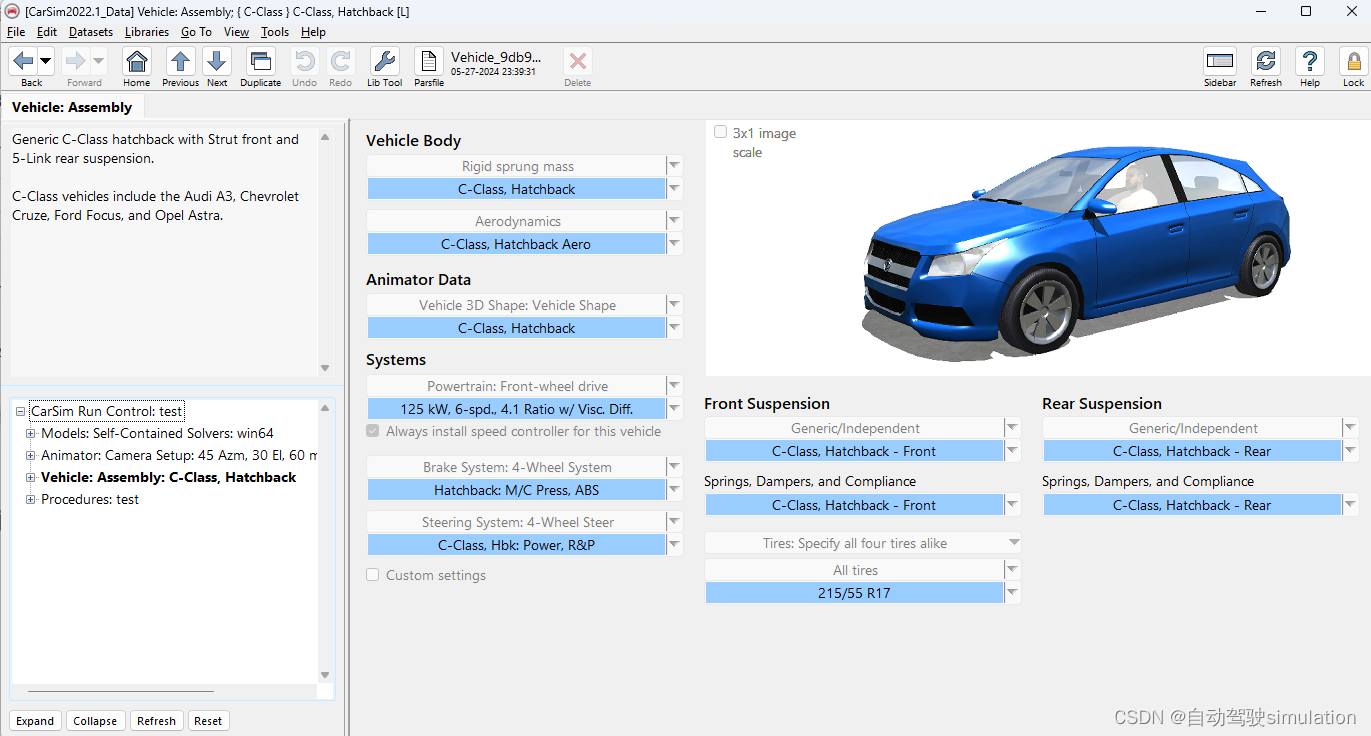
1)这里的车辆模型随便选一个就行了
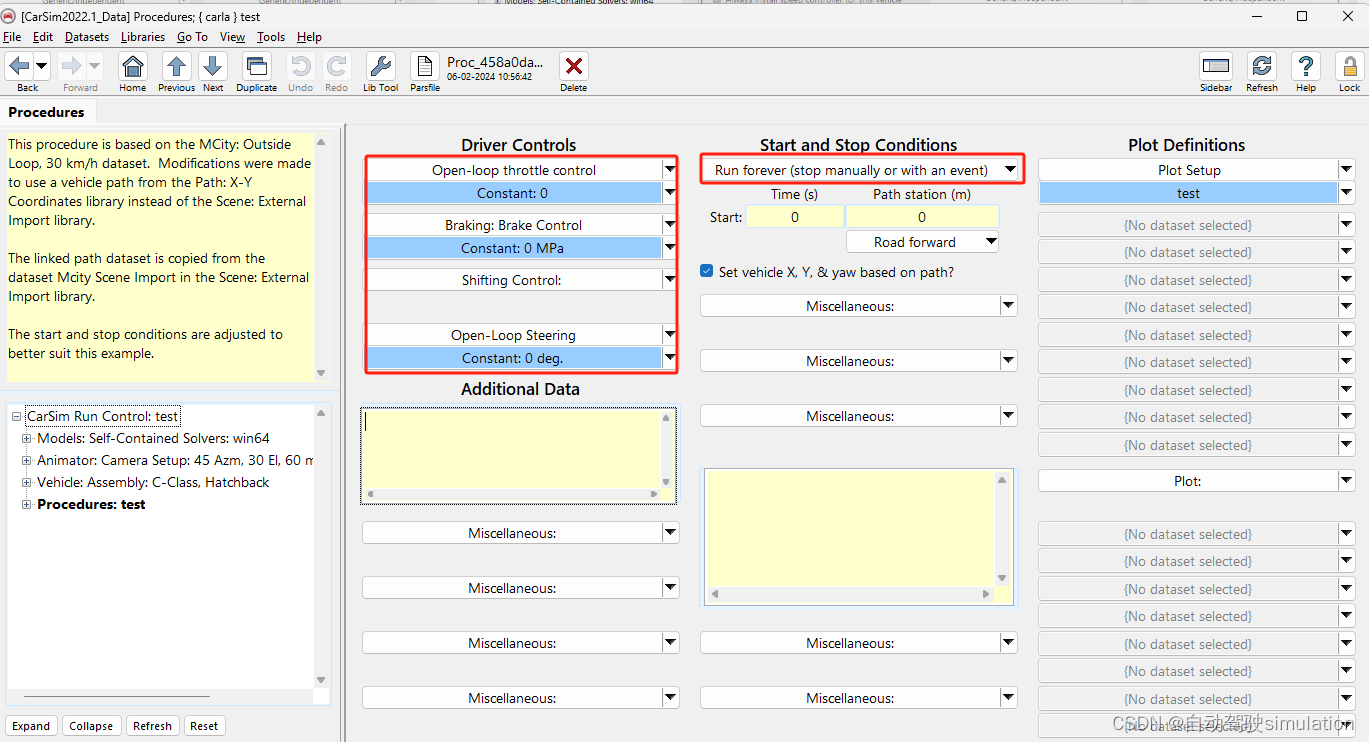
2、procedure配置
1)开环的节气门开度控制-油门
2)开环的制动主缸压力控制-刹车
3)开环的方向盘角度控制
4)运行条件选择Run forver
3、Run Control配置
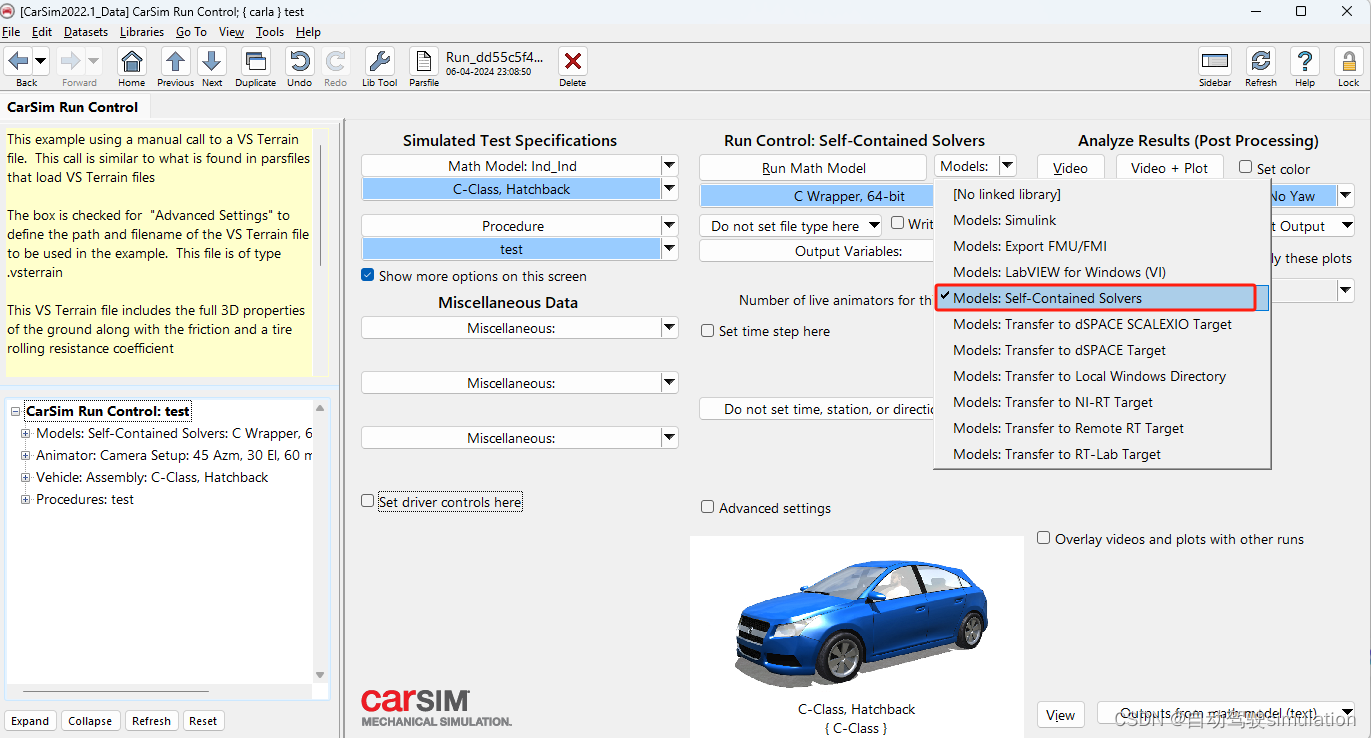
1)选择运行模型为:Self-Contained Solvers
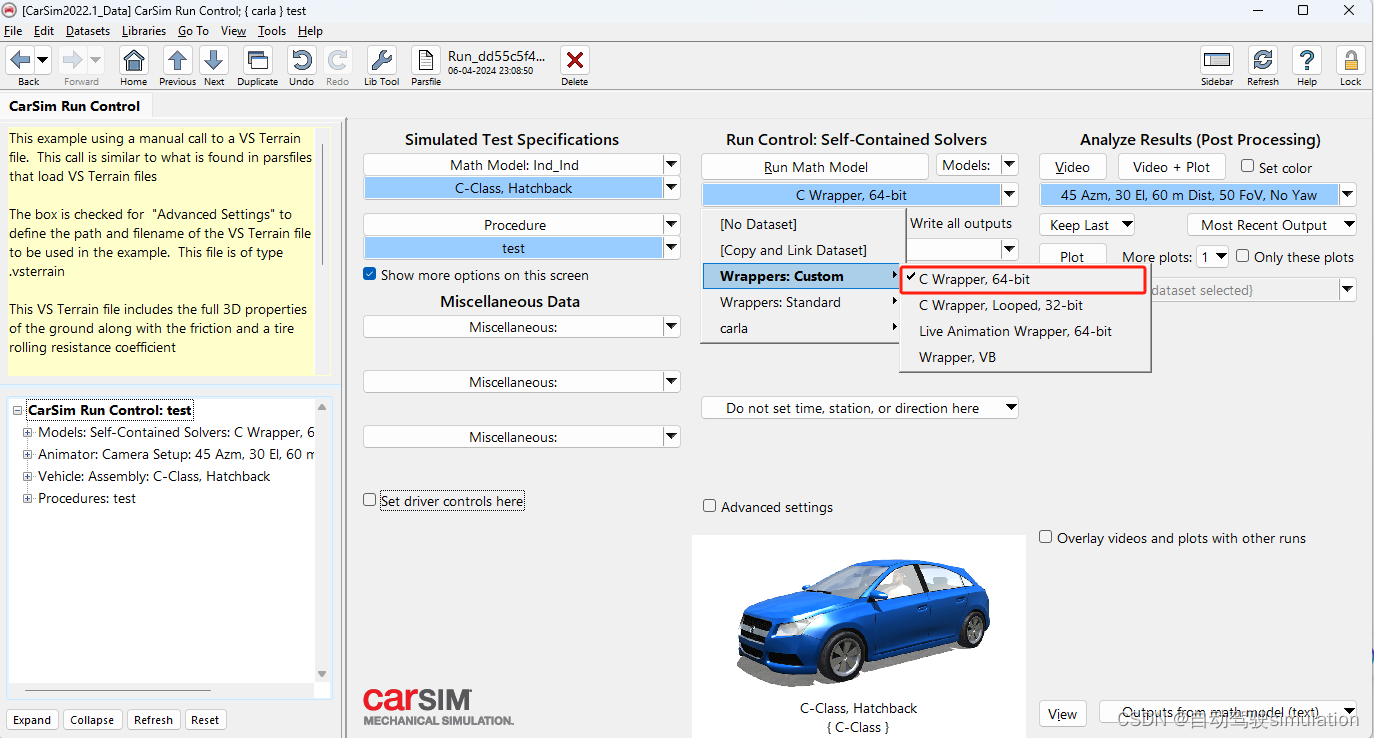
2)选择类型为C Wrapper,64-bit
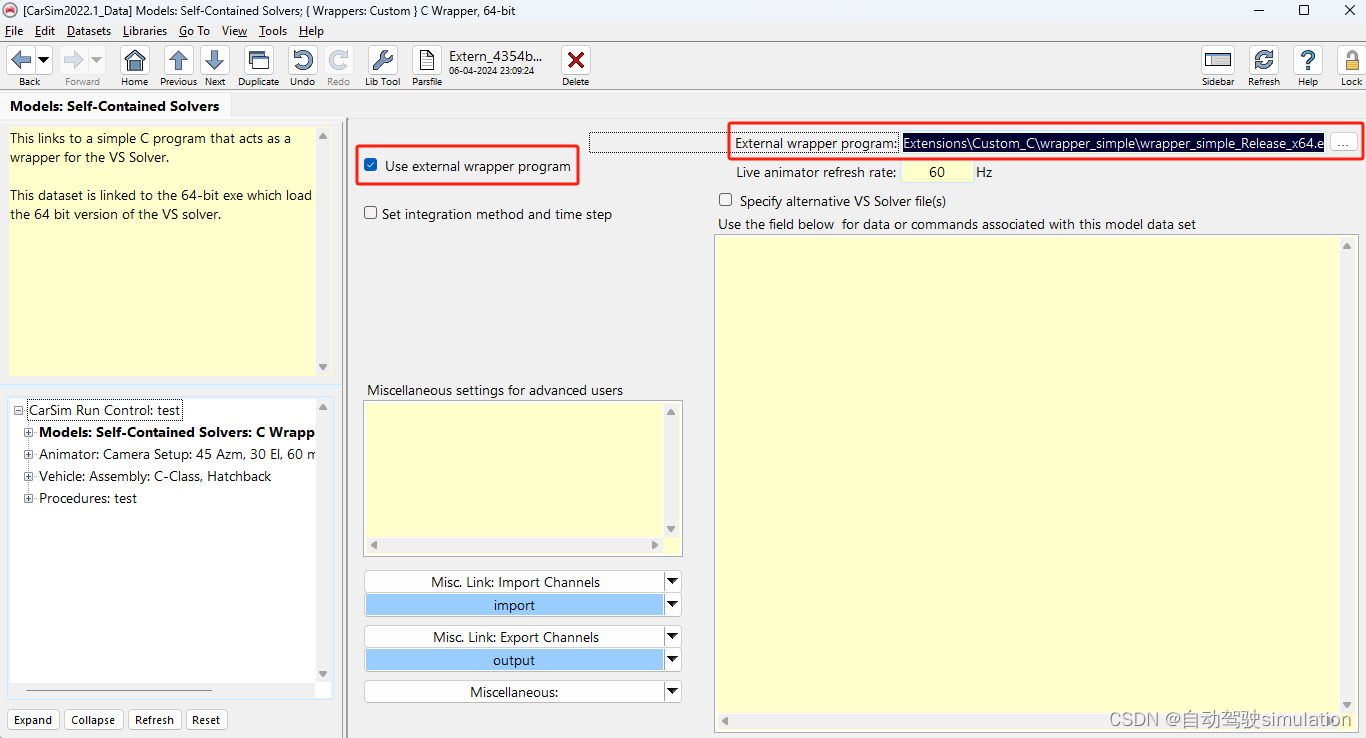
3)按照默认选择外部的解释器
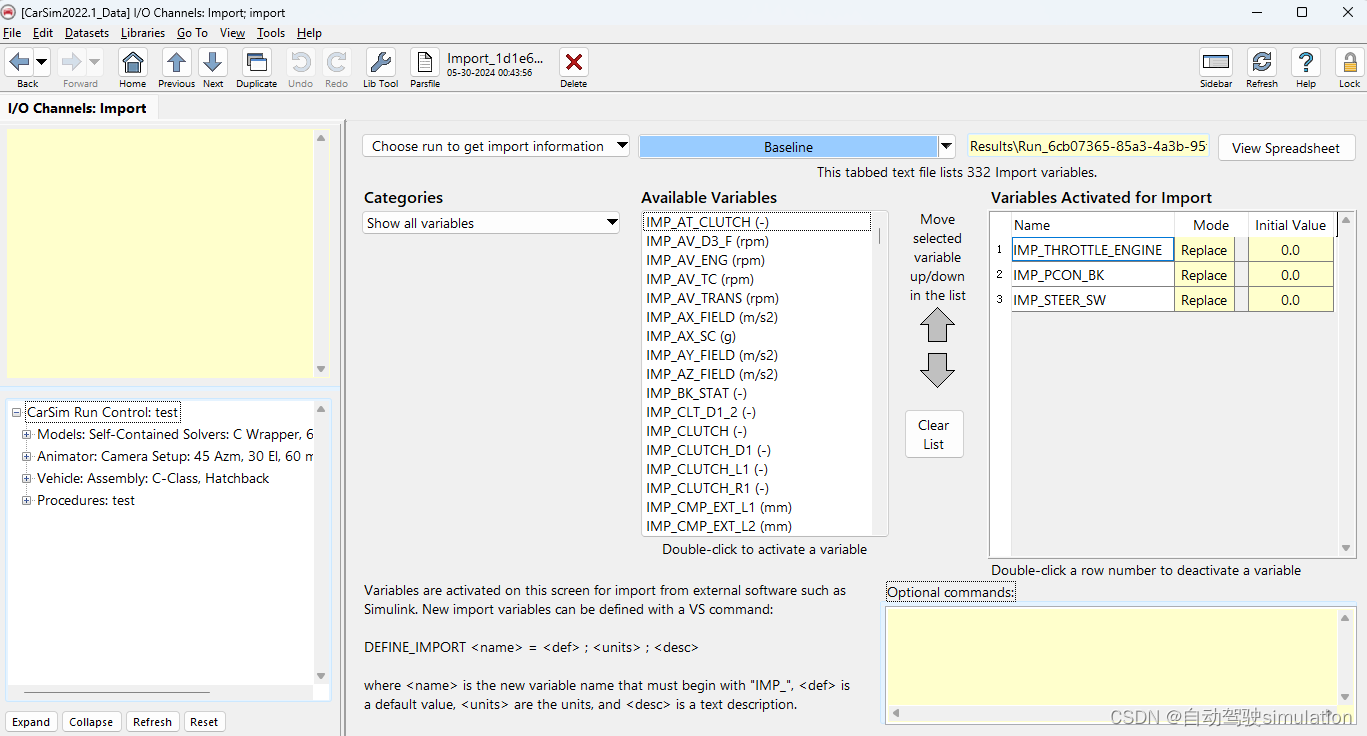
4)配置输入分别为:节气门开度,制动主缸压力,方向盘角度
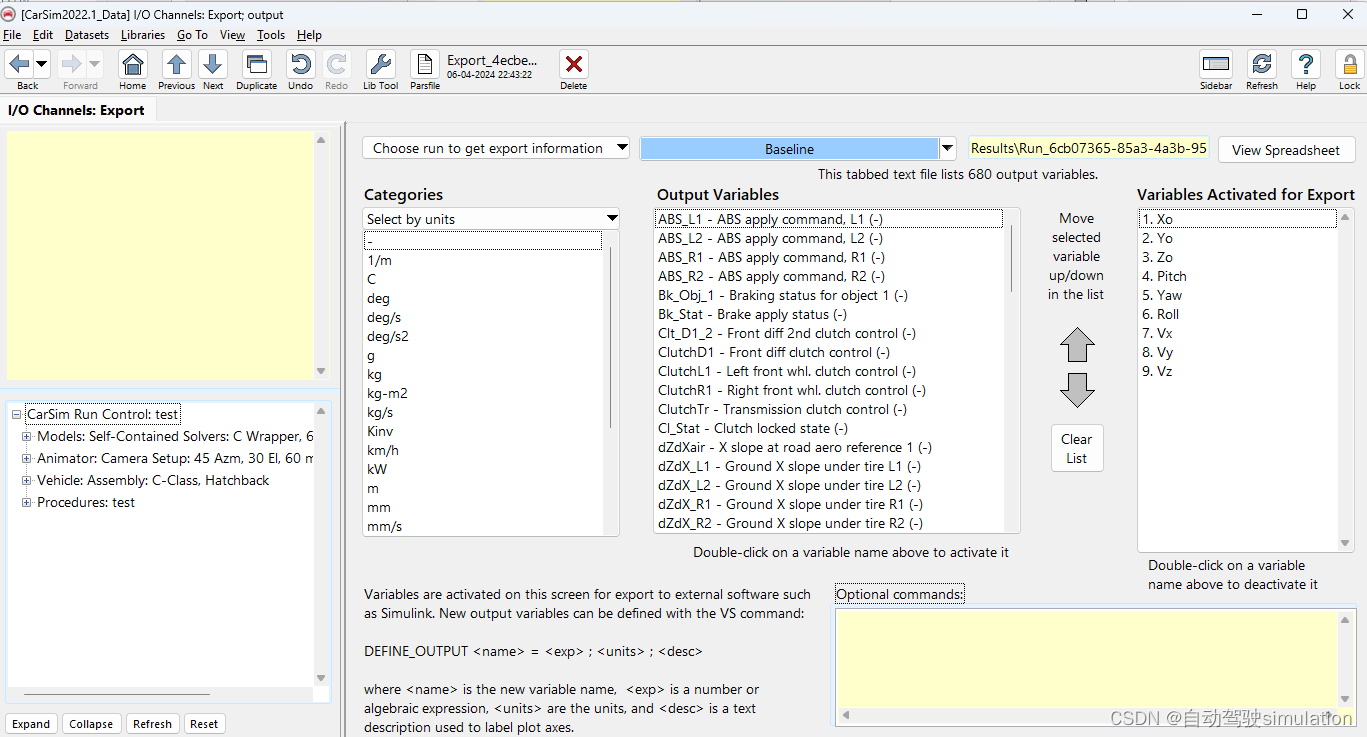
5)配置输出
三、python编写
1)第一步先找到vs_solver.py,用于调用simfile获取相关carsim dll的引用。vs_solver.py路径在C:\Program Files (x86)\CarSim2022.1_Data\Extensions\Custom_Py,我们在下面代码中会引用vs_solver.py。
2)代码部分都很简单,一个是import vs_solver,另外一个比较重要的是simfile的路径需要填写,一般在你创建项目目录下如:C:\Program Files (x86)\CarSim2022.1_Data\simfile.sim,这个一定要根据你项目路径来填写。
python
import os
import keyboard
import ctypes
import vs_solver

class carsim_simulation():
    def __init__(self):
        self.simfile_path = r'C:\Program Files (x86)\CarSim2022.1_Data\simfile.sim'
        self.vs = vs_solver.vs_solver()
        self.vs_dll_exist_flag = self.vs_dll_is_exist()
        self.configuration = self.vs.read_configuration(self.simfile_path)

    def vs_dll_is_exist(self):
        dll_path = self.vs.get_dll_path(self.simfile_path)
        if dll_path is not None and os.path.exists(dll_path):
            vs_dll = ctypes.cdll.LoadLibrary(dll_path)
            if self.vs.get_api(vs_dll):
                exist_flag = True
            else:
                exist_flag = False
                print(f'can not get dll api, please check the dll {dll_path}')
        else:
            exist_flag = False
            print(f'please check dll_path or simfile_path existence or not')
        return exist_flag

    def get_export_array(self):
        return self.vs.copy_export_vars(carsim_sim.configuration.get('n_export'))

    def get_time_step(self):
        return self.configuration.get('t_step')

    def stop(self, t_current):
        self.vs.terminate_run(t_current)

if __name__ == '__main__':
    carsim_sim = carsim_simulation()
    t_current = carsim_sim.get_time_step()
    export_array = carsim_sim.get_export_array()
    status = 0
    while status == 0:
        #更新当前时间
        t_current = t_current + carsim_sim.get_time_step()
        import_array = [0.1, 0, 0]
3        status, export_array = carsim_sim.vs.integrate_io(t_current, import_array, export_array)
        print(f'current_x: {export_array[0]}, current_y: {export_array[6]}')
        if keyboard.is_pressed('q'):
            carsim_sim.stop(t_current)
            break
四、运行carsim
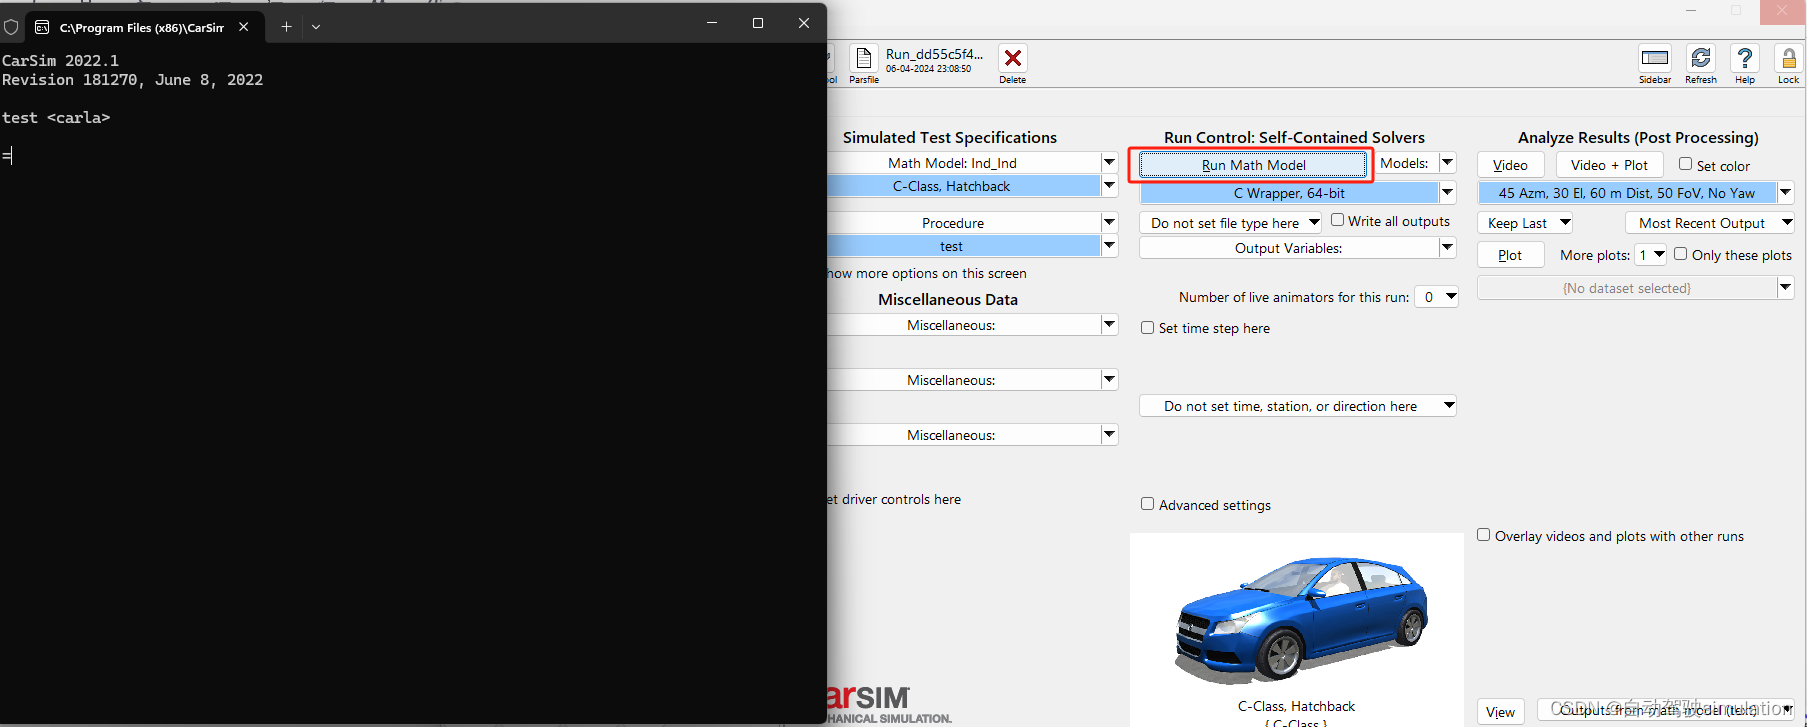
1)运行carsim等待几秒会出现黑窗,然后关掉黑窗即可。
五、运行python
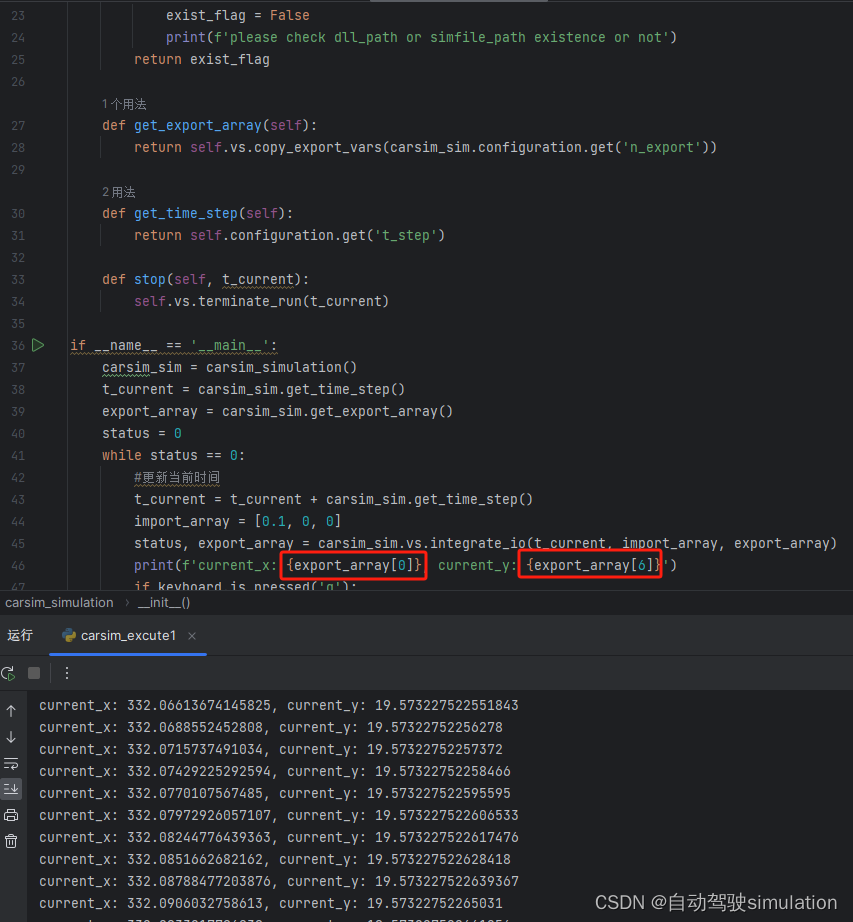
1)运行python脚本之后结果哗啦啦就出来了,就很简单。
总结
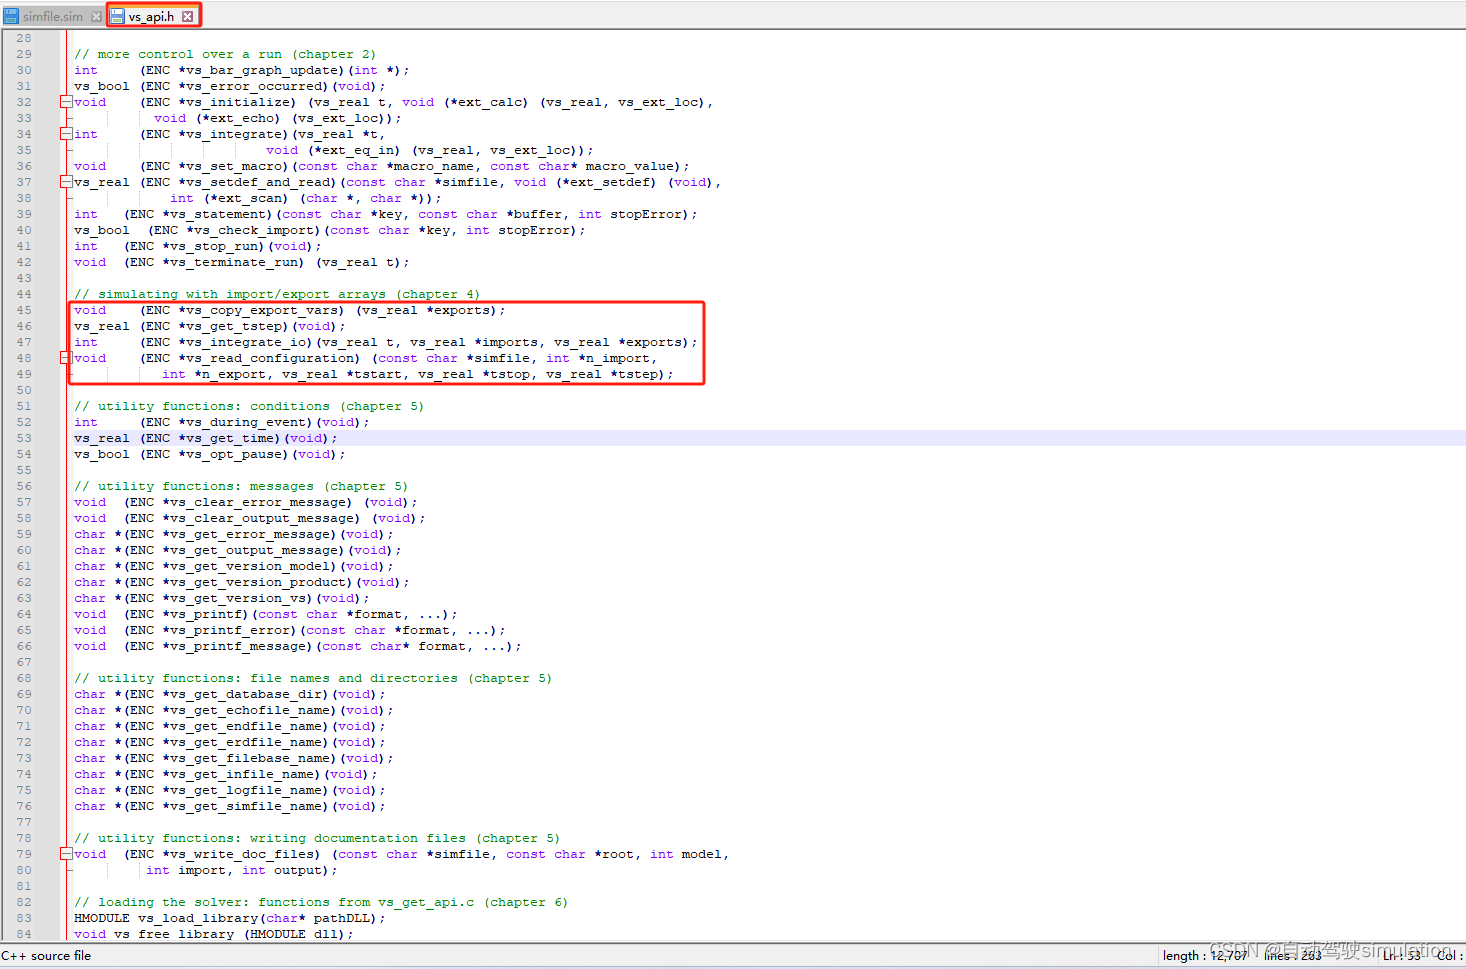
1、这里关于solvers的细节其实都没说,因为里面确实也没什么内容好讲的,本质就是调用carsim.dll,如果你需要更多的函数解析其实可以看vs_api.h,路径在C:\Program Files (x86)\CarSim2022.1_Data\Extensions\Custom_C\common,具体内容如下图所示。