案例简介
· 北京泛化智能科技有限公司(gi)所主导开发的 Generalized Autonomy Aviation System (GAAS) 是为无人机以及城市空中交通 (UAM, Urban Air Mobility) 所设计的开源无人机自主飞行框架。通过 SLAM、路径规划和 Global Optimization Graph 等功能为无人机提供在无 GPS 与外部通信情况下的自主飞行功能。
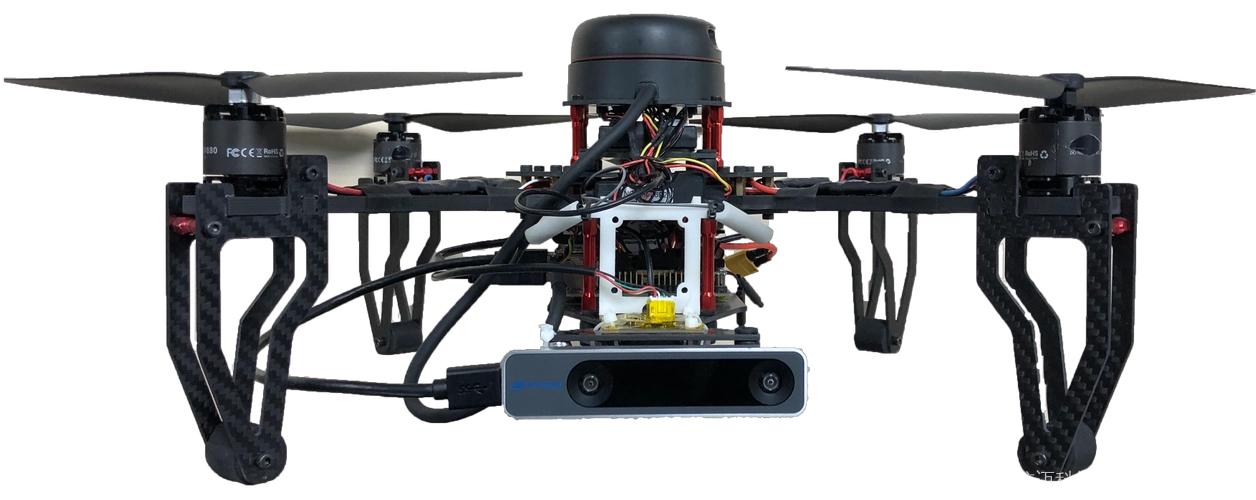
· 本案例中,通过 NVDIA Jetson TX2,GAAS 实现了在无人机机载处理视觉传感器数据,帮助无人机是在全自主客机巡检。
· 本案例主要应用了 NVIDIA Jetson TX2。
背景
北京泛化智能科技有限公司(gi)成立于 2015 年。泛化智能团队涵盖了机器学习、SLAM、无人机等多方面多领域的专家学者;并且拥有多项国内外领先的专利技术。泛化智能的目标是将无人机从会飞的照相机升级成为可利用 3D 空间的机器人,以此加速无人机各类应用以及 UAM 空中交通的到来。
GAAS (Generalized Autonomy Aviation System) 是一套开源的无人机自主飞行软件平台。GAAS 是目前全球范围内增长最快速的航空类开源项目之一,开发者来自超过 35 个国家和地区。作为一个受 BSD 协议保护的项目,任何企业、研究人员、无人机爱好者都可以合法合规地改动我们的代码来满足其客制化的需求。GAAS 可为无人机提供包括:无 GPS 信号与外部通信时自主飞行、复杂场景降落、全局感知、全局跟踪、 目标识别、3D 还原重建与 3D 路径规划/避障导航等自主飞行功能。
挑战
无人机虽然叫「无人」机,但其实仅仅是天上没有人,而不是不需要人。相反,无人机对人类操作有着严重的依赖。在美国平均一架工业级无人机需要五个人的服务团队:两名飞手、一名维修师、一名地面站工程师和一名路径规划师。在中国一架工业级无人机也需要 3 -- 5 个人的班组进行服务。这还没有算上对无人机采集到的数据的处理所需要的大量人力。
而随着无人机硬件的越发成熟,无人机对人类操作依赖的问题也渐渐显露出来。过去十年间,无人机主要的发展方向是如何让人飞行时不要出问题(俗称炸机)。从 2008 年开始,随着各个开源飞控不断的发展,简化了无人机的操作难度同时增强了无人机的稳定性。让飞手飞无人机的时候不需要担心飞机本身会突然出问题。但随着飞控的成熟,业界逐渐意识到对人力的依赖是无人机新的瓶颈。预计到今年年底,我国工业级无人机保有量将达到 46 万架,但截至 2018 年年底,全国累计拥有无人机驾驶员执照的人数仅为 44573 人。飞手缺口巨大。
与此同时,即使有飞手也无法保证无人机作业的成功。比如 Airbus 通过无人机巡检客机,要求每次飞行误差在 10cm 之内,这是飞手无法达到的精度。而且飞手与无人机的配合需要依赖 GPS 等 GNSS 地理位置信息系统,这样在很多场景下,无人机无法使用。比如桥梁巡检桥下没有 GNSS 信号;或者变电站等强干扰环境也无法使用无人机。即使这些场景对于无人机巡检都是刚需。
传统无人机的功能仅仅是基于 GPS 航点的飞行,已经完全无法满足下一个世代无人机自主飞行的需求。因为无人机本身续航载重有限,为了自主飞行就需要高性能低功耗的机载处理器进行边缘计算。而且无人机采集的大量图片,也需要 GPU 运算来进行深度学习的图像识别。
方案
· TX2 助力无人机实现高性能边缘计算。无人机自主飞行对计算设备要求高,但因为续航与载重,无人机只能使用轻量级处理器。在过去,开发者很难找到合适的选择------性能足够的计算设备达不到无人机对重量与功耗的要求;重量与功耗合适的处理器性能却不够。TX2 第一次让无人机开发者找到了合适的选择,性能强劲的同时又有有合适的功耗。并且搭载 GPU 可以更好的通过神经网络处理图像信息,帮助无人机进行自主飞行。
· 详细的文档与支持服务极大方便了开发者的工作。以往无人机开发者只能在特定专有芯片上进行开发。文档不全和支持差是一直以来令开发者头疼的问题。TX2 拥有详尽的开发文档,并且有全球范围的开发者可以帮助我们进行答疑。加速了无人机开发的速度。
目前,通过TX2,GAAS 可以将SLAM、路径规划、自主降落、目标跟踪等一系列算法部署在无人机上,而无需定制芯片和减少功能,GAAS 借由TX2为无人机实现了端到端的无人机自主飞行开源框架。
影响
利用 NVIDIA Jetson TX2,GAAS 让无人机可以有能力做到等同于车辆自动驾驶 Level 4 的级别------除非紧急情况,不需要人类操作介入。这样加速了无人机公司和开发者对于无人机新场景的拓展和利用。