本期为TechBeat人工智能社区第600期线上Talk。
北京时间6月13日(周四)20:00,新加坡国立大学博士生---贾鑫宇的Talk已经准时在TechBeat人工智能社区开播!
他与大家分享的主题是: "适用于高自由度机器人的运动控制器" ,向大家系统地介绍了如何通过三维表征的设计来帮助三维网格的重建与生成。该工作已入选ICRA 2024。
Talk·信息
▼
嘉宾:新加坡国立大学博士生 贾鑫宇
时间:北京时间 6月13日(周四)20:00
地点:TechBeat人工智能社区
点击下方链接,即可观看视频!
 https://www.techbeat.net/talk-info?id=879
Talk·介绍
▼
本文提出了几种部署高效且抗干扰能力强的运动控制算法,他们基于USDE扰动观测器所设计,充分利用了自适应控制和滑模控制的思想,以提升控制系统的跟踪精度和鲁棒性。我们从理论推导、数值仿真、真机实验三方面去展现算法的有效性,所提出的方法非常适合用作高自由度机器人的底层运动控制。
Talk大纲
-
高自由度机器人的控制挑战
-
常见扰动观测器和反馈控制器的局限性
-
三种基于USDE的运动控制器及理论证明
-
数值仿真与真机实验结果
-
总结与展望
Talk·预习资料
▼
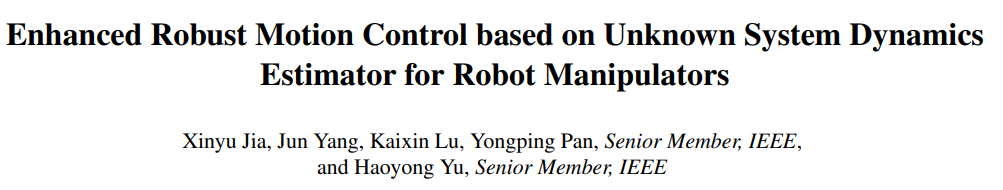
论文链接:
https://arxiv.org/abs/23 06.02742
Talk·提问交流
▼
在Talk界面下的**【交流区】**参与互动!留下你的打call🤟和问题🙋,和更多小伙伴们共同讨论,被讲者直接翻牌解答!
你的每一次贡献,我们都会给予你相应的i豆积分,还会有惊喜奖励哦!
Talk·嘉宾介绍
▼
贾鑫宇
新加坡国立大学 · 博士生
贾鑫宇,新加坡国立大学Biorobotics Lab的博士生,本科毕业于吉林大学车辆工程专业。目前的研究方向有高自由度机器人的运动规划与控制、优化控制、鲁棒控制等,相关工作已发表在T-MECH、ICRA、CDC等机器人期刊和会议中。博士期间也参与了实验室多款机器人的软硬件系统开发,包括双臂机器人,足式机器人等。
个人主页:
关于TechBeat人工智能社区
▼
TechBeat(www.techbeat.net)隶属于将门创投,是一个荟聚全球华人AI精英的成长社区。
我们希望为AI人才打造更专业的服务和体验,加速并陪伴其学习成长。
期待这里可以成为你学习AI前沿知识的高地,分享自己最新工作的沃土,在AI进阶之路上的升级打怪的根据地!
更多详细介绍>>TechBeat,一个荟聚全球华人AI精英的学习成长社区