1 概念部分
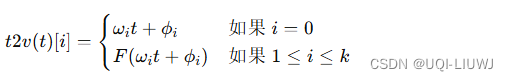
对于给定的标量时间概念 t,Time2Vec 的表示 t2v(t)是一个大小为 k+1的向量,定义如下:
-
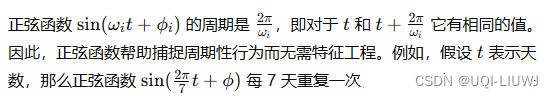
其中,t2v(t)i是 t2v(t)的第 i 个元素,F是一个周期性激活函数,ω和 ϕ是可学习的参数。
-
-
以下是个人理解:
- t是时间序列中的一个时间点,而不是时间序列的数值。
- 具体来说,t 代表时间序列中的一个特定时刻,例如某一天、某一小时或某一秒等。Time2Vec 的目标是将每一个时间点 t 转换为一个具有特定特征的向量表示,以便更好地捕捉时间相关的特性和模式。
2 pytorch实现
2.1 函数t2v
python
def t2v(tau, f, out_features, w, b, w0, b0, arg=None):
    if arg:
        v1 = f(torch.matmul(tau, w) + b, arg)
    else:
        v1 = f(torch.matmul(tau, w) + b)
    v2 = torch.matmul(tau, w0) + b0
return torch.cat([v1, v2], 1)- t2v 负责将输入的时间 tau 通过两个不同的线性变换和激活函数转换成特征向量,并将这两个特征向量连接起来
- tau 是输入的时间张量。
- f 是激活函数(例如 torch.sin 或 torch.cos)。
- out_features 是输出特征的维度。
- w 和 b 是用于第一个变换的权重和偏置。
- w0 和 b0 是用于第二个变换的权重和偏置。
2.2 SineActivation
python
class SineActivation(nn.Module):
    def __init__(self, in_features, out_features):
        super(SineActivation, self).__init__()
        self.out_features = out_features
        self.w0 = nn.parameter.Parameter(torch.randn(in_features, 1))
        self.b0 = nn.parameter.Parameter(torch.randn(in_features, 1))
        self.w = nn.parameter.Parameter(torch.randn(in_features, out_features - 1))
        self.b = nn.parameter.Parameter(torch.randn(in_features, out_features - 1))
        self.f = torch.sin

    def forward(self, tau):
return t2v(tau, self.f, self.out_features, self.w, self.b, self.w0, self.b0)- 实现了使用正弦函数作为激活函数的时间嵌入
- cos同理,把torch.sin换成torch.cos即可
- 输入特征的维度(in_features)取决于提供的时间特征的数量
- 如果你只有一个时间特征(例如,仅一天中的时间),那么输入特征的维度是 1。
- 如果你有两个时间特征(例如,一天中的时间和一周中的某一天),那么输入特征的维度是 2。
- 依此类推,输入特征的维度是你提供的时间特征的数量。