1 原理讲解
距离上一次说PID算法的事情过去蛮久了,今天又重新看了看PID的代码,其实还是存在一些不合理的地方。
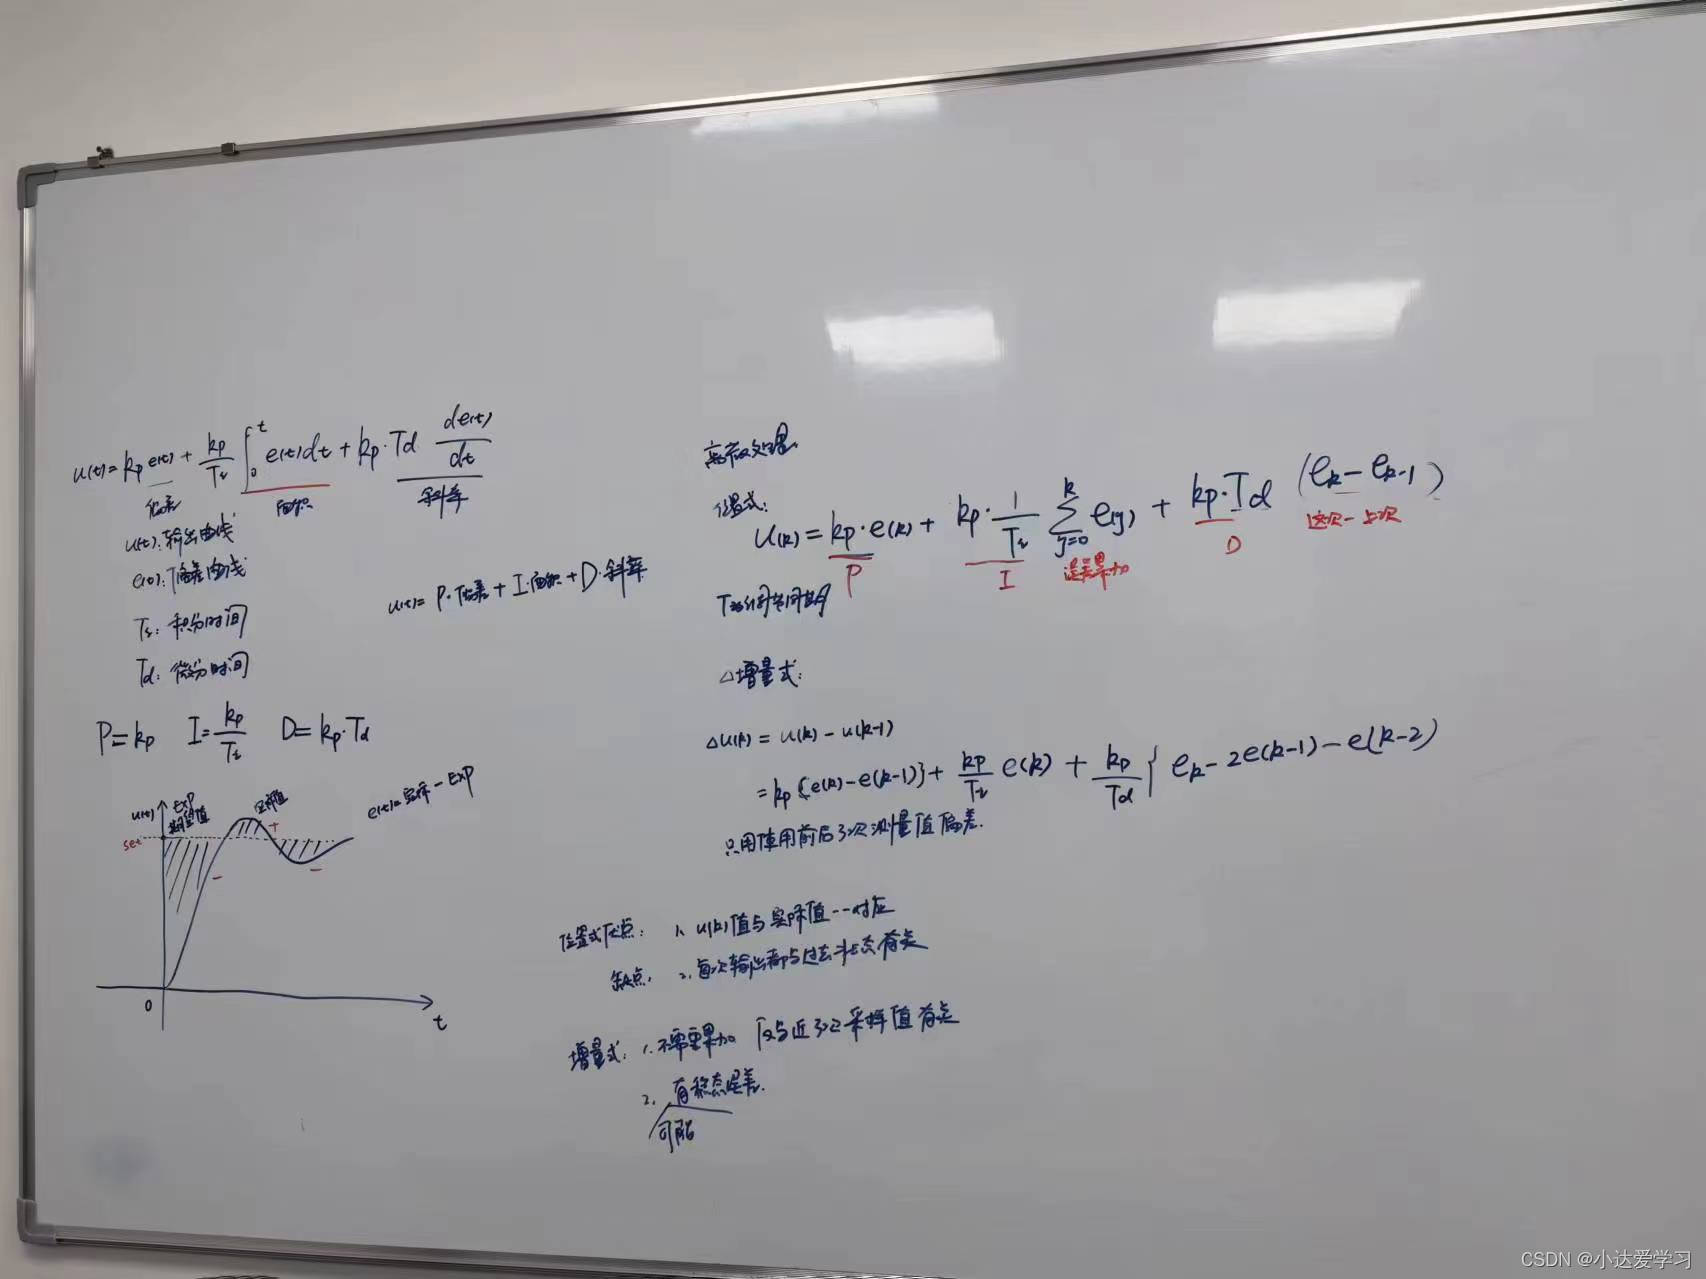
整理归纳了一下原理,位置式和增量式的变化。

2 工程实现
c
`timescale 1ns / 1ps

module pid_controller(
    input  clk,
    input  rst_n,
    input  [15:0] setpoint,
    input  [15:0] feedback,
    input  [15:0] Kp,
    input  [15:0] Ki,
    input  [15:0] Kd,
    input  [15:0] clk_prescaler,
    output reg [15:0] control_signal
);

    // Internal signals

    reg [15:0] prev_error = 16'h0000;
    reg [15:0] integral = 32'h00000000;
    reg [15:0] derivative = 16'h0000;

    // Clock divider for sampling rate
    reg [15:0] clk_divider = 0;
    reg sampling_flag = 0;

    always @(posedge clk or negedge rst_n) begin
    //$display("Clock trigered");
        if (~rst_n)
            clk_divider <= 16'h0000;
        else if (clk_divider == clk_prescaler) begin // clk_prescaler determines the sampling rate, thus sampling rate would be clk freq/clk_prescaler
            clk_divider <= 16'h0000;

            sampling_flag <= 1;
        end else begin
            clk_divider <= clk_divider + 1;
            sampling_flag <= 0;
        end
    end

    always @(posedge clk or negedge rst_n) begin

        if (~rst_n) begin
            // Reset logic generally specific to application
        end
        else if (sampling_flag) begin

            // PID Calculation
            integral <= integral + (Ki * (setpoint - feedback));
            $display("Integral is %d",integral);
            derivative <= Kd * ((setpoint - feedback) - prev_error);
            // Calculate control signal
            control_signal = (Kp * (setpoint - feedback)) + integral + derivative;
            prev_error <= (setpoint - feedback);// Update previous error term to feed it for derrivative term.
        end
    end

endmodule
testbench
c
`timescale 1ns / 1ps

module pid_tb( );
    reg  clk = 0;
    reg  rst_n = 0;
    reg  [15:0] setpoint = 0;
    reg  [15:0] feedback = 0;
    reg  [15:0] Kp = 0;
    reg  [15:0] Ki = 0;
    reg  [15:0] Kd = 0;
    reg  [15:0] clk_prescaler = 0;
    wire [15:0] control_signal;

    pid_controller DUT(.clk(clk),.rst_n(rst_n),.setpoint(setpoint),.feedback(feedback),.Kp(Kp),.Ki(Ki),.Kd(Kd),.clk_prescaler(clk_prescaler),.control_signal(control_signal));

    initial begin
        rst_n <= 0; // Assert reset
        clk_prescaler <= 5;
        setpoint <= 20;
        Kp <= 5;
        Ki <= 2;
        Kd <= 1;
        #20 rst_n <= 1; // Deassert reset
    end

    always #1 clk = ~clk;

    always begin
    $monitor("Control signal is %d",control_signal);
        #20 feedback <= 1;
        #15 feedback <= 5;
        #15 feedback <= 8;
        #15 feedback <= 10;
        #15 feedback <= 13;
        #15 feedback <= 15;
        #15 feedback <= 16;
        #15 feedback <=25;
        #25 $finish;
    end

endmodule