在我们之前的博客文章《OAK相机扩展NDVI功能检测植物健康情况》中,我们探讨了 NDVI 方法以及如何使用多光谱相机计算它。
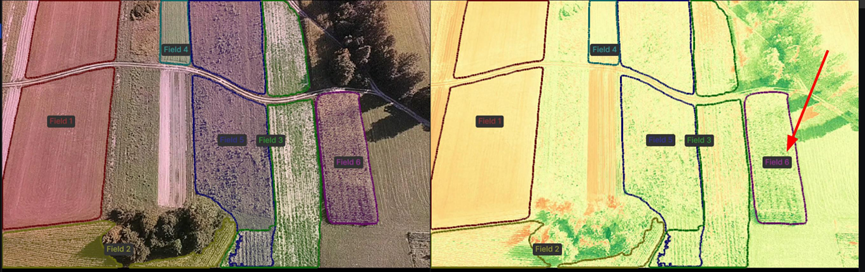
今天,我们通过使用带有多光谱相机的无人机并使用 SAM2 模型进行场分割和健康比较,将 NDVI 感知提升到一个新的水平。
具有 SAM2 分段的 NDVI 无人机
1. 硬件
我们使用了 OAK-D-SR 的 PCBA 并更换了一个 CCM(紧凑型相机模块),因此一个传感器感知可见光波段 (380-750nm),而另一个传感器感知近红外波段 (>750nm)。
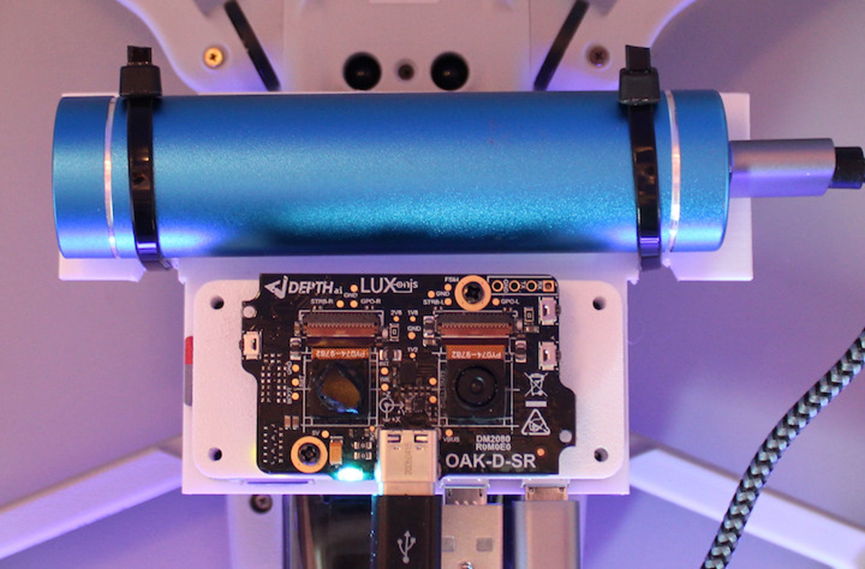
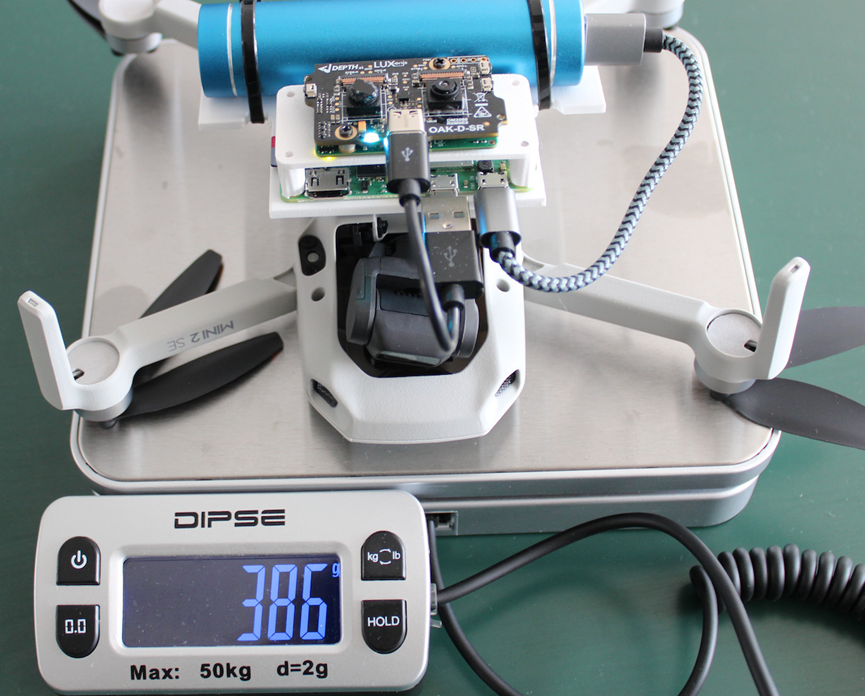
OAK-D-SR 连接到 RPi Zero 2W,RPi Zero 2W 连接到 OAK-D-SR 并每秒保存两帧。这两款设备都由移动电源供电,再加上DJI Mini 2 SE无人机(249克),所有设备的重量总共386克。
2. SAM2 分段
录制左/右帧后,使用 SAM2 Dmo 应用程序,上传彩色视频,并选择(一次仅 3 个)我们感兴趣的字段。选择字段并运行模型后,您可以在"网络"选项卡的"propagate_in_video"请求下检查分段结果。将这些结果保存在一个文件中,然后对其进行解码和可视化。
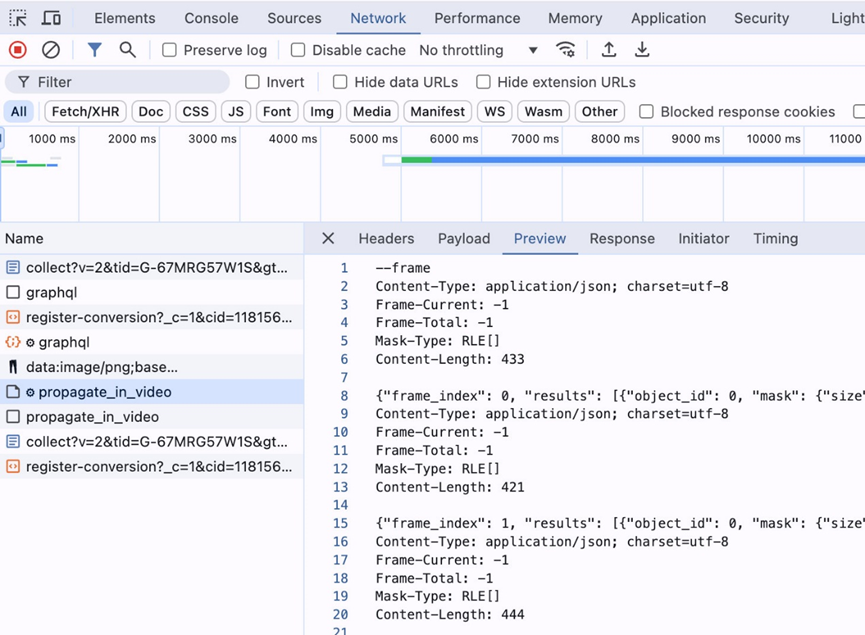
SAM2 结果是 RLE 编码的,因此需要对其进行解码才能获得掩码。您可以使用 pycocotools 来解码掩码。
from pycocotools import mask as mask_utils
mask = mask_utils.decode(annotation["segmentation"])
3. NDVI比较
在演示的底部,您可以看到字段之间的 NDVI 比较。因为 NDVI 是相对的(不是绝对的),所以我们只能用它来比较字段的健康状况。
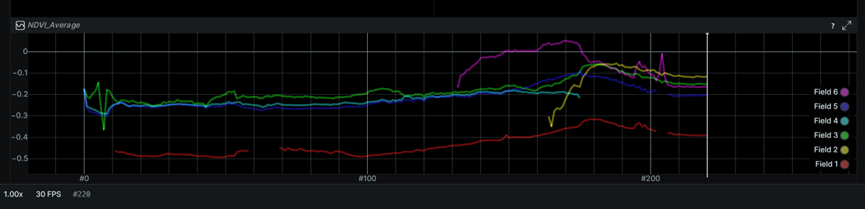
字段 6 具有最高的 NDVI 值,这从彩色 NDVI 图像中也很明显 - 它比其他字段更绿。
4. 可视化和代码
我们使用 Rerun 进行整个可视化,使用 OpenCV 进行图像处理和轮廓计算(以获得更好的可视化效果)。
以下是演示背后的主要逻辑。完整的代码可以在这里找到,完整的演示可以在这里找到(包括SAM结果和视频)。
# Run & initialize ReRun viewer
rr.init('NDVI /w SAM2', spawn=True)

# Prepare rerun visualization
annotationContext = [(0, "Background", (0, 0, 0, 0))]
for i, color in enumerate(colors):
    annotationContext.append((i + 1, f"Field {i + 1}", color))
    rr.log(f"NDVI_Average/Field{i+1}",
        rr.SeriesLine(color=color, name=f"Field {i+1}")
        )
rr.log("Color", rr.AnnotationContext(annotationContext), timeless=True)

t = 0
size = (800, 1280)
for frame_idx in range(len(sam_data[0])):
    rr.set_time_sequence("step", t)
    t += 1

    frames = get_all_frames()
    ndvi = calc_ndvi(frames['color'], frames['ir'])

    segmentations = np.zeros(size)
    for i, data in enumerate(get_sam_output(frame_idx)):
        for result in data.get("results", []):
            field_num = result['object_id']+i*3 # 3 segmentations per file
            # Decode the RLE mask
            mask = np.array(maskUtils.decode(result["mask"]), dtype=np.uint8)
            # Set full_mask to num where mask
            segmentations[mask == 1] = field_num + 1 # as 0 is Background

            line_strips = get_contours(mask)
            rr.log(
                f"Color/Contours{field_num + 1}",
                rr.LineStrips2D(line_strips, colors=colors[field_num])
                )
            rr.log(
                f"NDVI/Color/Contours{field_num + 1}",
                rr.LineStrips2D(line_strips, colors=colors[field_num]
                )

            mean_ndvi = np.mean(ndvi[mask == 1])
            rr.log(f"NDVI_Average/Field{field_num + 1}", rr.Scalar(mean_ndvi))

    rr.log("Color/Image", rr.Image(frames['color'][..., ::-1]))
    rr.log("NDVI/Color", rr.Image(frames['ndvi_colorized'][..., ::-1]))
    rr.log("Color/Mask", rr.SegmentationImage(segmentations))
5. 可以进行的改进
需要注意的一点是,NDVI 是按图像视图计算的,而不是全局计算的。这就是为什么该字段的中位数 NDVI 会发生变化,而不是一个常数。为了改善这一点,我们可以使用整个视频(例如进行图像拼接)并计算整个区域的NDVI。
6. 结论
我们已经展示了如何使用带有多光谱相机的无人机来捕获 NDVI 图像,并使用 SAM2 模型进行现场分割和健康状况比较。这种方法可用于各种农业任务,例如监测作物健康、检测疾病等。
如果您有任何意见或建议,欢迎在评论中告诉我!