【ROS概述】解决主机和虚拟机共享剪贴板的问题

首先我下载的Ubuntu和virtualbox和ros都是最新版。
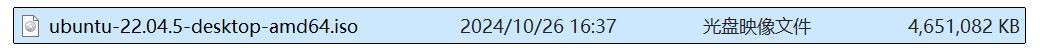
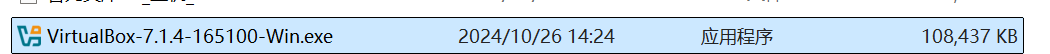
ros是noetic版本。

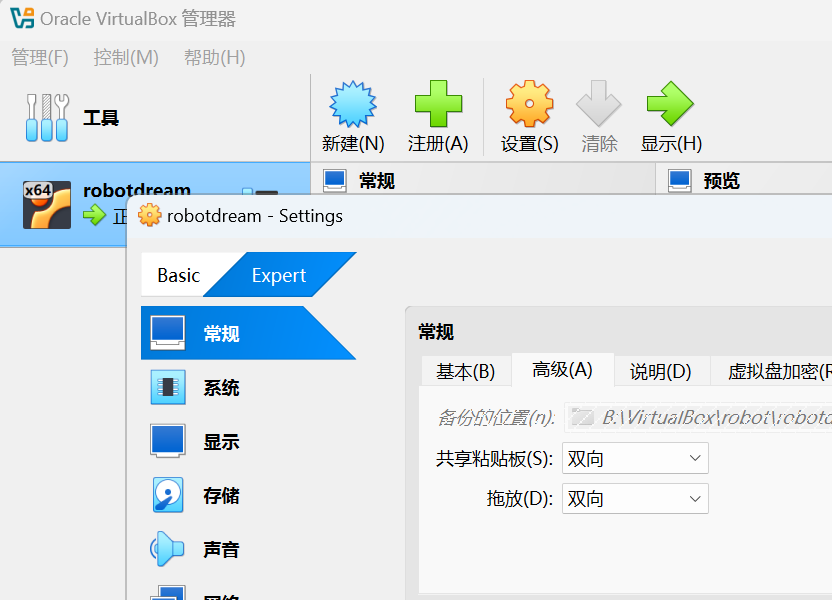
然后我们需要打开虚拟机上的相关设置:设置->常规->高级,全都改为双向。
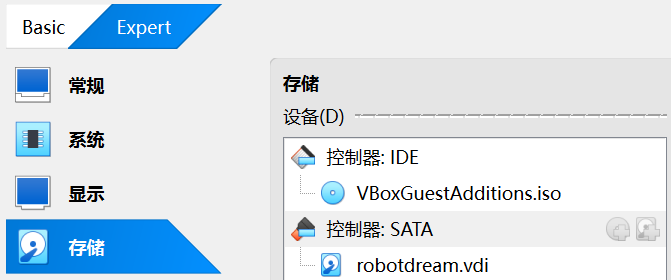
在下面我们也可以看到相关的光盘映像也已经有在虚拟机上面(指下图的VBboxGuestAddition.iso)
然后我们打开虚拟机上的终端执行下面的命令(ctrl+alt+T)

由于我们用的是Ubuntu最新版所以需要更新编译器:

复制代码
sudo apt update
sudo apt install gcc-12 g++-12

确保编译器是默认为gcc12

复制代码
sudo update-alternatives --install /usr/bin/gcc gcc /usr/bin/gcc-12 60 --slave /usr/bin/g++ g++ /usr/bin/g++-12

在操作系统Ubuntu上安装Guest Additions:

复制代码
sudo /mnt/VBoxLinuxAdditions.run

之后我们重启虚拟机,至此该问题就被解决了。请注意在主机(Windows)上通常用Ctrl+C/V来复制粘贴东西,但是在Ubuntu系统的终端上要将主机上的内容复制需要右键然后点击弹出来的"复制",用Ctrl+C/V在终端不起作用,但在其他地方都适用。

相关推荐
wdfk_prog8 天前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog10 天前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros
wdfk_prog10 天前
ROS教程11.5:roscore源码阅读——从启动脚本到 Master 注册表与控制面
ros
wdfk_prog11 天前
ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
运维·缓存·docker·容器·ros
wdfk_prog12 天前
ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
运维·缓存·docker·容器·ros
wdfk_prog12 天前
用 Git Submodule + Sparse Checkout 管理 RT-Thread:内核、BSP、第三方库与业务代码分层实践
运维·缓存·docker·容器·ros
wdfk_prog12 天前
ROS教程06:ROS1 Node 启动与停止流程
运维·缓存·docker·容器·ros
黑马水牛12 天前
Carla仿真系列:17_利用Carla仿真环境跑通3DGS——从采集360张图到高斯泼溅建模
python·ros·colmap·3dgs·新视角合成·carla仿真·三维建图
wdfk_prog14 天前
ROS教程:01 搭建 ROS1 Noetic Docker 开发环境
运维·缓存·docker·容器·ros
wdfk_prog14 天前
ros教程02:创建 catkin Workspace、Package 与第一个 ROS1 C++ Node
运维·缓存·docker·容器·ros