接线图:
这里将信号线连接到了开发板的PA1上

代码配置:
这里的PWM配置与呼吸灯一样,呼吸灯连接的是PA0引脚,输出比较单元用的是OC1通道,这里只需改为OC2通道即可。
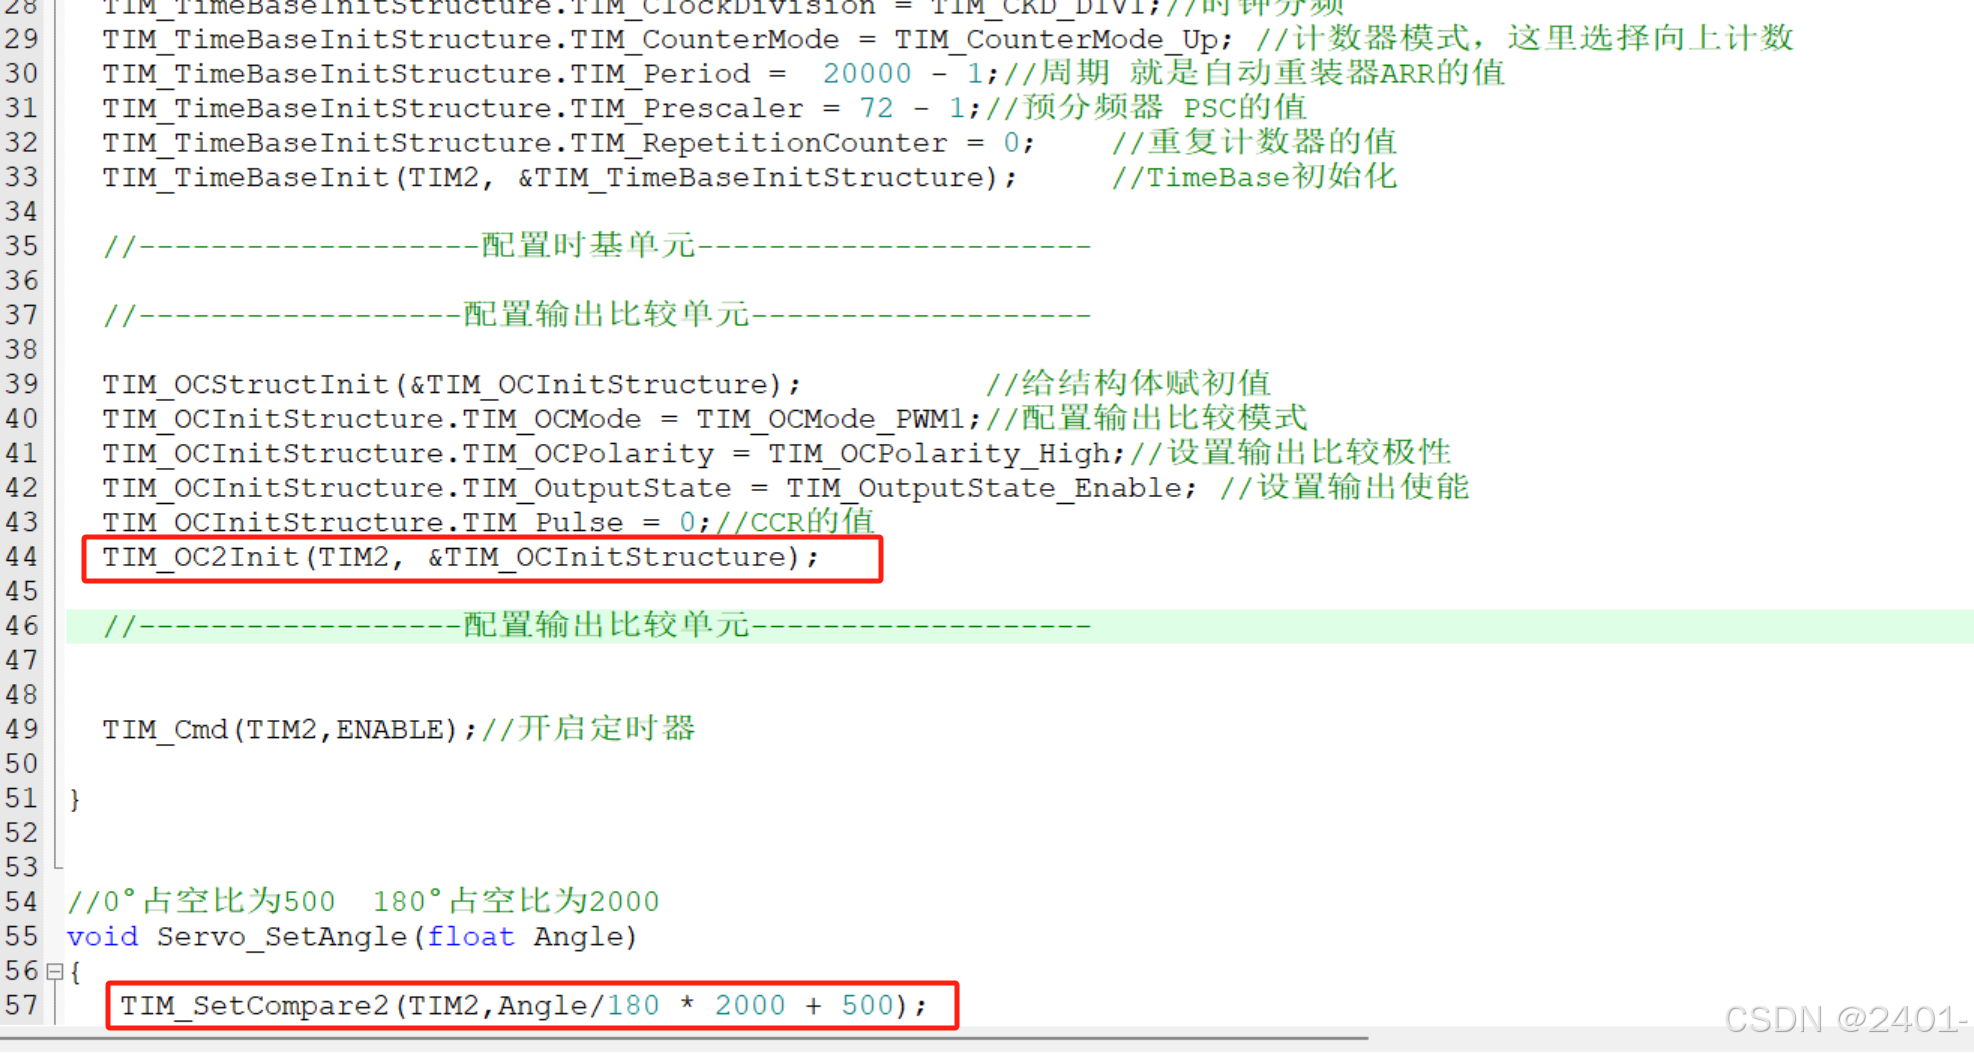
完整代码:
cs
#include "servo.h"


void servo_Init(void)
{
	//-----------------定义结构体变量----------------------
		GPIO_InitTypeDef GPIO_InitStructure;    //定义GPIO结构体变量
		TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;//定义TimeBase结构体变量
		TIM_OCInitTypeDef TIM_OCInitStructure;  //定义OC结构体变量
	//-----------------定义结构体变量----------------------

	//配置时钟
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);//打开GPIO时钟
	RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE);//打开TIM2时钟

	//-----------------配置GPIO----------------------------

	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;//选择复用推挽模式
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1;      //配置引脚
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //速率

	GPIO_Init(GPIOA, &GPIO_InitStructure);				//GPIO初始化

	//-----------------配置GPIO----------------------------

	//-------------------配置时基单元----------------------

	TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;//时钟分频
	TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //计数器模式,这里选择向上计数
  TIM_TimeBaseInitStructure.TIM_Period = 	20000 - 1;//周期 就是自动重装器ARR的值
	TIM_TimeBaseInitStructure.TIM_Prescaler = 72 - 1;//预分频器 PSC的值
	TIM_TimeBaseInitStructure.TIM_RepetitionCounter = 0;		//重复计数器的值
	TIM_TimeBaseInit(TIM2, &TIM_TimeBaseInitStructure);     //TimeBase初始化

	//-------------------配置时基单元----------------------

	//------------------配置输出比较单元-------------------

	TIM_OCStructInit(&TIM_OCInitStructure);          //给结构体赋初值
	TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;//配置输出比较模式
	TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;//设置输出比较极性
	TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //设置输出使能
	TIM_OCInitStructure.TIM_Pulse = 0;//CCR的值
	TIM_OC2Init(TIM2, &TIM_OCInitStructure);

	//------------------配置输出比较单元-------------------


	TIM_Cmd(TIM2,ENABLE);//开启定时器

}


//0°占空比为500  180°占空比为2000
void Servo_SetAngle(float Angle)
{
	 TIM_SetCompare2(TIM2,Angle/180 * 2000 + 500);

}
主函数:
实现了通过按键控制舵机
cs
#include "Servo.h"
int main(void)
{
	LED_Init();
	OLED_Init();
	KEY_Init();
	servo_Init();
	uint16_t Angle = 0;
	OLED_ShowString(1, 1, "Angle:");
	while(1)
	{

		if(KEY_Scanf(GPIOB,GPIO_Pin_1) == 1)
		{
			Angle += 30;
			if(Angle >= 180)
			{
				Angle = 0;
			}

		}

			Servo_SetAngle(Angle);
			OLED_ShowNum(1, 7, Angle, 3);
	}


}