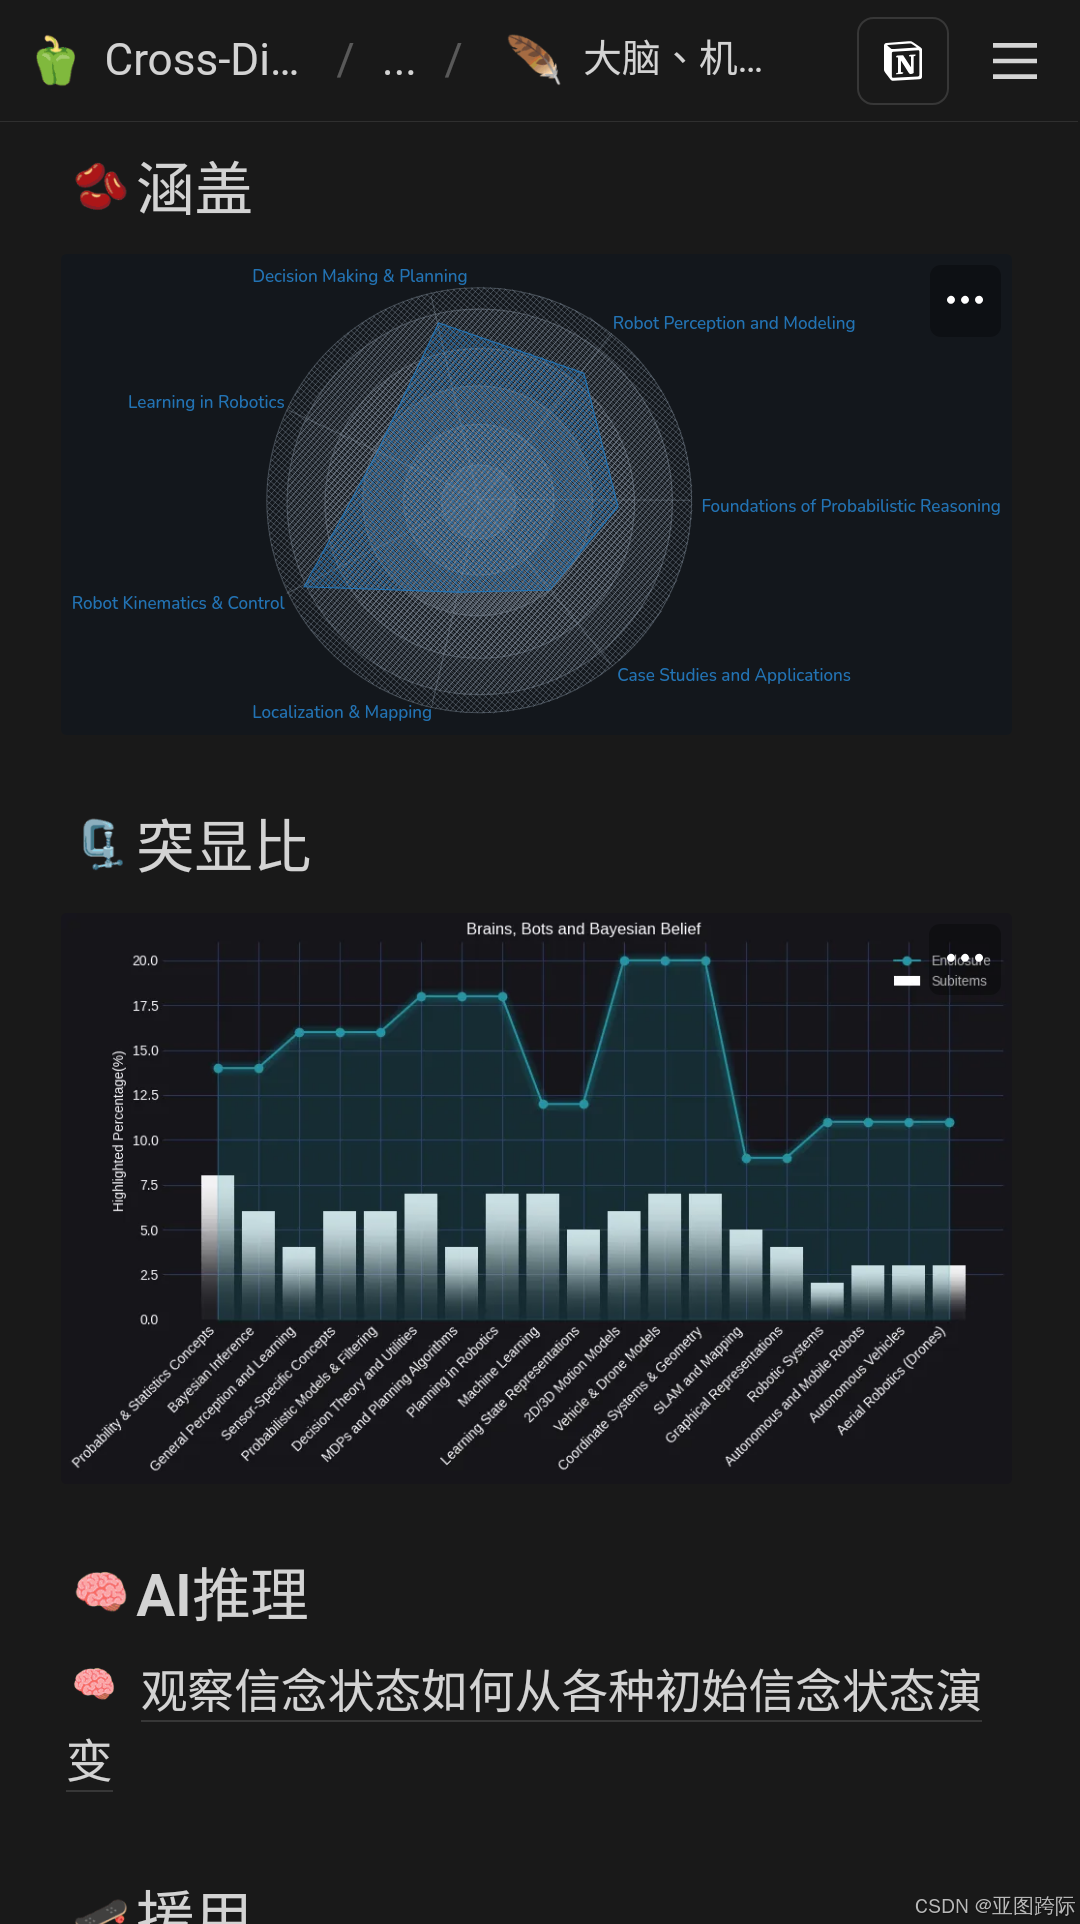
在机器不再局限于重复性任务的世界里,机器人技术已经大胆地迈入了感知、学习和决策的领域。这篇文章探讨了智能机器人系统是如何构建的------从理解它们嘈杂的传感器和不确定的环境,到使它们能够做出明智的选择并随着时间的推移调整自己的行为。
我们将探索机器人智能的演变,揭示概率论、运动建模和深度学习如何结合起来,使机器人能够在复杂、动态的环境中感知、规划和行动。无论是学习绘制你客厅地图的吸尘器,优化城市中飞行路径的无人机,还是预测行人行为的自动驾驶汽车,相同的基本原理都在塑造着它们的"思维"。
这不仅仅是关于硬件,而是关于机器人如何"思考"。欢迎来到几何学、算法和认知的交叉点------在这里,机器人不再是被动反应的机器,而是具有信念系统的主动智能体。
任何智能机器人的核心在于其感知世界的能力。但感知是复杂的。摄像头会扭曲现实,GPS会漂移,传感器会返回不完整的数据。为了理解这一切,机器人依赖于概率模型------这些工具使它们能够从不确定性中推断出看不见的东西。
通过结合传感器输入和学习到的世界模型,机器人开始形成内部的"信念"------关于可能存在的现实状态的概率分布。这些信念不是静态的,它们随着每一次观察、每一次运动、每一个结果而演变。卡尔曼滤波器或蒙特卡洛定位等滤波技术使机器人能够随着时间的推移提高它们的理解能力,弥合原始数据和可操作的洞察力之间的差距。
但感知只是成功的一半。一旦机器人理解了自身的位置,它就需要决定下一步该做什么。这就是决策理论和强化学习发挥作用的地方。
在结果不确定且未来无法保证的动态环境中,机器人依赖于马尔可夫决策过程等规划框架。这些框架帮助它们权衡奖励、平衡风险,并随着时间的推移选择最优的行动。一些机器人通过反复试验从零开始学习这些策略;另一些则使用精心设计的模型来在行动前模拟未来。
这种适应能力,在不确定性下做出决策的能力,是将智能机器人与脚本化机器人区分开来的关键。
想象一个机器人正在探索一栋陌生的建筑。它没有地图------但它在移动的过程中构建地图,这个过程称为 SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)。SLAM 融合了传感器数据和运动估计,使机器人能够在构建地图的同时确定自己在地图中的位置。
随着时间的推移,视觉 SLAM 和基于图优化的技术使得机器人能够以高精度绘制空间地图------即使是 3D 地图。这些方法不仅仅用于导航,它们还是增强现实、搜救无人机和自动配送系统的基础。
机器人不仅仅是记忆,它们像我们一样,"学习和改进"它们的空间理解能力。
现代机器人技术并不局限于实验室。机器人正在走向道路和天空。自动驾驶汽车必须在遵守规则并预测人类行为的同时,在拥挤的交通中导航。无人机在平衡飞行动态和实时视觉线索的同时,在空中调整路径以避开树木、建筑物或人。
驱动这些机器的是运动规划、概率推理以及日益增长的深度学习的紧密结合。神经网络正被用于建模感知、控制甚至高层策略。这些系统需要大量数据,但功能强大------能够从数百万次的过往经验中进行泛化,从而在现实世界中做出稳健的决策。
无论你是一名机器人专家、研究人员,还是仅仅对机器人感到好奇,从信念到行动的旅程都是现代科学中最引人入胜的故事之一。