kuka, fanuc, abb机器人和移动相机的标定

基础知识 :

一, 9点标定之固定相机标定:
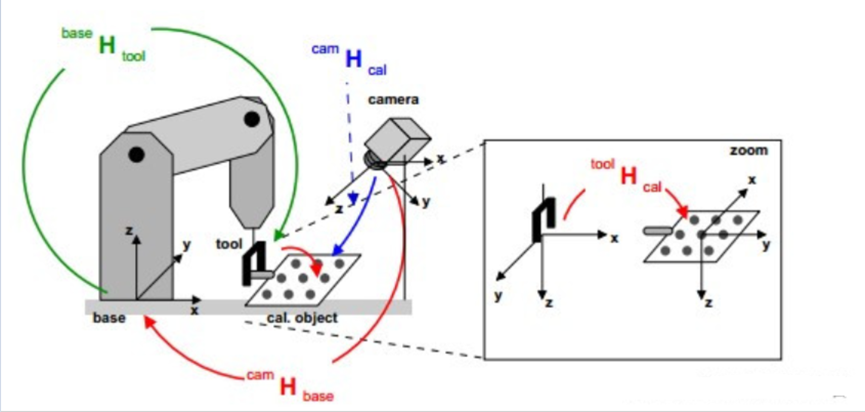
图1: 固定位置相机拍照

因为相机和机器人的基坐标系是固定的, 所以在海康威视相机的9点标定功能栏中, 填上海康使用"圆查找"捕捉到的坐标值, 再将机器人显示的工具坐标系在基坐标系的实时位置pos_act值填入物理坐标X, Y中即可
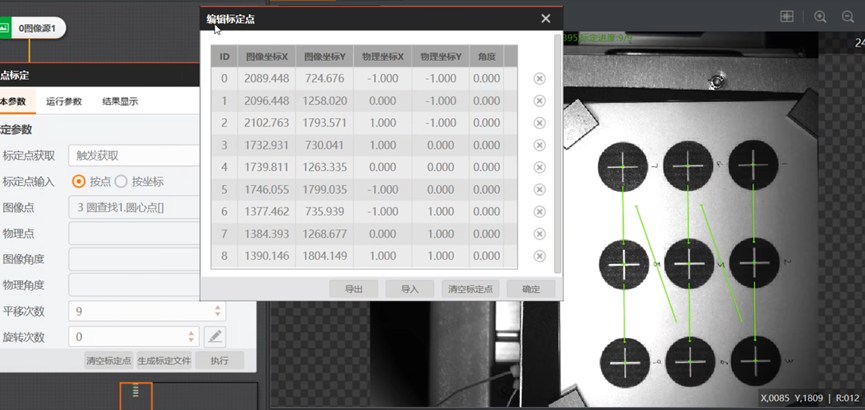
图2: 海康visonMaster 9点标定

二 , 9点标定之移动相机标定:

海康移动相机的选项是无用的, 官方版主回答了以下答案 : 相机运动或者静止,都是针对2D定位引导场景,此时可以理解为坐标系只有X、Y和Rz方向,相机运动只是对相机静止时运动机构物理坐标取反而已。
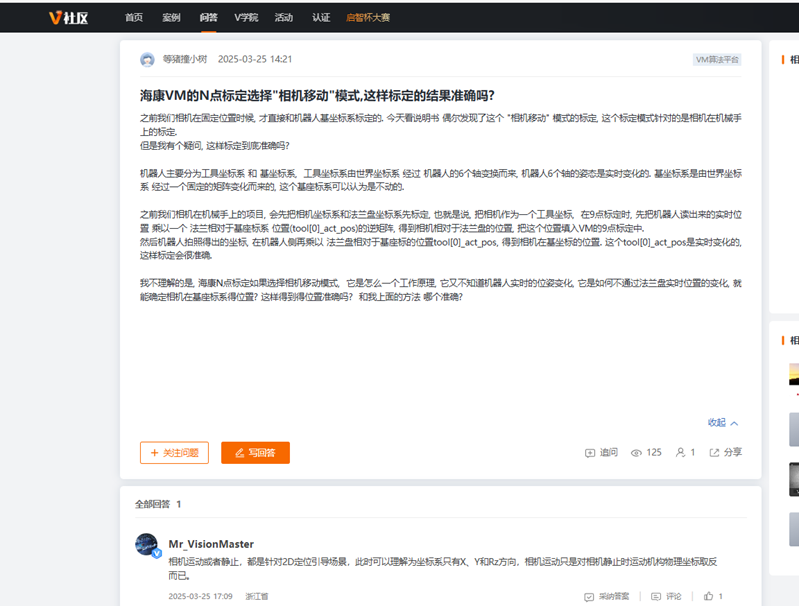
图3: 海康visonMaster 移动相机的意义
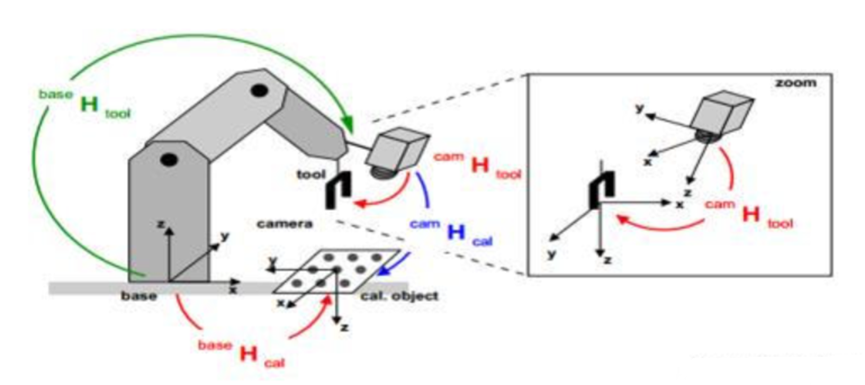
图4: 移动位置相机拍照

相机在机械手上的标定, 因为相机在机械手上是不停移动的, 不同的拍照位置, 对应不同的相机工具坐标系位置, 无法和固定的基坐标系位置标定. 如果强行像固定位置标定那样直接填实时位置, 那么只有在拍照位置和标定位置相同时, 才勉强能用(实际上9点移动了9个坐标,和拍照位置误差很大, 严格意义上也是不可用的), 如果你标定位置和拍照位置不同, 则标定不可用.

复制代码
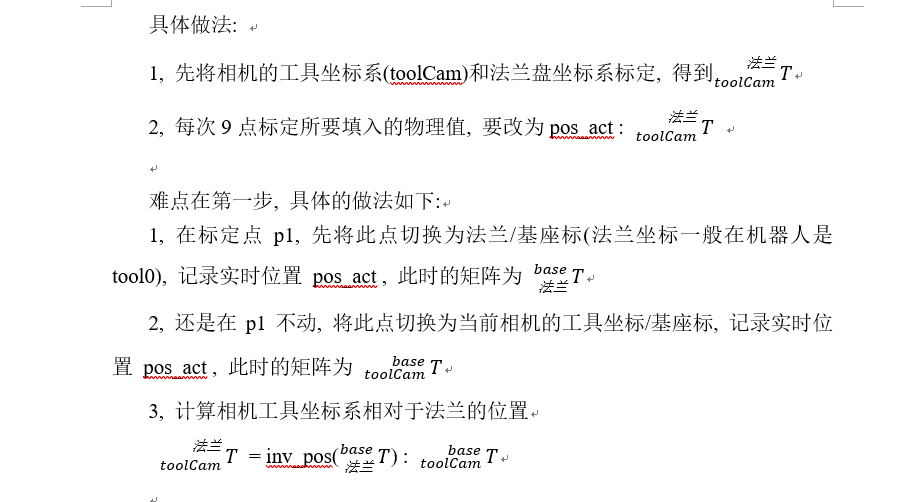
**正确的标定方法**: 因为机械手上相机和法兰盘的相对位置是固定的, 而法兰盘在基座标的位置是实时变化的, 所以先标定分2步:

1, 建立相机-法兰盘固定关系

2, 建立法兰盘-基座标的动态关系.

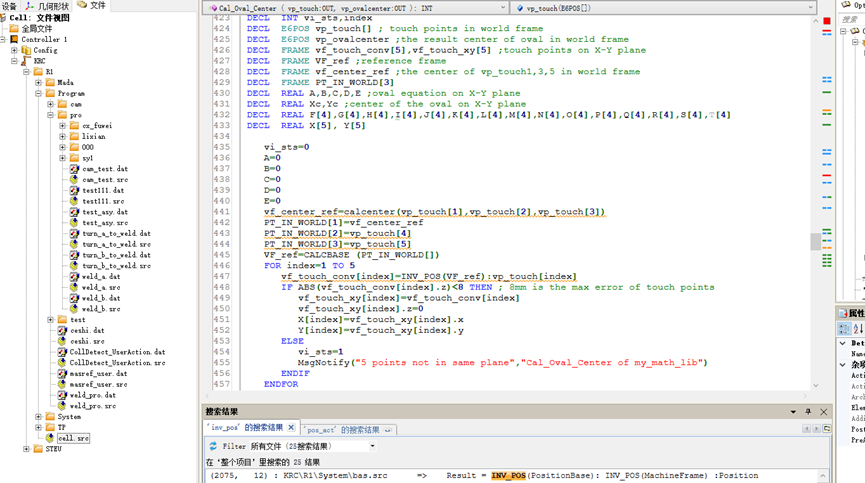
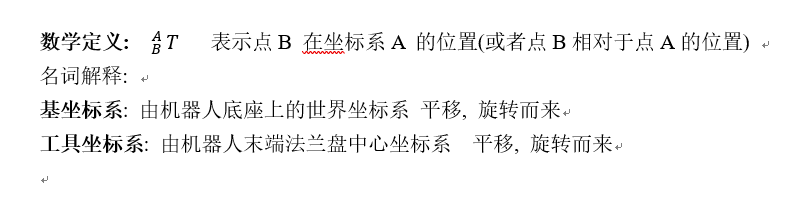
三 , 矩阵运算的顺序
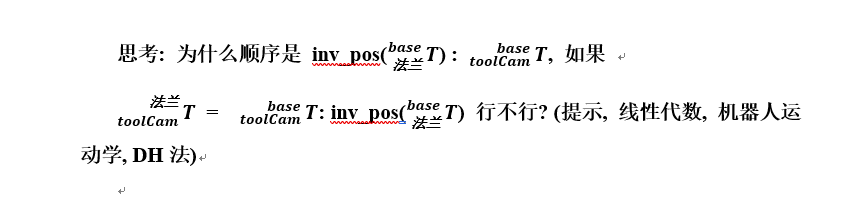
以上为kuka机器人的语法

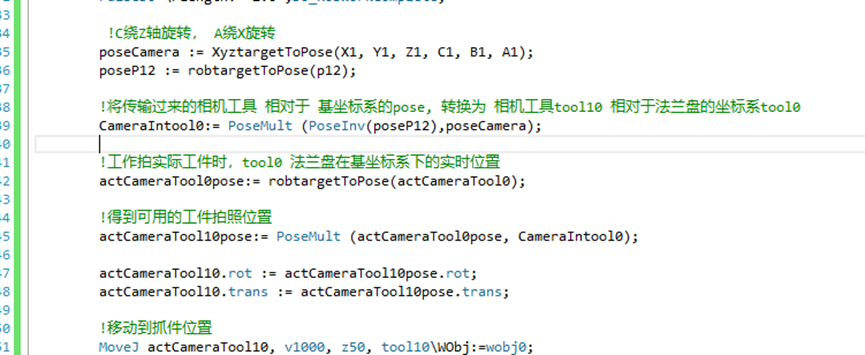
四, ABB, Fanuc机器人的写法

Abb语法:
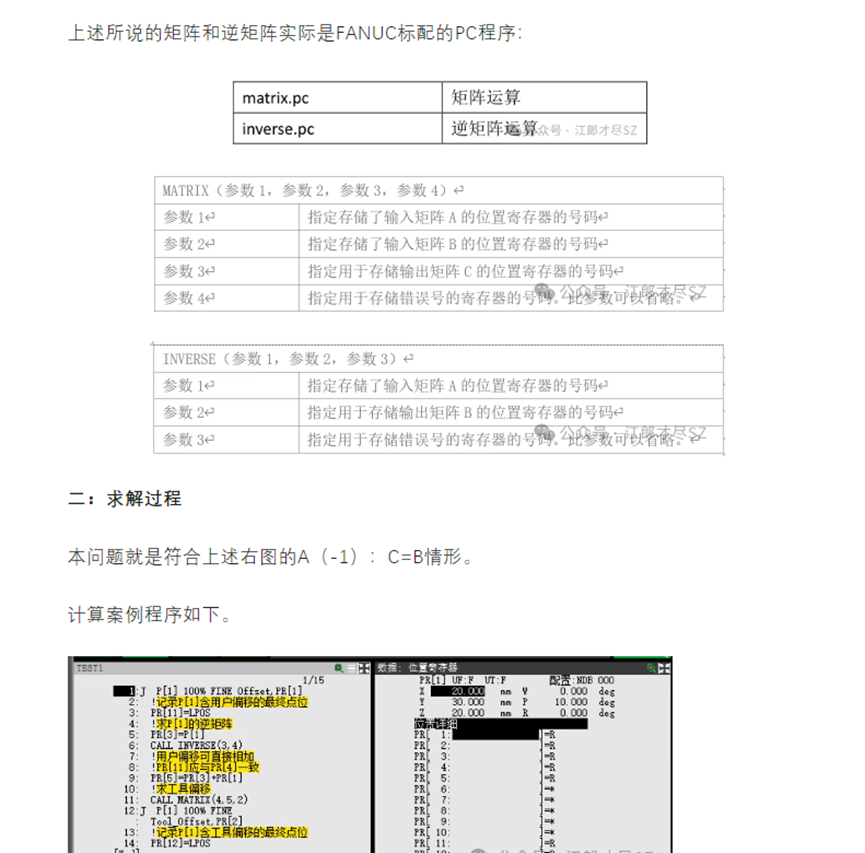
Fanuc语法:
相关推荐
wangxiaoxuan2178 小时前
SLAM 的基本结构:前端、后端、回环与地图优化
前端·机器人·科沃斯八界
鲁邦通物联网11 小时前
机器人梯控状态模型与反馈可靠性验证方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan21713 小时前
地图表示怎么选:栅格、点云、体素、TSDF 与 ESDF
机器人·slam·机器人导航·科沃斯八界
鲁邦通物联网1 天前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2171 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水1 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2171 天前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人
wangxiaoxuan2171 天前
从深度图到点云:投影、滤波、降采样与聚类
机器学习·数据挖掘·机器人·聚类·科沃斯八界
机器视觉V社区2 天前
CIS相机技术详解:从设备简介到原理应用
机器视觉·工业相机·pcb检测·自动化检测·cis相机·图像传感器
鲁邦通物联网2 天前
工厂与酒店机器人梯控方案设计:如何建立场景参数模型?
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯