获取相机图像(ROS2)

文章目录


前言

在ROS2的开发过程中,视觉信息总是不可或缺,所以这节讲一讲怎么订阅相机图像信息。


一、获取笔记本自带相机图像

1.打开终端

在Ubantu系统中,按下 Ctrl + Alt + T,即可打开终端。

2.安装usb-cam功能包

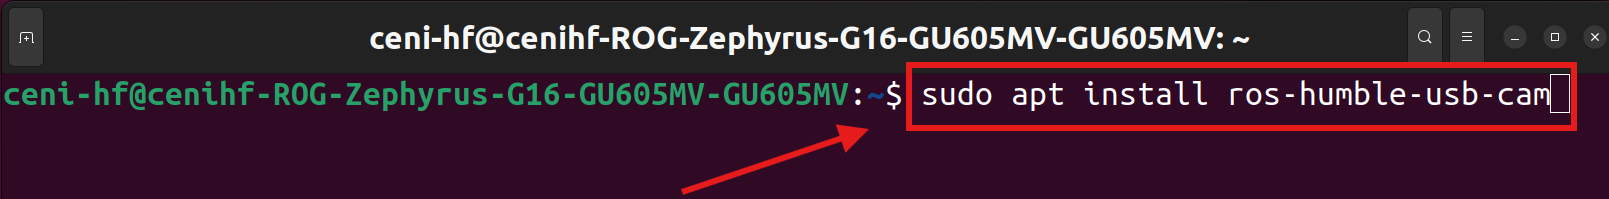
输入以下命令,并回车:

c 复制代码
sudo apt install ros-humble-usb-cam

之后输入密码。
注意:在输入密码时,终端不会有任何数字产生,所以不要慌,输完按回车即可。

3.启动相机节点

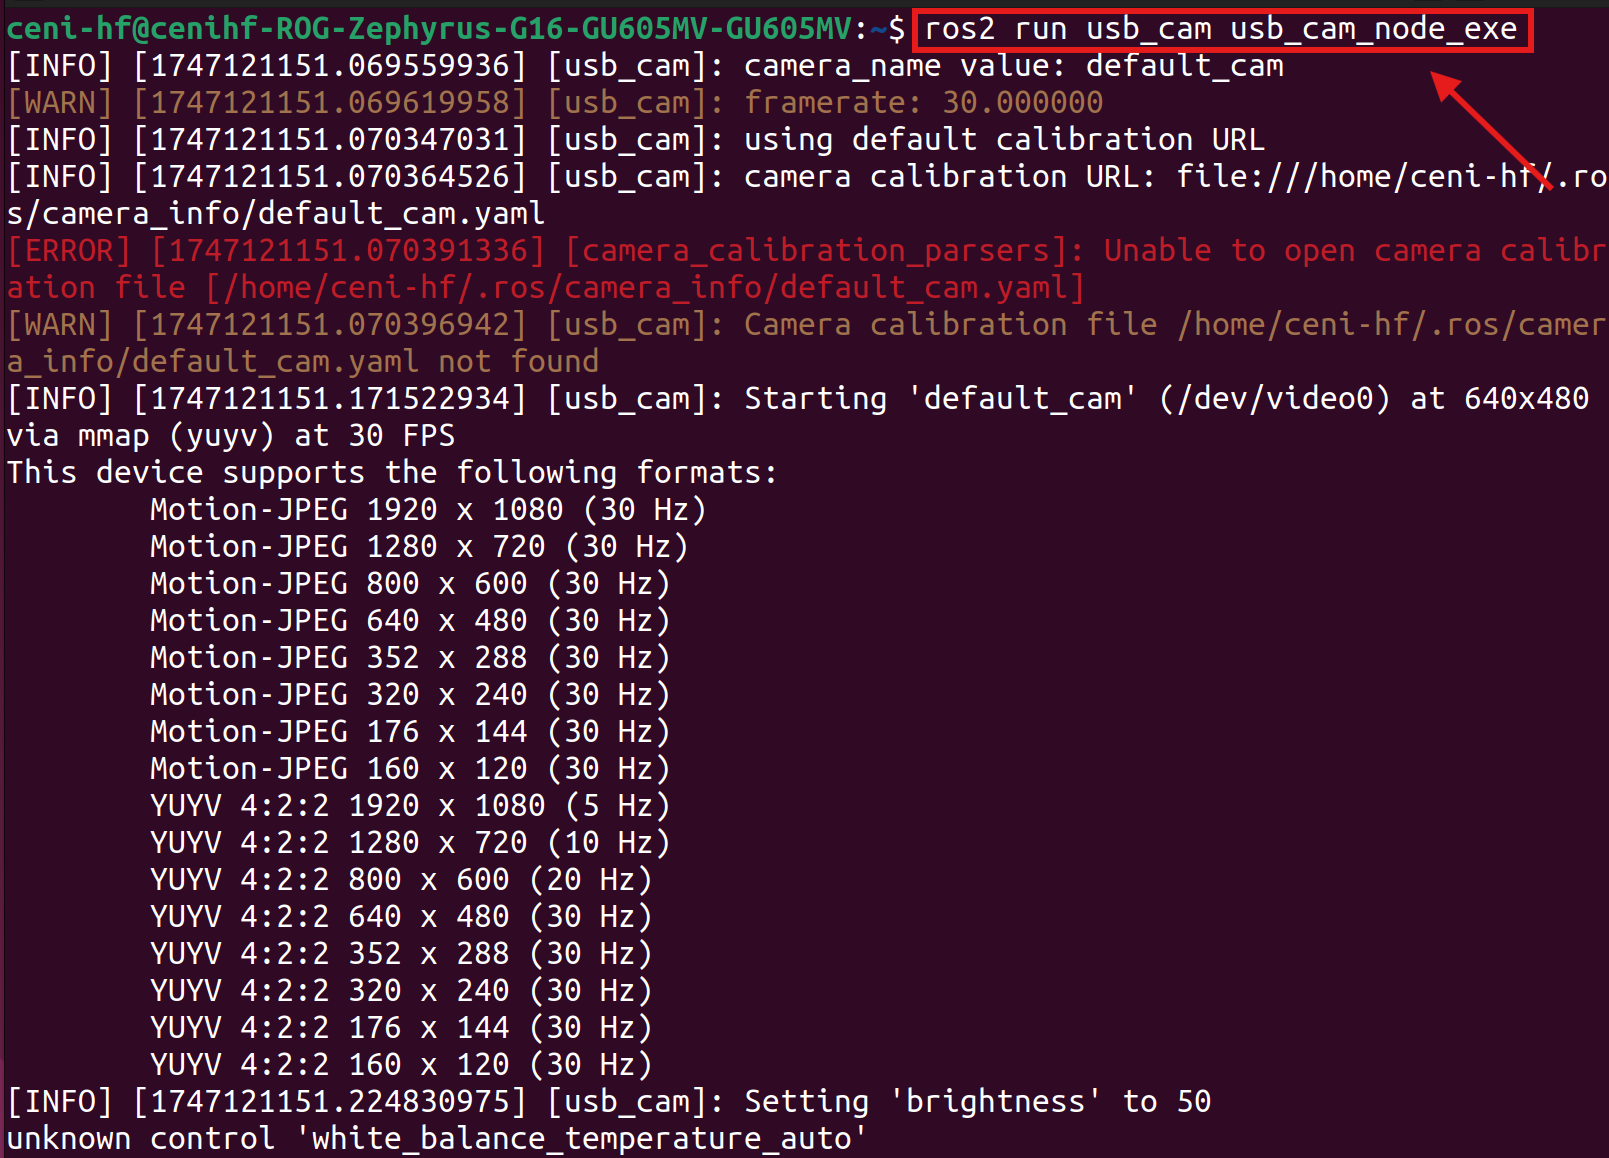
输入以下命令,并回车:

c 复制代码
ros2 run usb_cam usb_cam_node_exe

4.再打开一个终端

再次按下 Ctrl + Alt + T,再打开一个终端。

5.启动rqt查看图像

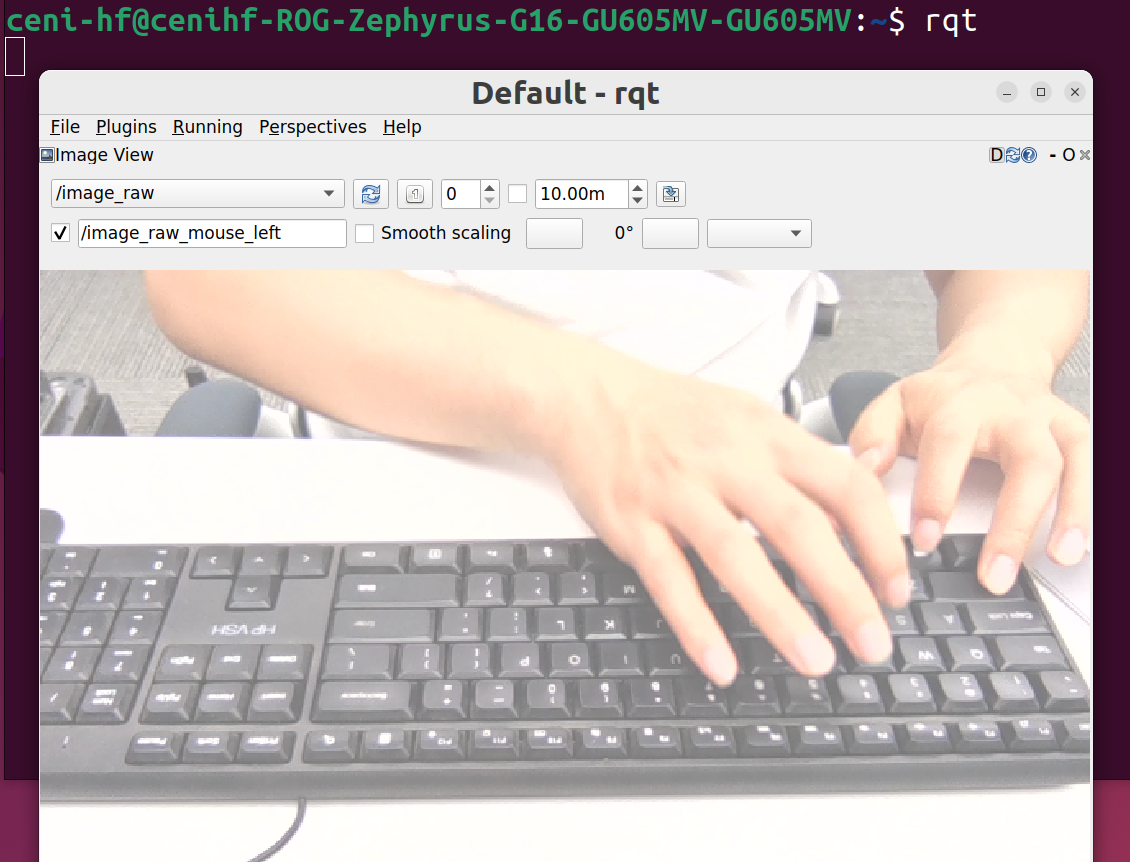
(1)方法一:点击窗口选项,打开图像话题

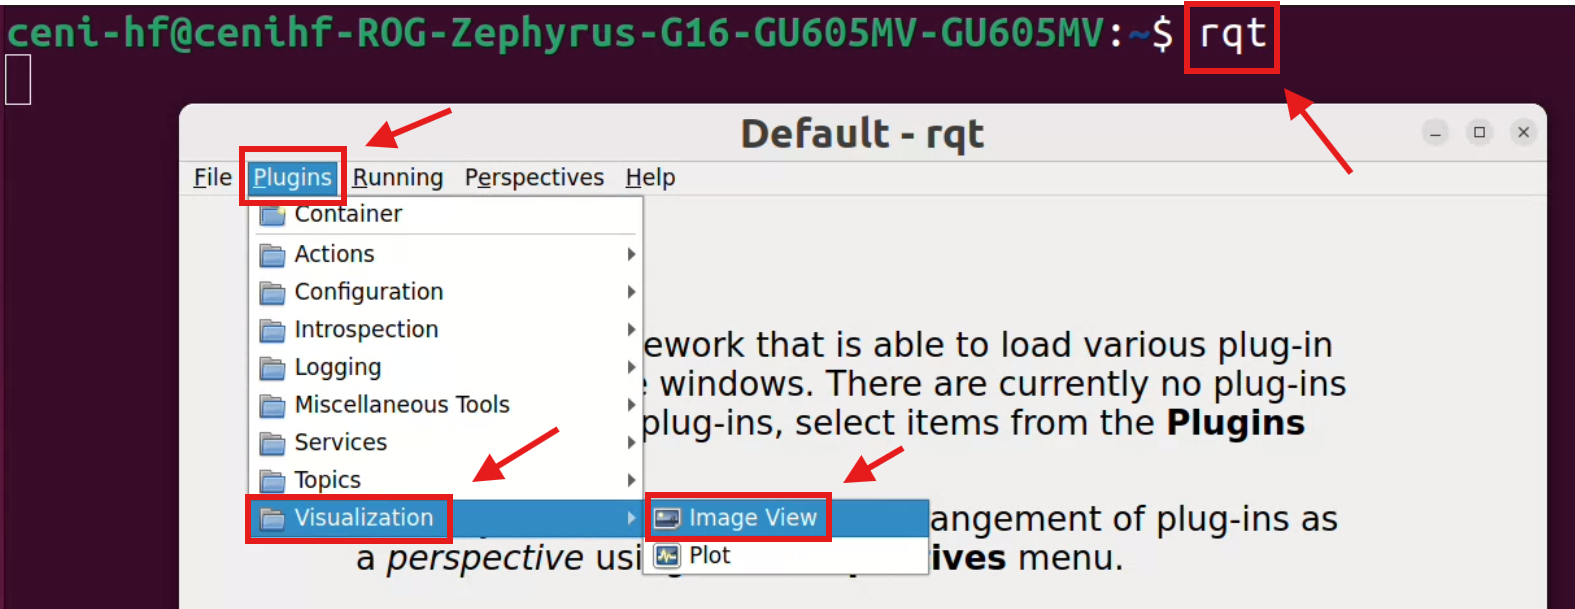
输入以下命令,并回车:

c 复制代码
rqt

这时回跳出弹窗,按下图箭头指示,点击。

(2)方法二:使用命令行,直接打开图像话题

使用以下命令,即可直接打开图像话题

c 复制代码
ros2 run rqt_image_view rqt_image_view

二、获取USB相机图像

几天后补充


总结

以上就是今天要讲的所有内容啦。希望对大家有所帮助,接下来,我还会分享更多的文章,希望可以帮助到大家。

相关推荐
默|笙6 小时前
【Linux网络】网络层协议 IP(1)理解报头、网段划分
linux·网络·tcp/ip
修己xj9 小时前
nslookup 使用指南:两种模式与常用查询技巧
linux
唠玖馆11 小时前
文件系统详解
linux·文件系统·ext2
GeW11 小时前
当Linux内核开始“确定性”,制造高端化才有了底层语法
linux
一知半解仙12 小时前
乌镇2026:当“智能互联网”第一次被数据照进现实
人工智能·物联网·机器人·开源
星恒随风12 小时前
MySQL 从零入门(三):表的约束详解
linux·服务器·数据库·笔记·mysql
硅谷秋水13 小时前
扩展机器人智能体的在线探索能力
人工智能·语言模型·机器人
StarsGreen14 小时前
libva在intel平台上的前端流程简介
linux
硅谷秋水15 小时前
PhysicalWords:一种用于构建机器人操作中潜推理过程的词汇体系
人工智能·机器学习·计算机视觉·语言模型·机器人
坤坤子吖17 小时前
Linux网络编程:自定义应用层协议与 JSON 序列化
linux·服务器·网络·c++·笔记·json