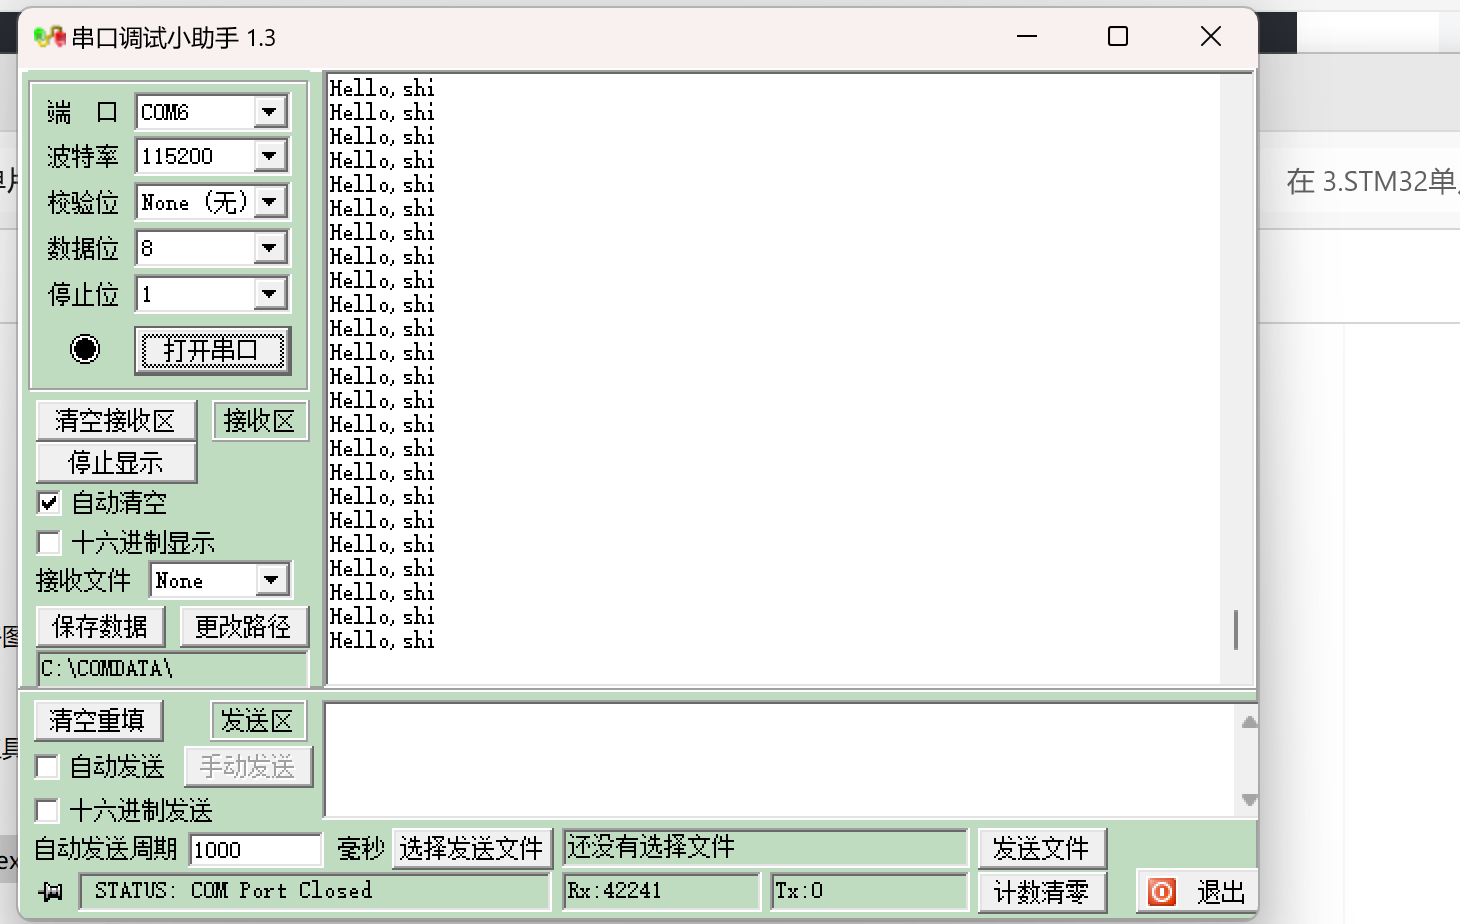
printf重定义:
C语言里面的printf函数默认输出设备是显示器,如果要实现printf函数输出正在串口或者LCD显示屏上,必须要重定义标准库函数里调用的与输出设备相关的函数,比如printf输出到串口,需要将fputc里面的输出指向串口。
应用:
usart.h
#ifndef USART_H_
#define USART_H_

	void my_usart_init(void);
	void My_Usart_Send_Byte( USART_TypeDef* USARTx, uint16_t Data);
	void My_Usart_Send_Sting( USART_TypeDef* USARTx, char * string);

#endif
usart.c
#include"stm32f10x.h"
#include"usart.h"
#include "stdio.h"

void my_usart_init(void)
{
	GPIO_InitTypeDef GPIOInitstruct;
	USART_InitTypeDef Usart_initstruct;

	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_USART1, ENABLE);

	//A9
	GPIOInitstruct.GPIO_Pin = GPIO_Pin_9;
	GPIOInitstruct.GPIO_Mode = GPIO_Mode_AF_PP;
	GPIOInitstruct.GPIO_Speed = GPIO_Speed_10MHz;
	GPIO_Init(GPIOA,&GPIOInitstruct);
	//A10
	GPIOInitstruct.GPIO_Pin =GPIO_Pin_10;
	GPIOInitstruct.GPIO_Mode =GPIO_Mode_IPU;
	GPIO_Init(GPIOA,&GPIOInitstruct);


	Usart_initstruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
	Usart_initstruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
	Usart_initstruct.USART_BaudRate = 115200;
	Usart_initstruct.USART_Parity = USART_Parity_No;
	Usart_initstruct.USART_StopBits = USART_StopBits_1;
	Usart_initstruct.USART_WordLength = USART_WordLength_8b;
	USART_Init(USART1,&Usart_initstruct);
	USART_Cmd(USART1,ENABLE);

}

void My_Usart_Send_Byte(USART_TypeDef* USARTx, uint16_t Data)
{
			USART_SendData(USARTx,  Data);
			while( USART_GetFlagStatus( USARTx,  USART_FLAG_TXE) == RESET);

}

void My_Usart_Send_Sting( USART_TypeDef* USARTx, char * string)
{
		uint16_t i=0;
		do
		{
				My_Usart_Send_Byte(USARTx,*(string+i));
				i++;
		}while(*(string+i) != '\0');

		while( USART_GetFlagStatus( USARTx,  USART_FLAG_TC) == RESET);
}


int fputc(int ch, FILE * p)									//printf重定义
{
		USART_SendData(USART1,  (u8)ch);
		while( USART_GetFlagStatus( USART1,  USART_FLAG_TXE) == RESET);
		return ch;
}
main.c
#include "stm32f10x.h"
#include "main.h"
#include "led.h"
#include "bear.h"
#include "key.h"
#include "shake.h"
#include "usart.h"
#include "stdio.h"
void delay(uint16_t time)
{
	uint16_t i=0;
	while(time--)
	{
		i =12000;
		while(i--);
	}

}

int  main()
{

		my_usart_init();
//	My_Usart_Send_Byte( USART1,  'A');
//	My_Usart_Send_Byte( USART1,  'B');
//	My_Usart_Send_Byte( USART1,  'C');
//	My_Usart_Send_Sting( USART1,  "\r\n");
//	My_Usart_Send_Sting(USART1 , "fei \r\n");

	while(1)
	{
			printf("Hello,shi \r\n");
	}
}
串口显示