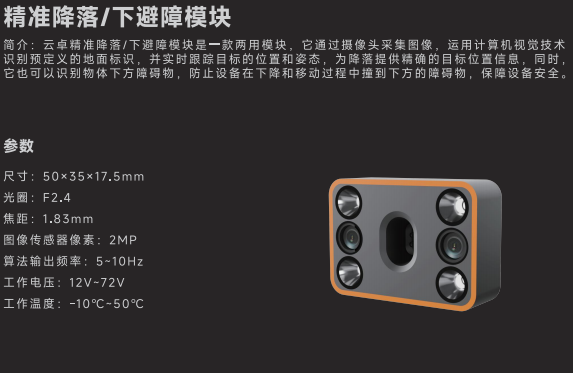
一、运行方式
- 多模态感知融合
模块通过多传感器协同工作,实时采集下方环境数据:
视觉摄像头:捕捉地面特征或预设标记(如二维码、AR标签)实现厘米级定位。
超声波/ToF(飞行时间)传感器**:短距离(0.1~5米)障碍物探测,抗光照干扰。
激光雷达(LiDAR):高精度地形建模,适用于无标记场景。
IMU(惯性测量单元):补偿无人机动态晃动,确保数据稳定性。
- 避障与降落的动态切换
避障模式:无人机悬停或飞行时,模块持续扫描下方区域,通过点云或深度图实时构建障碍物地图(分辨率可达1cm),触发绕行或紧急悬停。
精准降落模式:检测到安全区域后,切换至视觉/激光定位,通过PID或模型预测控制(MPC)算法调整降落轨迹,精度可达±2cm。
- 分层决策逻辑
第一层:传感器原始数据滤波(如卡尔曼滤波)消除噪声。
第二层:SLAM(同步定位与建图)算法实时更新降落点坐标。
第三层:基于强化学习的动态路径规划,平衡避障响应速度(<100ms)与降落精度。
二、技术要点
- 高精度定位技术
视觉基准标记识别:采用深度学习模型(如YOLO或CNN)实现标记的鲁棒识别,适应光照变化和倾斜视角。
激光点云配准:通过ICP(迭代最近点)算法匹配实时点云与预存地图,定位误差<3cm。
- 多传感器融合算法
紧耦合融合:将视觉、LiDAR和IMU数据在特征层级融合(如使用扩展卡尔曼滤波),提升复杂环境下的可靠性。
动态权重分配:根据环境光照、障碍物密度等自动调整传感器权重(例如弱光环境下优先依赖LiDAR)。
- 抗干扰与容错设计
多光谱照明:在低光环境主动投射红外或结构光,避免依赖自然光。
传感器冗余:任一传感器失效时,系统可基于剩余传感器降级运行(如仅用超声波维持基础避障)。
- 实时计算架构
边缘计算模块:集成专用处理器(如FPGA或 Jetson Nano),实现本地化数据处理,降低主飞控负载。
轻量化算法:视觉SLAM算法优化(如ORB-SLAM3的嵌入式版本),确保30Hz以上刷新率。
5.能源与空间优化
低功耗设计:传感器组动态休眠(如非降落阶段关闭LiDAR),整体功耗<5W。
紧凑封装:模块体积<50cm³,支持集成于小型无人机(轴距250mm以上)。
三、典型应用场景
-
物流无人机:在楼顶停机坪避开管道/护栏,精准降落在0.5m×0.5m标定区域。
-
农业植保:在起伏农田中避开作物,保持1m定高喷洒并自动返航充电。
-
电力巡检:在高压塔附近避让支架结构,降落在指定检修平台。
四、技术挑战与发展方向
-
极端环境适应性:提升模块在雨雪、沙尘等恶劣天气下的性能(如毫米波雷达融合)。
-
AI增强决策:利用迁移学习使无人机快速适应未训练场景(如临时施工场地)。
-
标准化接口:支持MAVLink、ROS等通用协议,降低第三方飞控集成难度。