一.实验目的:
选取一副图像(如房屋图像)、利用hough变换检测,计算获得矢量化的边缘特征
二.实验平台:
MATLAB
三.实验内容与结果:
3.1 结果与分析:(可以包含模型、实验过程、结果截图、结果分析等)
3.1.1 实验设计思路
本实验旨在对图像进行一系列处理,从而实现车道线或直线的检测。
主要包括以下几个步骤:
-
读取原始图像: 获取输入的图像,通常为道路场景图像,图像内容需要包含清晰的车道线或道路标识。
-
图像预处理:
灰度化: 将原始彩色图像转换为灰度图像,以便后续处理。
直方图均衡化: 增强图像对比度,提高图像细节,便于后续处理。
中值滤波: 对图像进行噪声去除,以避免在边缘检测时出现误检。
-
边缘检测: 使用 Canny 边缘检测算法提取图像中的边缘信息。
-
霍夫变换: 对边缘检测结果进行霍夫变换,检测图像中的直线,并返回直线的参数。
-
结果可视化:
在原图中叠加检测到的直线。
使用子图布局,展示处理过程中的不同步骤,包括原图、灰度图、边缘图等。
3.1.2 代码实现(包含具体模块的注释等)
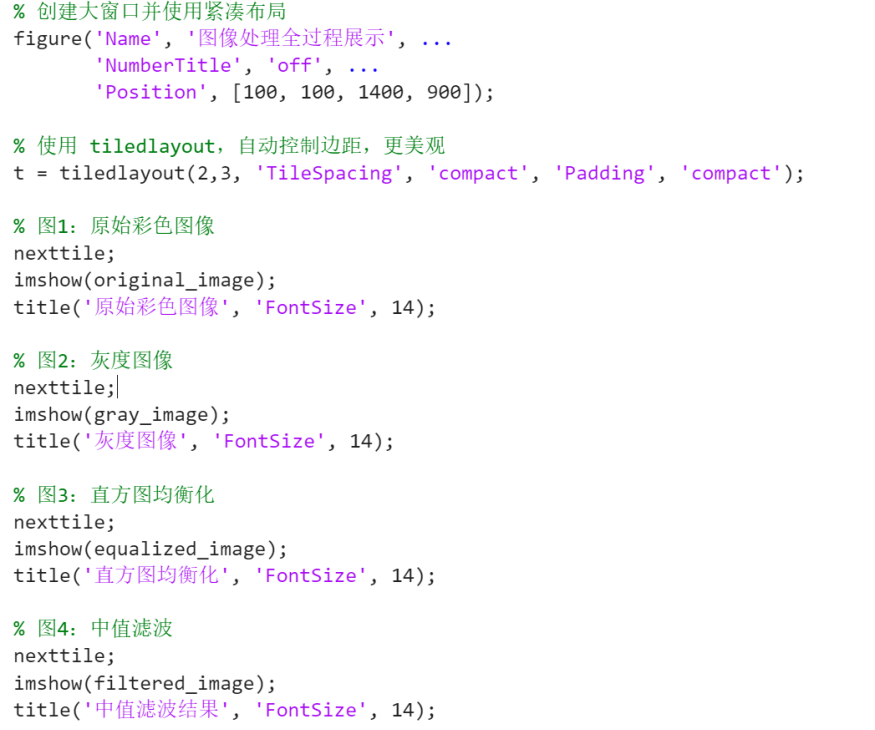
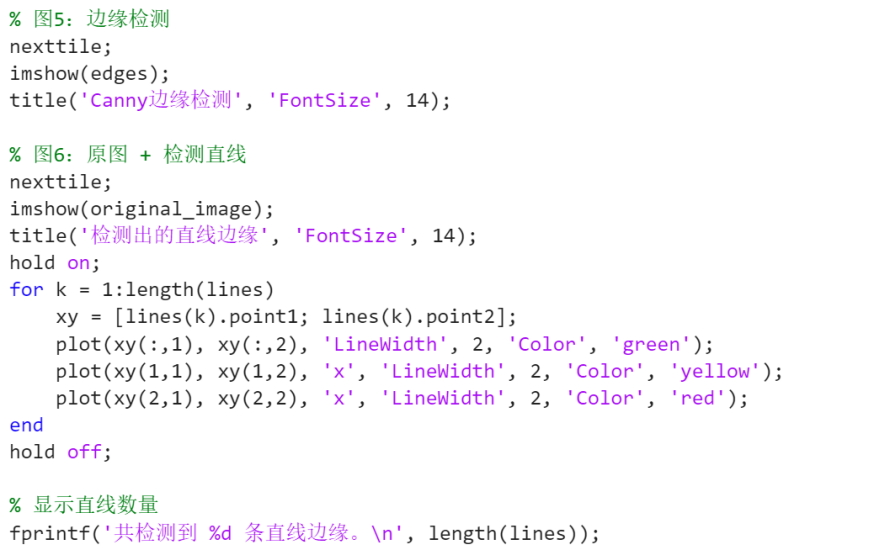
3.1.3 实验结果
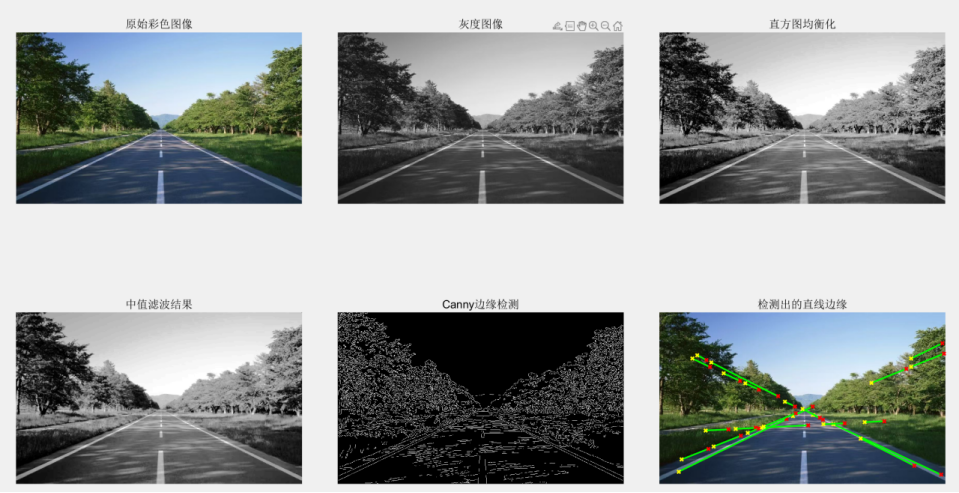
霍夫变换作为一种基于投票的直线检测方法,能够有效地从边缘图像中识别出直线。这一方法不仅能够识别直线的存在,还能输出直线的参数,进而使得我们能够在原图中叠加绘制检测到的直线。
但是由图片我们可以看出,虽然使用了中值滤波来去除噪声,但在一些特殊情况下(如车道线被遮挡或背景复杂时),可能会出现误检或漏检的情况。
霍夫变换对直线的检测结果是基于参数化的,但在复杂场景中(如弯道、车道线不规则时),霍夫变换可能无法检测出所有的车道线。
3.2 实验总结
这个实验的主要目的是通过一些常见的图像处理方法,来检测图像中的车道线或者直线。我们使用了一些经典的技术,如灰度化、边缘检测和霍夫变换。下面是实验的总结:
-
图像预处理很重要
灰度化:我们将彩色图像转换为黑白图像,去除了颜色信息,简化了处理。
直方图均衡化:这一步让图像的对比度更强,使车道线和背景更分明,有助于后续处理。
中值滤波:用来去掉图像中的噪点,避免这些噪点干扰我们检测到的车道线。
-
边缘检测提取车道线
使用了 Canny边缘检测,它能非常好地提取图像中的显著边缘,比如车道线。通过这个步骤,我们能够清晰地看到车道线的位置。
-
霍夫变换找出直线
我们通过 霍夫变换 来从提取到的边缘图像中找到直线。霍夫变换能准确识别图像中的直线,并帮助我们在图像中标出这些直线的位置。
通过一些函数,我们能够在原图上画出检测到的直线,并标记出它们的起点和终点。
-
可视化让过程更清晰
我们通过图形界面展示了每一步的处理结果,从原图、灰度图到边缘图,直到最终检测到的直线。每一步都有对应的图像,帮助我们更直观地看到处理效果。