以下是基于RK3576处理器与CODESYS平台的工业运动控制模块技术方案设计要点: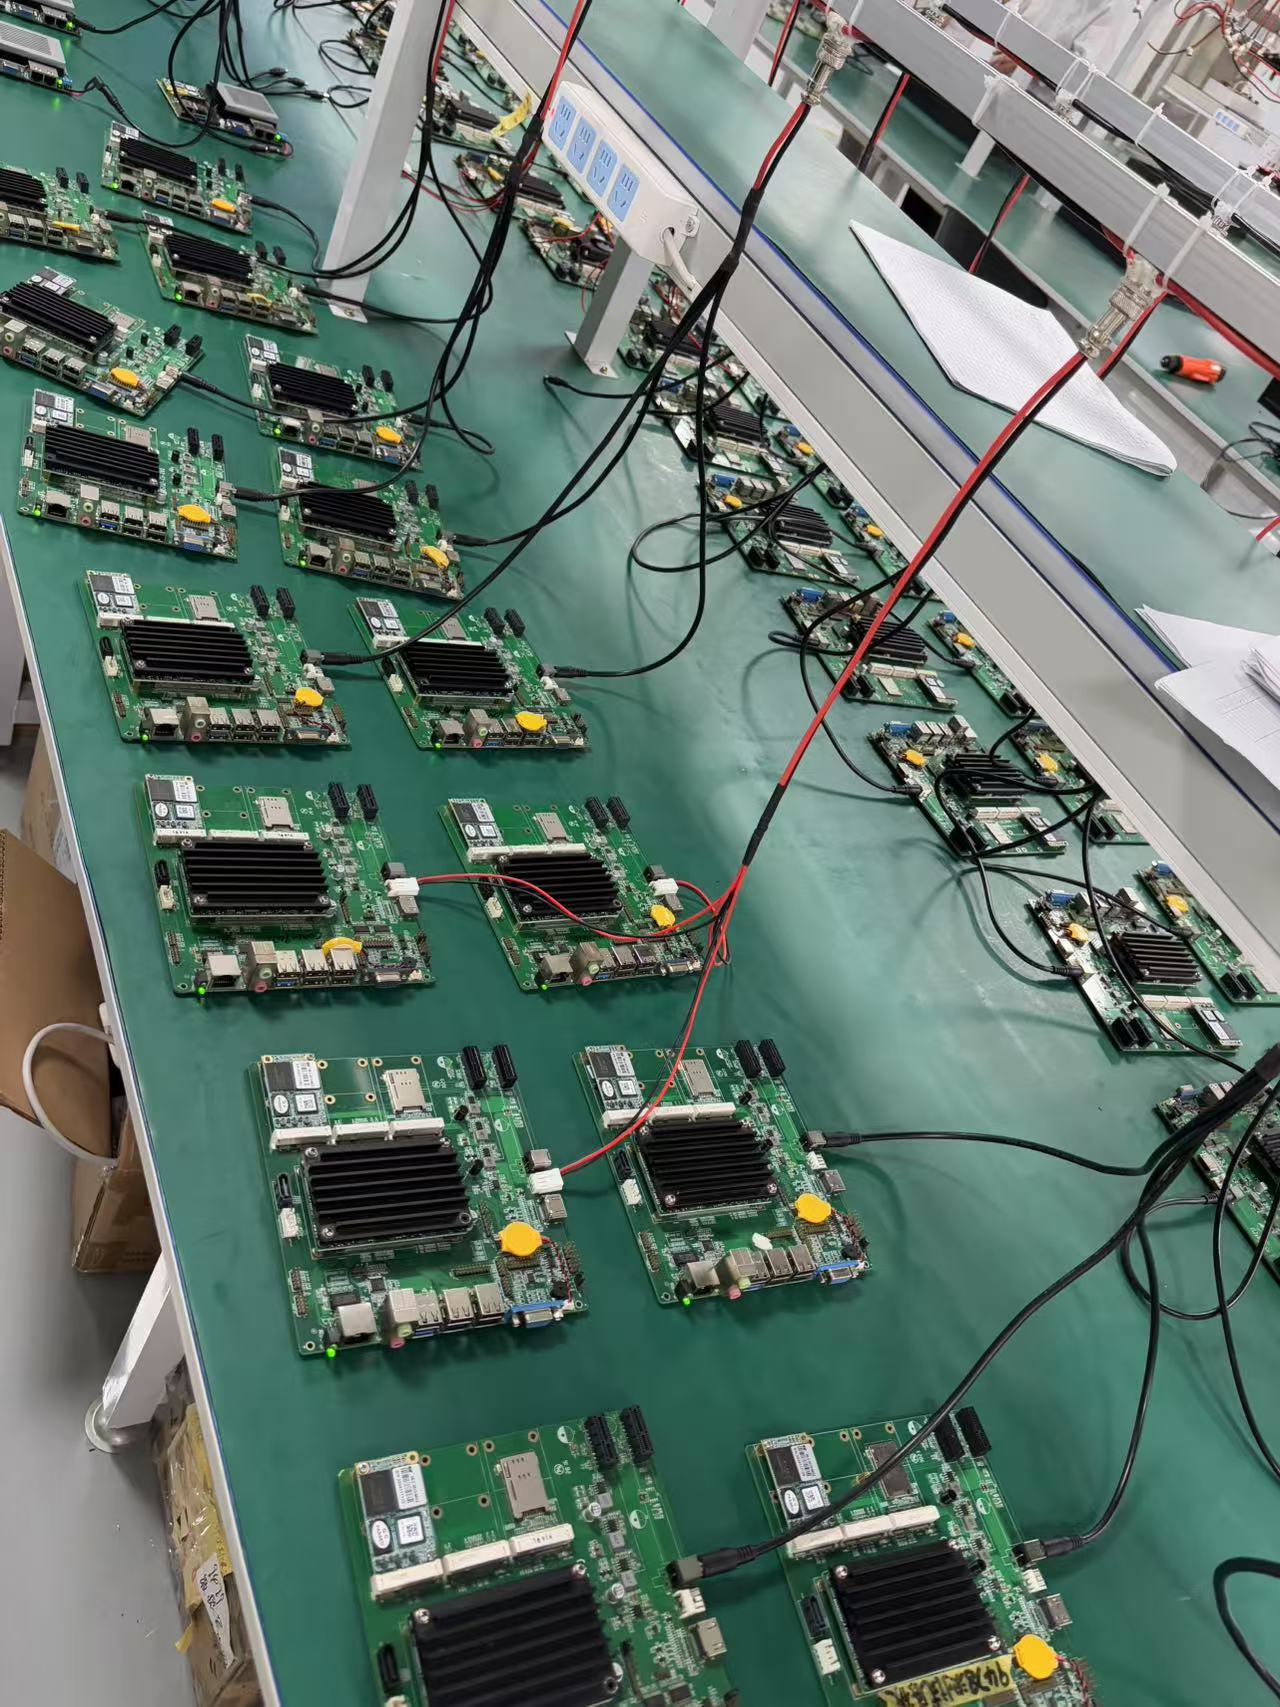
一、硬件架构设计
-
异构计算架构
- 主控采用RK3576处理器,利用其四核Cortex-A72(2.3GHz)执行运动轨迹规划、AI视觉处理等复杂算法,四核Cortex-A53(2.2GHz)运行实时控制任务,结合Cortex-M0硬实时核实现μs级伺服控制13。
- 扩展PCIe x4接口连接FPGA模块,部署PID控制环与脉冲方向信号生成电路,响应周期缩短至50μs25。
-
多协议工业接口配置
- 通过原生双CAN-FD接口(支持5Mbps速率)连接伺服驱动器(如台达ASDA-A3系列),支持线性/旋转轴同步控制17。
- 扩展FlexBus并行总线连接编码器模块,实现17位精度位置反馈,适配高速闭环控制场景5。
-
安全防护机制
- 硬件急停回路直接接入M0核GPIO,触发响应延迟<1ms,符合SIL2安全等级认证34。
- 配置ADM3053隔离型CAN收发器,支持±36V总线耐压与15kV ESD防护7。
二、软件协议栈实现
-
实时操作系统
- 基于Linux 6.1内核+RT-Preempt补丁构建实时环境,任务调度抖动<10μs37。
- 集成CODESYS Control V3.5 SP17运行时系统,支持IEC 61131-3编程与PLCopen运动控制函数库16。
-
多轴运动控制实现
cppCopy Code
// CODESYS轴配置示例 PROGRAM MAIN VAR Axis1: AXIS_REF; MotionParam: MC_MoveAbsolute; END_VAR MotionParam.Execute := TRUE; MotionParam.Position := 1000.0; // 目标位置(mm) MC_MoveAbsolute(Axis1, MotionParam);- 支持8轴同步插补,轨迹跟踪误差<0.1mm,满足ISO 9283标准46。
-
通信调度优化
- 双CAN总线采用优先级仲裁机制,关键控制指令传输延迟<200μs3。
- MQTT协议传输设备状态数据至云端,带宽占用降低40%8。
三、典型性能对比
| 指标 | 传统x86方案 | RK3576+CODESYS方案 |
|---|---|---|
| 实时响应 | 500μs级 | <10μs级37 |
| 多协议兼容性 | 需额外协议转换卡 | 原生支持EtherCAT/CANopen15 |
| 轴控扩展能力 | 最大4轴 | 可扩展至32轴56 |
| 编程灵活性 | 专用IDE | 支持ST/LD/FBD多语言6 |
四、应用场景实例
-
数控机床控制
- 通过EtherCAT连接8台伺服电机,实现0.01°角度分辨率,支持G代码直接解析14。
- 通过EtherCAT连接8台伺服电机,实现0.01°角度分辨率,支持G代码直接解析14。
-
AGV运动控制
- 结合NPU加速视觉SLAM算法,动态路径规划延迟<15ms,避障成功率>99%28。
-
协作机器人
- 6维力传感器数据通过FPGA预处理,阻抗控制带宽>50Hz,适应精细化作业场景4。
该方案通过硬件异构计算与软件协议栈深度优化,实现了高性能运动控制与工业物联网功能的有机融合13。
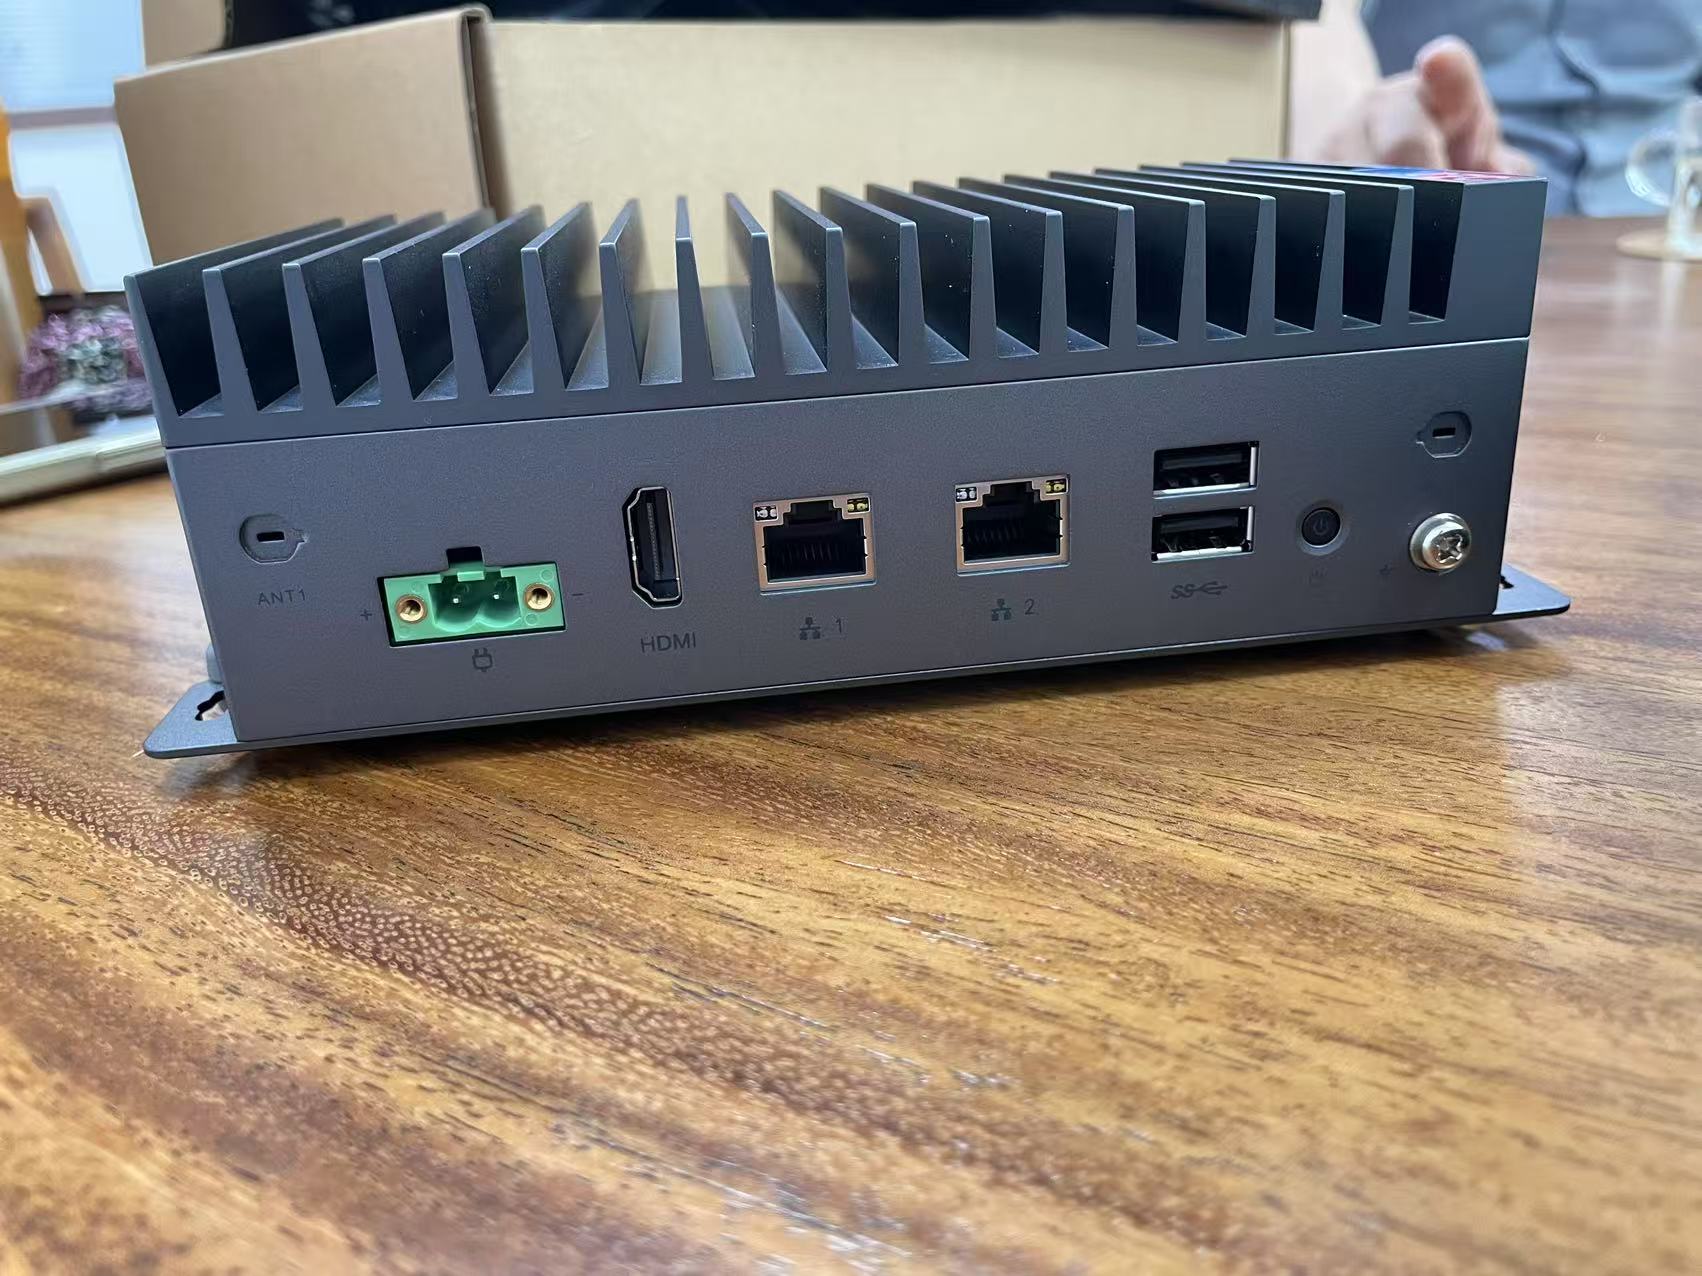
信迈提供RK3576+FPGA+CODESYS解决方案。