激光干涉仪:解锁协作机器人DD马达的精度密码

在工业4.0的浪潮中,协作机器人正以惊人的灵活性重塑生产线------它们与工人并肩作业,精准搬运零件,完成精密装配。还能协同医生完成手术,甚至制作咖啡。

标准的协作机器人关节模组由角度编码器、直驱电机(DD马达)、驱动器、谐波减速机、刹车、扭矩传感器等元器件组成,DD马达摒弃了传统减速机构,将负载与电机转子直接耦合,成就了协作机器人流畅的关节运动。但这一革命性设计

也带来了严苛的精度挑战:任何微小的角度偏差都被直接放大为末端执行器的轨迹误差!

当协作机器人需要执行微米级的精密任务时,一个隐形挑战浮出水面:如何确保其核心动力单元DD马达的旋转精度达到角秒级?答案藏在一束激光的干涉条纹之中。

中图仪器解决方案:

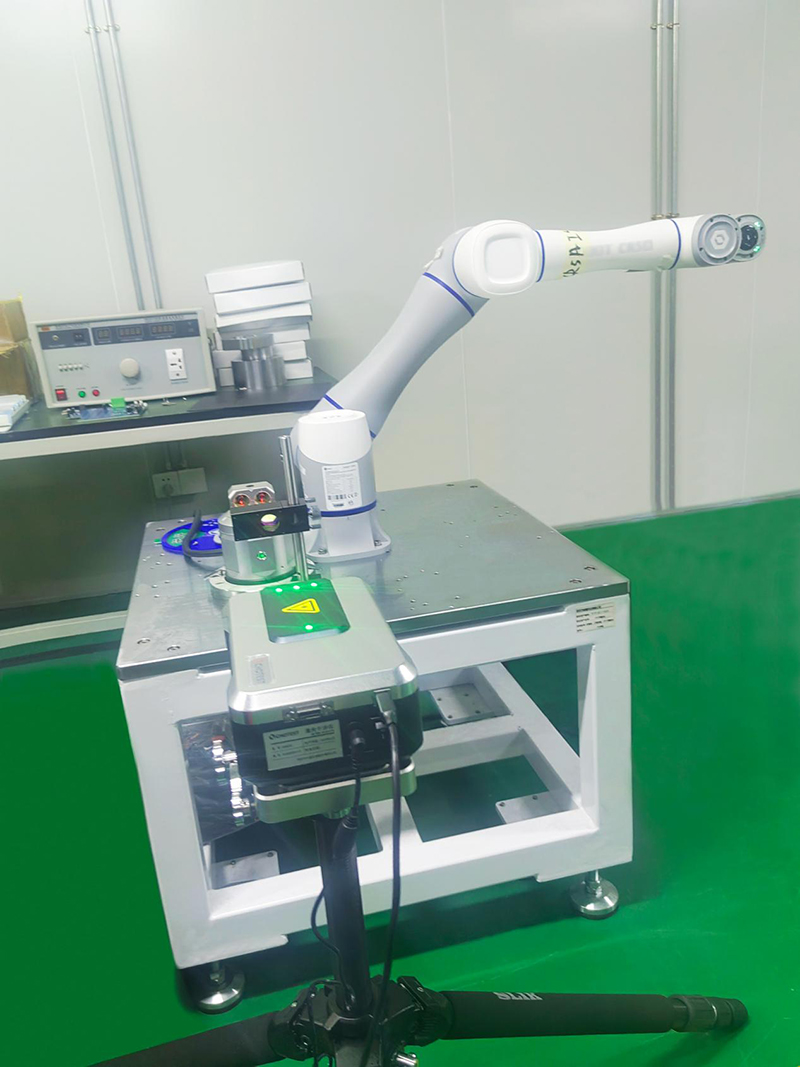
SJ6000激光干涉仪+角度反射镜组+WR50自动精密转台,测量精度:±1″;分辨力:0.01″。
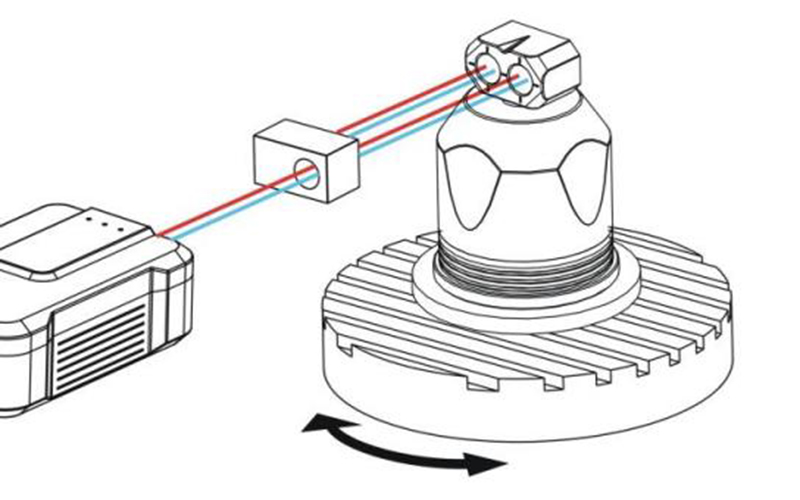
DD马达旋转角度测量示意图

测量流程:

将WR50自动精密转台固定在马达轴心,其顶部反设镜可相对基座反向旋转,反射镜始终与激光束角度锁定在0.5度内,转台每旋转5°,反射镜即反向旋转5°,此时软件将WR50的精密圆光栅角度值和SJ6000的角度值进行合并计算,得出马达实际转动的角度。
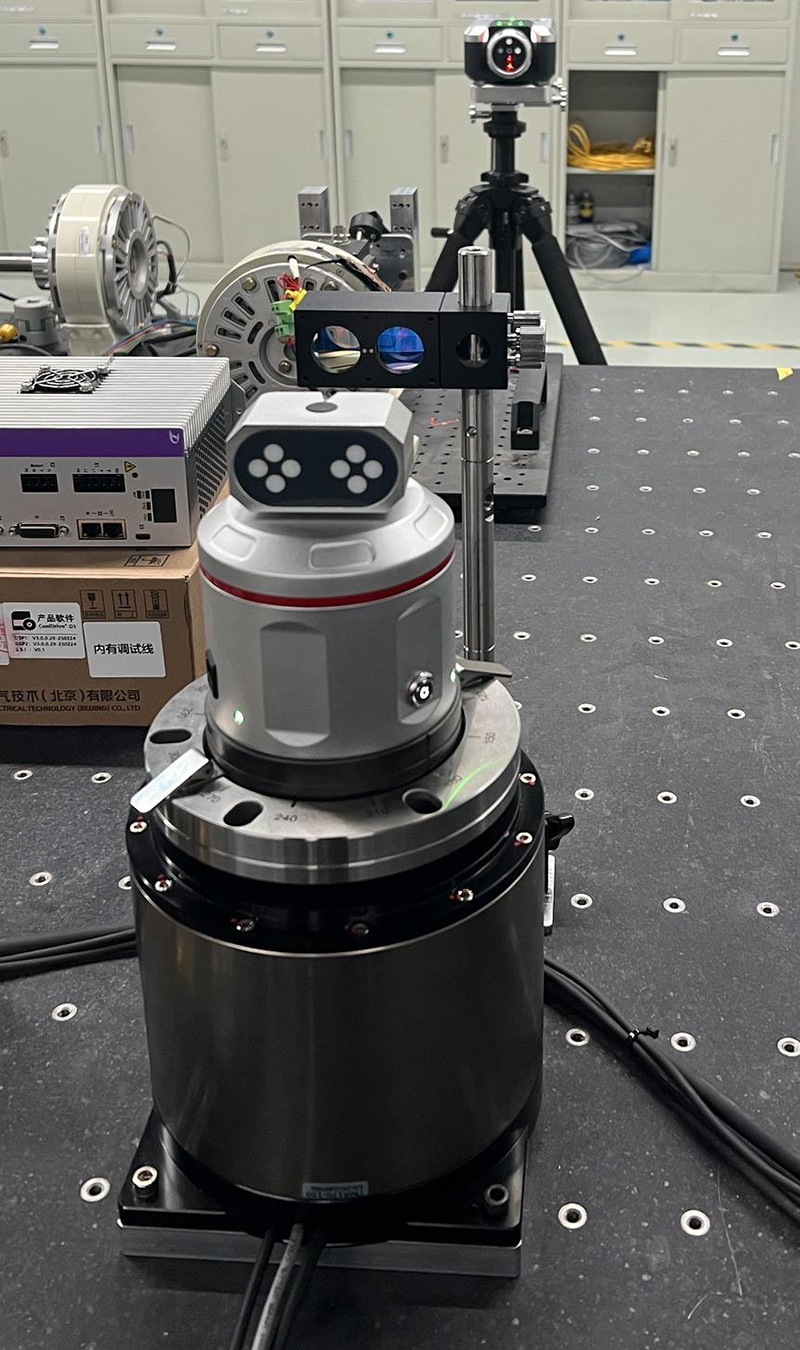
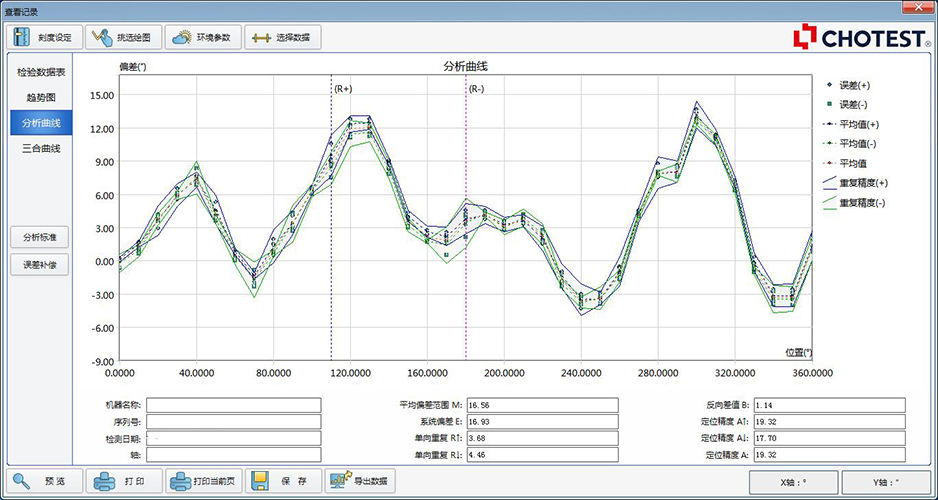
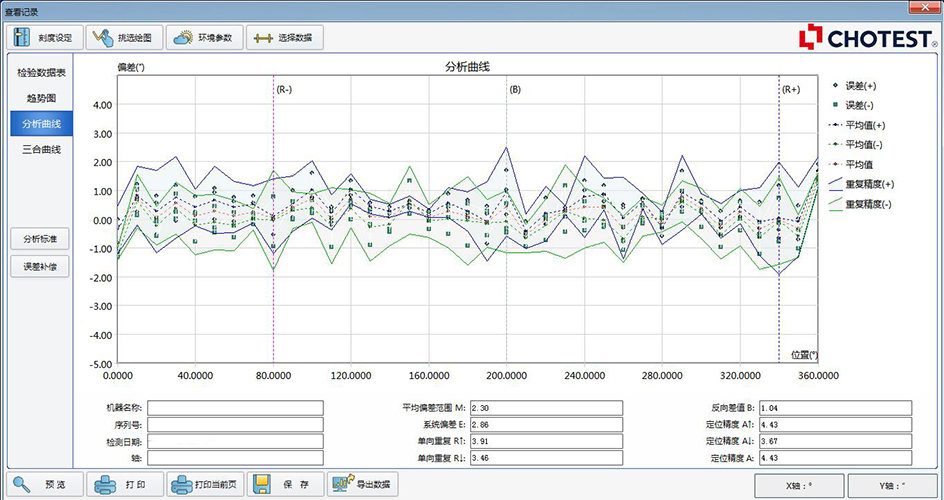
激光干涉仪测量结束后自动进行补偿,确保DD马达旋转精度符合要求。

补偿前数据
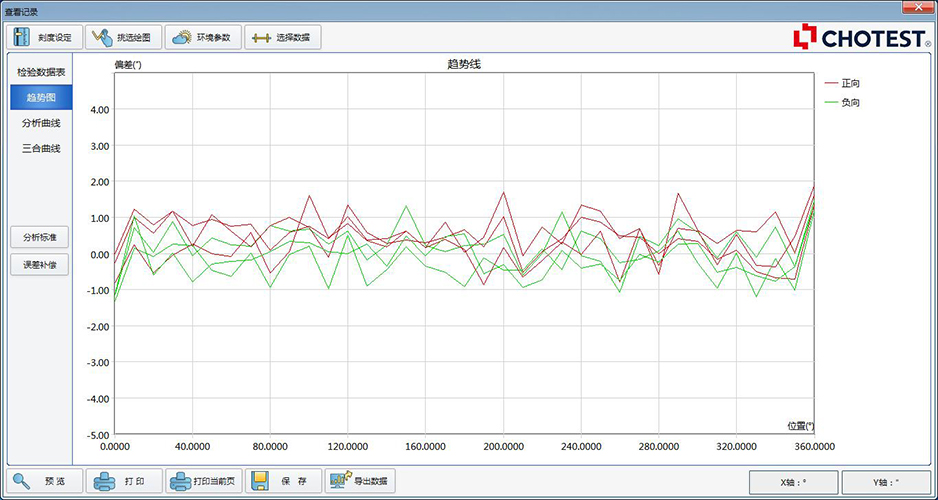
补偿后数据

从汽车工厂的装配线到无尘室里的芯片制造,协作机器人正以人类般的灵巧重塑产业。而在这背后,是以激光干涉仪为代表的精密测量仪器的默默守护,为协作机器人的安全高效精准运行保驾护航。

相关推荐
wangxiaoxuan2172 小时前
地图表示怎么选:栅格、点云、体素、TSDF 与 ESDF
机器人·slam·机器人导航·科沃斯八界
鲁邦通物联网18 小时前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan21721 小时前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水1 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2171 天前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人
wangxiaoxuan2171 天前
从深度图到点云:投影、滤波、降采样与聚类
机器学习·数据挖掘·机器人·聚类·科沃斯八界
鲁邦通物联网2 天前
工厂与酒店机器人梯控方案设计:如何建立场景参数模型?
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2172 天前
时间也是机器人数据的一部分:采样、同步、延迟与数据有效期
机器人·科沃斯八界
boombb2 天前
AI Engineer in robotic系列:从地图导入到机器人执行:导览平台 MVP 技术设计与落地
机器人·ai编程
硅谷秋水2 天前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人