一、运行要点
1. 电子调速器(ESC)工作流程
信号解析:ESC接收飞控发出的油门指令,通过微控制器解析目标转速。
无传感器位置检测:基于反电动势估算转子位置,实现无霍尔传感器的电机换相控制。
三相逆变输出:栅极驱动器放大MCU信号,驱动6个MOSFET组成的三相桥,将直流电转换为三相交流电驱动无刷电机(BLDC)。
2. 空速测量流程
压力采集:差压传感器测量动压(Pd),绝压传感器测量静压。
信号调理:通过运放(如AD620)和减法电路对传感器信号放大调零,适配ADC输入范围。
真空速解算:结合动/静压数据,采用分段线性插值算法实时计算真空速,误差控制在2.5%以内。
二、技术要点
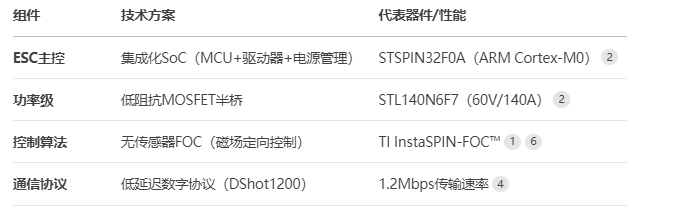
(1)核心硬件方案
(2)先进控制算法
模糊PI双闭环控制:
外环(速度):模糊PI动态调整比例/积分系数,提升响应速度并抑制超调(传统PID超调量降低20%以上)。
内环(电流):滞环控制实现快速转矩跟踪,确保电机启动瞬态稳定性。
FOC优化技术:
自动电机参数识别(如绕组电阻、电感),缩短调参时间。
基于绕组电阻变化的电机温度估算,防止过载损坏。
(3)空速测量技术
高精度ADC采样:STM32F103内置12位ADC,52次采样剔除极值后加权平均,抑制噪声。
动态误差补偿:针对机体扰动导致的静压测量误差,通过机头距离/机身形状建模修正。
三、技术难点
1. 高速电机控制稳定性
挑战:低电感电机在>10kRPM时电气频率达1.2kHz,易引发电流纹波和转矩波动。
解决方案:
提升PWM频率至60kHz,降低纹波;
采用FAST™观测器优化反电动势估算精度。
2. 动态响应与能效平衡
挑战:快速机动(如0.2s内提速9kRPM)需大电流,但过度响应会缩短续航。
解决方案:
阻塞换向技术提升FOC效率,延长飞行时间15%;
模糊PI自适应调节电流环限幅值。
3. 空速测量环境干扰
挑战:机体绕流场扰动静压,导致位置误差。
解决方案:
空速管前置设计 + 绕流场CFD仿真修正;
多传感器融合。
4. 实时计算资源约束
挑战:真空速解算涉及复杂分段插值,传统方法占用大量MCU资源。
解决方案:
线性低次插值替代高次多项式,兼顾精度与实时性;
硬件加速。