思路
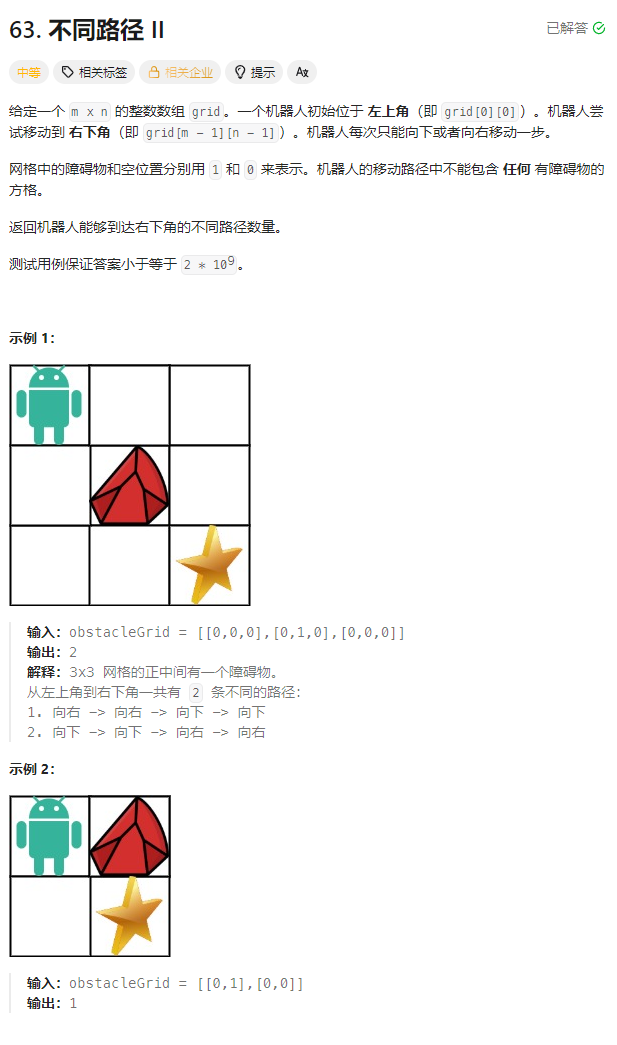
本题采用动态规划的方法来求解,其中 dpij 表示从起点到达位置 (i, j) 的路径总数。关键在于初始化:如果起点所在位置的元素不是障碍(即不为 1),则初始路径数设为 1。接着分别初始化第一行和第一列,如果当前位置不是障碍,且前一个位置可达,则路径数为 1,否则为 0。在填充整个 dp 数组的过程中,只要当前位置不是障碍,通过状态转移公式 dpij = dpi-1j + dpij-1 更新路径总数。最终返回 dpm-1n-1,即到达终点的路径数。
本题采用动态规划的方法来求解,其中 dpij 表示从起点到达位置 (i, j) 的路径总数。关键在于初始化:如果起点所在位置的元素不是障碍(即不为 1),则初始路径数设为 1。接着分别初始化第一行和第一列,如果当前位置不是障碍,且前一个位置可达,则路径数为 1,否则为 0。在填充整个 dp 数组的过程中,只要当前位置不是障碍,通过状态转移公式 dpij = dpi-1j + dpij-1 更新路径总数。最终返回 dpm-1n-1,即到达终点的路径数。