1.环境感知与数据采集
传感器融合:同时使用多种传感器获取环境信息
主动传感器:
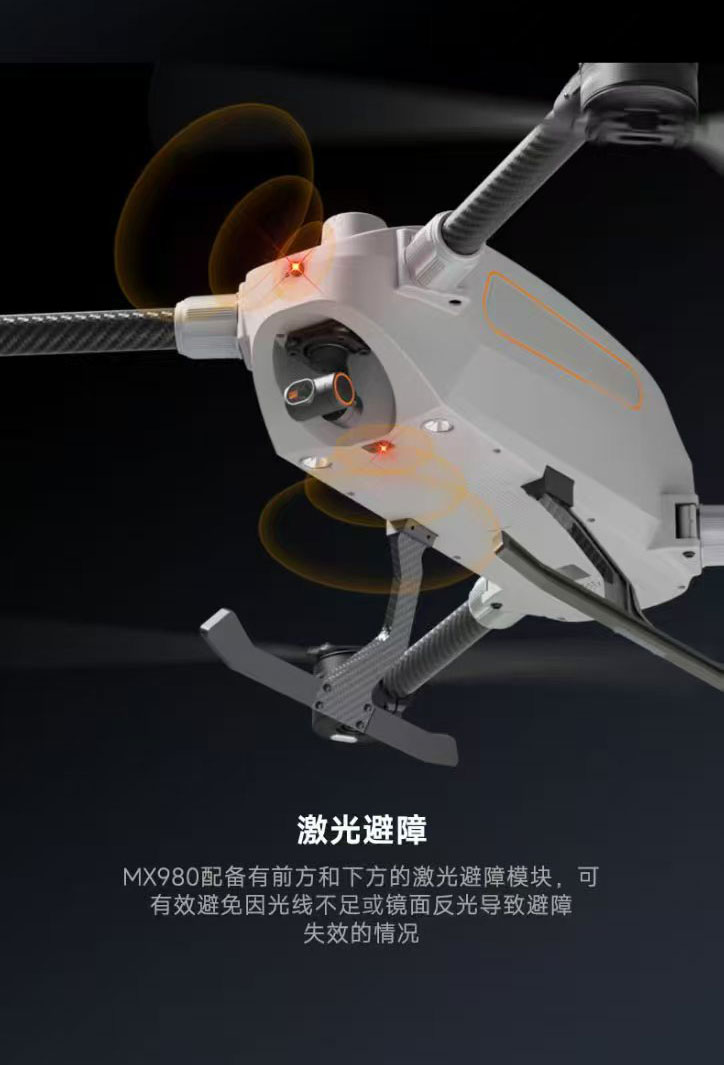
激光雷达:高精度3D点云,测距精准,适用于复杂环境
毫米波雷达:抗天气干扰强,测速准,探测距离远
超声波:近距离探测,成本低,用于起飞/降落阶段
被动传感器:
视觉摄像头:RGB/深度相机,提供丰富纹理信息,用于目标识别
红外传感器:夜间或低光照环境探测
数据预处理:噪声过滤、传感器标定、时间同步,确保数据可靠性
2.环境建模与态势理解
实时地图构建:
SLAM技术:同步定位与地图构建
障碍物识别:使用深度学习模型识别动态目标(车辆、行人、其他无人机)
空间分割:划分可通行区域/危险区域/禁飞区
3.路径重规划与决策
全局路径优化:
结合任务起点/终点信息
考虑空域限制和飞行规则
生成初始最优参考路径
局部实时避障:
主流算法:
A*/DLite:网格地图中的高效搜索
RRT/RRT*:快速随机搜索树,适合高维空间
人工势场法:将障碍物建模为斥力场
优化算法:凸优化/二次规划求解平滑路径
动态障碍预测:卡尔曼滤波/粒子滤波预测运动轨迹
多方案评估:基于安全性/平滑性/能耗等指标选择最优路径
4.轨迹生成与运动控制
平滑轨迹生成:将离散路径点转化为可执行轨迹(B样条/多项式轨迹)
运动学约束:考虑无人机最大速度/加速度/转向角限制
控制指令输出:将轨迹转化为飞控指令(姿态角/油门控制)
5.持续监控与迭代
实时闭环验证:每秒10-30次循环执行感知-规划流程
应急机制:当突发障碍出现时(如鸟群),触发紧急悬停或急速爬升
学习优化:高级系统通过强化学习持续改进避障策略
关键技术特点
实时性:从感知到响应通常在50-200毫秒内完成
冗余设计:多传感器互为备份,单一故障不导致系统失效
不确定性处理:采用概率模型处理传感器噪声和目标运动的不确定性
3D避障:支持垂直方向避让(如立交桥、树冠)
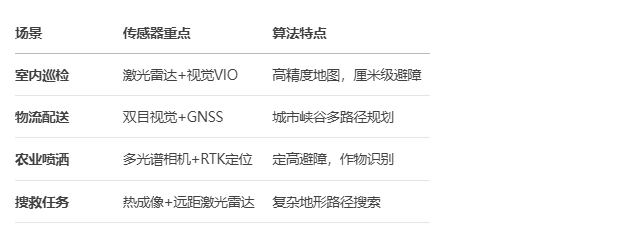
不同场景下的应用差异
当避障模块失效时,无人机将根据预设安全协议执行悬停、返航或紧急降落(取决于高度和GPS信号状态)。现代先进系统已能实现时速60km下的动态避障,并在夜间、雨雾等复杂条件下保持可靠性。