STM32 硬件I2C读写MPU6050

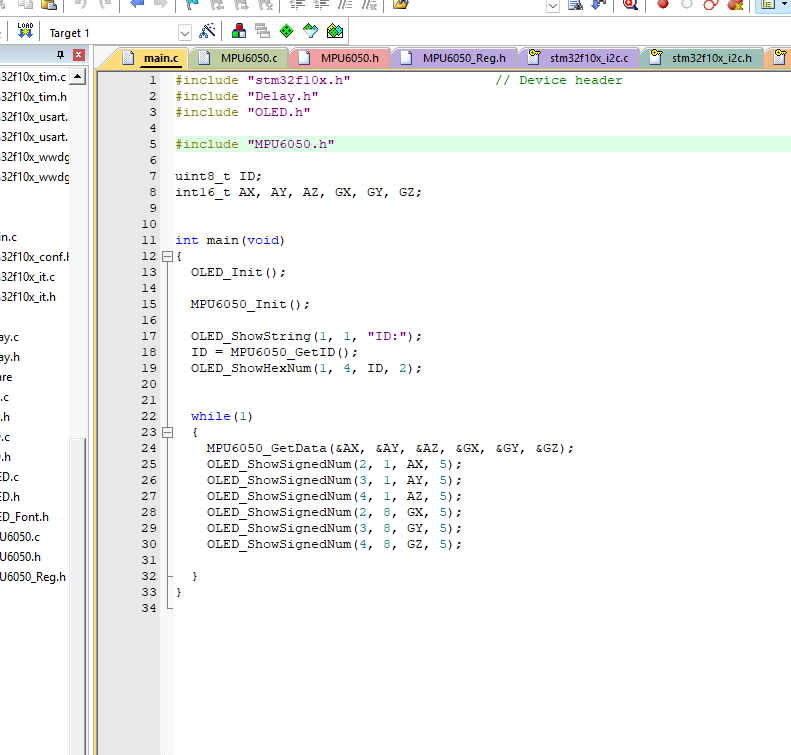
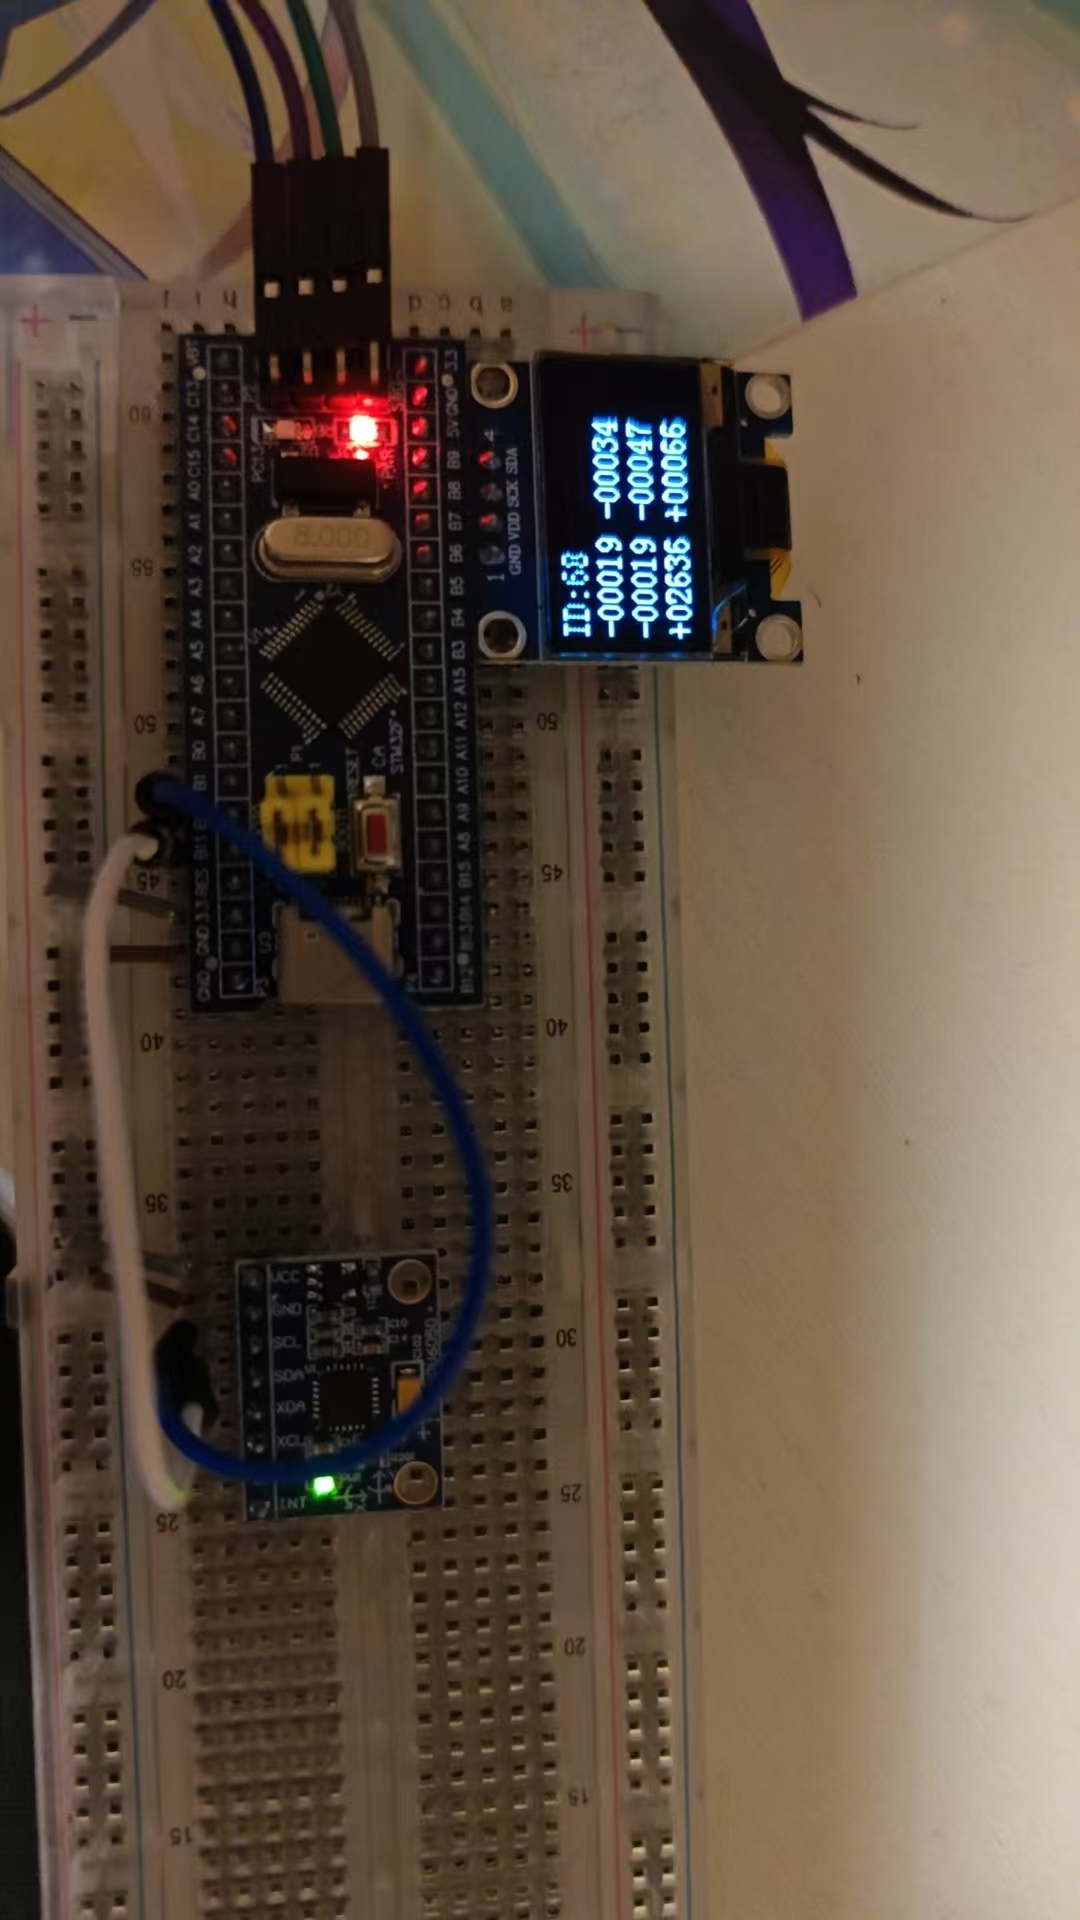
本文代码基于 STM32 单片机,通过 I2C 总线驱动 MPU6050 六轴传感器(集成加速度计与陀螺仪),实现传感器初始化、ID 读取、原始数据采集,并借助 OLED 显示屏实时展示加速度(AccX、AccY、AccZ)与角速度(GyroX、GyroY、GyroZ)信息,为姿态检测、运动监测等应用提供基础数据支撑。

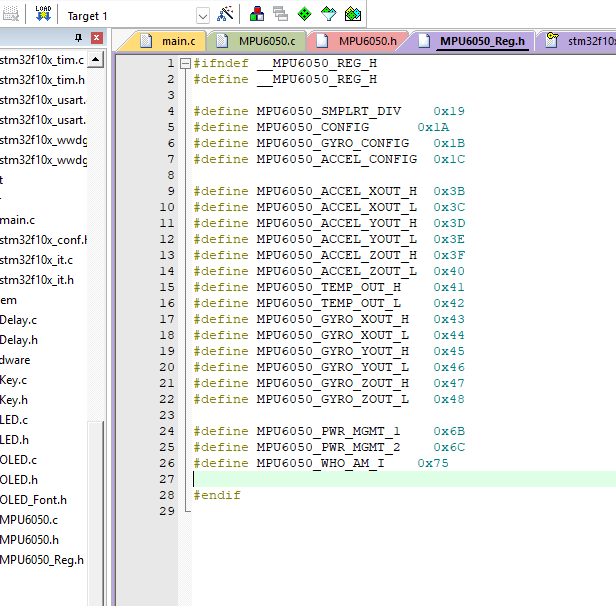
通过宏定义传感器内部寄存器地址,简化代码中寄存器操作,避免硬编码,提升可读性与可维护性。

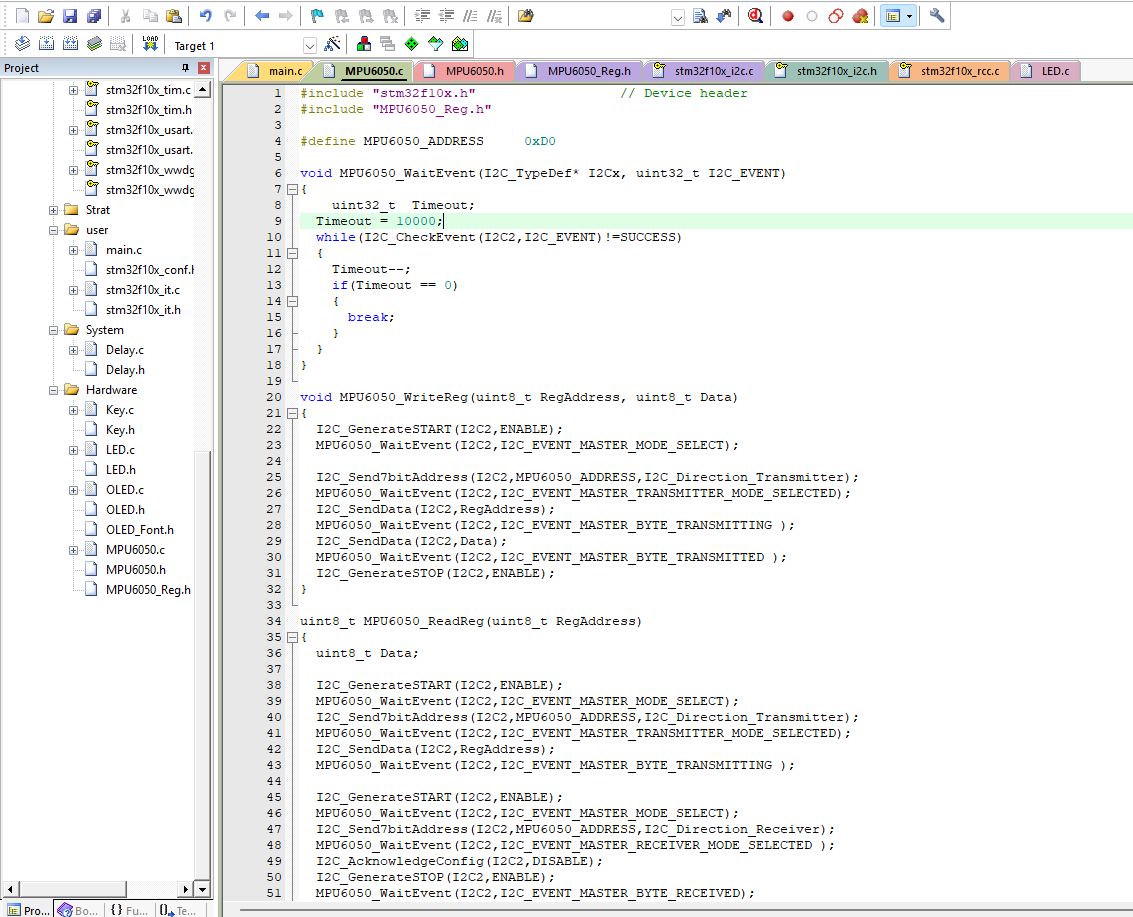
写寄存器:

生成 I2C 起始信号,选择从机地址( MPU6050_ADDRESS )。

发送寄存器地址、写入数据,通过 MPU6050_WaitEvent 等待通信完成。

生成停止信号,完成写操作。
读寄存器:

先写操作发送寄存器地址(告知传感器要读取的数据位置)。

切换为读模式,再次生成起始信号,读取传感器返回数据。

禁用 ACK、生成停止信号,完成读操作。

初始化与数据采集:

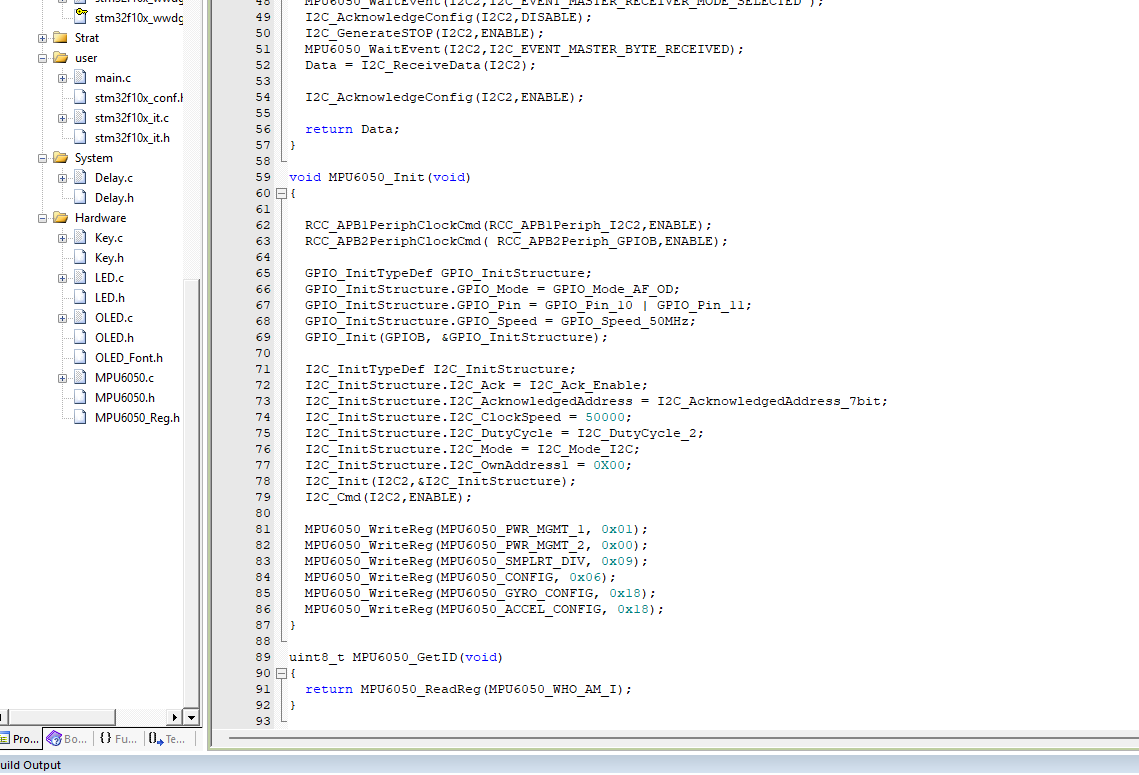
使能 I2C 与 GPIO 时钟( RCC_APB1PeriphClockCmd ),配置 PB10/PB11 为 I2C 复用开漏模式。

初始化 I2C 外设(时钟、应答、地址模式等),设置传感器工作参数(如电源管理、采样率):

MPU6050_WriteReg(MPU6050_PWR_MGMT_1, 0x01); 唤醒传感器,选择时钟源
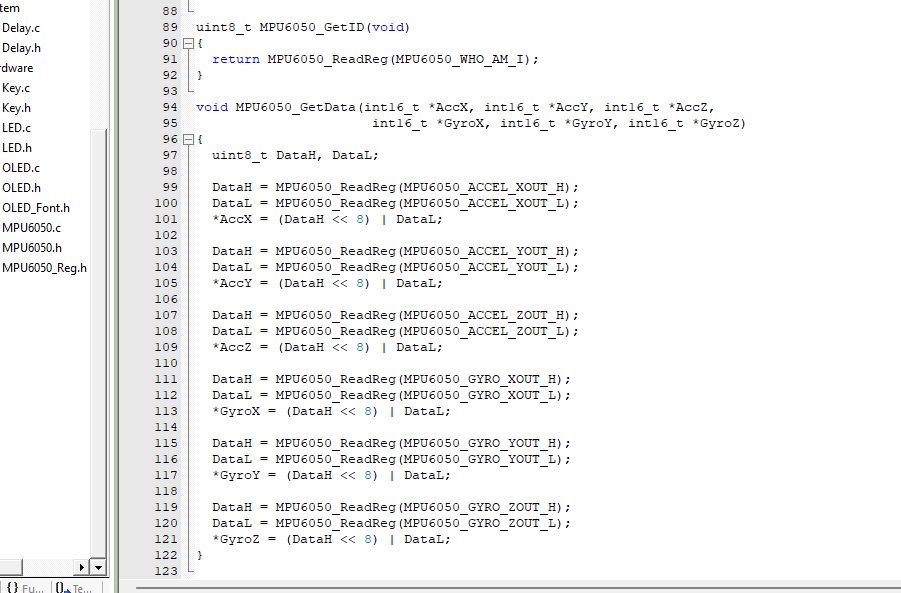
MPU6050_GetData :逐次读取加速度
相关推荐
少司府8 小时前
嵌入式外设篇(二)GPIO·二:GPIO输出与LED控制
linux·stm32·单片机·嵌入式硬件·mcu·51单片机·系统
Flying Bear11 小时前
Keithley 2450 SourceMeter源表上位机开发笔记
笔记·单片机·嵌入式硬件
无敌贵点大王14 小时前
从寄存器层面重学STM32(11)——ADC理论
stm32·单片机·嵌入式硬件
Zw-awa15 小时前
卡尔曼到底在算什么:从一维到它的变式以及工程版卡尔曼滤波算法C语言实现
stm32
希和202719 小时前
代码讲解:STM32F103C8T6 驱动 HC-SR04 超声波测距
stm32·单片机·嵌入式硬件
编程小白菜12320 小时前
STM32L0 ADC串扰揭秘:充电电压如何“伪造”压力数据
stm32·单片机·嵌入式硬件
Zw-awa1 天前
两路信号,两种滤波:角速度走低通滤波,加速度走卡尔曼滤波
stm32
橘为己有4411 天前
STM32:USART 串口(2)
stm32·单片机·嵌入式硬件
少司府2 天前
嵌入式外设篇(一)GPIO·一:认识GPIO
linux·单片机·嵌入式硬件·mcu·系统·rtos·嵌入式软件
jianqiang.xue2 天前
1颗NPU分时复用:鸿蒙把轻AI塞进了MCU
人工智能·单片机·mcu·嵌入式·harmonyos·鸿蒙·端侧ai