基于 YOLOv11n 的无人机航拍小目标检测算法学习

复制代码
基于 YOLOv11n 的无人机航拍小目标检测算法

问题:无人机航拍图像中小目标检测面临尺度变化大导致的检测精度较低和推理速度较慢等

解决:在 C3k2 模块中引入可变形卷积(DCN),增强模型在复杂背景下对

多尺度目标的特征提取能力,特别是对于形变显著的小目标。其次,针对无人机航拍图像中小目标占比较多等情形,新增 P2(Prediction

Layer 2)小目标检测层并去除了 P5(Prediction Layer 5)大目标层,有效提高了小目标特征的捕获精度,同时减少了大目标检测层的

冗余计算。然后,提出了一种结合 Focal Loss 与 DIoU Loss 的 Focal-DIoU(Focal Loss and Distance-IoU Loss)损失函数,解决了小目

标检测中的各目标类别不平衡问题,并优化了边界框的定位精度。最后,采用 LAMP 剪枝方法对模型进行轻量化处理,主要通过适当

调整剪枝加速比,自适应地按层评估并删除冗余连接,减少模型整体计算量并加速推理过程。

结果:文章所提 YOLOv11n-DPD 算法通过引

入可变形卷积、优化小目标检测层结构、改进损失函数和进行模型剪枝,提高了检测精度、加速了推理过程并优化了模型大小,与现

有的小目标检测方法相比表现更优,尤其适用于无人机航拍小目标检测任务和嵌入式平台的部署推理。

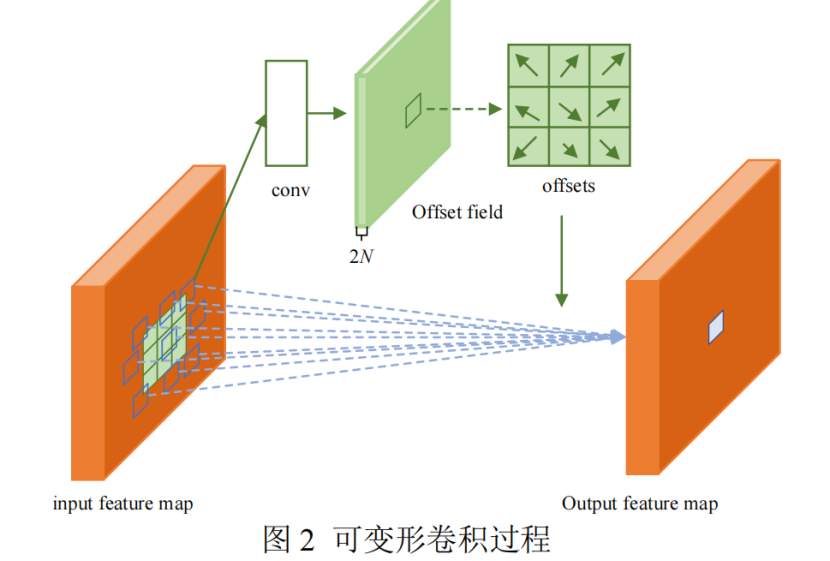
可变卷积过程

每个部分增加个偏移量
蛇形卷积

相关推荐
Frankie_stand1 天前
无人机交付验收全流程指南:从判据锁定到签署闭环
无人机
Frankie_stand2 天前
工程工具链实战指南:从版本管理、构建打包到 CI 与日志分析的落地方法
ci/cd·无人机
飞Link3 天前
俯仰角速度是什么?从飞机抬头低头理解 Pitch Rate 与飞行控制
无人机
jay神4 天前
基于 YOLOv8 的传送带异物检测系统(Web 版)
前端·人工智能·深度学习·yolo·计算机视觉·计算机毕业设计
jay神7 天前
基于 YOLOv8 的手势识别系统(Web 版)
前端·人工智能·python·深度学习·yolo·计算机视觉·计算机毕业设计
feasibility.7 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
鱼听禅7 天前
Ubuntu安装YOLOv8进行菌落识别训练
linux·python·yolo·ubuntu
QXWZ_IA7 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
BYSJMG7 天前
计算机毕业设计选题推荐:【基于深度学习的车辆损坏严重程度评估方法研究】ResNet50 图像分类
人工智能·深度学习·目标检测·机器学习·计算机视觉·分类·课程设计
BYSJMG8 天前
计算机毕业设计选题推荐|【基于深度学习的电梯电动车违规进入检测研究】YOLO26m+可视化大屏
人工智能·深度学习·神经网络·目标检测·机器学习·计算机视觉·课程设计