嵌入式开发学习日志33——stm32之PWM舵机简单项目

通过PWM输出控制舵机不同角度的转动,这是PWM经典的应用场景,本章就用代码展开讲讲。

这个项目需要用一个要求20ms的舵机,接下来就从最开始的代码看起。
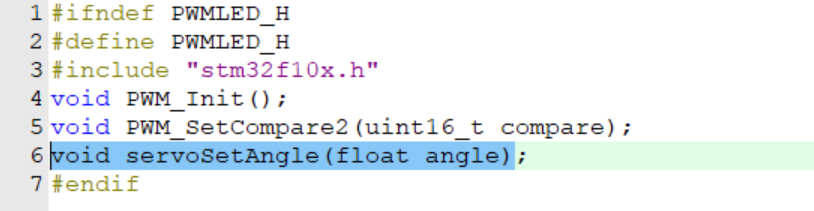
头文件写法还是和以前一样,不过这一次还要加入舵机的应用函数。
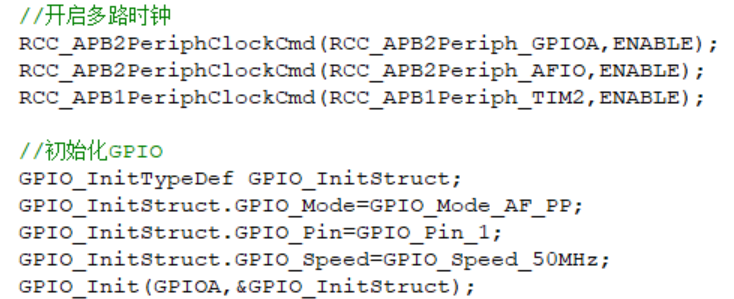
源文件部分,还是先开启需要用到的时钟,这里要用到PA1引脚,因此开启GPIOA时钟,由于之后要用到复用输出模式,所以还要开启AFIO时钟。

而GPIO初始化模块的代码还是和之前写过的一样。
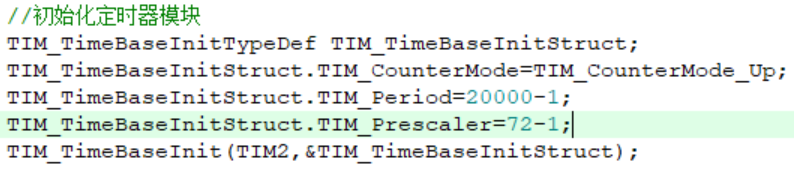
至于TIM2定时器模块,在初始化时没有采用上次手动输入参数的形式,由于项目的目标明确,所以先计算出pwm的频率。

舵机的周期是20ms,那么取倒数之后就是所需pwm频率50hz,根据pwm的频率计算公式50=72MHz/(PSC+1)/(ARR+1);为计算方便的数值,PSC取71,ARR+1取20k。
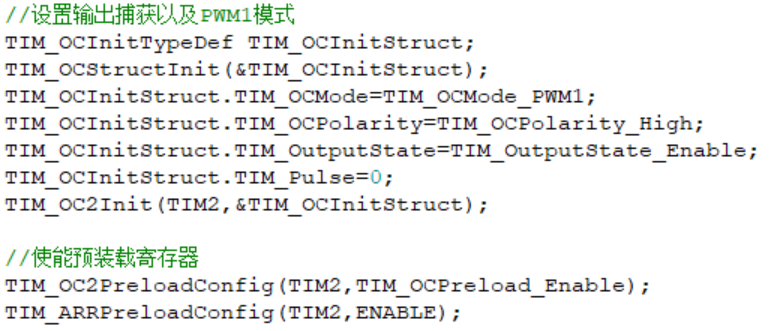
解决完定时器模块的初始化后,设置PWM的工作模式,Mode这里就选择最常用到的PWM1模式;极性设置polarity设置为高电平;而至于脉冲,先设置为0,之后再对输出比较通道CH2进行初始化。

就像之前说过的,这里需要手动使能(开启)预装载寄存器,最后开启定时器。

万事俱备后,就要进行舵机的配置,而舵机旋转角度与CCR值之间的数学关系可以通过查阅资料获得,代码如下
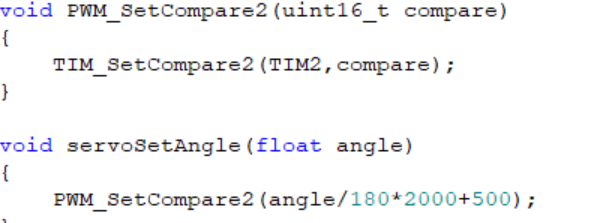
在主函数中,直接通过按键按下的形式实现舵机角度的旋转,但是这里对底层代码进行讲述,main函数中的部分暂时不讲。

相关推荐
yiangL_1 小时前
Python 学习笔记:递归、turtle绘图、字符串与函数
笔记·python·学习
橘为己有4412 小时前
STM32:USART 串口(2)
stm32·单片机·嵌入式硬件
优化Henry4 小时前
LTE 站点 S1 链路反复闪断导致小区频闪退服故障排查
运维·网络·学习·信息与通信·tdd
少司府5 小时前
嵌入式外设篇(一)GPIO·一:认识GPIO
linux·单片机·嵌入式硬件·mcu·系统·rtos·嵌入式软件
jianqiang.xue5 小时前
1颗NPU分时复用:鸿蒙把轻AI塞进了MCU
人工智能·单片机·mcu·嵌入式·harmonyos·鸿蒙·端侧ai
国科安芯8 小时前
星载姿轨控单元RISC-V MCU的存储、时基与辐射韧性——AS32S601ZIT2在商业卫星控制与配电单元中的应用
单片机·嵌入式硬件·mcu·risc-v·低轨卫星·抗辐射
β添砖java8 小时前
Transformer大白话学习笔记
笔记·学习·transformer
希和20279 小时前
江科大 51 单片机课程笔记:XPT2046 触摸/AD 采集与 LCD1602 显示
笔记·单片机·mongodb
kevin_org12 小时前
LangChain入门学习(四)
python·学习·langchain·fastapi
en.en..1 天前
STM32 定时器预分频器 TIMx_PSC 详解
单片机·嵌入式硬件