单片机学习日记

外设需要驱动的时候用复用推挽输出模式。

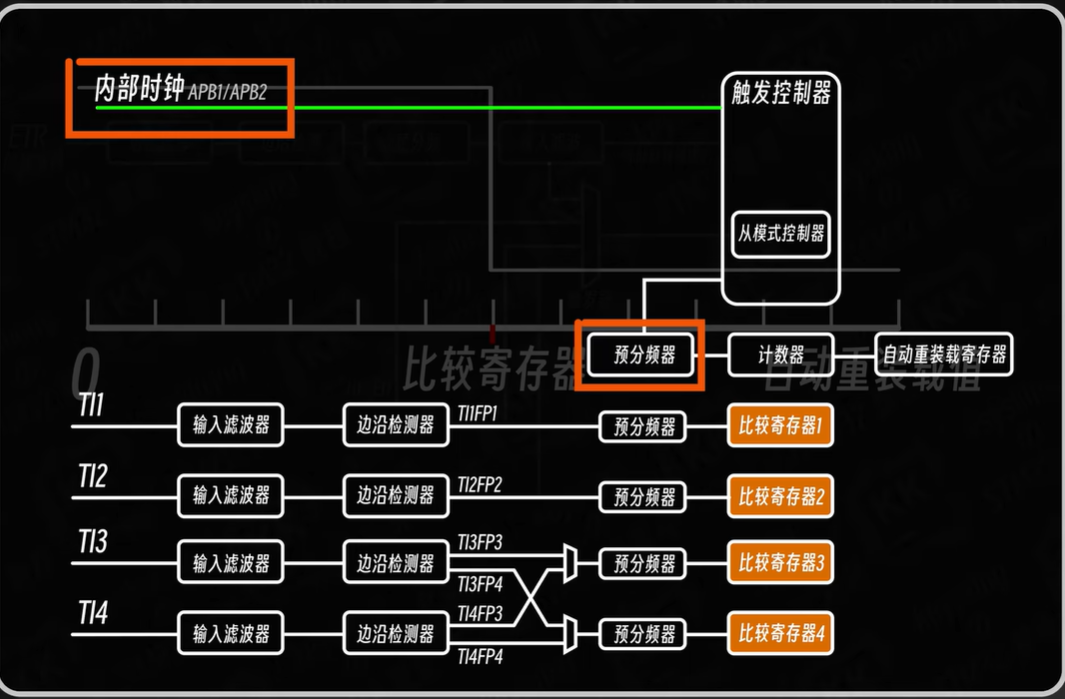
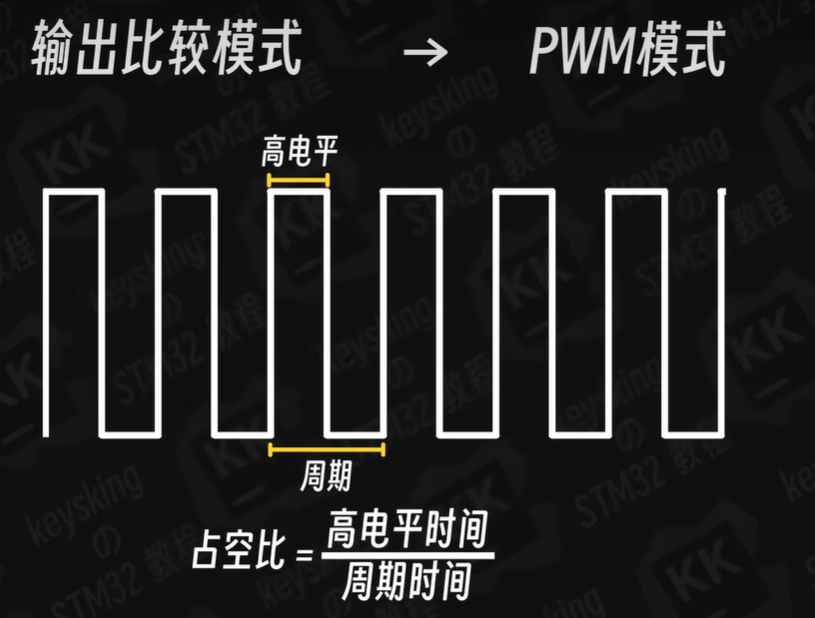
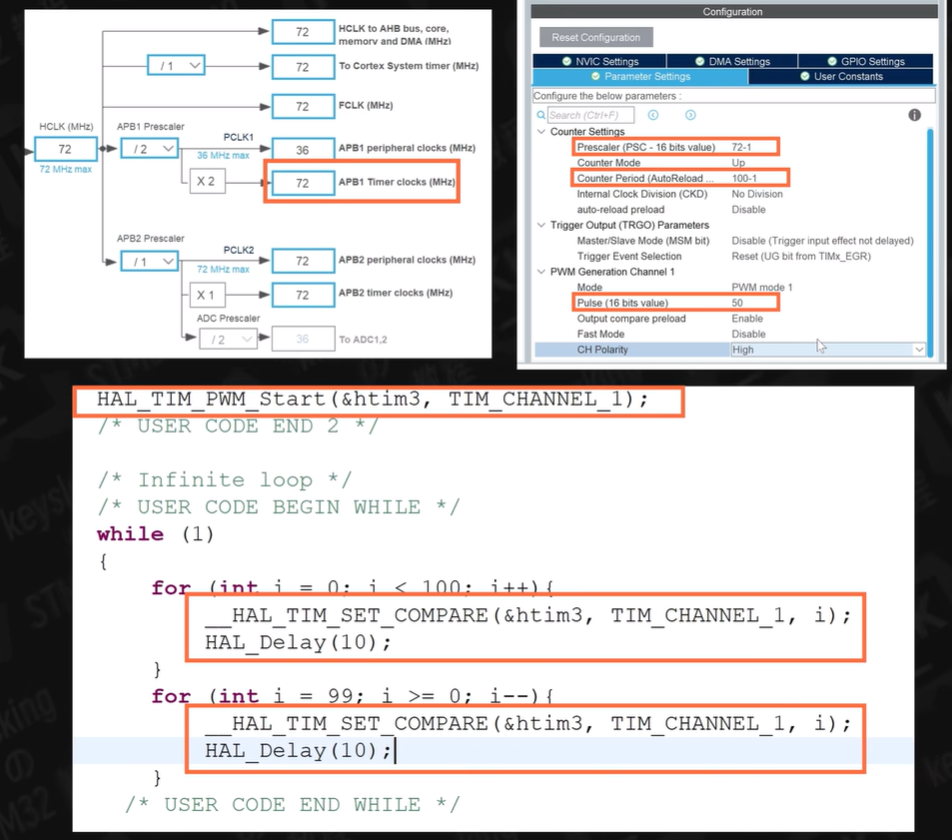
在使用时,根据时钟树中对应APB的定时器时钟线的频率,结合预分频器以及自动重装载寄存器,我们就可以设置出需要的PWM频率(周期),比较寄存器与自动重装载寄存器的比值就是PWM的占空比。当然如果换到PWM模式2或者修改输出极性情况会有所不同。

在代码中我们使用HALTIM_PWM_Start函数可以启动PWM输出,当然也有对应的HALTIM_PWM_Stop函数停止PWM输出;通过HAL TIMSETCOMPARE函数我们可以修改比较寄存器的值,也就修改了PWM的占空比
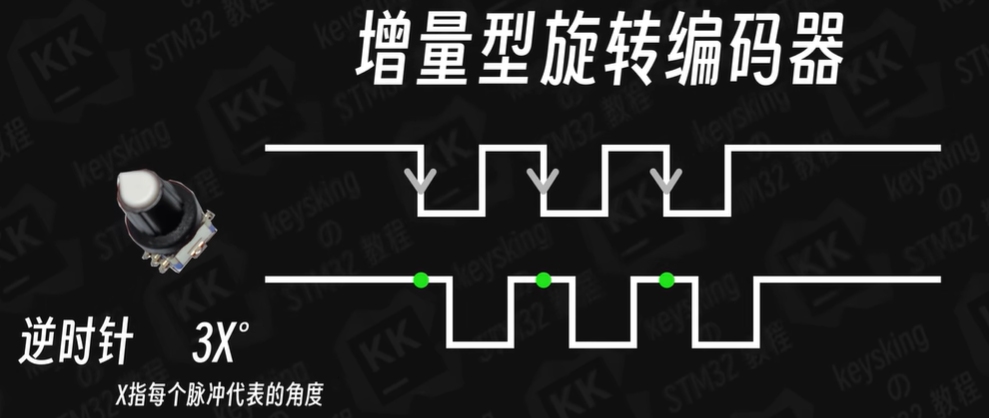
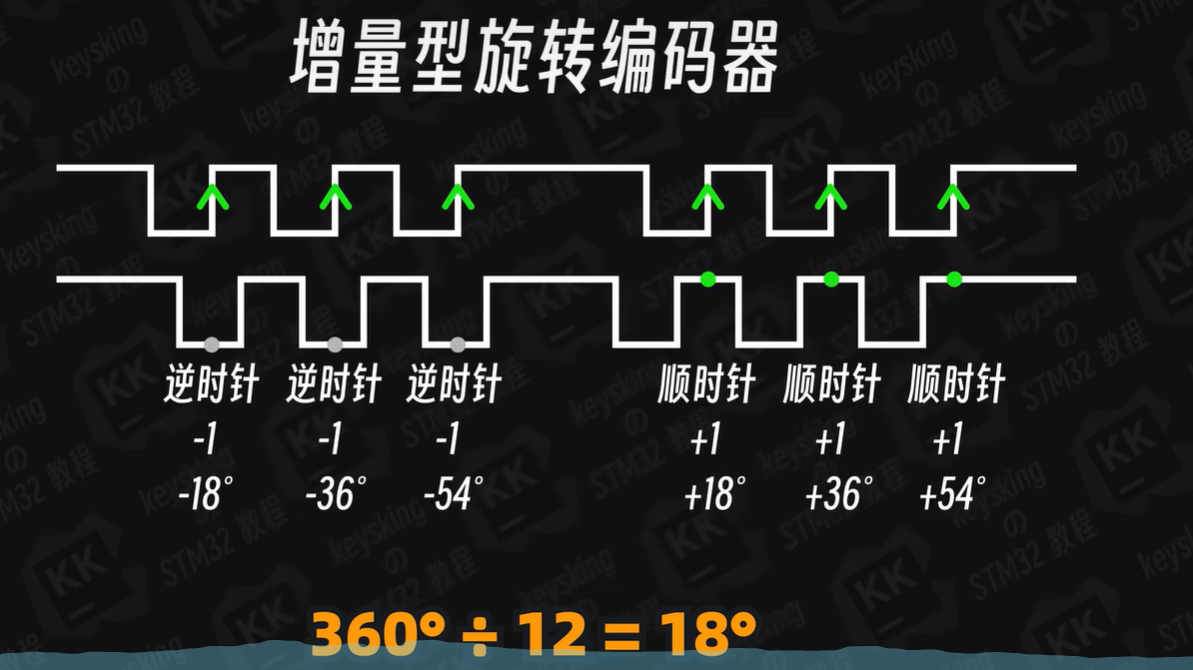
旋转编码器


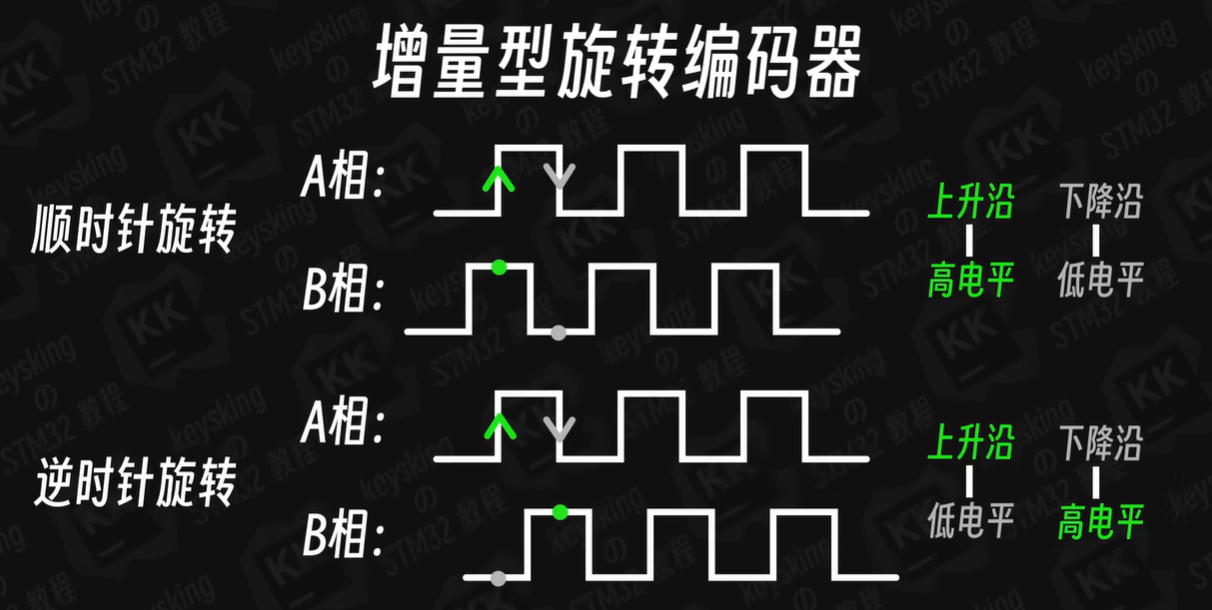
它每360度输出20个脉冲,也就是每个脉冲代表18度,用脉冲数量乘以18度就可以得出真实的旋转角度

定时器:

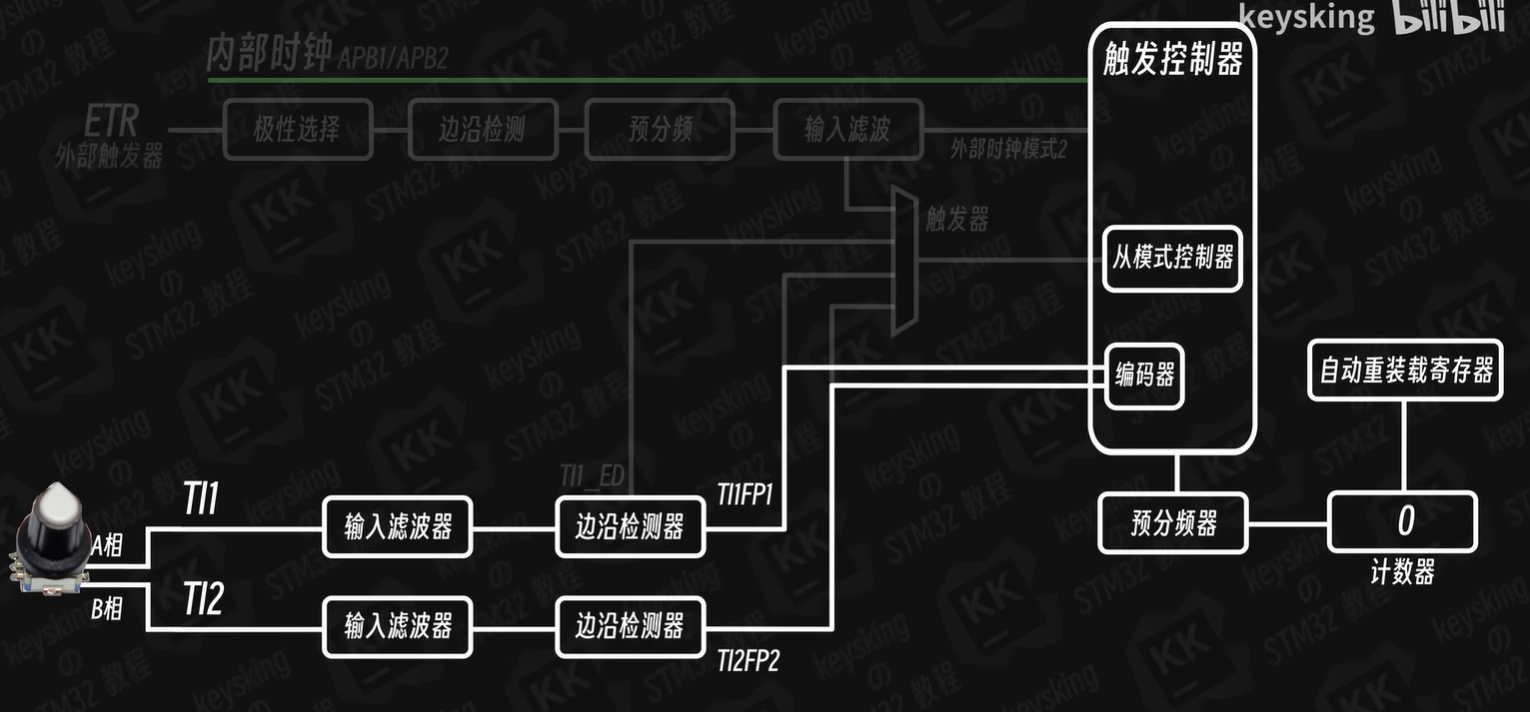
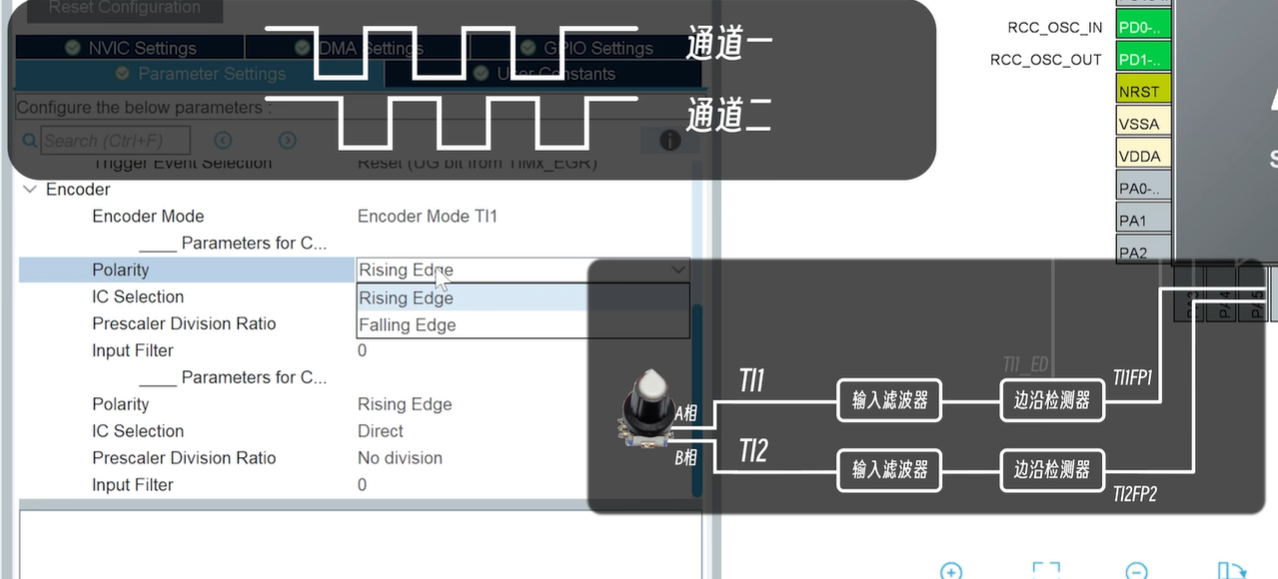
编码器模式:

输入捕获只能进行直接捕获走TI1FP1和TI2FP2

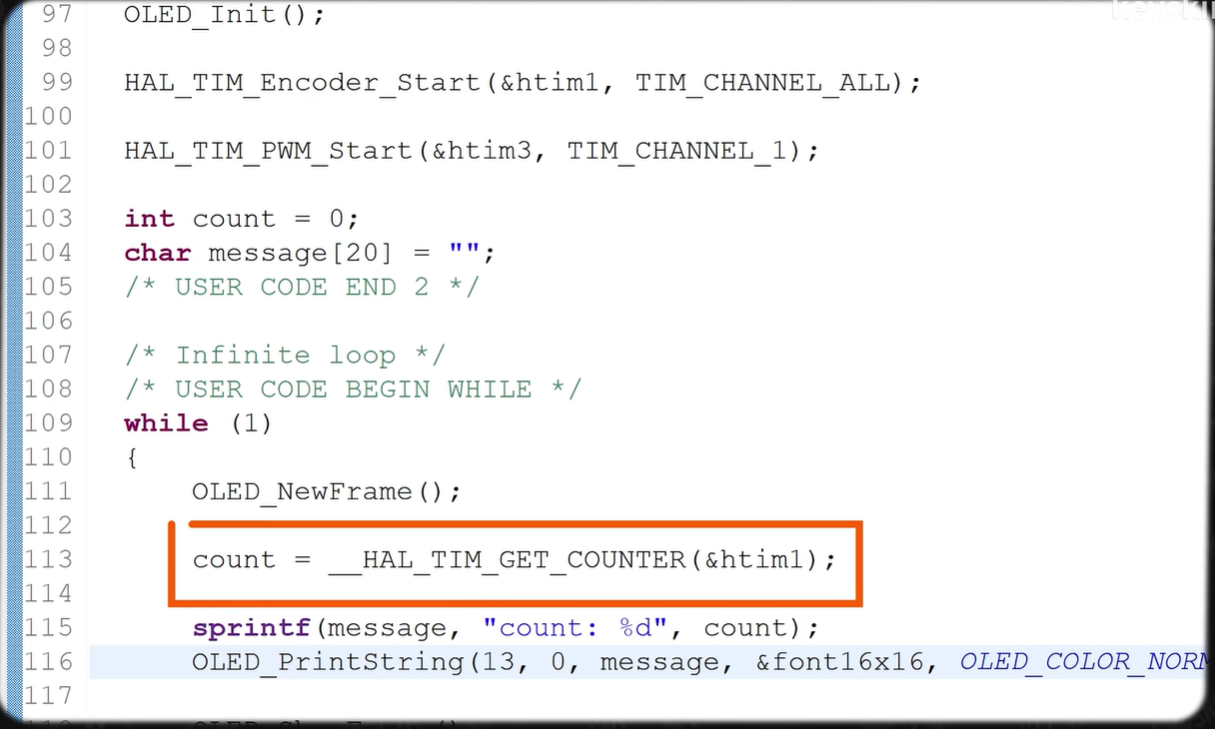
代码里HAL_TIM_Encoder_Start编码器,随后获取计数器的值就好啦。
舵机

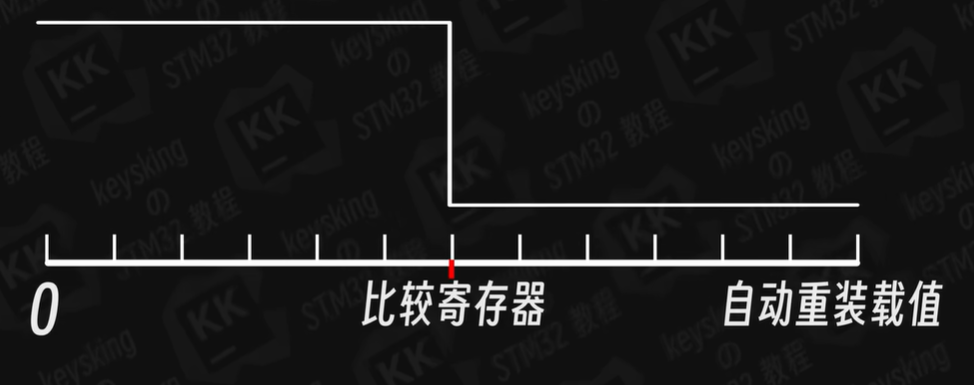
大于输出比较寄存器时输出另一种电平,修改定时器时钟源的速度以及预分频器等设置,可以修改计数器计数的速度。再加上修改自动重装载值,就可以调节PWM的周期频率。修改比较寄存器的大小,就可以调节PWM的占空比

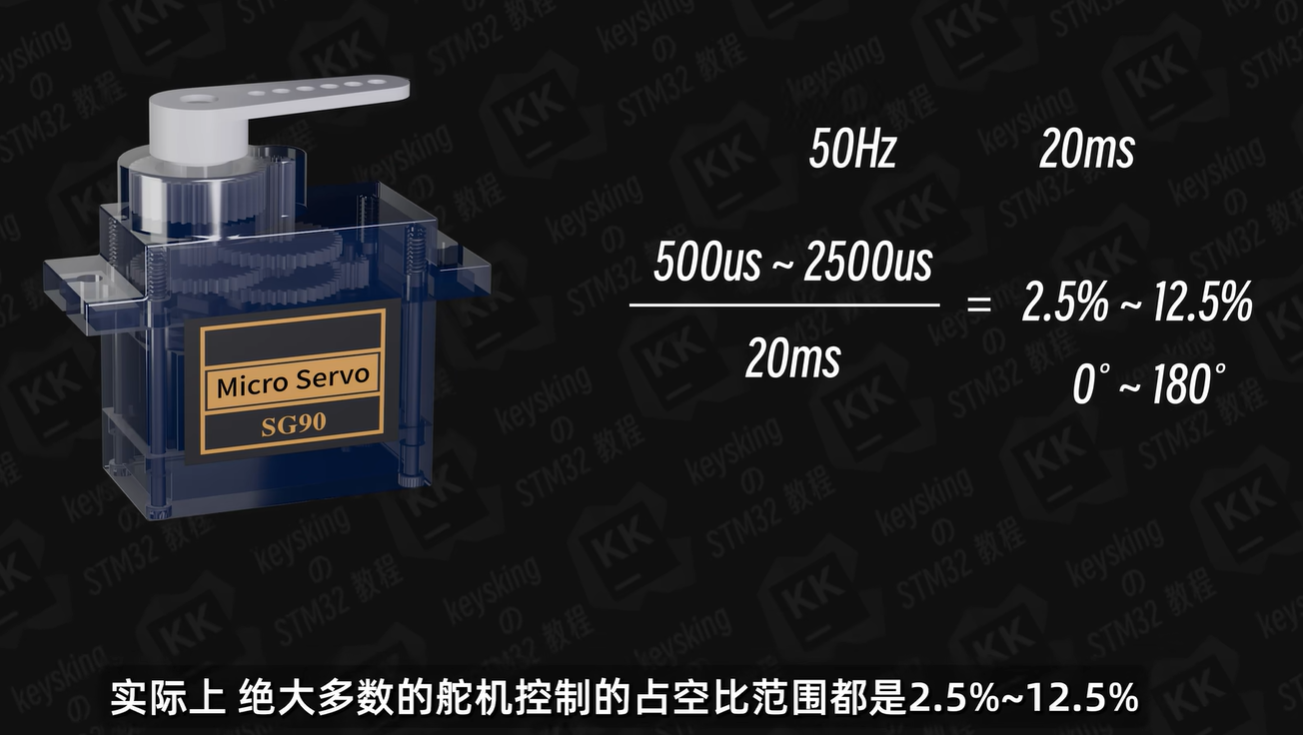
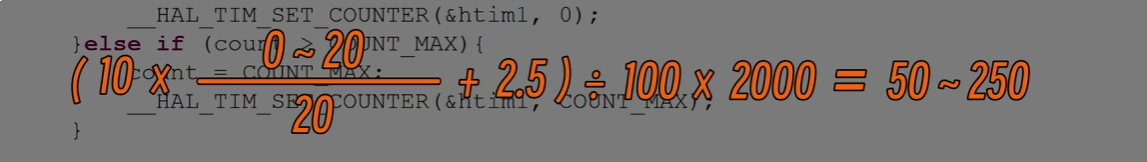
实际上绝大多数的舵机控制的占空比范围都是2.5%~12.5%,因为绝大多数的航模遥控器也都是输出这个范围的信号,

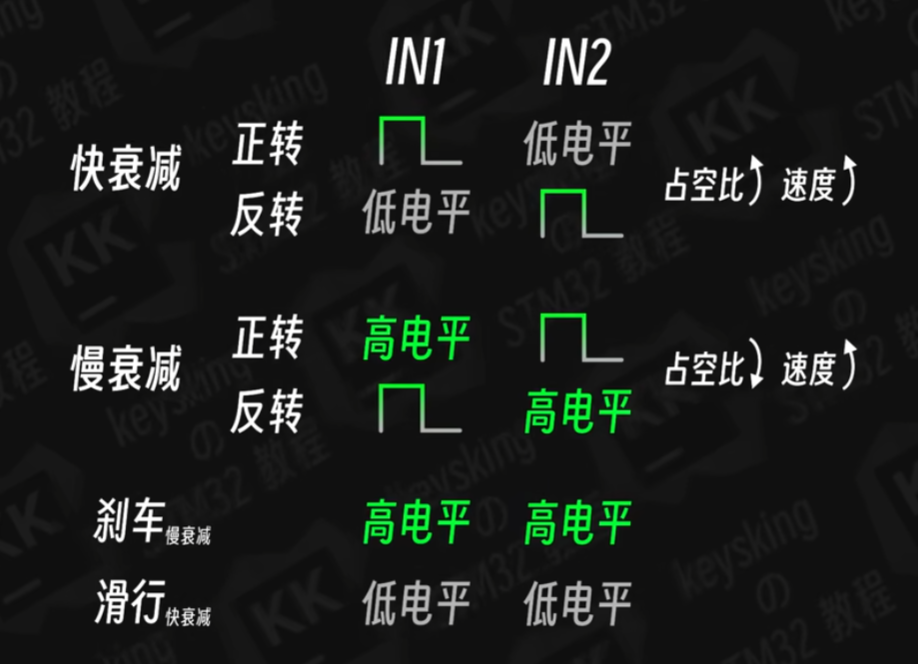
DRV8833控制电机,需要熟悉PWM
相关推荐
Nuanyt5 小时前
Agent 学习笔记(下篇三):上线工程、进阶选择与操作界面(Stage 7 / 7.5 / 8 + 延伸路线)
笔记·python·学习·memory·aiagent·harness
szxinmai主板定制专家6 小时前
X86 工控机 vs RK3588 异构主控:AMR 控制器 BOM、散热、长期运维对比
运维·stm32·单片机·嵌入式硬件·fpga开发·am62x
叼烟扛炮6 小时前
Linux 学习笔记(四十一):TCP 并发演进——从单进程到多线程服务器
linux·运维·服务器·网络·笔记·学习·tcp/ip
叼烟扛炮7 小时前
Linux 学习笔记(四十四):HTTP 协议解析与极简 Web 服务器实战
linux·服务器·学习
songyuc7 小时前
【Manskill3】TableSceneBuilder学习笔记
pytorch·笔记·学习
外收内放8 小时前
Python基础语法练习题(75)
开发语言·python·学习
HQB20268 小时前
屹晶微电子 EG1130|2‑24V 输入 / 最高 28V 输出 内置 MOS 异步升压 DC‑DC|SOT23‑6|摄像头 / 车充 / 电池充电电源
嵌入式硬件·硬件工程
kyrie_sakura10 小时前
大模型学习20 大模型学习 - LangChain3 - Agents
人工智能·学习·langchain
zroooo10 小时前
计算机学习-知识庞大而繁杂
笔记·学习
泛凡(Linyongui)10 小时前
基于 CW32L010 的智能厨卫调温旋钮方案--低成本 EC21 编码旋钮全解析
单片机·嵌入式硬件·c#