一、适用场景
适用场景:环境光检测(自动背光/灯控)、日夜切换、光线触发报警/记录、节能照明、植物生长箱光照监测、嵌入式入门 ADC 实验。
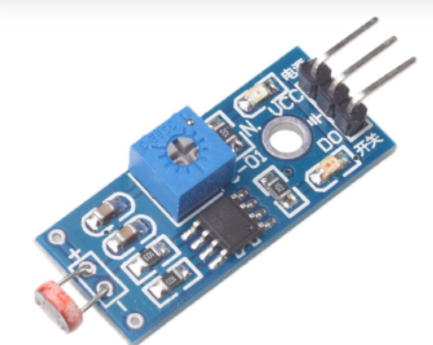
二、器材清单
光敏模块 ×1
STM32F103VET6 ×1
若干杜邦线(母对母/公对公,根据引脚)
5V/3.3V电源
三、工作原理(要点)
LDR(光敏电阻)阻值随入射光强变化:光强↑,阻值↓;光强↓,阻值↑。
常用电路:LDR 与固定电阻构成电压分压器,分压点连接到 MCU 的 ADC 引脚,ADC 采样得到电压值,经过换算与滤波即可反映光强变化
四、接线示意
VCC → +5V
GND → GND
标准库
PC1 →DO
PC1 →AO
HAL库
PA0 →DO
PA0 →AO
五、示例代码
标准库-DO
cpp
//标准库-DO
void gpio_init()
{
	GPIO_InitTypeDef PC;
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC,ENABLE);

	PC.GPIO_Pin = GPIO_Pin_1;
	PC.GPIO_Mode = GPIO_Mode_IPD;
	GPIO_Init(GPIOC,&PC);
}


int main(void)
{
	SysTick_Init();	    	 //延时函数初始化
	gpio_init();	  		//初始化与LED连接的硬件接口
	USART_Config();

	while(1)
	{
		if(GPIO_ReadInputDataBit(GPIOC,GPIO_Pin_1) == 0)
		{
			Usart_SendString(USART1,"有强光\n");
		}else
		{
			Usart_SendString(USART1,"无强光\n");
		}
		Delay_us(500000);
	}
}
标准库-AO
cpp
//标准库-AO
#include "breathing.h"
#include "stm32f10x.h"
#include "stdio.h"
#include "bsp_usart.h"

char showlight[20];
extern volatile uint16_t adc_light;

void TIM3_Int_Init(u16 arr,u16 psc)
{
  TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;
	NVIC_InitTypeDef NVIC_InitStructure;

	RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //时钟使能

	//定时器TIM3初始化
	TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
	TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
	TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim
	TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;  //TIM向上计数模式,即从0开始向上数到越界
	TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据指定的参数初始化TIMx的时间基数单位

	TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE ); //使能指定的TIM3中断,允许更新中断

	//中断优先级NVIC设置
	NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn;  //TIM3中断
	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;  //先占优先级0级
	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3;  //从优先级3级
	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能
	NVIC_Init(&NVIC_InitStructure);  //初始化NVIC寄存器

	TIM_Cmd(TIM3, ENABLE);  //使能TIMx
}


void TIM3_IRQHandler(void)
{
  uint16_t value;

	value = (adc_light)/74;


	if(TIM_GetITStatus(TIM3,TIM_IT_Update) == SET)
	{

			sprintf(showlight,"light:%d,value:%d\n",adc_light,value);
			Usart_SendString(USART1,showlight);
	}
	TIM_ClearITPendingBit(TIM3,TIM_IT_Update);
}
#include "adc_time.h"
#include "stm32f10x.h"

volatile uint16_t adc_light;

void adcgpio_init()
{
	GPIO_InitTypeDef PC;
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC,ENABLE);

	PC.GPIO_Pin = GPIO_Pin_1;
	PC.GPIO_Mode = GPIO_Mode_AIN;
	GPIO_Init(GPIOC,&PC);
}

void adcmode_init()
{
	ADC_InitTypeDef adc;
	NVIC_InitTypeDef nvic;

	RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC2,ENABLE);

  adc.ADC_Mode=ADC_Mode_Independent;
	adc.ADC_ScanConvMode = DISABLE;
	adc.ADC_ContinuousConvMode = ENABLE;
	adc.ADC_ExternalTrigConv = ADC_ExternalTrigConv_None;
	adc.ADC_DataAlign = ADC_DataAlign_Right;
	adc.ADC_NbrOfChannel = 1;

	ADC_Init(ADC2,&adc);

	RCC_ADCCLKConfig(RCC_PCLK2_Div8);
	ADC_RegularChannelConfig(ADC2,ADC_Channel_11,1,ADC_SampleTime_55Cycles5);
	ADC_ITConfig(ADC2,ADC_IT_EOC,ENABLE);

	ADC_Cmd(ADC2,ENABLE);

	ADC_ResetCalibration(ADC2);
	while(ADC_GetResetCalibrationStatus(ADC2));

	ADC_StartCalibration(ADC2);
	while(ADC_GetCalibrationStatus(ADC2));

	ADC_SoftwareStartConvCmd(ADC2,ENABLE);

	NVIC_PriorityGroupConfig(NVIC_PriorityGroup_3);
  nvic.NVIC_IRQChannel = ADC1_2_IRQn;
	nvic.NVIC_IRQChannelPreemptionPriority = 3;
	nvic.NVIC_IRQChannelSubPriority = 0;
	nvic.NVIC_IRQChannelCmd = ENABLE;
	NVIC_Init(&nvic);


}

void adctime_Init()
{
	adcgpio_init();
	adcmode_init();
}

void ADC1_2_IRQHandler(void)
{
	if(ADC_GetITStatus(ADC2,ADC_IT_EOC) == SET)
	{
		adc_light = ADC_GetConversionValue(ADC2);
	}
	ADC_ClearITPendingBit(ADC2,ADC_IT_EOC);
}

#include "stm32f10x.h"
#include "stdio.h"
#include "bsp_SysTick.h"
#include "adc_time.h"
#include "breathing.h"
#include "bsp_usart.h"

int main()
{
	USART_Config();
	adctime_Init();
	TIM3_Int_Init(4999,7199);  //定时500ms
	while(1)
	{
	}
//	return 0;
}
HAL库-DO
cpp
//HAL库-DO
int main(void)
{

  /* USER CODE BEGIN 1 */

  /* USER CODE END 1 */

  /* MCU Configuration--------------------------------------------------------*/

  /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
  HAL_Init();

  /* USER CODE BEGIN Init */

  /* USER CODE END Init */

  /* Configure the system clock */
  SystemClock_Config();

  /* USER CODE BEGIN SysInit */

  /* USER CODE END SysInit */

  /* Initialize all configured peripherals */
  MX_GPIO_Init();
  MX_USART1_UART_Init();
  /* USER CODE BEGIN 2 */

  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
		if(HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0) == 1)
			HAL_UART_Transmit(&huart1,"toolight\r\n", strlen("toolight\r\n"), HAL_MAX_DELAY);
		else
			HAL_UART_Transmit(&huart1,"nolight\r\n", strlen("nolight\r\n"), HAL_MAX_DELAY);
		HAL_Delay(1000);
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
  }
  /* USER CODE END 3 */
}
HAL库-AO
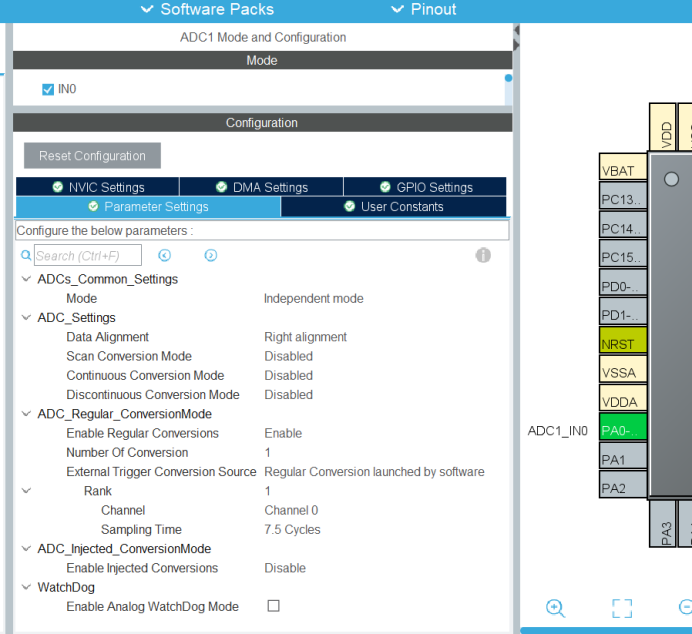
cpp
int main(void)
{

  /* USER CODE BEGIN 1 */
  char show[20]={0};
  /* USER CODE END 1 */

  /* MCU Configuration--------------------------------------------------------*/

  /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
  HAL_Init();

  /* USER CODE BEGIN Init */

  /* USER CODE END Init */

  /* Configure the system clock */
  SystemClock_Config();

  /* USER CODE BEGIN SysInit */

  /* USER CODE END SysInit */

  /* Initialize all configured peripherals */
  MX_GPIO_Init();
  MX_ADC1_Init();
  MX_USART1_UART_Init();
  /* USER CODE BEGIN 2 */

  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
		//#1。启动常规序列
		HAL_ADC_Start(&hadc1);
		//#2.等待转换完成
		HAL_ADC_PollForConversion(&hadc1,HAL_MAX_DELAY);
		//#3。获取结果
		uint32_t dr = HAL_ADC_GetValue(&hadc1);
		//#4.把结果转换成电压
		float voltage = dr *(3.3f-0.0f)/4095.0f;
		sprintf(show,"adc:%d,%.2f\n",dr,voltage);
		HAL_UART_Transmit(&huart1,show,strlen(show),HAL_MAX_DELAY);
		HAL_Delay(500);
//		if(voltage>1.5f)//光线暗
//			HAL_GPIO_WritePin(GPIOA,GPIO_PIN_13,GPIO_PIN_SET);// 灭灯
//		else//光线亮
//			HAL_GPIO_WritePin(GPIOA,GPIO_PIN_13,GPIO_PIN_RESET); // 亮灯

    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
  }
  /* USER CODE END 3 */
}
六、讲解视频