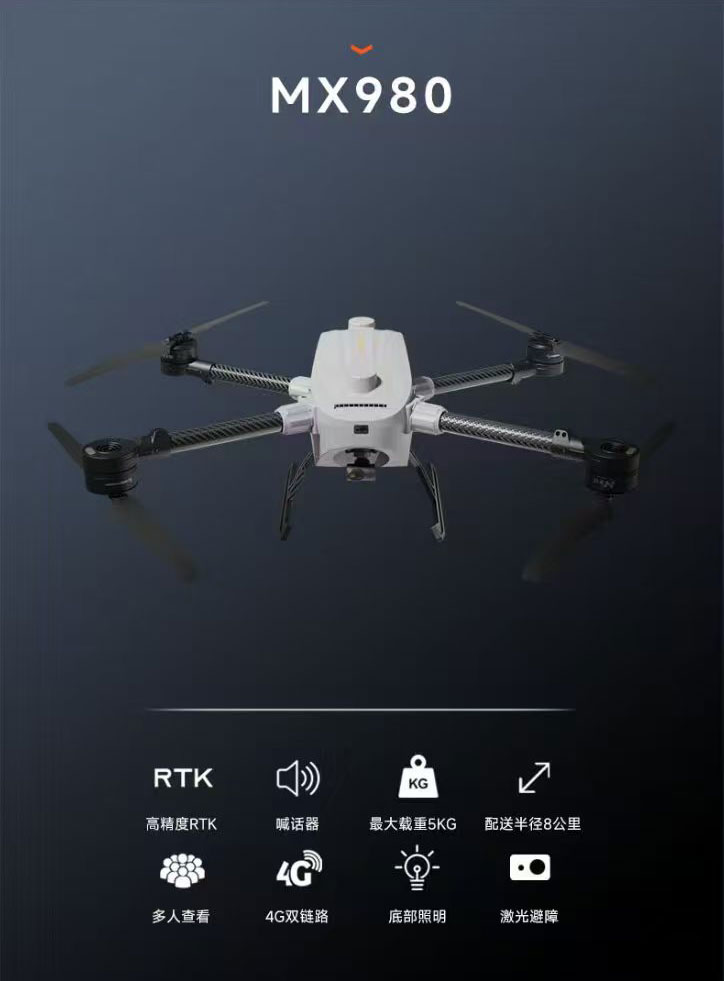
任务载荷系统概述
无人机任务载荷系统是指无人机为完成特定任务所搭载的功能性设备的总称,如摄像设备、传感器、货物吊舱、专用工具等。现代无人机任务系统正朝着"即插即用"的方向发展,通过标准化接口和模块化设计,实现任务载荷的快速更换和集成,极大提升了无人机应对多样化任务的能力。
运行方式与集成设计
标准化接口设计
实现载荷即插即用的核心是对任务载荷进行详细的功能通道分析,并设计标准化接口。一项专利技术将任务载荷的功能通道分为五类:
安装通道:机械接口和挂载装置
供电通道:为任务载荷提供电能
指令通道:传输控制信号
情报传输通道:下传获取的数据和信息
显示控制通道:用于人机交互和状态监控
通过这种分类方法,可以设计标准化的即插即用接口,使任务载荷的每个功能通道与无人机的对应通道相匹配,从而实现快速集成。
模块化与宽适应性设计
现代无人机载荷系统采用通用化、模块化、适配化的设计原则,使单一无人机平台能够适配多种任务载荷。例如,一种宽适应性载荷集成设计方法使中空长航时无人机平台能够适配6种以上大型航空载荷,通过无人机平台的适应性改装和系统集成,构建广域范围的航空对地观测系统。
系统架构与可变任务能力
先进的无人机系统采用可变任务能力设计,通过系统架构技术、软件架构技术和即插即用技术的综合应用,解决载荷约束和能力需求之间的矛盾。这种设计使无人机能够根据任务需求动态调整其能力配置,特别适合需要无人机编队协同执行的复杂任务场景
技术难点与挑战
载荷集成与兼容性
尽管即插即用是理想目标,但实际集成过程中仍面临诸多挑战:
接口标准化程度低:不同厂商的接口协议和数据格式不一致
平台适应性差:现有无人机平台往往需要经过专门改装才能适配新型载荷
电磁兼容性问题:多种电子设备同时工作可能产生相互干扰
飞行稳定性与控制
载荷的添加会显著改变无人机的飞行特性,特别是吊挂载荷的情况:
吊挂载荷摆动:吊挂飞行时,载荷的摆动会严重影响无人机的操纵性和稳定性,甚至对飞行安全构成潜在威胁
系统耦合性强:四旋翼无人机本身是欠驱动系统,加上负载物悬挂后,系统变量耦合性更强,运动特性更复杂
姿态控制难度大:载荷的变化会改变无人机的重心和惯性参数,增加控制难度
研究表明,通过改进自抗扰控制技术,可以显著降低吊挂载荷的摆动频率,提高系统稳定性。一种改进的自抗扰控制器使无人机吊挂飞行在x轴方向的超调量减小38%,y轴方向超调量减小41%。
载荷极限与飞行安全
无人机在复杂环境下的任务载荷极限是另一个关键技术难点。
研究表明,无人机自身姿态、速度大小、来风大小以及风向会不同程度地影响无人机载荷极限大小。在实际工作中,正确选择无人机姿态可以显著提高无人机载荷极限。
动力与能源管理
任务载荷会增加无人机的能量消耗,影响续航能力:
续航时间缩短:重载无人机在满载状态下耗电快,典型飞行时间仅15-70分钟
动力系统限制:需要高推力电机(如无刷直流电机)和高效电源系统支持重载飞行
能源管理复杂:需要智能分配能源,平衡飞行控制和任务载荷的电力需求
环境适应性
无人机在复杂环境下执行任务时,环境因素会进一步限制其性能:
风力影响:复杂风力环境会降低无人机的有效载荷能力
温度变化:工作温度范围(如-20℃~50℃)影响载荷性能
抗风能力:不同飞行阶段的抗风能力不同,如某型无人机起降时抗风4级,平飞时最大抗风15m/s