面向不同障碍物的自主导航策略

REF:基于语义栅格约束的路径规划算法

1. SLAM建图

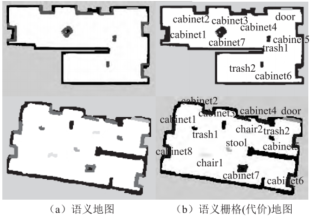
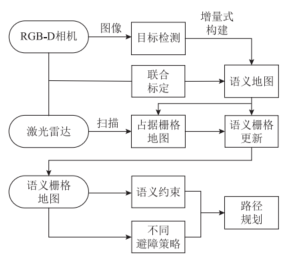
利用YOLOv5进行目标检测和RGB-D相机深度信息提取,获取环境的语义信息生成语义地图,与激光建图算法构建的占据栅格地图融合,通过栅格更新生成语义栅格地图。
2. 路径规划

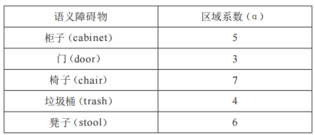
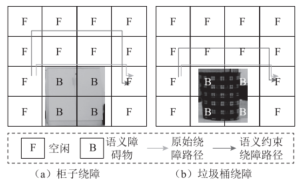
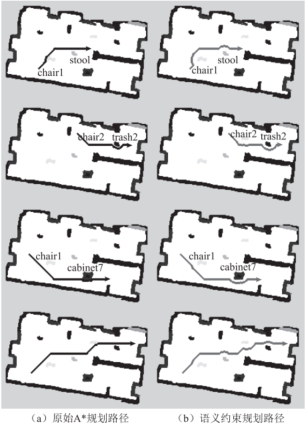
  1. 通过自适应蒙特卡洛定位(AMCL)实现二维场景下的机器人定位得到机器人位姿,并使用Astar算法进行全局路径规划,根据语义栅格,对不同语义物体设置不同的安全区域距离,调整绕障策略,对规划路径进行语义约束。

  2. 传统Astar算法的代价函数,由起点到当前点的实际代价g(x,y)和当前点到目标点的启发式估计代价h(x,y)构成,如式1,在此基础上,引入区域系数和绕障代价α•c(x,y),如式2
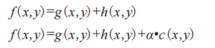
3. 实验对比
相关推荐
米糕闯编程2 天前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
微尘hjx4 天前
【Deep-OC-SORT 01】多轨迹算法Deep-OC-SORT源码分析
深度学习·yolo·目标跟踪·ultralytics·轨迹算法·deep-oc-sort·车流统计
AI日报派送佬4 天前
高效目标检测利器:X-AnyLabeling 加载自定义 YOLO 模型自动标注实操指南
人工智能·yolo·目标检测
微尘hjx4 天前
【Deep-OC-SORT 02】多轨迹算法Deep-OC-SORT-相对 OC-SORT 的改进点
人工智能·算法·yolo·目标跟踪·视觉检测·ultralytics·deep-oc-sort
微尘hjx4 天前
【Deep-OC-SORT 03】多轨迹算法Deep-OC-SORT-卡尔曼滤波预测过程
算法·yolo·目标跟踪·ultralytics·车跟踪·轨迹算法·deep-oc-sort
蓝悦无人机5 天前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人·slam·测距仪·观测模型·波束模型·似然场模型·地标模型
qq_25294131685 天前
日本道路病害检测数据集 | 道路病害 裂缝检测 坑洼识别 市政巡检9287期
人工智能·深度学习·yolo·目标检测·计算机视觉·道路检测
qq_25294131685 天前
伊蚊检测数据集 | 伊蚊检测 病媒生物 公共卫生 目标检测9304期
人工智能·yolo·目标检测·计算机视觉·蚊子·尹蚊
qq_25294131685 天前
无人机视角公路两侧滑坡检测数据集 | 公路巡检 滑坡检测 地质灾害 无人机航拍9302期
yolo·目标检测·目标跟踪·无人机·地质灾害·无人机视角·滑坡检测
向哆哆6 天前
羊行为目标检测数据集:4类别、2,000张图像 | 目标检测
人工智能·yolo·目标检测·目标跟踪