通过引入渐消因子 λ k \lambda_k λk 对预测协方差进行放大修正,使滤波器能够在机动阶段快速响应状态变化、在平稳阶段保持估计稳定性。结合EKF,使用二维雷达观测进行目标跟踪、位置滤波
文章目录
程序概述
程序给出了MATLAB的基于**自适应渐消扩展卡尔曼滤波(Adaptive Fading Extended Kalman Filter, AFEKF)**的二维雷达目标跟踪算法,并与标准扩展卡尔曼滤波(EKF)进行性能对比。程序模拟了包含多种机动模式的目标运动场景,验证了自适应渐消滤波在模型失配情况下的鲁棒性优势。
目标运动模型:
- 状态向量 :
[x, vx, y, vy]'- 包含二维位置和速度 - 运动场景 :
- 匀速直线运动
- 加速机动
雷达观测模型
- 观测量 : 极坐标系下的距离和方位角
[r, θ]' - 测量噪声 :
- 距离标准差: σᵣ = 2米
- 角度标准差: σθ = 0.2° (0.0035弧度)
- 非线性处理 : 使用雅可比矩阵线性化观测方程
自适应渐消机制:
matlab
lambda = max(λ_min, min(λ_max, trace(V) / trace(S)))
P_pred = lambda × P_pred- 渐消因子范围: 1.0 ≤ λ ≤ 2.0
- 自适应准则: 基于实际新息协方差与理论值的比值
- 作用效果: 当检测到模型失配时自动放大预测协方差,增强对新观测的响应
算法流程:
-
预测步骤:
- 状态预测: x̂(k|k-1) = F·x̂(k-1|k-1)
- 协方差预测: P(k|k-1) = F·P(k-1|k-1)·F' + Q
-
更新步骤:
- 计算雅可比矩阵H
- 卡尔曼增益: K = P·H'·(H·P·H'+R)⁻¹
- 状态更新: x̂(k|k) = x̂(k|k-1) + K·(z - h(x̂))
-
在预测步骤后增加渐消因子调整 :
P(k|k-1) ← λ(k) × P(k|k-1) -
λ(k)根据新息序列实时计算,自动适应系统动态变化
运行结果
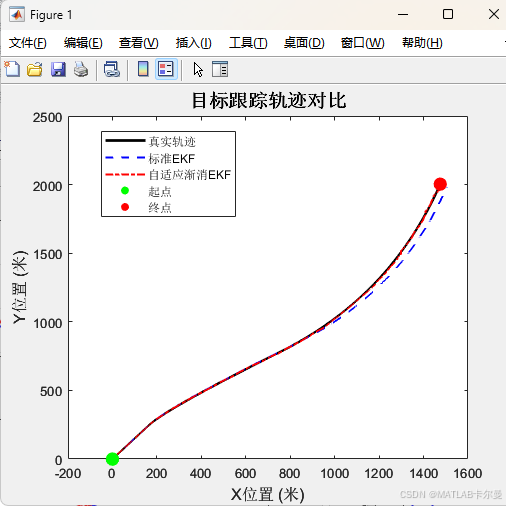
轨迹对比:
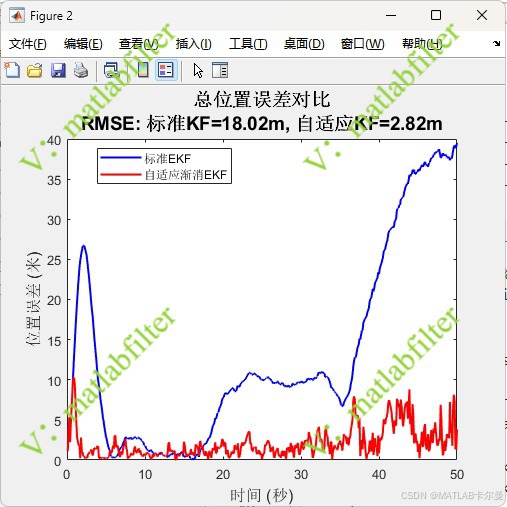
位置误差曲线:
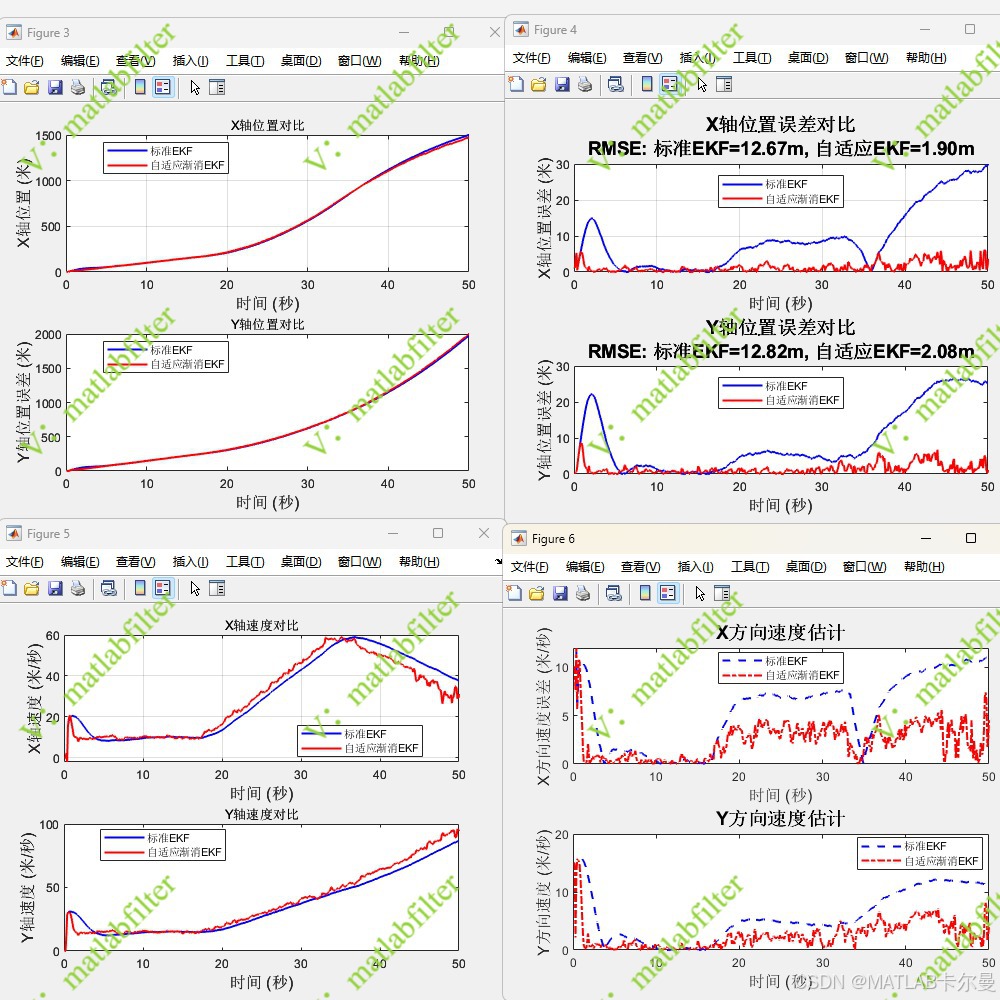
位移与速度曲线、误差曲线:
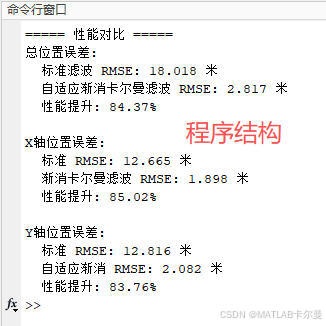
命令行输出:
MATLAB源代码
部分代码如下:
matlab
% 自适应渐消卡尔曼滤波-EKF - 二维雷达目标跟踪
% 状态向量: [x, vx, y, vy]' (位置和速度)
% 2025-10-15/Ver1
% 作者: matlabfilter
clear; close all; clc;
rng(0);

%% 仿真参数设置
dt = 0.1;           % 采样时间(秒)
T = 50;             % 仿真总时间(秒)
N = T/dt;           % 采样点数

% 真实目标运动轨迹(含机动)
true_x = zeros(4, N);
true_x(:,1) = [0; 10; 0; 15];  % 初始状态 [x, vx, y, vy]

% 生成真实轨迹(包含机动)
for k = 2:N
    if k < N/3
        % 匀速运动
        ax = 0; ay = 0;
    elseif k < 2*N/3
        % 加速机动
        ax = 3; ay = 2;
    else
        % 加速机动2
        ax = -2; ay = 3;
    end

    true_x(1,k) = true_x(1,k-1) + true_x(2,k-1)*dt + 0.5*ax*dt^2;
    true_x(2,k) = true_x(2,k-1) + ax*dt;
    true_x(3,k) = true_x(3,k-1) + true_x(4,k-1)*dt + 0.5*ay*dt^2;
    true_x(4,k) = true_x(4,k-1) + ay*dt;
end
运行指南
- 直接运行主程序,无需额外配置
- 程序自动生成对比图表
- 命令行窗口输出详细性能指标
- 可修改仿真参数进行不同场景测试
完整代码的下载链接:https://download.csdn.net/download/callmeup/92136332
或前往专栏文章查看:
https://blog.csdn.net/callmeup/article/details/153327431?spm=1011.2415.3001.5331
如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者