【FPGA】时序逻辑计数器设计仿真验证

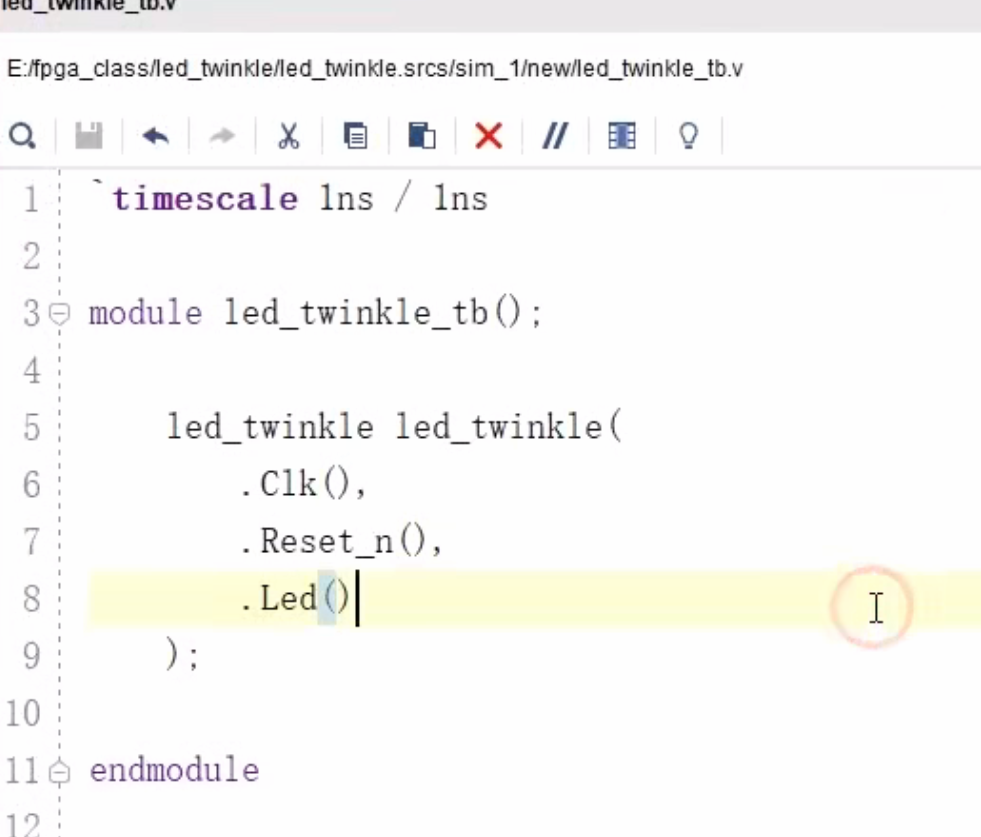
一、新建tb文件

进行例化

定义输入信号和输出信号
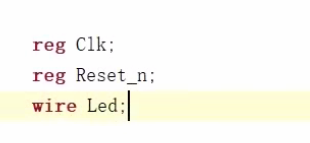
将输入信号与被测试模块连接到一起
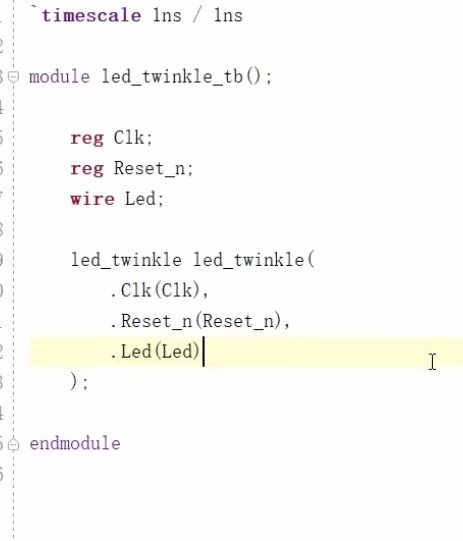
定义时钟信号
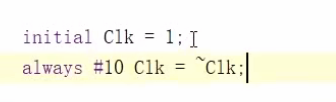
含义是定义clk为高电平,延时10纳秒后取反

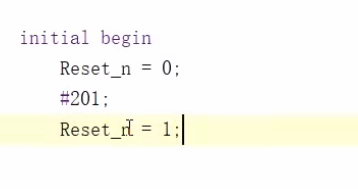
定义复位信号

先通过复位将D触发器设置为零,在仿真时间线上往后推移201ns,多等一纳秒是为了避免与时钟信号产生冲突从而无法理解波形

再将reset_n信号拉高
设计led每500ms翻转一次,所以至少一秒钟以上才能看到现象

仿真两秒观察实验现象
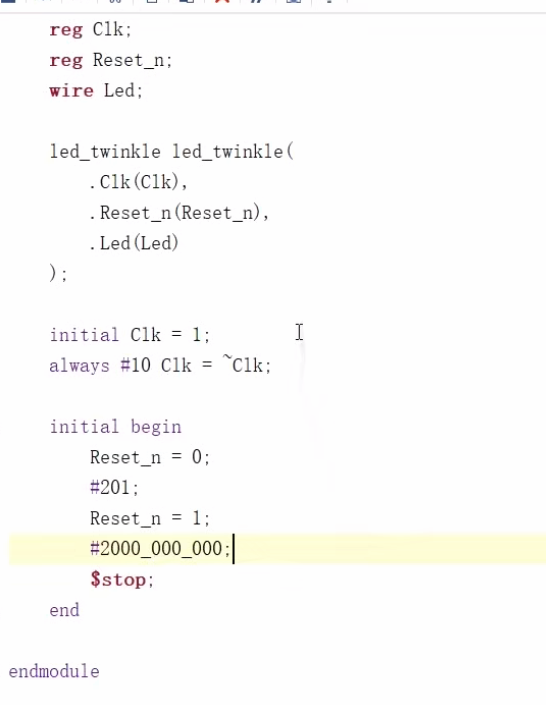
保存

二、仿真波形
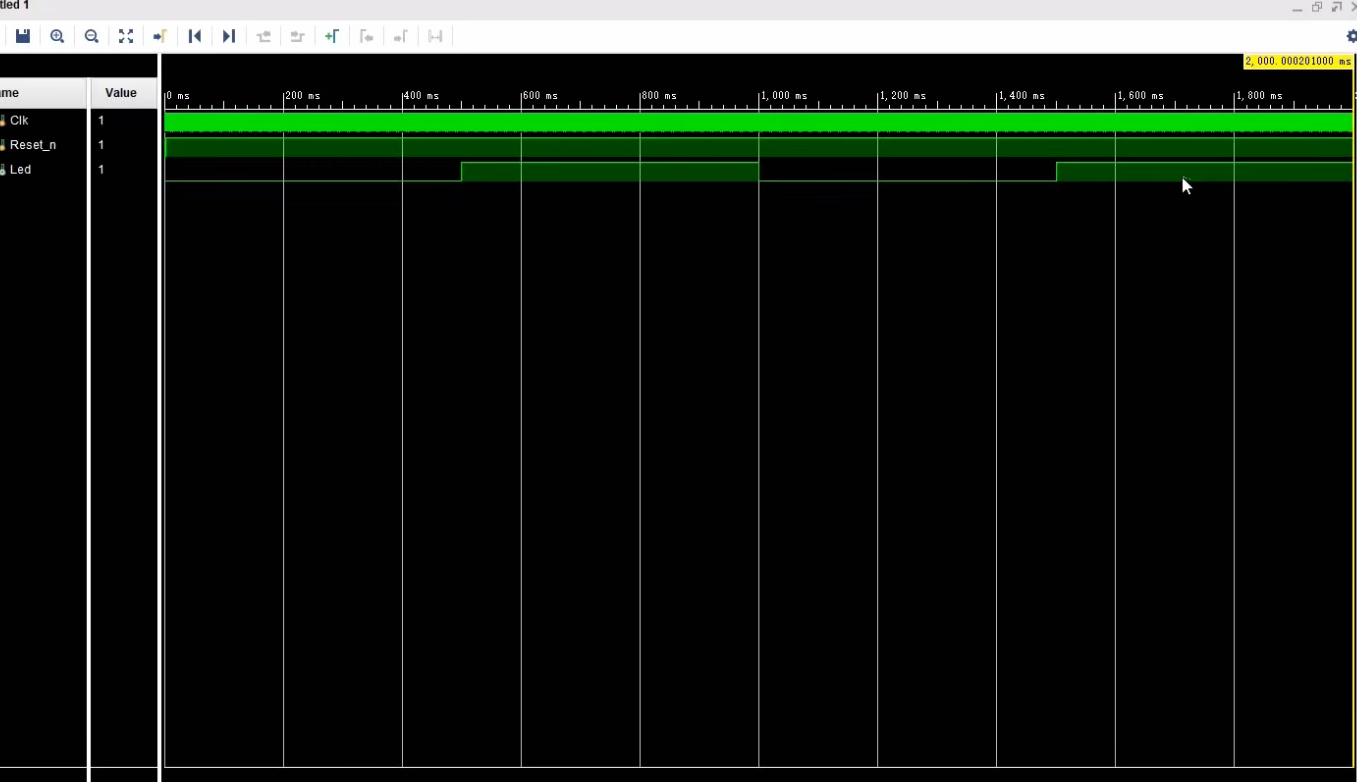
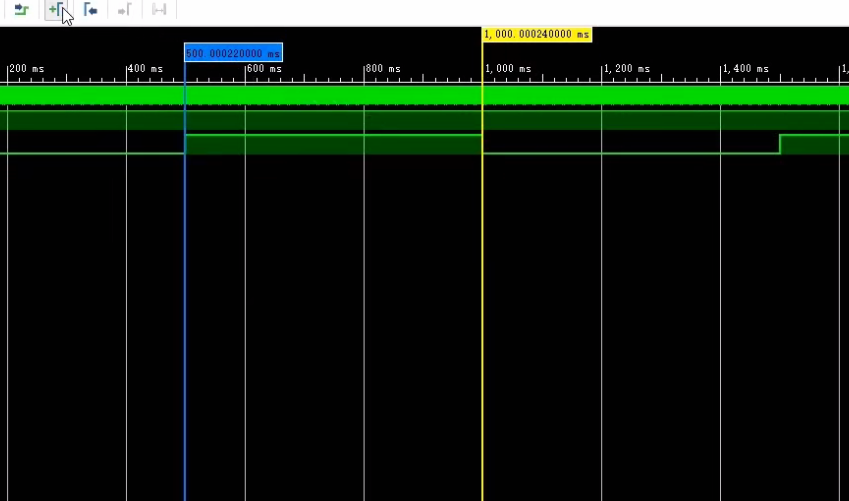
可以看到高低电平翻转

看时序电路还要看仿真时间是否正确
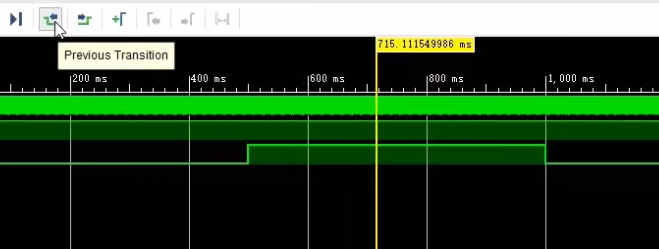
拖动黄色光标,点击这个按钮,光标就自动吸附到了第一个上升沿
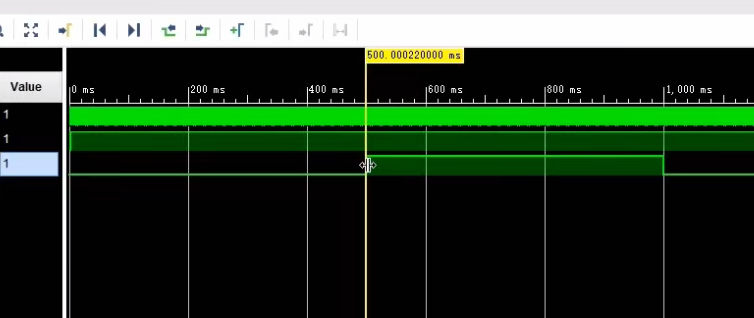
点击这个图标,,会添加标记,可以右键删除标记

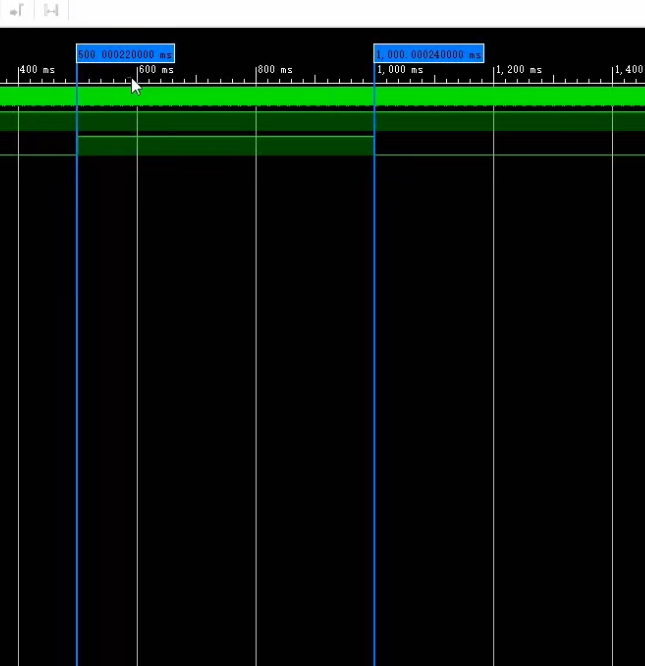
点击这个按钮,,光标会到左边的位置,因此,两边同时添加光标

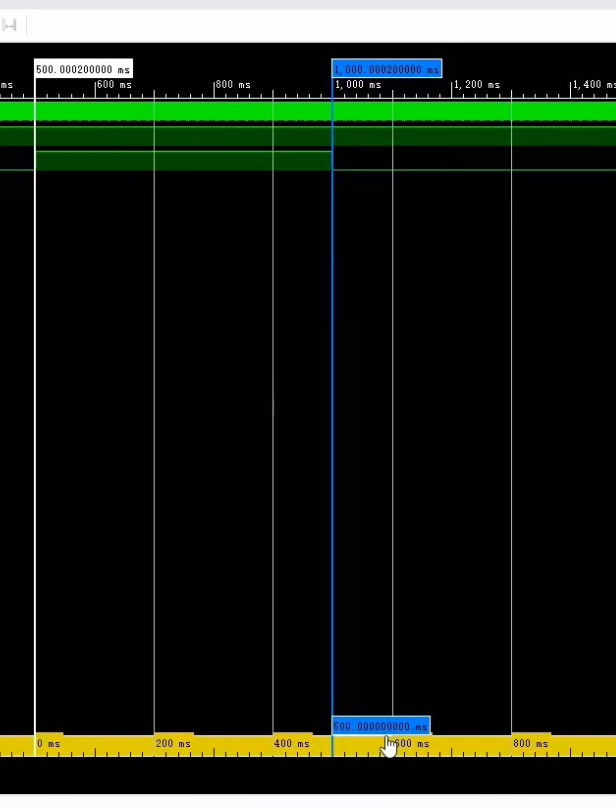
选择第一个蓝线,可以看到下面出现了蓝色的时间点,这就是两个蓝线之间的时间间隔
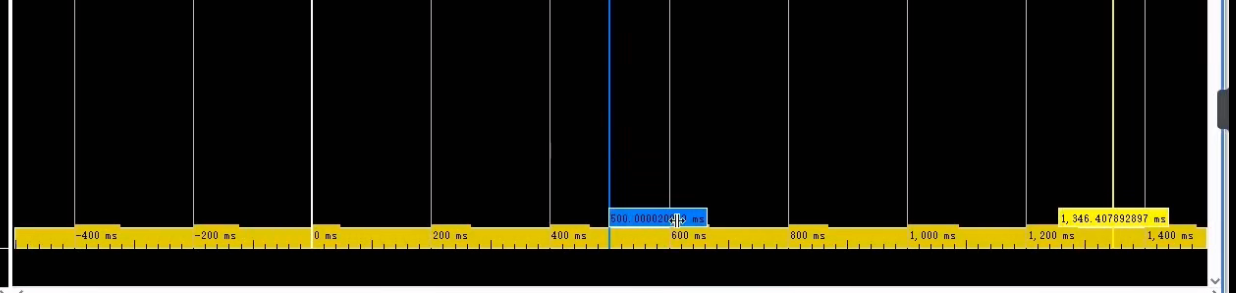
这个时间还多了20ns,是clk的时间,这个计数器从最大值25000000变为零也要消耗一个时钟周期的时间

因此,只需在最大值处减一就可以调整过来了
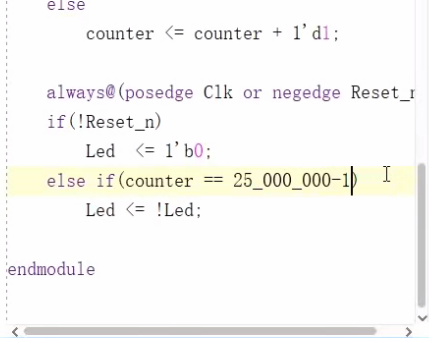
可以看到修改后的值就是500ns
相关推荐
szxinmai主板定制专家6 小时前
AMR 项目落地:机器人控制器硬件定制化需求复盘
arm开发·单片机·fpga开发·系统架构·机器人·am62x
FPGA小迷弟1 天前
FPGA 与卫星:从星载硬件到在轨智能的完整技术解析
fpga开发·架构·fpga·1024程序员节·无线电
NamoAmitabha1281 天前
CPU 内部结构是什么?---deepseek
fpga开发
abc light1 天前
ARM 裸机开发(6)——时钟树与定时器
arm开发·单片机·fpga开发
156082072192 天前
JFMZQ28DR、JFMZQ68DR、RFsoc XCZU47DR、XCZU48DR 信号处理板
fpga开发·信号处理
XMAIPC_Robot2 天前
-40~85℃宽温实测:RK3588 机器人控制器硬件底座,长时间 SLAM 定位稳定性验证
人工智能·fpga开发·机器人·边缘计算·arm+fpga·rk3588+fpga
樱木花道長2 天前
AMD Ross 深度系列 8:FAQ 七问七答(文末附网盘链接)
人工智能·fpga开发
FPGA小迷弟2 天前
FPGA 与无人机:从飞控实时性到智能载荷的硬件加速实践
人工智能·ai·fpga开发·架构·无人机·ai编程
低慢小uav2 天前
(已解决)Zynq芯片lwip协议栈,使用tcp作为服务器Service,接收大量数据时,长度接收正常,接收对数据校验,校验和异常分析
网络协议·tcp/ip·fpga开发
szxinmai主板定制专家2 天前
ARM+FPGA 数控机床控制器:选 CODESYS SoftMotion CNC,还是基于 LinuxCNC 自研搭建?架构、授权、实时性、量产风险深度对比
arm开发·fpga开发·codesys·数据采集卡·linuxcnc·rk3576