线性三角波连续调频(LFMCW)毫米波雷达是一种广泛应用于目标检测和识别的技术,特别是在自动驾驶、工业检测和环境监测等领域。以下是基于线性三角波连续调频毫米波雷达的目标识别技术的详细解析,结合MATLAB代码实现。
1. 基本原理
线性三角波连续调频毫米波雷达通过发射频率随时间线性变化的连续波(如三角波),接收目标反射的回波信号后,利用发射与回波信号的频率差(差频信号)计算目标的距离和速度。
-
调制方式:三角波调制由两个对称的线性调频连续波组成,分为上升沿和下降沿。利用上下扫频差拍信号的谱对称性,可在一个周期内解耦距离和速度。
-
距离和速度计算:
-
目标距离 ( R ) 可以通过差频信号的平均频率计算:

-
目标速度 ( v ) 可以通过差频信号的频率差计算:
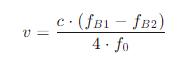
其中,( ccc ) 是光速,( TTT ) 是调频周期,( BBB ) 是调频带宽,( f0f_0f0 ) 是雷达中心频率。
参考代码 线性三角波连续调频毫米波雷达目标识别 www.youwenfan.com/contentcsm/46673.html
-
2. MATLAB代码实现
信号生成:生成线性三角波调频信号,包括上升沿和下降沿。
目标反射信号模拟:假设目标距离为100米,速度为10 m/s,模拟目标反射信号。
混频:将发射信号与接收信号混频,得到差频信号。
FFT分析:对差频信号进行快速傅里叶变换(FFT),分析频率成分。
距离和速度计算:通过FFT结果计算目标的距离和速度。
matlab
% 参数设置
fs = 1e6; % 采样频率 1 MHz
fc = 77e9; % 中心频率 77 GHz
B = 4e9; % 调频带宽 4 GHz
T = 5e-6; % 调频周期 5 us
c = 3e8; % 光速

% 生成三角波调频信号
t = 0:1/fs:2*T; % 时间向量
f_up = fc + B/T * t(t <= T); % 上升沿
f_down = fc - B/T * (t(t > T) - T); % 下降沿
f = [f_up, f_down]; % 三角波调频信号
x = exp(1j * 2 * pi * f * t); % 发射信号

% 模拟目标反射信号(假设目标距离为100米,速度为10 m/s)
tau = 2 * 100 / c; % 往返时间延迟
fd = 2 * 10 / (c / fc); % 多普勒频移
y = exp(1j * 2 * pi * (f - fd) * (t - tau)); % 接收信号

% 混频得到差频信号
z = x .* conj(y); % 混频
z_up = z(t <= T); % 上升沿差频信号
z_down = z(t > T); % 下降沿差频信号

% FFT分析
N = length(z_up);
Z_up = fft(z_up, N);
Z_down = fft(z_down, N);
f_up = linspace(-fs/2, fs/2, N); % 频率轴
f_down = linspace(-fs/2, fs/2, N);

% 计算距离和速度
[~, idx_up] = max(abs(Z_up)); % 上升沿最大频率索引
[~, idx_down] = max(abs(Z_down)); % 下降沿最大频率索引
f_up_max = f_up(idx_up); % 上升沿最大频率
f_down_max = f_down(idx_down); % 下降沿最大频率

R = c * T * (f_up_max + f_down_max) / (8 * B); % 目标距离
v = c * (f_up_max - f_down_max) / (4 * fc); % 目标速度

% 显示结果
disp(['目标距离: ', num2str(R), ' 米']);
disp(['目标速度: ', num2str(v), ' m/s']);