我们常常受限于相机的视场角以及部署空间的限制,当一个摄像头还不够时,将多个视图拼接成一个无缝场景可以极大地提高态势感知能力。无论是机器人、监控还是广域监测,结合多个摄像头的信息,让你能够实时感知更多的世界,并在顶层进行神经网络推理。
在这篇文章中,我们将探讨multiple-device-stitch-nn软件包如何让您连接多个相机,对齐它们的视野,并在缝合图像中运行设备上对象检测。
请注意,这个示例旨在进行概念性演示,而不是用于生产环境的成熟部署和实现。它为用户提供了根据需要进行扩展和细化的基础示例参考。
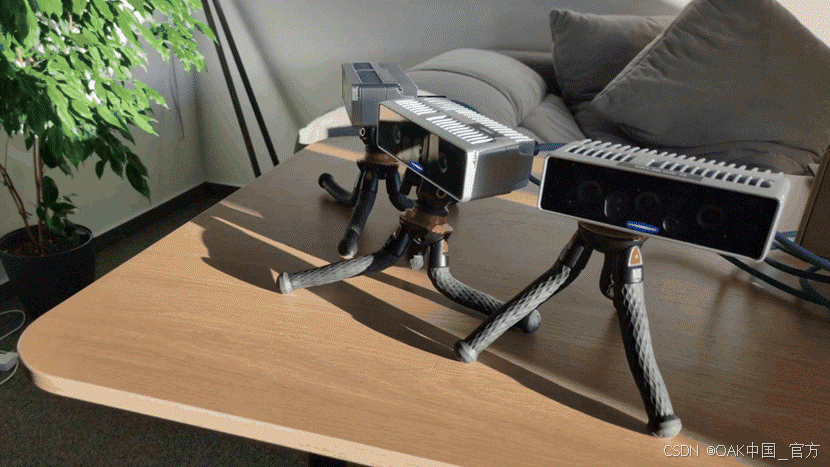
从多个相机到一个统一视图
multiple-device-stitch-nn 软件包会自动发现并连接到同一网络上的多个RVC2 或RVC4 设备(不支持混合设备类型)。一旦连接,它会计算homography **------**一种将点从一个相机图像映射到另一个相机图像的数学变换, 允许系统将所有相机的图像对齐并混合到单个相干视图中。
Homography 仅在启动时计算一次 。从这一点开始,所有活动帧都会根据已建立的变换进行畸变处理。因为系统假设相机保持静止 ,所以通常不需要重新计算,但如果任何相机移动,用户可以简单地在浏览器可视化程序中按"r"来触发单应性重新计算。
结果是输出一个平滑的拼接全景,将多个DepthAI相机输入合并为一个连续的流。
跨拼接图像的智能检测
一旦构建了全景图像,软件包就在缝合流上运行YOLOv6 nano模型,用于实时物体检测。
大的拼接图像可以很容易地超过有效地装配到单个推理过程中的尺寸。为了解决这个问题,流水线自动将图像拼接成更小的重叠部分,独立地对每个拼接进行推理,然后将所有检测合并回拼接的坐标空间中。基于浏览器的可视化工具实时显示这些检测结果,叠加在组合的相机视图上,能够即时触发重新校准。
这种设计平衡了效率、准确度和可用性------即,允许多个摄像头作为一个智能视觉系统。
实用注释和限制
如您希望获得最佳性能,请牢记以下几个指南:
· 摄像机应垂直对齐 ,并具有良好的视场重叠,以确保可靠拼接。
· 图像顺序至关重要:指定从左到右依次出现的摄影机分别是第一个、第二个,依此类推。
· 为获得一致的结果,使用相同的、校准良好的相机。镜片变形或曝光等微小差异可能导致缝合输出出现明显的错位。
这些约束确保单应性保持稳定,并且最终拼接图像在几何上和视觉上是一致的。
尝试上手:
您可以按照Github示例页面上的说明,让这个示例在您的设置中运行。