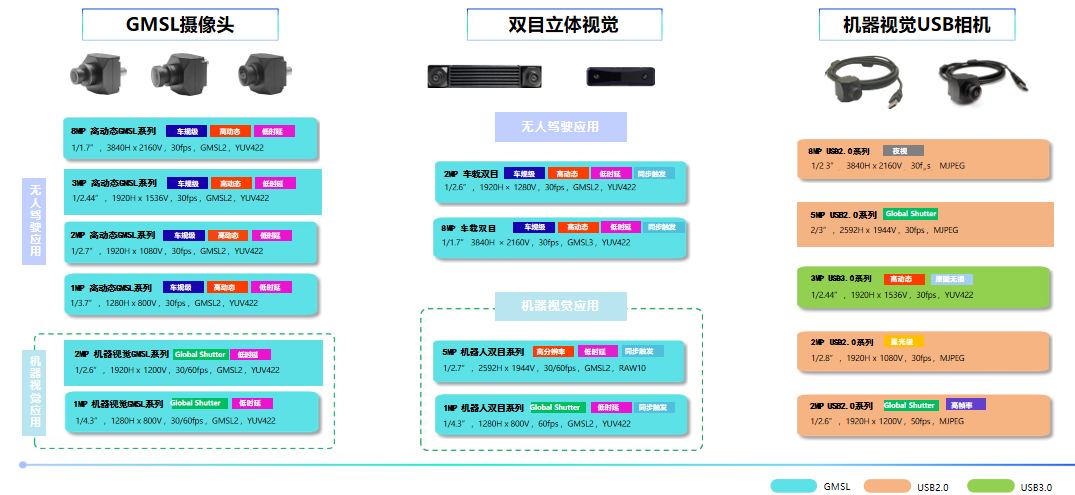
场景需求: 协作机器人常需要在高精度、 高灵活性的作业中实现 "实时、 稳定、 精准 " 的视觉反馈 , 同时能适应复杂多变、存在电磁干扰的工业环境 , 并要求系统部署灵活、成本可控。 传统视觉方案常受限于传输带宽、距离、抗干扰能力及布线复杂度。
产品应用: 信迈机器视觉GMSL系列 GMSL摄像头通过其低延迟、 高带宽、 长距离、抗干扰、简化集成和高可靠性等优势 ,能有效应对协作机器人在视觉感知层面的核心痛点。
■ 多分辨率输出 ,高帧率: 1MP(1280H x 960V)分辨率、2 MP(1920H x 1200V)分辨率可选 ,30-60fps帧率可选。 ■ GMSL 2传输:采用GMSL 2通信协议传输数据 ,具有高带宽、低延迟等特点。 ■ Global Shutter :采用全局快门 ,可减少高速场景中帧与帧之间的失真和运动伪像。 ■ 高防护设计:具备高防护性能 ,可适应恶劣的工作环境。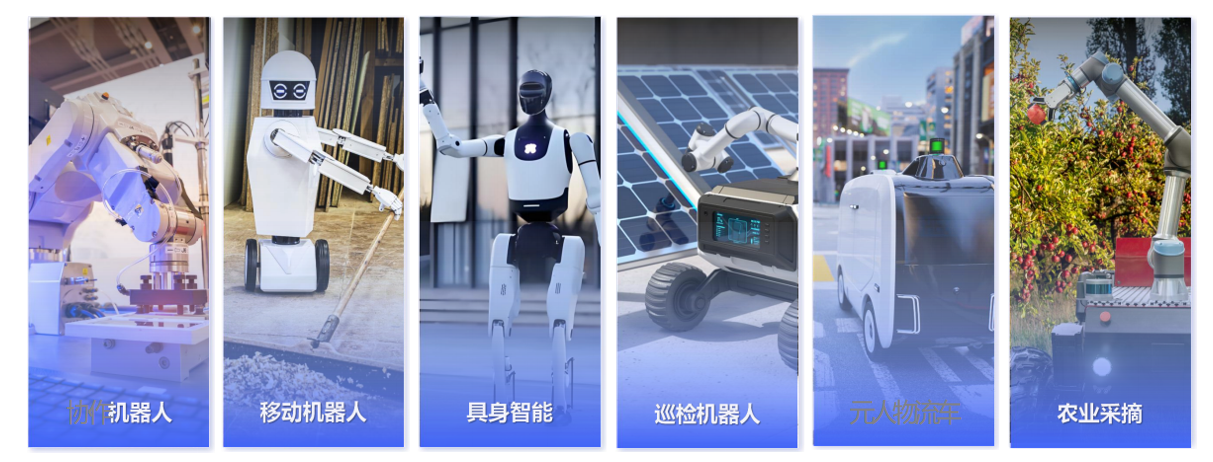
AGV&AMR视觉感知
场景需求: AGV&AMR常需要在高强度运作、 多电磁干扰的工业场景下 , 实现稳定、精准且实时的自主定位、 导航与障碍物识别 ,确保物流搬运的高效与安全。 产品应用: 机器视觉GMSL系列 GMSL摄像头具备高带宽、 低延迟特性保障了高清视频的稳定实时传输; 长达15米的抗干扰同轴传输能力 ,非常适合AGV&AMR范围移动的工况; 单线缆集成供电与数据传输 ( PoC) 极大简化了车载布线 , 提升了系统可靠性与维护性 , 是高性能AGV视觉系统的理想选择。 ■ 多分辨率输出 ,高帧率: 1MP(1280H x 960V)分辨率、2 MP(1920H x 1200V) 分辨率可选 ,30-60fps帧率可选。 ■ GMSL 2传输:采用GMSL 2通信协议传输数据 ,具有高带宽、低延迟等特点。 ■ Global Shutter :采用全局快门 ,可减少高速场景中帧与帧之间的失真和运动伪像。 ■ 高防护设计:具备高防护性能 ,可适应恶劣的工作环境。