Ubuntu22.04 外接显示屏显示异常

博客地址:https://www.cnblogs.com/zylyehuo/

第一步:自动检测并安装推荐驱动

1. 更新软件源

复制代码
sudo apt update

2. 查看推荐驱动版本

复制代码
ubuntu-drivers devices

3. 安装推荐(指定)驱动

复制代码
sudo apt install nvidia-driver-XXX

第二步:完成安装并重启

复制代码
sudo reboot

第三步:验证并切换模式

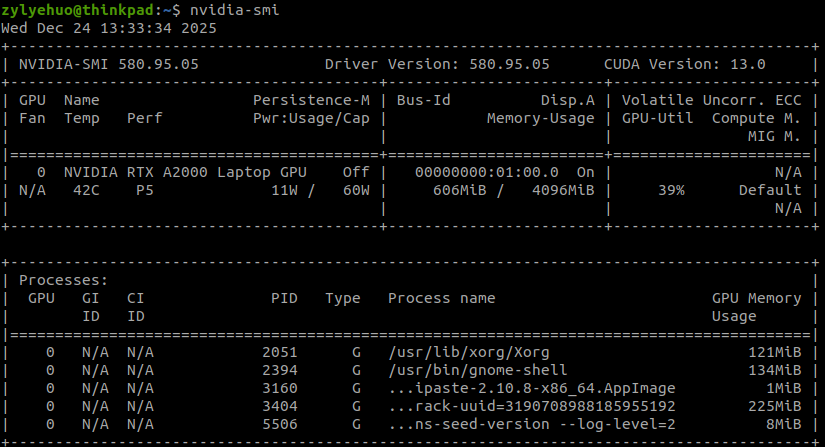
1. 验证是否安装成功

复制代码
nvidia-smi

2. 设置显卡模式: 为了确保外接显示器稳定,建议将显卡设置为"性能模式"

复制代码
sudo prime-select nvidia

第四步:切换到 Xorg 模式

驱动层面没问题后,如果屏幕依然不显示,通常是因为 Wayland 桌面合成器没有正确把画面输出到 NVIDIA 驱动的接口上。

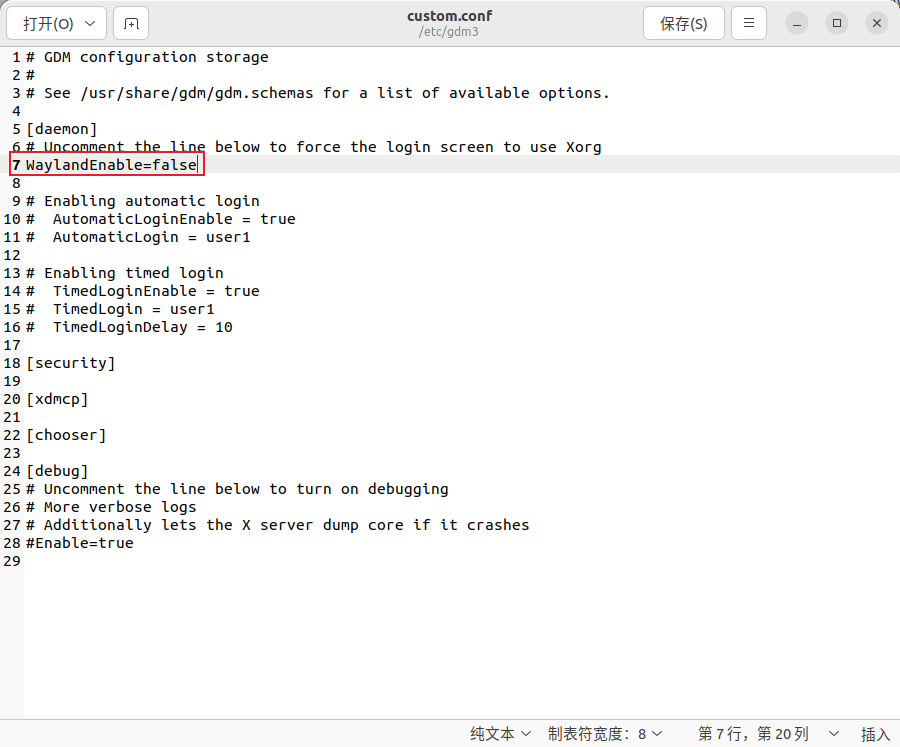
修改 GDM 配置文件,这个操作会强制系统禁用 Wayland,从而默认使用 Xorg。

复制代码
sudo gedit /etc/gdm3/custom.conf

在打开的文件中,找到这一行:# WaylandEnable=false,去掉前面的 # 号
第五步:重启系统

复制代码
sudo reboot
相关推荐
大雨歌7 小时前
笛卡尔坐标 → 自然坐标(Frenet) 逐步推导全解 -2
ros2
米糕闯编程4 天前
鱼香ros2(十七)C++小海龟巡逻
开发语言·c++·机器人·ros2·服务·小海龟
风合星语5 天前
2026 机器人工程实例(七):Nav2 到站了,任务却没完成——AMR 载货导航中的托盘滑移与验收闭环
人工智能·机器人·ros2·机器人仿真·nav2·mujoco·amr
米糕闯编程11 天前
鱼香ros2(十二)C++话题订阅与发布
开发语言·c++·ros2·话题
朝朝辞暮i13 天前
C++ 第 36 课:Action——机械臂/VLA 非常重要
开发语言·c++·算法·ros2
朝朝辞暮i14 天前
C++ 第 39 章: 阶段性总复习——类、对象、构造、继承、this、指针与智能指针
开发语言·c++·算法·ros2
朝朝辞暮i14 天前
C++ 第 40 章:ROS2 Publisher + Timer + Subscriber + Callback + Executor 完整闭环
开发语言·c++·算法·ros2
朝朝辞暮i14 天前
C++ 第 38 课:线程、SingleThreadedExecutor、MultiThreadedExecutor、Callback Group
开发语言·c++·算法·ros2
小奇不哭15 天前
ROS2 单节点,RGB-D 深度相机局部路径提取 + B 样条平滑路径 + YOLOv8 障碍物检测 + 深度测距,用于移动机器人视觉局部循迹。
python·yolov8·ros2·cv2·路径探索循迹
zhangrelay17 天前
机械臂末端规划智能模型的误区演示
linux·笔记·学习·ubuntu·ros2