利用Halcon矩阵算子vector_to_hom_mat2d进行工业相机的九点标定

第一步:生成

在相机视野里移动九个位置,分别抓取九个像素坐标。

机械坐标数组:

记录产品在视野中心的时候机械坐标为(0,0),另外八个位置的相对机械坐标。

这里的1只是演示,具体移动间隔根据视野大小合理设置。
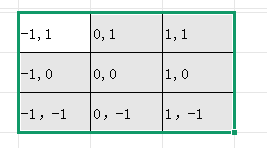
像素坐标数组:

记录九个位置的像素坐标,直接记录就可以,不用取零点和做相对处理。

生成映射关系:

利用halcon中的算子:vector_to_hom_mat2d

该算子在C#中为:HHomMat2D对象的VectorToHomMat2d方法
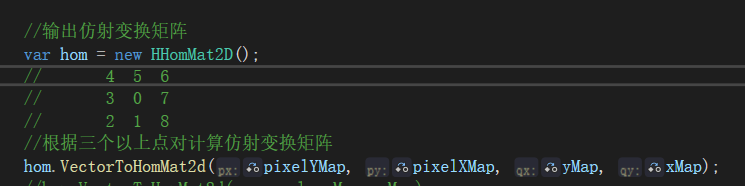
经过记上方法,hom里面保存了仿射变换矩阵的信息;

可以使用halcon的 write_tuple算子保存此对象。
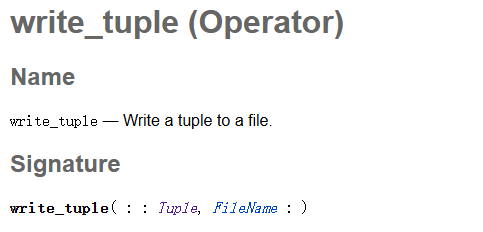
Tuple参数就是HHomMat2D对象;

不使用此算子的话可以保存两份数组数据到本地,需要时实时读取然后生成;

第二步:使用

在相机视野中检测到物体后,传入像素坐标信息,使用算子affine_trans_point_2d输出变换后的相对机械坐标:
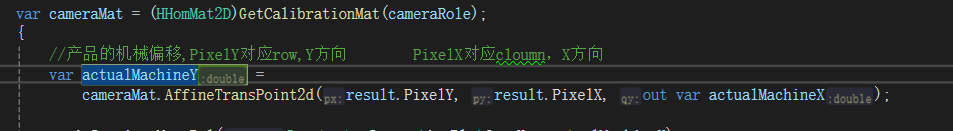
假设这里相对机械坐标是(a,b);

也就是说在原来的机械坐标里,这个位置相对(0,0),x方向和y方向分别偏移了a和b;

相机视野中心对应的机械坐标是(0,0);

我们想要的是产品移动到视野中心,那就要x方向移动a,y方向移动b;

相关推荐
会飞锦鲤20 小时前
基于 RT-DETR 的 PCB 缺陷检测
深度学习·目标检测·计算机视觉·pyqt5·rt-detr·工业质检·pcb缺陷检测
硅谷秋水6 天前
MorphMimic 方法分析
人工智能·机器学习·计算机视觉·机器人
jay神6 天前
基于 YOLOv8 的传送带异物检测系统(Web 版)
前端·人工智能·深度学习·yolo·计算机视觉·计算机毕业设计
jay神9 天前
基于 YOLOv8 的手势识别系统(Web 版)
前端·人工智能·python·深度学习·yolo·计算机视觉·计算机毕业设计
wangxiaoxuan2179 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水9 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
BYSJMG9 天前
计算机毕业设计选题推荐:【基于深度学习的车辆损坏严重程度评估方法研究】ResNet50 图像分类
人工智能·深度学习·目标检测·机器学习·计算机视觉·分类·课程设计
BYSJMG9 天前
计算机毕业设计选题推荐|【基于深度学习的电梯电动车违规进入检测研究】YOLO26m+可视化大屏
人工智能·深度学习·神经网络·目标检测·机器学习·计算机视觉·课程设计
硅谷秋水10 天前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人
ahccqw11 天前
OpenCV 车辆数量统计
人工智能·opencv·计算机视觉
