Opencv 之常用跟踪器汇总
- 总结一下opencv集成的一些跟踪算法:
MIL、CSRT、KCF、GOTURN、Nano、DaSiamRPN,重点!(这些算法需要对opencv、opencv-contrib、cuda联合编译才可以使用) - 其中,关于深度学习跟踪算法所需要的模型文件免费下载链接:https://download.csdn.net/download/yohnyang/92568954
- 多数为单目标跟踪算法,使用时需要给定一个ROI进行初始化跟踪器
- 下边是详细算法介绍
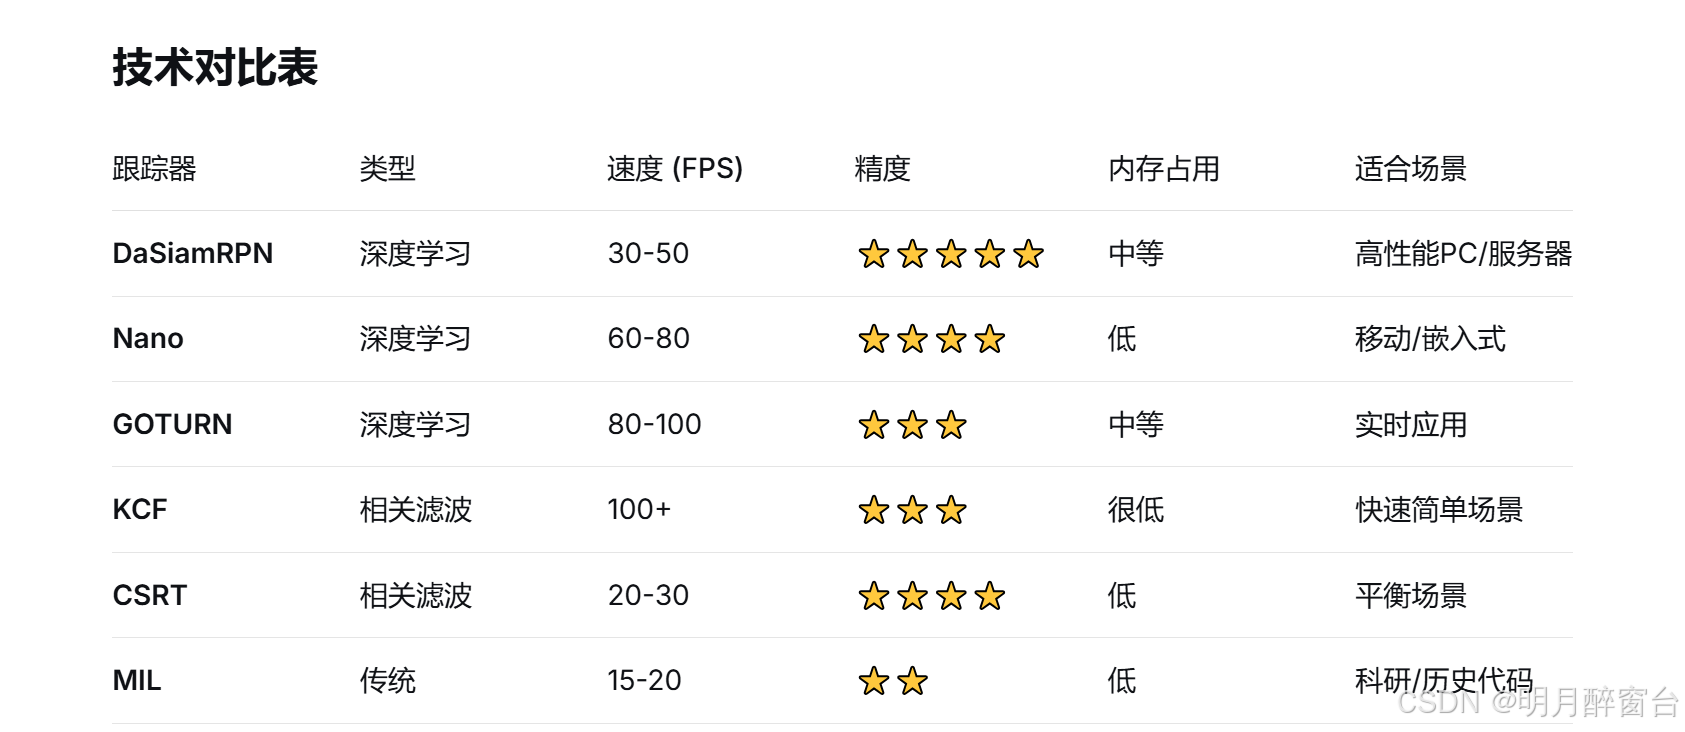
1. 深度学习跟踪器 (Deep Learning Trackers)
1.1 TrackerDaSiamRPN
bash
全称: Distractor-aware Siamese Region Proposal Network

原理: 孪生网络结构 + RPN网络 + 干扰物感知

特点:

高精度,平衡了速度与准确性

专门设计处理相似干扰物

实时性较好(30-50 FPS)

应用: 视频监控、无人机跟踪
1.2 TrackerNano
bash
原理: 轻量级神经网络设计

特点:

专为移动/嵌入式设备优化

参数量少,推理速度快

在资源受限环境下表现优异

应用: 移动设备、边缘计算、IoT设备
1.3 TrackerGOTURN
bash
全称: Generic Object Tracking Using Regression Networks

原理: 基于深度回归网络的离线训练

特点:

不需要在线学习,速度快

对GPU要求不高

但精度通常不如在线学习方法

应用: 实时应用场景
2. 传统/相关滤波跟踪器 (Traditional/CF Trackers)
2.1 TrackerKCF
bash
全称: Kernelized Correlation Filters

特点:

速度极快(100+ FPS)

在简单场景下效果好

开源实现成熟

缺点: 对剧烈形变、遮挡处理不佳
2.2 TrackerCSRT
bash
全称: Channel and Spatial Reliability Tracker

特点:

KCF的改进版本

引入通道和空间可靠性

精度更高,但速度稍慢

应用: 需要高精度的实时应用
2.3 TrackerMIL
bash
全称: Multiple Instance Learning Tracker

特点:

使用正负样本包学习

对目标漂移有一定抵抗能力

相对稳定但速度较慢
3. 使用总结
3.1 OpenCV 使用示例
cpp
#include <opencv2/opencv.hpp>
#include <opencv2/tracking.hpp>


int main()
{
    // 读取视频
    std::string path = "test.mp4";

    cv::VideoCapture cap(path);

    if (!cap.isOpened())
    {
        printf("cap open failes\n");
        exit(-1);
    }

    //cv::分别尝试不同的跟踪器
    cv::Ptr<cv::Tracker> tracker;

    try
    {
        //传统算法
        //tracker = cv::TrackerMIL::create();
        //tracker = cv::TrackerCSRT::create();
        //tracker = cv::TrackerKCF::create();

        //深度学习算法
        //tracker = cv::TrackerGOTURN::create();
        tracker = cv::TrackerNano::create();
        //tracker = cv::TrackerDaSiamRPN::create();
    }
    catch (const std::exception& e)
    {
        std::cout << "error :" << e.what() << std::endl;
    }
    cv::Mat frame;
    cap >> frame;

    cv::Rect2d bbox = cv::selectROI(frame, false);

    tracker->init(frame, bbox);

    cv::Rect box;
    while(true)
    {
        cap >> frame;
        if (frame.empty())
            break;

        auto t1 = cv::getTickCount();
        bool ret = tracker->update(frame, box);
        auto t2 = cv::getTickCount();

        auto tc = float(t2 - t1) / cv::getTickFrequency() * 1000;

        if (ret)
        {
            cv::rectangle(frame, box, cv::Scalar(255, 0, 0), 2, 1);
            cv::putText(frame, cv::format("cost: %.2f ms", tc), cv::Point(8, 18), cv::FONT_HERSHEY_SIMPLEX, 0.6, cv::Scalar(0, 188, 188), 1);

        }
        cv::imshow("Tracking", frame);
        if (cv::waitKey(1) == 27) break;
    }
    return 0;
}