GNSS单点定位方程推导笔记

一、原始观测值方程

1.1 基本伪距观测方程
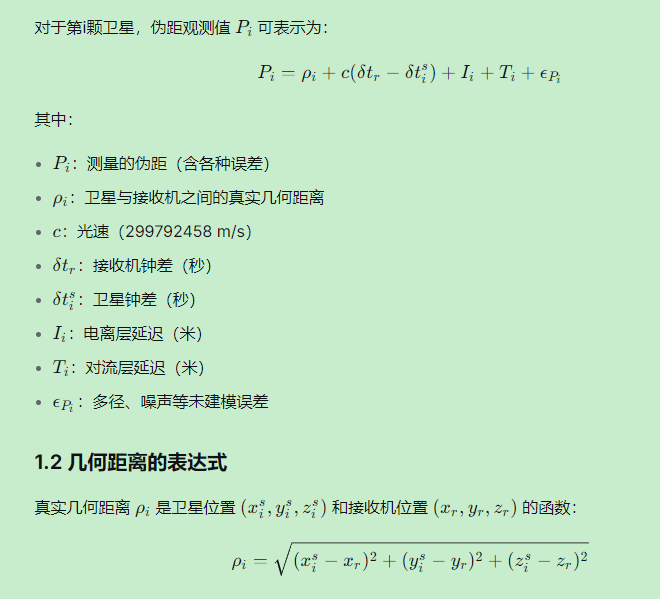
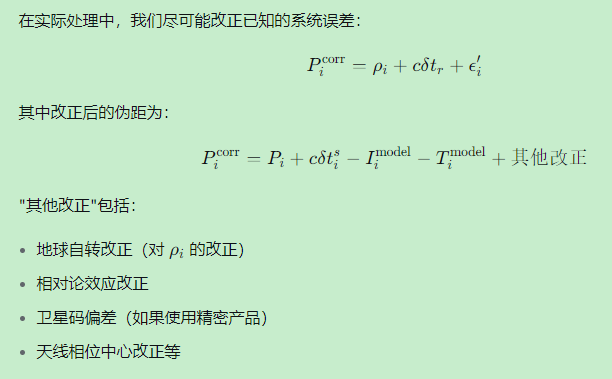
1.3 包含系统误差改正的观测方程

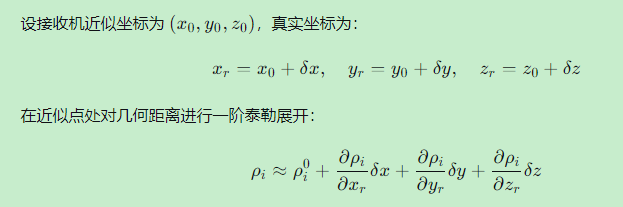
二、观测方程的线性化

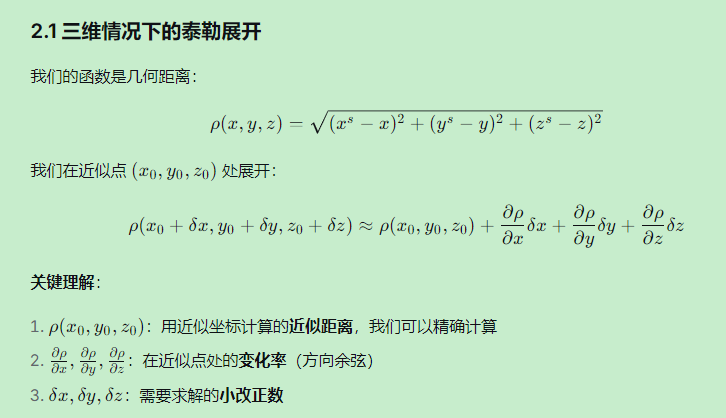
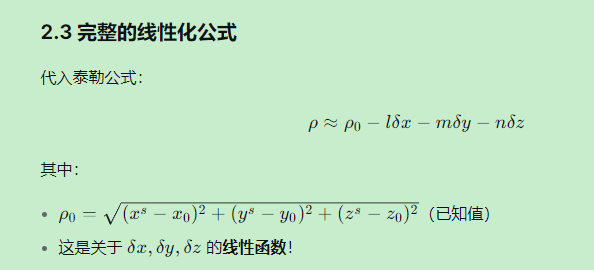
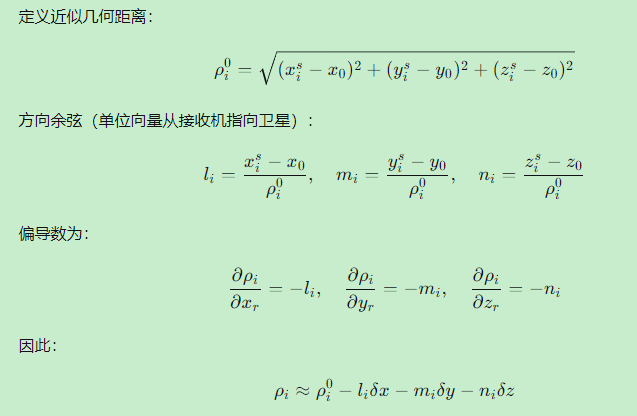
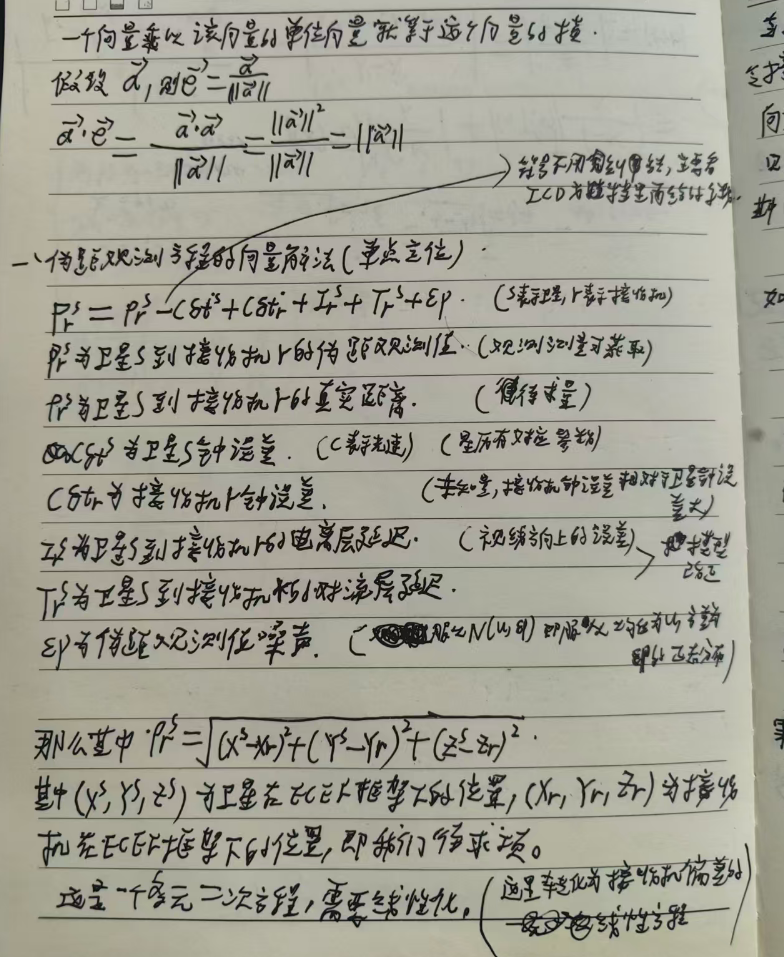
由于几何距离 \rho_iρi​ 与接收机坐标是非线性关系,必须进行线性化才能求解。

2.1 泰勒展开

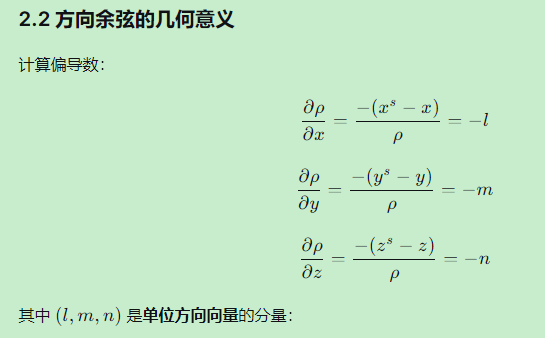
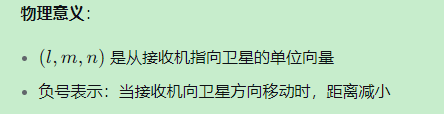
2.2 方向余弦计算
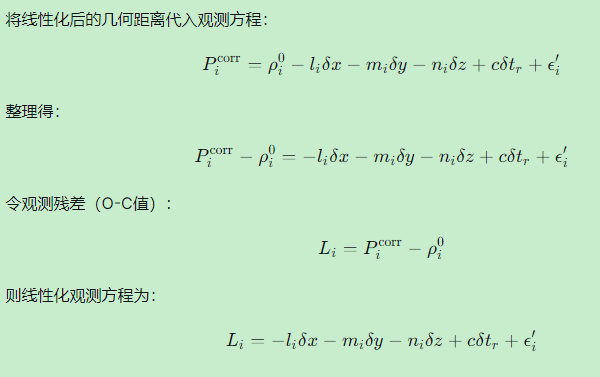
2.3 线性化观测方程

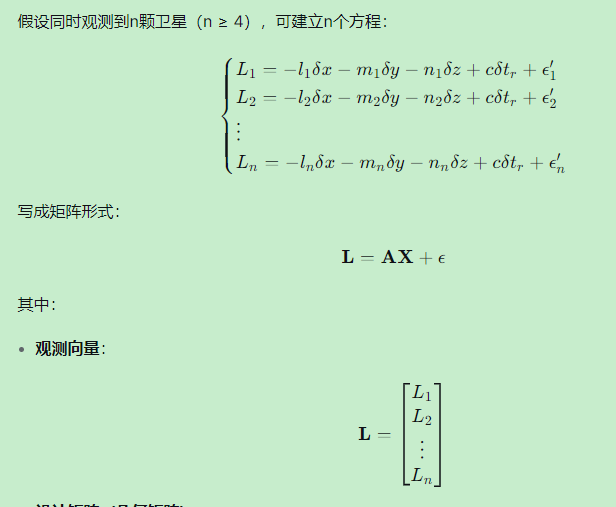
三、定位方程构建与求解

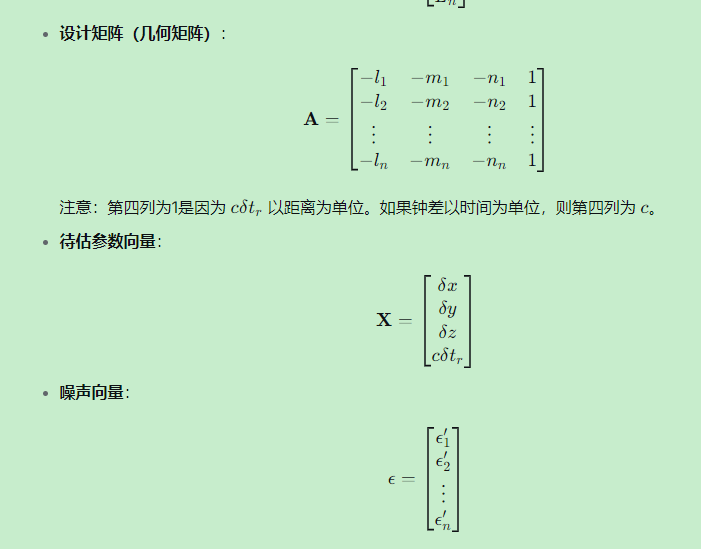
3.1 矩阵形式
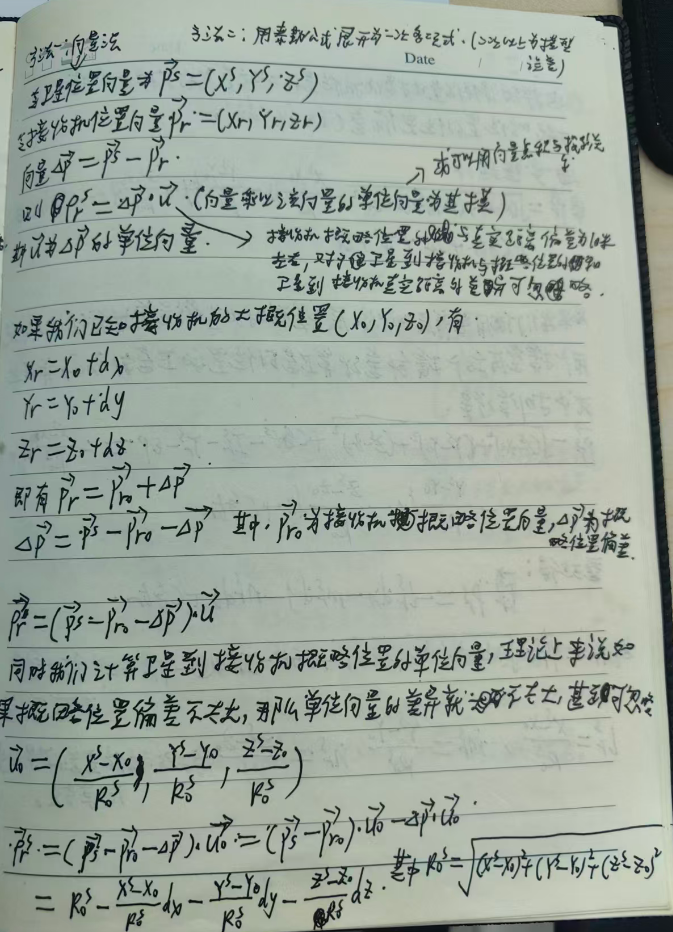
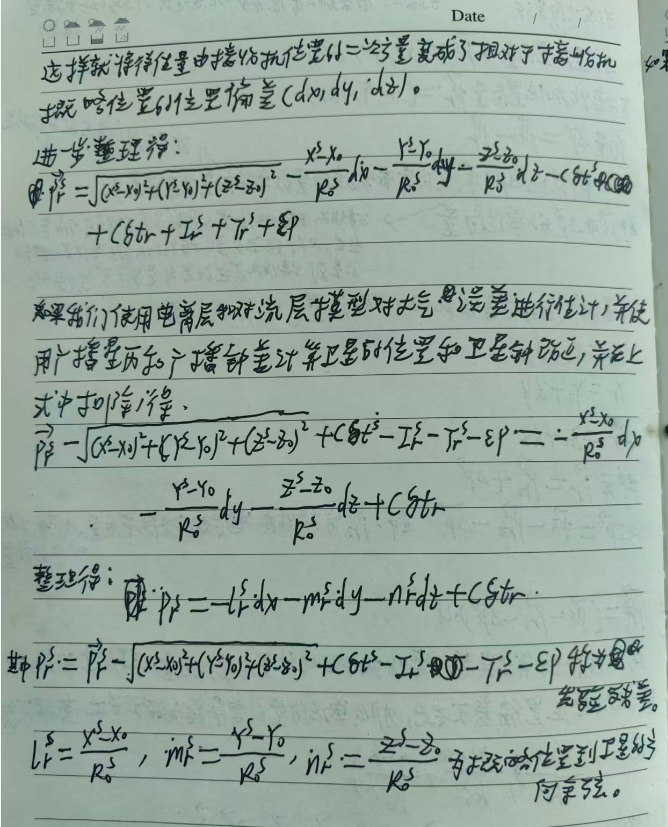
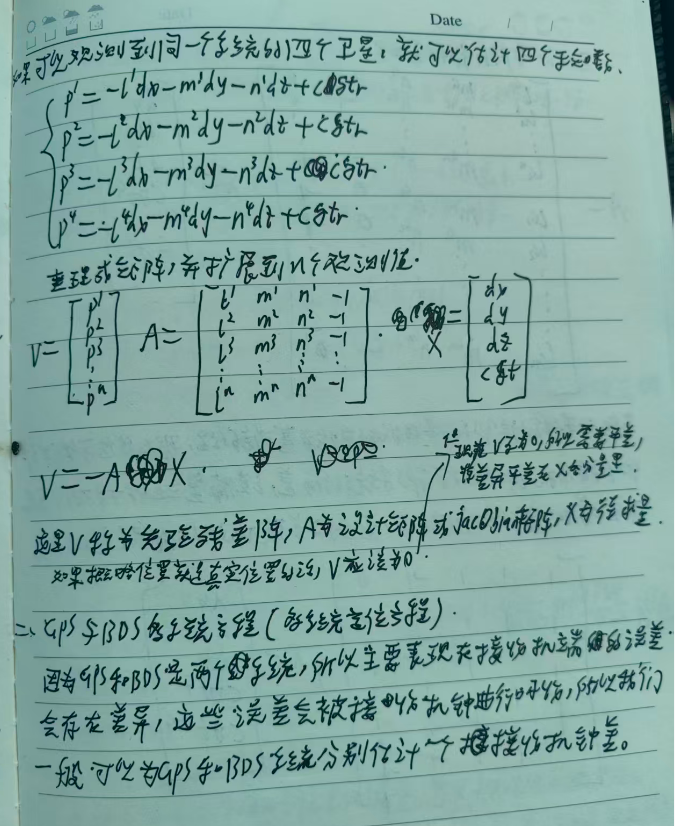
伪距观测方程的向量方式推导

现在一般的穿戴设备都是使用的单点定位。从观测方程到定位方程的公式如下。大概过程是将卫星到接收机的真实距离通过向量线性化,化为卫星到接收机概率位置的向量加速概率位置到真实距离的偏差向量的和。

该方程是GNSS单点定位、差分定位和精密单点定位(PPP)的基础。在实际应用中,通过迭代求解线性方程组,不断更新近似位置,直到改正数收敛为止。

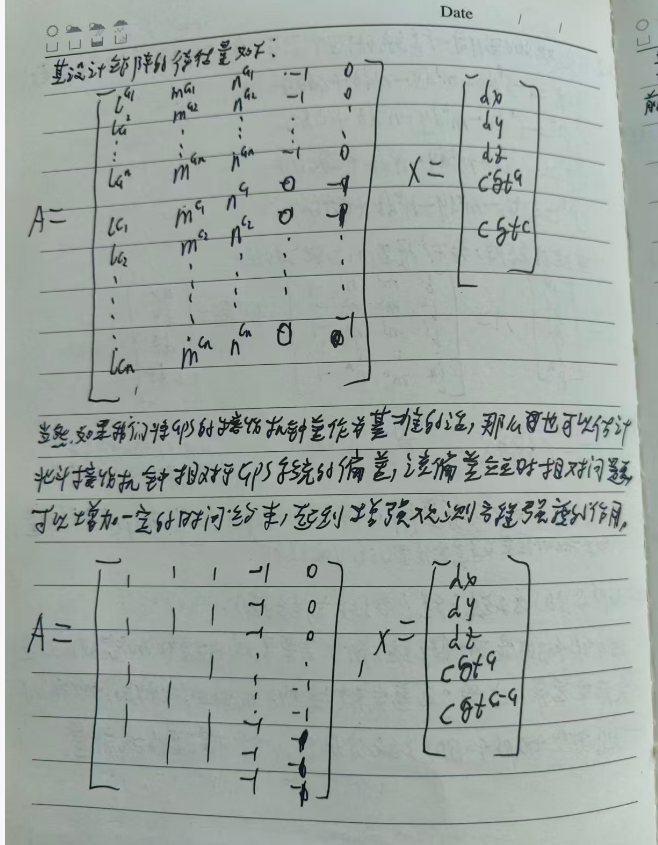
多系统定位方程,因为GPS和BDS是两个系统,所以主要表现在接收机端的误差会存在差异,这些误差会被接收机钟进行吸收,所以我们一般可以为GPS和BDS系统分别估计一个个接收机钟差。

接收机钟估计的是接收机晶振也就是接收机本地的时间和GNSS时间框架的差异。由于多系统定位时,各个卫星定位系统对于本地接收机钟来说是一个晶振,所以可以先以GPS为基准接收机钟偏差,然后BDS

系统可以在GPS接收机钟偏差的基础上再估计一个偏差,这个偏差就是很稳定了,和接收机晶振无关,可以对这个稳定量进行建模,这相当于间接多了一个观测量。因为卫星系统的时间是比较稳定的,所以两个卫星系统的时间偏差也是很稳定的。

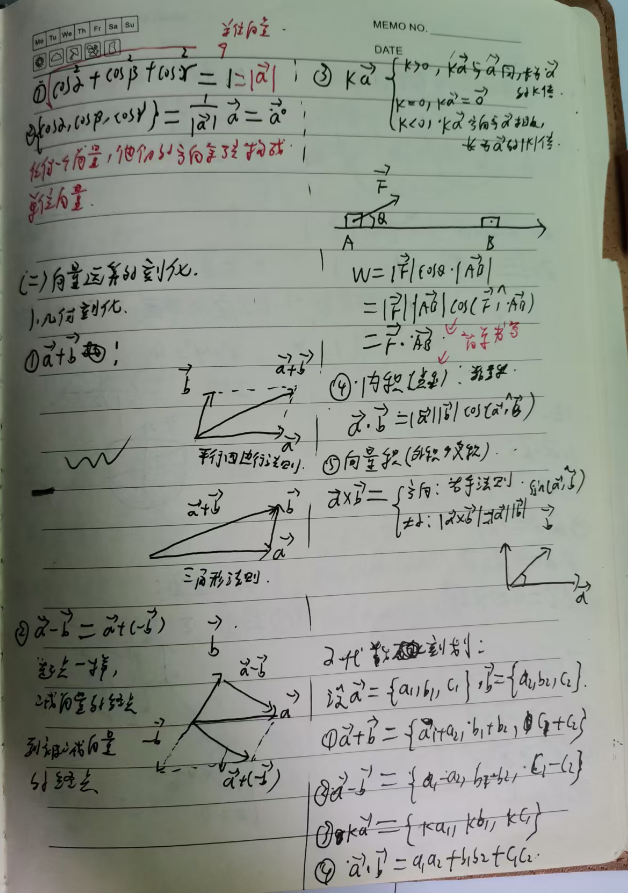
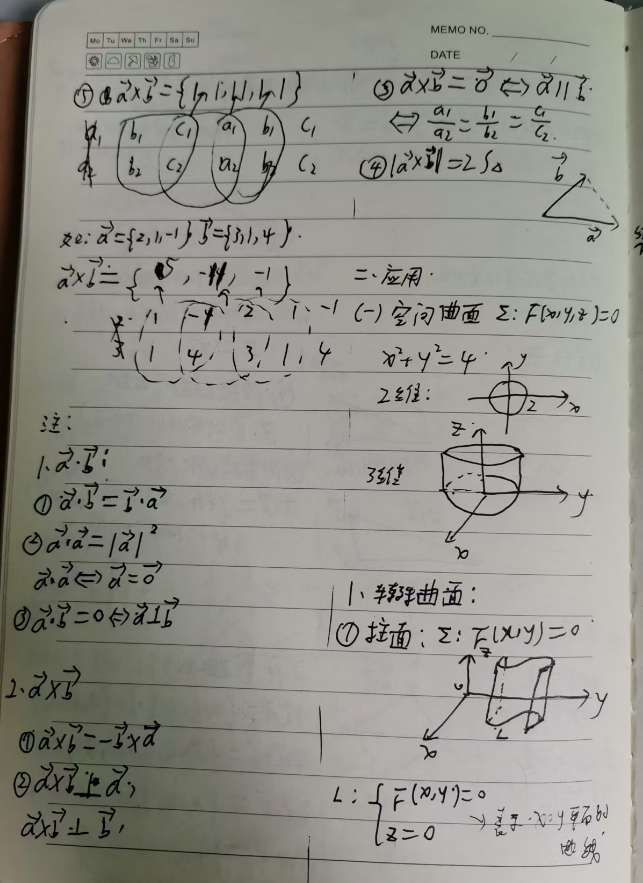
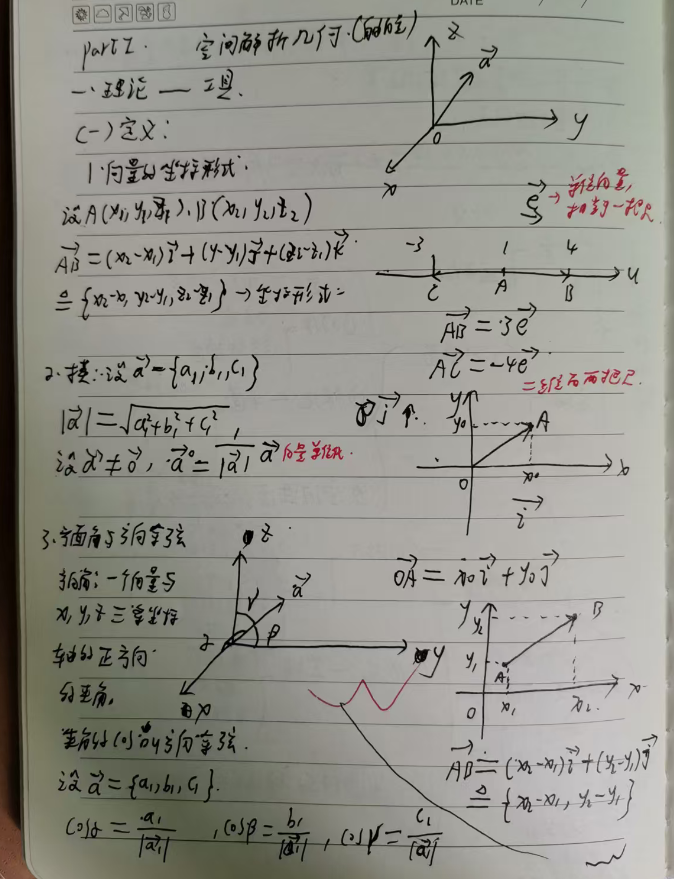
下面是高等数学里面空间解析几何关于向量的简单介绍笔记
相关推荐
听风吹等浪起34 分钟前
第30章:MobileNetV3全家桶实现MRI脑肿瘤四分类(含Streamlit网页推理+Mermaid结构图)
人工智能·分类·数据挖掘
如若1231 小时前
TRACER 论文解读与复现:面向 ICU 长时程患者监测的多模态 Harness 架构、时序证据建模与工具增强推理
人工智能·深度学习·计算机视觉
深蓝AI3 小时前
无头浏览器不必从 Chrome 改:Lightpanda 用 Zig 从零造,100 个页面只占 123MB 内存
人工智能·程序员
奈落245 小时前
AI辅助的另一面:从2026年国际AI安全报告的“故障”清单到国内专家的可靠性短板,自主行动的Agent为什么更难及时干预
人工智能·安全·agent·本地部署·ai 办公
火山引擎开发者社区7 小时前
eMudhra 证书失陷:容器用户最容易忽略的镜像信任链漏洞
人工智能
LabVIEW开发8 小时前
LabVIEW 机载 DIAL:每秒万次甲烷测量
人工智能·labview·labview知识·labview功能·labview程序
飞猫的边缘AI8 小时前
英特尔量子生意
人工智能·量子计算·边缘ai
深蓝AI8 小时前
桌面 Agent 缺的不是视觉:Vercel 开源 agent-desktop,用无障碍树 ref 替代截图坐标
人工智能·程序员
镜子AI9 小时前
镜子AI 技术复盘:三条自动化链路上的“停止条件“设计
运维·人工智能·自动化
向哆哆9 小时前
羊行为目标检测数据集:4类别、2,000张图像 | 目标检测
人工智能·yolo·目标检测·目标跟踪