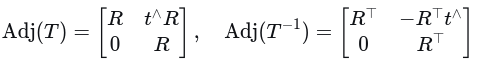SLAM中的非线性优-3D图优化之绝对位姿SE3约束右扰动(十七)

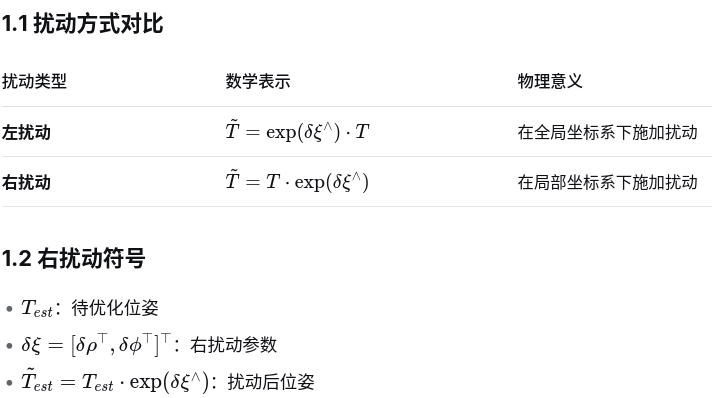
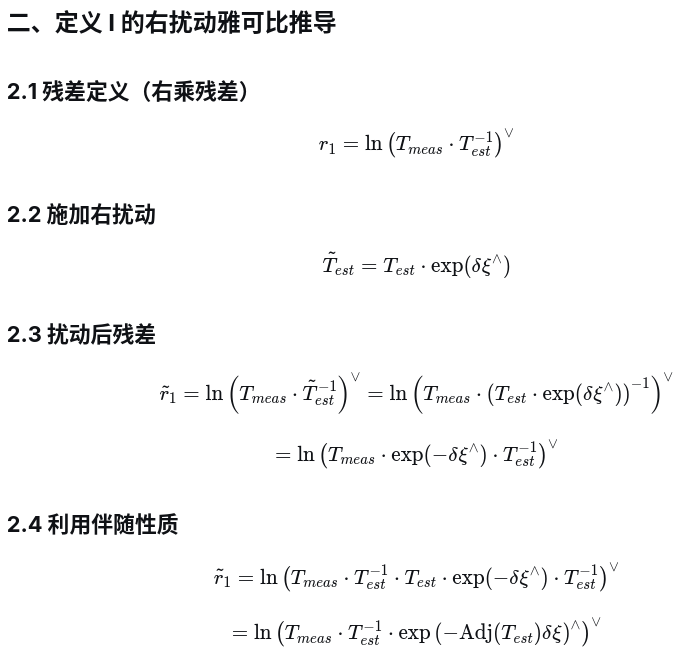
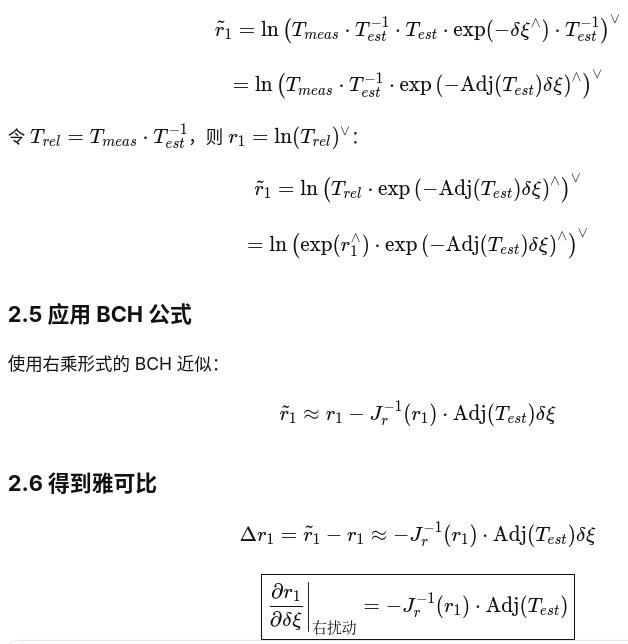
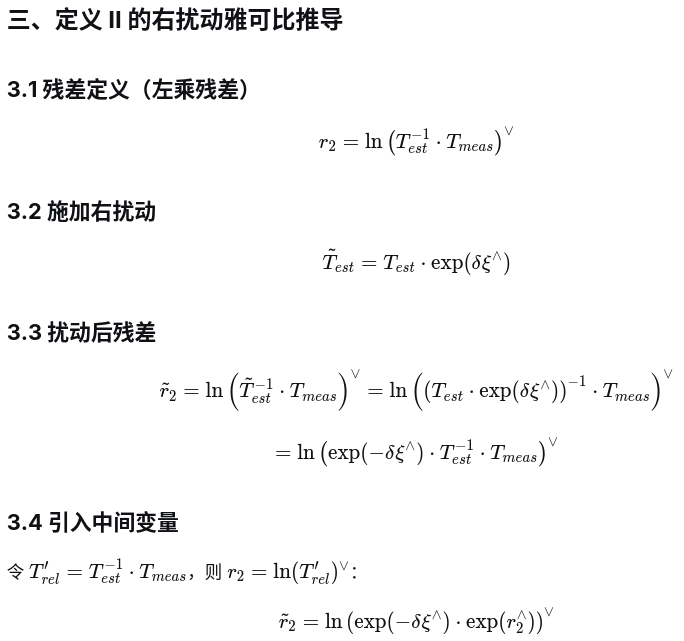
本节讲解绝对位姿的右扰动推导模式,依然沿用之前的图示

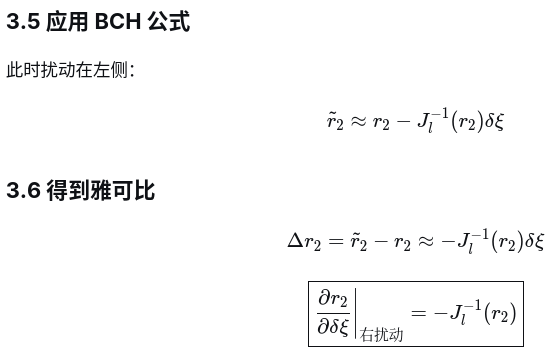
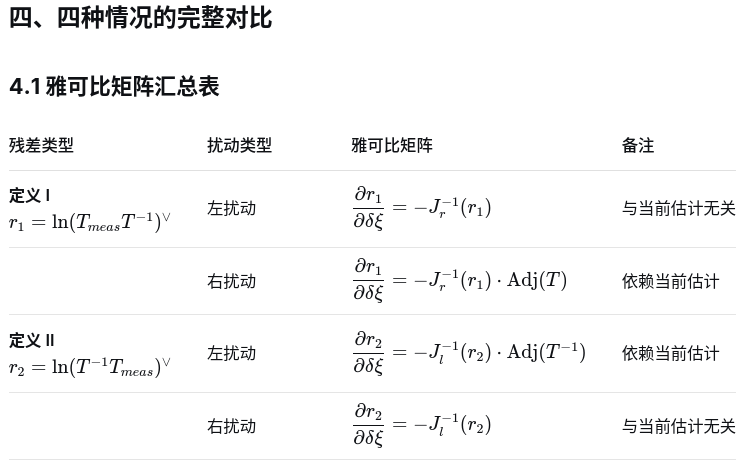
一、右扰动模型定义

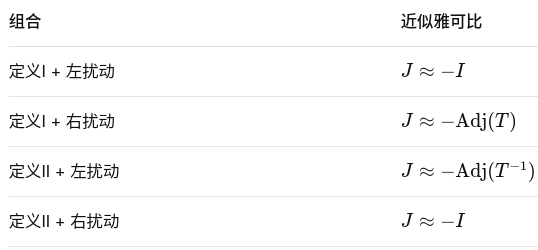
近似雅可比-小残差近似

伴随矩阵快速计算

总结

本节讲解了对SE3的右扰动雅克比即其推导,需要注意的是,左扰动的雅克比需要配套的左乘状态更新,右扰动配套右乘更新,若这里不注意混用,则优化问题,可能无法收敛
相关推荐
程序员果子7 小时前
本体构建方法
人工智能·python·知识图谱·agent框架·本体
希和20278 小时前
C语言程序设计题|有序数组插入数字冒泡排序
c语言·数据结构·算法
深蓝AI8 小时前
Meta FAIR 开源 e-means:k-means 十分之一的轮数跑出更低损失,已并入 Faiss
人工智能·程序员
IT_陈寒8 小时前
Vue这个奇葩的响应式问题让我加班到凌晨
前端·人工智能·后端
Pniubi8 小时前
力扣73 矩阵置零
算法·leetcode·矩阵
yunhuibin8 小时前
AI分类任务种类
人工智能·自然语言处理·分类
东坡肘子8 小时前
参与学生移动应用大赛有感 -- 肘子的 Swift 周报 #161
人工智能·swiftui·swift
天天被压力8 小时前
【A股分钟级高频数据完全手册 #11】券商实时行情数据接口:实时交易(券商源)接入与字段
java·人工智能·python
唐老板8 小时前
agent 撑爆 Git 之后,两家改的不是同一层
人工智能·ai编程