无人机飞行控制算法概述

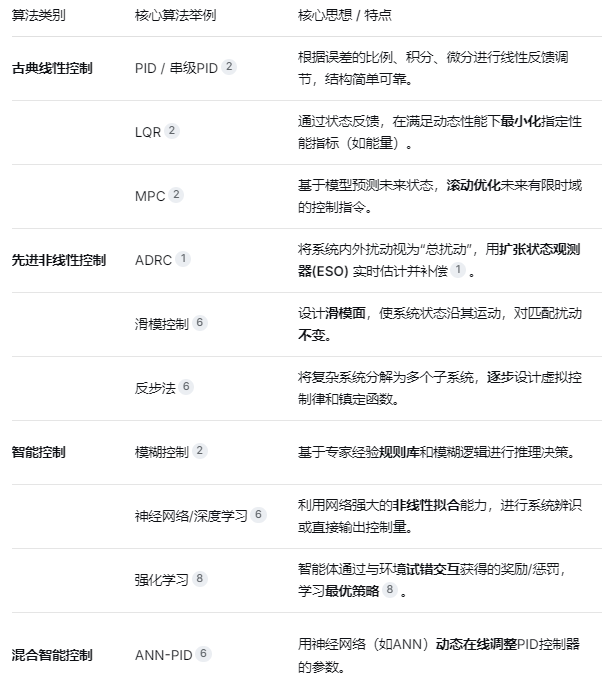
无人机飞行控制算法是其自主飞行的核心。不同类型的算法各有特点,常混合使用以适应不同任务。

下表对主要算法进行了分类对比:
算法如何协同工作

一个完整的无人机控制系统通常采用分层级联架构:

1.内环(姿态环):最核心、频率最高。通常使用PID或ADRC,接收来自外环的指令(如目标姿态角),并快速响应扰动(如阵风),稳定无人机自身姿态。

2.外环(位置/速度环):频率稍低。接收导航系统生成的路径点,通过PID或MPC等算法解算出需要的内环姿态指令,控制无人机在空间中的位置和速度。

3.导航与任务层:最高层。进行路径规划(如用A*、RRT算法)、避障决策和集群协同(如领导-跟随策略)等高级智能任务。

开发与仿真工具链

在实际开发中,算法会先在仿真环境中验证,再部署到实物:

核心开发平台:MATLAB/Simulink 是进行控制系统设计、算法仿真(如ADRC、强化学习)和自动代码生成的主流工具。

机器人框架:ROS 提供模块化的通信架构,方便集成感知、规划、控制等模块,进行复杂系统开发。

仿真环境:

AirSim:基于游戏引擎的高保真视觉仿真平台,适合测试视觉导航和AI算法。

Gazebo:高保真的物理仿真环境,常与ROS配合使用,测试机器人在复杂场景中的动力学行为。
相关推荐
workflower2 天前
SSH(Struts+Spring+Hibernate)
人工智能·机器学习·机器人·云计算·无人机
YOLO数据集集合2 天前
天空红外小目标检测数据集 | 红外小目标 天空目标检测 无人机检测 鸟类识别 低空安防9099期
人工智能·目标检测·计算机视觉·目标跟踪·无人机·无人机视角·直升机检测
Liaiyang663 天前
空圈容错视角下的无人机全链路审计:从理论框架到耦合式检验
人工智能·pytorch·python·深度学习·系统架构·自动驾驶·无人机
深蓝学院3 天前
15 m/s动态避障+15g无相机定位!浙大&微分智飞两篇新作:补齐微型敏捷无人机自主飞行能力
无人机
YOLO_DATA3 天前
遥感滑坡检测的数据集 2299 张 1类 yolo格式 遥感滑坡检测数据集
人工智能·深度学习·yolo·计算机视觉·无人机·yolo数据集·ai数据集
亥时科技3 天前
无人机和监控视频,真能一次性打通吗?
开源·无人机·ai巡检
XBWRJ4 天前
职业教育专业建设:《无人机装调维修师》的课程参考价值
无人机
YOLO数据集集合5 天前
小目标无人机、飞机、直升机检测数据集 | 小目标检测 无人机检测 空中目标识别 低空安防 反无人机9090期
深度学习·yolo·目标检测·无人机·飞机·小目标·直升机
PascalXie5 天前
无人机视觉模组算力选型:端侧AI集成方案对比
计算机视觉·无人机
YOLO数据集集合5 天前
全球无人机航拍树冠覆盖数据集 | 树冠分割 语义分割 无人机航拍 全球森林监测 GeoTIFF 生态恢复9083期
深度学习·yolo·目标检测·无人机·无人机视角·全球森林