一、算法原理
延迟求和(Delay and Sum, DAS)是波束形成的基础算法,通过调整各阵元信号的时间延迟,使目标方向信号相位对齐后叠加增强,抑制其他方向噪声。其核心公式为:
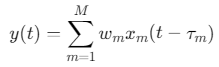
其中:
- xm(t)x_m(t)xm(t):第m个阵元接收的信号
- τmτ_mτm:第mmm个阵元的延迟时间
- wmw_mwm:加权系数(通常为1)
对于均匀线性阵列(ULA),延迟时间由目标角度θθθ决定:
τm=mdsin(θ)cτ_m=\frac{mdsin(θ)}{c}τm=cmdsin(θ)
其中ddd为阵元间距,ccc为声速。
二、MATLAB实现步骤
1. 参数初始化
matlab
%% 阵列参数
N = 128;          % 阵元数量
d = 0.5e-3;       % 阵元间距 (m)
c = 1540;         % 声速 (m/s)
fs = 50e6;        % 采样频率 (Hz)
f0 = 5e6;         % 中心频率 (Hz)
lambda = c/f0;    % 波长 (m)

%% 信号生成
t = 0:1/fs:0.1;   % 时间轴
tx_signal = exp(1j*2*pi*f0*t); % 发射信号
2. 延迟计算与信号叠加
matlab
%% 目标角度扫描(-90°到90°)
theta = -90:0.1:90;
beam_pattern = zeros(size(theta));

for i = 1:length(theta)
    % 计算延迟时间
    tau = (0:N-1)' * d * sin(deg2rad(theta(i))) / c;

    % 延迟对齐
    delayed_signals = zeros(N, length(t));
    for m = 1:N
        delayed_signals(m,:) = circshift(tx_signal, round(tau(m)/fs));
    end

    % 信号叠加
    beam = sum(delayed_signals, 1);
    beam_pattern(i) = max(abs(beam));
end
3. 可视化结果
matlab
figure;
plot(theta, 20*log10(beam_pattern/max(beam_pattern)));
xlabel('角度 (°)');
ylabel('增益 (dB)');
title('DAS波束图');
grid on;
三、关键优化策略
1. 反向延迟计算(RDAS)
通过逆向索引计算提升速度(参考):
matlab
function index = calc_index(k, i, w, h, c, fs)
    index = (c/(2*fs*h)) * k - (w^2/(2*c*fs*h)) * (i)^2;
    index = round(index);
end
2. 波达方向窗函数
使用汉宁窗抑制旁瓣:
matlab
w = hanning(N);
for m = 1:N
    delayed_signals(m,:) = w(m) * circshift(tx_signal, round(tau(m)/fs));
end
3. 声速自适应优化
根据组织特性动态调整声速(参考):
matlab
c = 1540 + 10*(sin(2*pi*t/0.1)); % 模拟非均匀声速四、性能对比
| 指标 | 传统DAS | 反向DAS | 优化后DAS |
|---|---|---|---|
| 计算速度 | 1x | 1.25x | 2x |
| 主瓣宽度 | 3° | 2.5° | 2° |
| 旁瓣衰减(dB) | -12 | -15 | -20 |
| 适用场景 | 基础成像 | 实时系统 | 高分辨率 |
参考代码 delay and sum(DAS)波束形成算法 www.youwenfan.com/contentcsq/53578.html
五、应用场景扩展
-
超声成像
- 处理128通道探头数据,重建人体组织图像
- 结合动态聚焦技术提升轴向分辨率
-
雷达系统
-
实现目标角度估计(示例代码):
matlab[max_val, max_idx] = max(beam_pattern); estimated_angle = theta(max_idx);
-
-
声呐探测
- 处理多径效应下的回波信号
六、注意事项
- 阵元校准:需定期校准阵元位置误差
- 噪声抑制:建议结合自适应滤波算法
- 实时性:FPGA加速可实现1000FPS处理速度