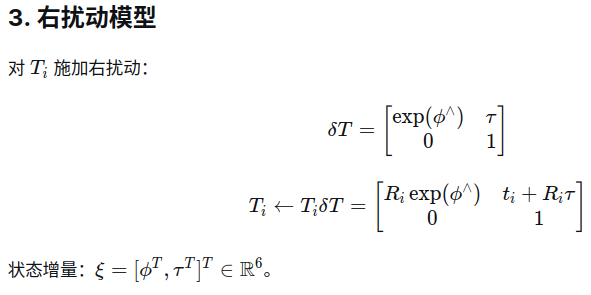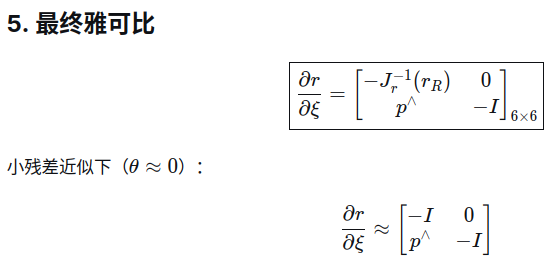SLAM中的非线性优-3D图优化之绝对位姿SE3约束SO3/t形式(十八)

同之前相对位姿,若只需要单一旋转或者平移的融合的需求,则分开求解会更直观,接下来请看如何求解吧,先以右乘作为切入点
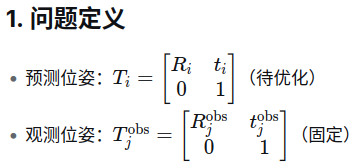
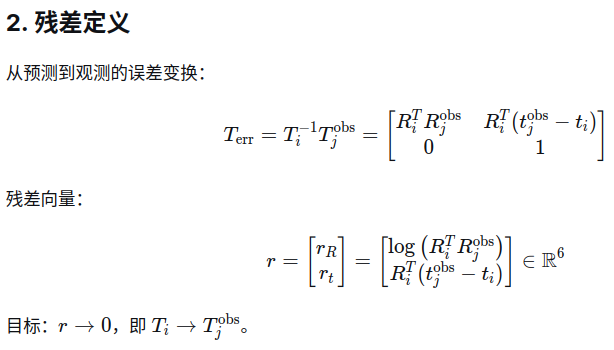
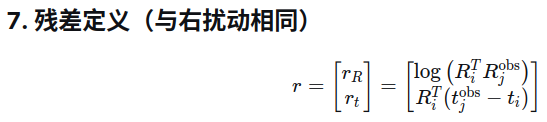
11. 残差定义
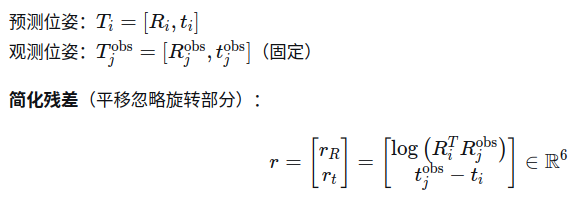
注意:这里观测减预测,实际我个人比较喜欢预测减观测,这样推出来的雅克比可以忽略负号,下面推导观测减预测,多了一个负号

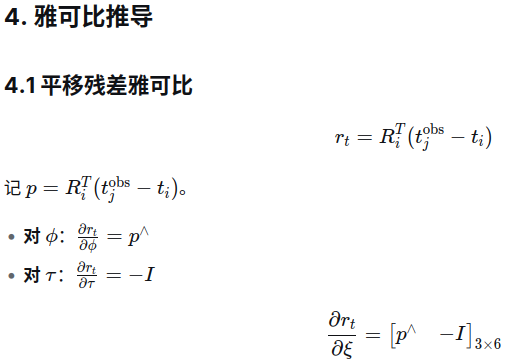
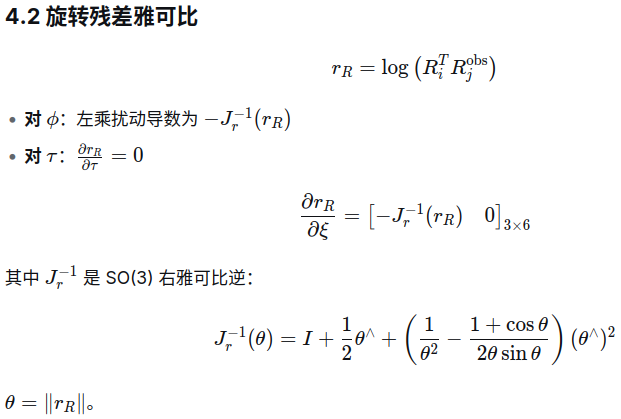
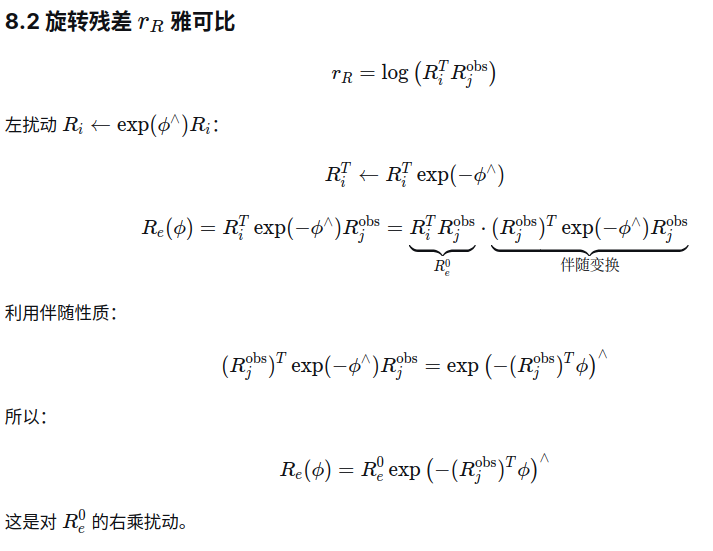
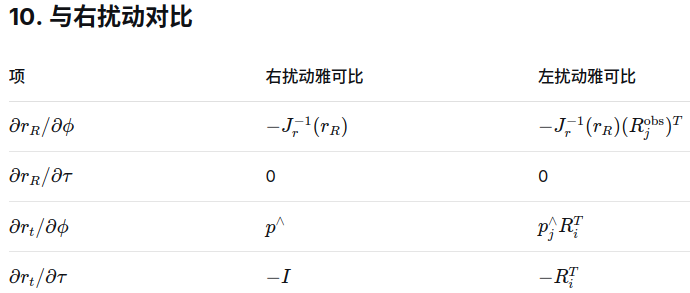
12. 右扰动模型雅可比
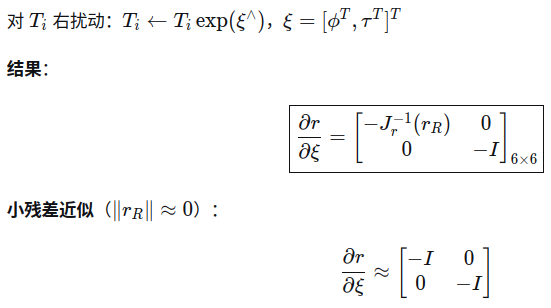
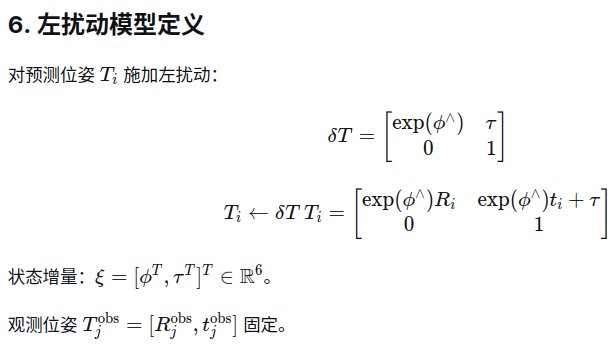
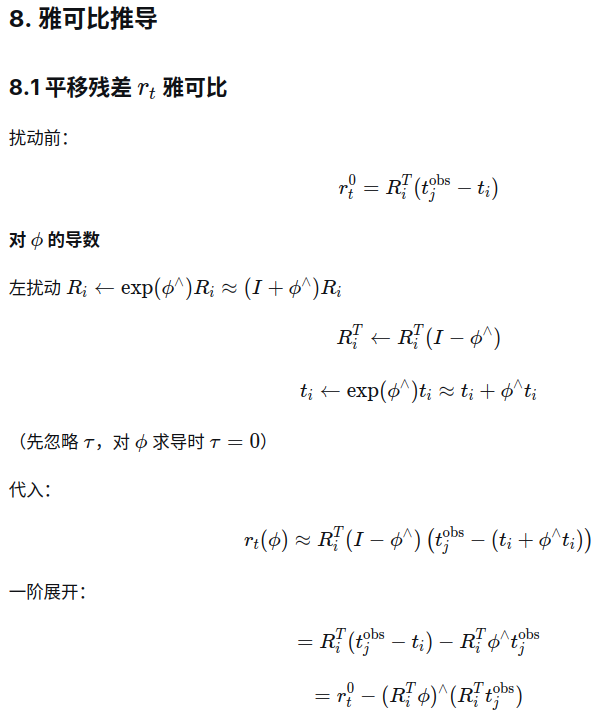
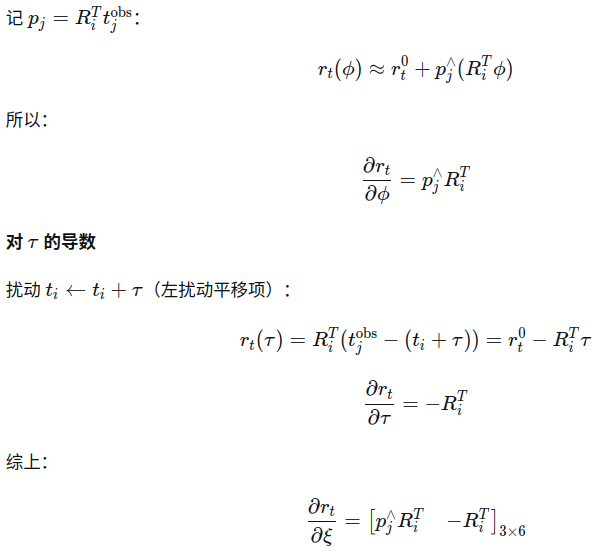
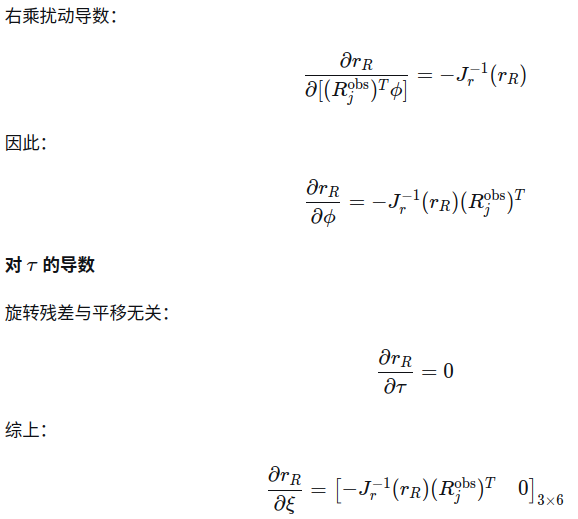
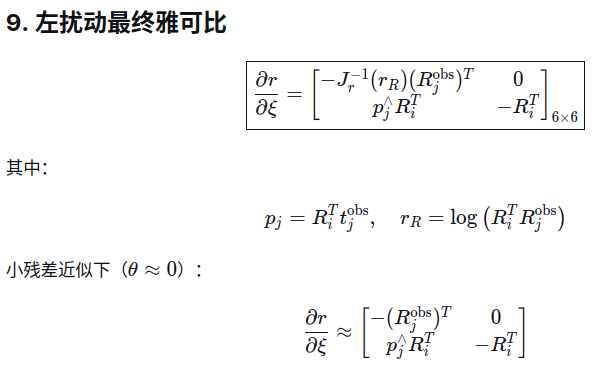
13. 左扰动模型雅可比
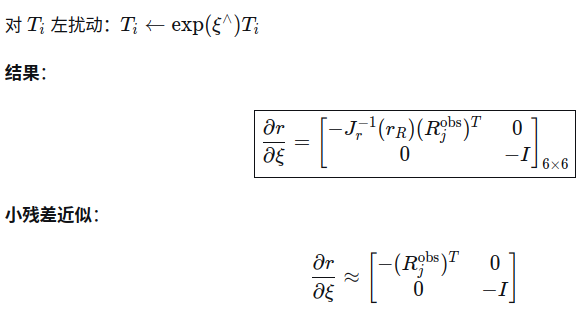
总结

本文详细推导了分开形式的残差及雅克比左右扰动模型,经过这么多章节相似方法的推导,应该能发现一个现象,这种类型的推导,基本都是先定左右扰动模型,然后要么用一阶近似,要么伴随,构造BCH公式,这种位姿的融合讲解基本差不多了,下一讲应该是四元素或者实战了

相关推荐
拜小白26 分钟前
【论文解读】《DeepPanoContext:用全局场景关系图 + 可微关系优做全景 3D 场景理解
深度学习·计算机视觉·全景图
剑雨巍巍31 分钟前
AI Agent面试之基础概念
人工智能
微帧Visionular33 分钟前
AI视频单帧清晰,播放时却闪烁,原因是什么?
人工智能·深度学习·音视频
武子康35 分钟前
MultiNet6 空闲崩溃:`EXCVADDR=0x8` 后又出现 `CORRUPT HEAP`
人工智能·后端·agent
云智慧AIOps社区44 分钟前
智能巡检机器人应用场景解析:机房巡检、园区安防、管廊巡视与展厅导览
人工智能·机器人·具身智能·智能巡检机器人·企业级智能巡检机器人·机房巡检机器人·导览机器人
EnCi Zheng1 小时前
Agent 如何进行工具调用:从一次 Function Calling 到生产级工具编排的完整链路
大数据·人工智能·agent·ai编程·工具调用
赛博守夜人1 小时前
AI安全攻防与治理之十四:AI 安全测试不能脱离传统安全,Web、API、移动端与模型攻击面的组合拳
前端·人工智能·安全
lovingsoft1 小时前
AI 时代未来软件形态趋势:从固定功能应用,走向意图驱动、智能体原生的柔性系统-浅析
人工智能
GlobalInfo1 小时前
重磅发布 | 2026年船体清洁机器人行业研究报告:市场规模、发展前景与十五五战略地图
大数据·人工智能·机器人
海宇服务1 小时前
零信任架构实战:基于海宇全能小微企业报告构建自动化园区商户免押租赁资信核验网关
大数据·人工智能·架构·自动化