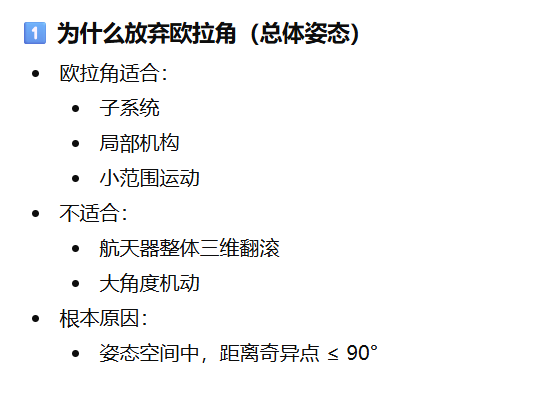
欧拉角是非常好的构建模块,非常有用,也是一个基础性的东西。但对于一般的航天器三维运动,我通常不会使用欧拉角。
我可能会在一些子部件或者局部问题中使用它们,在某些地方它们确实非常有用。但对于整体的三维翻滚运动(3D tumble),欧拉角并不好用,因为我们永远不会离奇异点超过 90°。
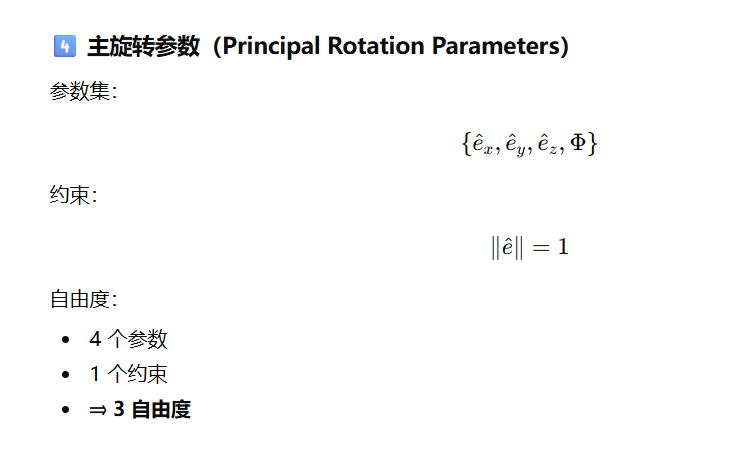
现在我们要引入主旋转向量(Principal Rotation Vector)。在航天领域我们通常这么称呼它。
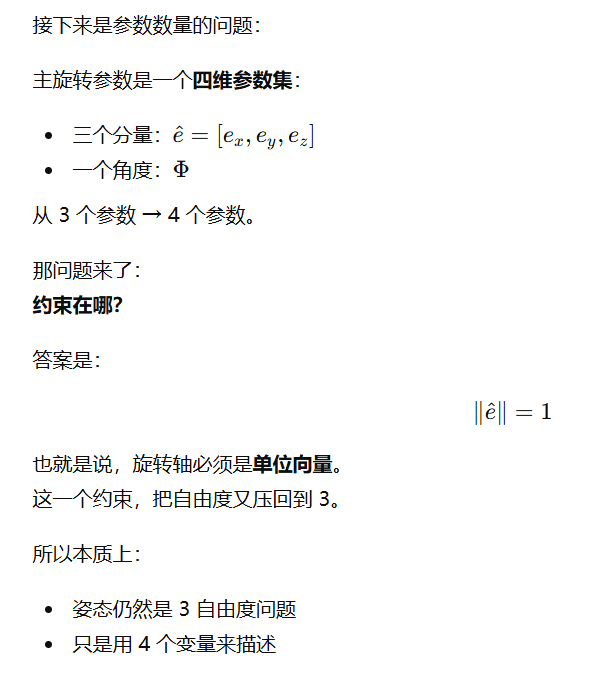
严格来说,还有一个叫**主旋转参数(Principal Rotation Parameters)**的概念:
一个是三维参数集
一个是四维参数集
它们之间的关系非常非常密切。
如果你做机器人方向的研究,你可能会看到 Sandia 那边称之为 Rodriguez 参数。这就很容易让人困惑,因为在我们这儿也有另一种完全不同的 Rodriguez 参数。所以当你阅读不同论文、不同领域的文献时,一定要看数学定义本身。
数学会精确地告诉你这些坐标到底是什么------名字只是标签而已。
这些概念非常重要,我们之后会反复使用。
而这一切,都源自 Euler(欧拉)。
欧拉是一位"时间多到用不完"的数学家(笑)。
你能想到哪个科学领域没有一个"欧拉定理"吗?
数学、航天、核物理......每个领域都有自己的欧拉定理。
"我说的是这个。"
"不,我说的是那个。"
他真的是个令人惊叹的数学家。
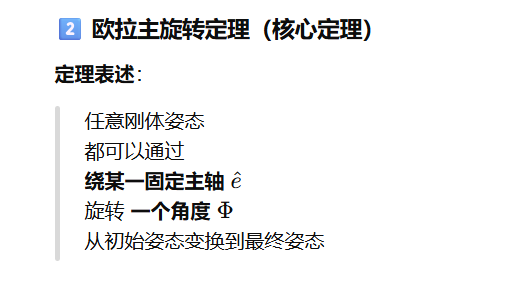
这里我们用的是欧拉主旋转定理(Euler's Principal Rotation Theorem)。
一个刚体的参考坐标系,可以通过绕某一主轴 𝑒^
旋转一个主旋转角 𝜙,
从任意初始姿态变换到任意最终姿态。
这个主轴在初始和最终姿态中都是固定的。
听起来是不是非常拗口?
到底什么意思?
接下来我们会花时间把它拆开讲清楚,因为后面所有姿态参数化方法,都是在利用这个定理的细节。
如果你真正理解了这个定理,接下来三节课会非常顺;否则你会一直觉得"这公式哪来的?"
本质上,它说的是:
从任意姿态到任意姿态都是可达的
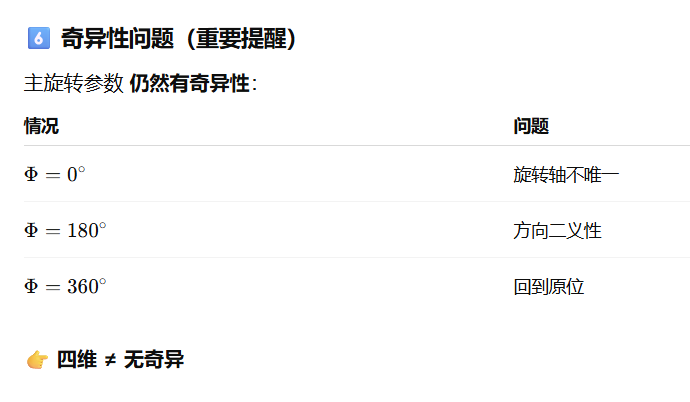
而且没有奇异性阻碍路径本身
当然数学家不会这么直白地说(笑)。
第二个关键点是:
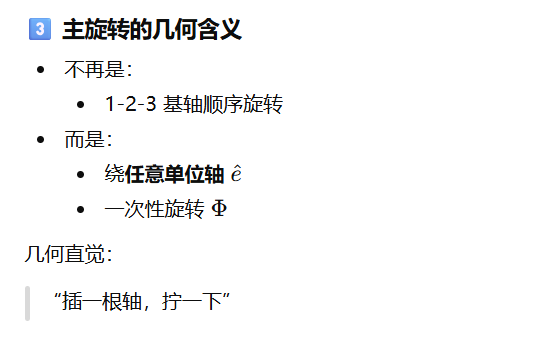
"通过一次刚体旋转"
相比之下,欧拉角是通过三次顺序旋转实现的:
比如 yaw → pitch → roll。
你可以构造一些非常大的角度组合,最后姿态变化却很小。我们已经见过这样的例子:
两个很大的角度,最后差别却很小。
而主旋转表示不同:
从任意姿态到任意姿态,只需要一个角度 Φ
。
你只需要:
一个旋转轴 𝑒^
一个旋转角 Φ
与欧拉角只能绕基轴(1、2、3轴)旋转不同,这里允许你绕任意单位方向向量旋转。
第三个看起来有点奇怪的表述是:
主轴在初始和最终姿态中都是固定的
意思是:
这个向量在惯性系和本体系中分量完全相同。
它在两个坐标系里"看起来一样"。
从几何上你大概能想象出来,但我们后面会系统推导它的数学含义。
如果用欧拉角:
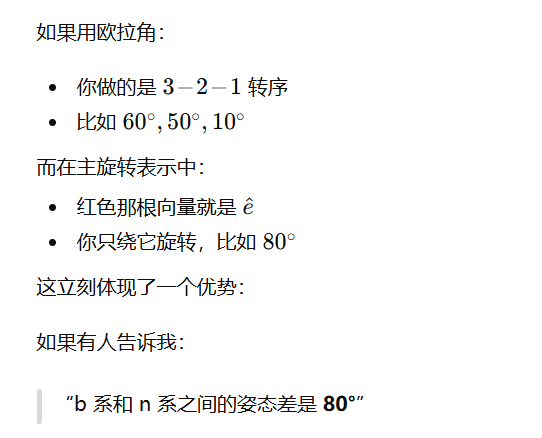
这立刻体现了一个优势:
如果有人告诉我:
"b 系和 n 系之间的姿态差是 80°"
我立刻知道:
👉 这差得很远,是个严重的控制问题
但如果给我三个欧拉角,我根本无法直觉判断"近不近",尤其是大角度时,必须算等效旋转角。
所以主旋转表示在姿态误差表达上非常直观。
笔记