人形机器人训练流程可简单表示为:捕捉人类动作,并将其重新分配给机器人,在模拟环境中大规模训练,部署到硬件上,然后进行迭代。
波士顿动力AI实验室,展示了类人机器人Atlas如何学习新的动作,如何在模拟中放大这些动作,然后将这些技能带入真实的机器人应用中。
端到端的管道
越来越多的人形团队正在采用以下模式训练机器人:
捕获人类运动 → 转发到机器人 → 在模拟中大规模训练 → 部署到硬件 → 重复
操作方法:
步骤 1. 捕获:将人类运动转化为训练数据
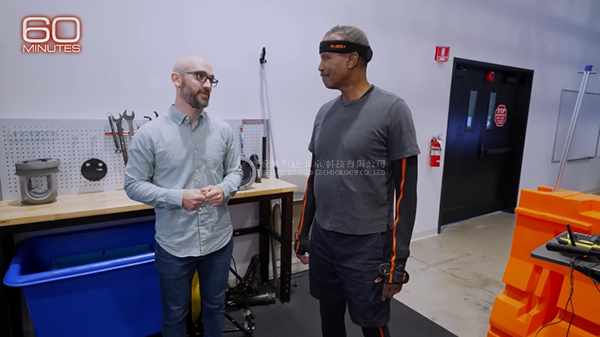
在这个环节中,研究员将穿着Xsens动作捕捉服来记录全身的动作。捕捉到的动作将成为参考行为。
动作学习始于良好的数据。因此动作清晰(关节角度、时机、协调)至关重要,Xsens采集到的动作数据可用作可重复使用的参考,并可以迭代和扩展到许多任务变体。
步骤 2. 重新定位:将人类运动映射到机器人并约束条件
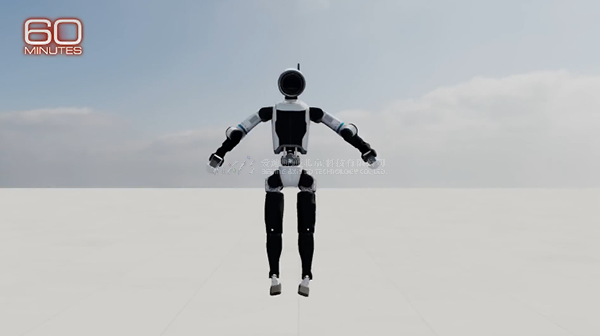
Atlas 并不是按照人类建造的。因此其拥有不同部位的比例、不同的关节限制、不同的驱动方式。人类动作无法1:1地完美复制。
波士顿动力团队需要指导Atlas虚拟地匹配动作,因为它的身体与人类不同。
重新定位是将动作变成机器人可用的一种形式:
-
对齐框架和关节运动
-
执行关节限值和平衡约束
-
将人类意图转化为机器人轨迹
步骤 3. 在模拟中大规模训练:成千上万的虚拟机器人,快速迭代
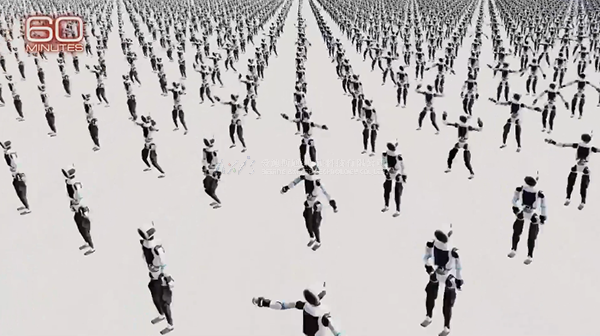
通过使用Xsens捕捉的精准动作捕捉数据,波士顿动力团队在模拟中扩展学习,在该步骤中有超过4000个数字Atlas机器人在六小时内并行训练。
团队还为模拟添加了诸如光滑的地板、斜坡和僵硬的关节等变量,迫使学习到的行为进行适应,而不是记住一个单一的理想状态。
模拟的核心优势:
-
学习速度比实时更快
-
学习更加安全高效
-
在接真实触硬件之前提高稳定性
步骤 4. 部署到硬件:将训练过的技能部署到多台机器人
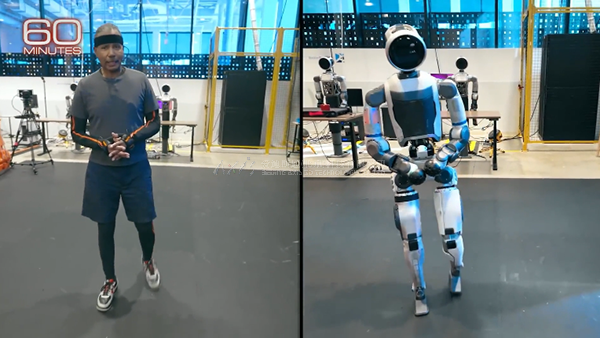
当学习过程完成后,其可以被直接转移到真正的机器人上,值得注意的是,该过程可以重复进行。
将技能扩展到整个机器人阵列:
-
只需捕获一次动作数据
-
在模拟中训练和提高表现效果
-
将训练过的技能部署到整个机器人阵列
-
随着环境的变化不断迭代
Atlas 正在进入真正的工厂
该案例以真实的制造背景为框架:波士顿动力公司被邀请在现代汽车位于萨凡纳的新工厂展示Atlas的第一次真正的户外测试。
工厂本身已经高度自动化,拥有1000多台机器人和近1500名员工,Atlas被定位为下一步:一个用于不值得定制自动化的任务的灵活工人。
使用Xsens动作捕捉进行捕获→重新定位→模拟→部署循环的竞争优势:
-
更快的新工作流程任务处理时间
-
更少"一次性"机器人程序
-
在现实世界的变异性下表现更好
如果您正在为工业环境打造人形机器人,Xsens动作捕捉技术将成为连接人类灵活性与可扩展的机器人学习的全新纽带。