 在室外,我们早已习惯依赖GPS导航------打开手机,卫星信号便告诉我们身处何方。但在室内,这个全球定位系统却无能为力:信号被建筑遮挡,精度急剧下降。对于需要在室内工作的机器人而言,这一空白长期悬而未决。
现在,一套被称为"室内GPS"的系统正在改变这一局面。通过在天花板部署微型基站网络,RoomAPS为机器人和AGV提供毫米级绝对定位,让移动设备在室内也能像汽车在室外一样,时刻知道自己"在哪里"。
什么是"室内GPS"?
室外GPS的工作原理,是通过接收多颗卫星的信号,解算出接收器的三维坐标。这个过程中,卫星的位置是已知的基准,接收器通过测量信号传播时间计算距离,最终确定自己的位置。
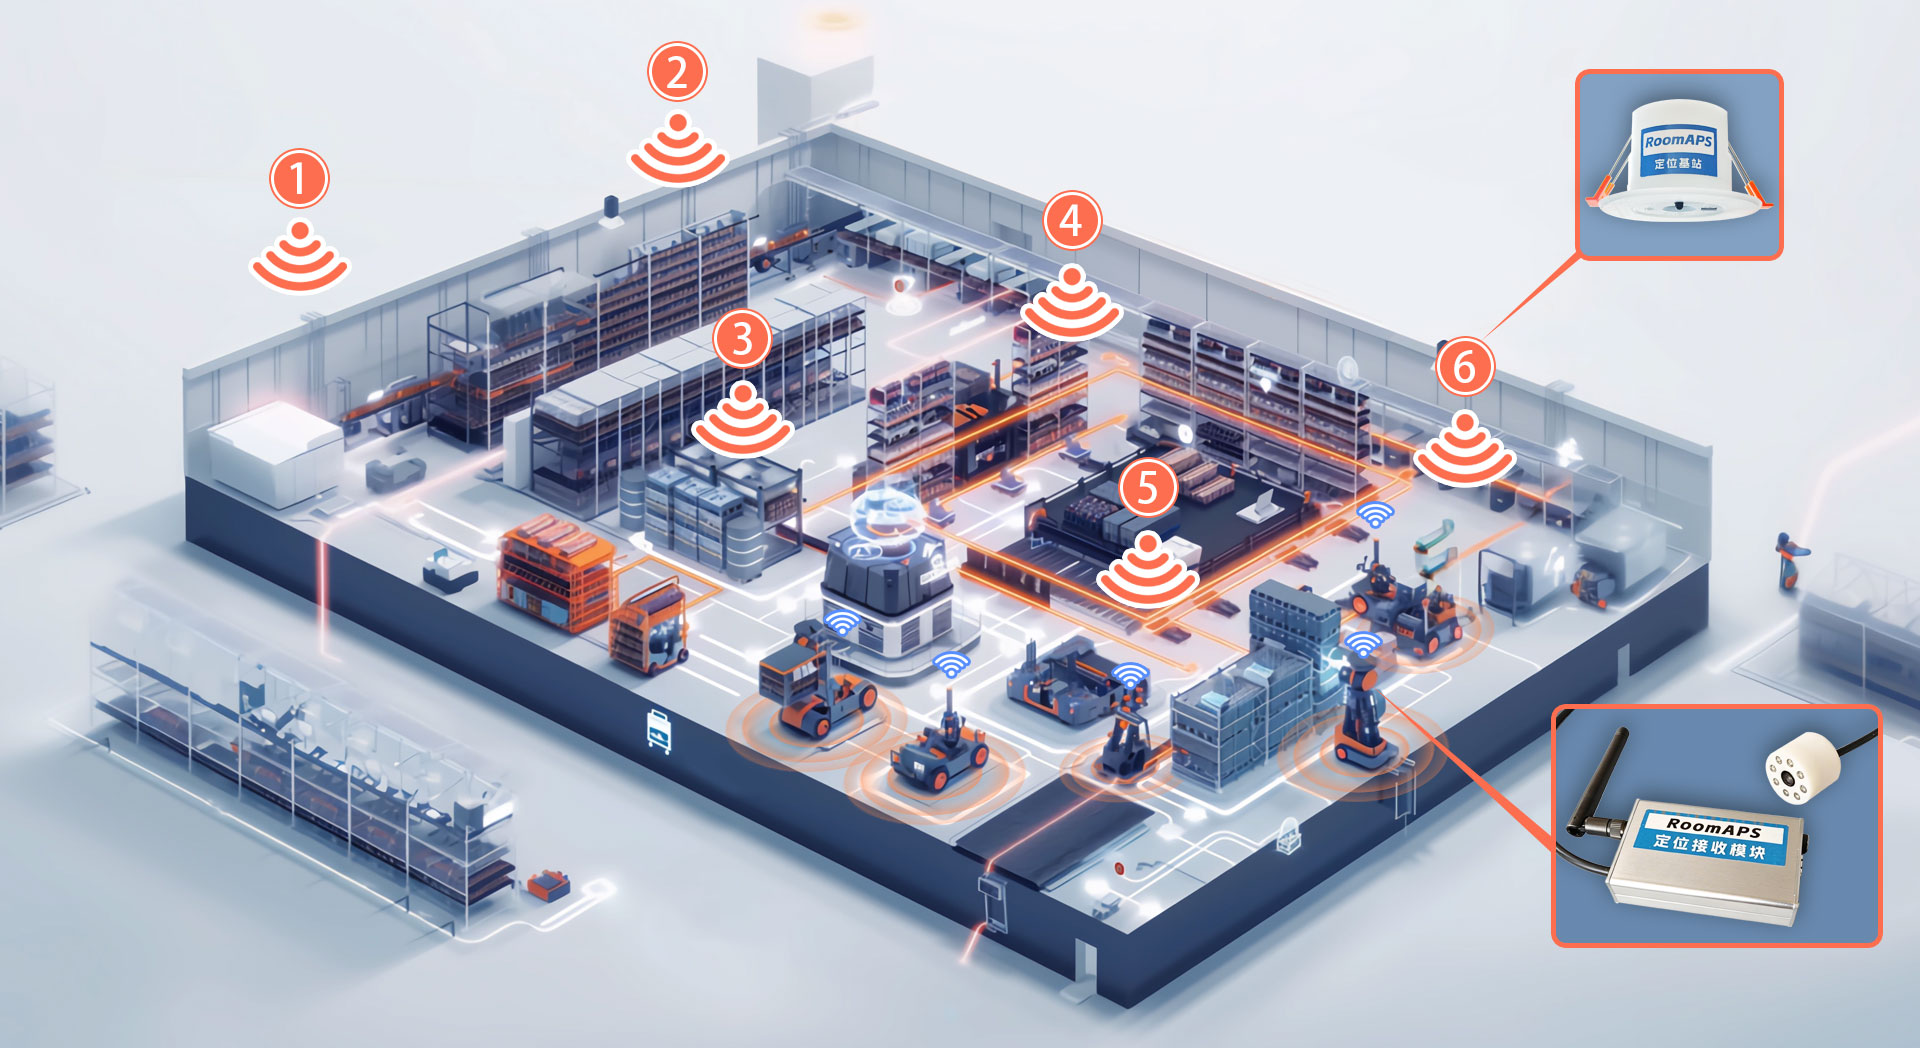
RoomAPS将这一原理完整移植到了室内。区别在于:卫星变成了部署在天花板上的微型基站,而机器人顶部的接收模块则扮演了GPS接收器的角色。
当机器人向上发射940nm不可见红外光脉冲时,多个基站同时被触发,随即以超声波脉冲回复。接收模块测量从发送光信号到收到各基站超声波的耗时,结合温湿度补偿后的声速,计算出到每个基站的距离。当同时锁定三个及以上基站时,系统通过空间几何解算,即可确定接收模块的精确三维坐标。
这个过程每秒重复10到20次,形成连续的高频位置数据流。每次解算独立进行,误差不随时间累积------这正是GPS式绝对定位的核心优势。
系统架构:基础设施与终端的协作
像GPS需要卫星星座一样,RoomAPS需要在天花板部署基站网络。每个基站直径仅52毫米,高32毫米,重45克,如同一个小巧的吸顶灯。它们以与层高相近的间距均匀分布,确保机器人任何位置都能"看到"至少3至5个基站,为精确定位提供冗余。
安装在机器人顶部的定位接收模块,负责发射同步信号并接收基站回波。模块内置算法直接解算出坐标,通过串口以简洁格式输出给机器人控制器------例如"APS@5#1234.56&7890.12",表示当前可见5个基站,坐标分别为x=1234.56毫米,y=7890.12毫米。这种设计让集成工作极为简单,机器人开发者无需处理复杂的声学或光学信号处理。
信道编码器则扮演着"交通调度员"的角色。在半径150米范围内,它为多台机器人动态分配独立的定位时间片,避免信号冲突。当区域内设备密度增加时,调度机制确保每台设备仍能维持稳定的刷新频率。
室内GPS的核心优势
将GPS概念引入室内,带来的不仅是技术类比的新颖,更是性能维度的突破。
毫米级精度是这套系统最显著的特征。在基站部署合理的条件下,定位误差稳定控制在±4毫米以内;在科学严谨的安装环境中,甚至可达±2毫米。这一精度比UWB的10-30厘米高出一个数量级,比激光SLAM的常规表现更加稳定可靠。
绝对坐标无累积误差,是它与GPS的本质共性。无论机器人运行多久、路径多长,每次定位都是独立解算,从不依赖历史位置。这意味着AGV在仓库中穿梭数小时后,仍然能精准停靠在毫米级误差的充电桩前,不会像相对定位技术那样逐渐"漂移"。
环境适应性同样出色。超声波不受环境光影响,红外同步信号采用不可见光,系统在完全黑暗或强光环境下均可稳定工作。对于工业仓库、地下空间等场景,这一特性尤为重要。
成本优势也不容忽视。定位接收模块定价在百元级,基站网络可被区域内所有机器人共享,摊薄单台设备成本。相较于数万元的多线激光雷达,或数千元的UWB标签,这套方案为高精度定位提供了更具经济性的路径。
从定位到导航:构建完整的机器人空间感知
单一的定位数据还不足以构成完整的导航能力。RoomAPS通过配套软件,将坐标信息转化为可用的导航功能。
基站配置软件用于规划基站布局、录入坐标、校验信号覆盖。自主导航配置软件则允许工程师预设站点和路径,机器人在运行中实时接收坐标数据,沿规划路径移动,并在软件界面中实时显示位置。
对于希望深度集成的开发者,系统提供了简洁的数据接口和示例代码。机器人控制器只需解析串口输出的坐标字符串,即可实现自主导航控制。这种低门槛的集成方式,让软硬件工程师都能快速上手。
应用场景:从工业物流到家庭生活
在工业物流领域,AGV需要长时间连续作业,对定位精度和稳定性要求最高。毫米级绝对定位使AGV能够在窄巷道中自如穿梭,精准对接装卸点,将仓库空间利用率提升15%至20%。
在商业服务场景中,导览机器人、清洁机器人在动态变化的环境中工作。传统SLAM可能被临时展台、移动人群干扰,而天花板上的基站网络不受地面布局变化影响,机器人始终知道自己在哪里。
在医疗领域,安防巡逻机器人和医疗辅助机器人需要高可靠性。绝对坐标定位确保机器人在关键时刻不会"迷失",即使环境光照变化或通道空旷无特征。
在家庭生活场景,随着服务机器人的普及,对定位精度的要求也在提高。清洁机器人、陪伴机器人共享同一套定位网络,如同手机共用Wi-Fi,无需每台设备都配备昂贵的传感器。
总结:
"室内GPS"不仅是一个生动的技术比喻,更代表了一种定位范式:将室外成熟的卫星定位原理,通过精巧的工程实现,完整迁移到室内空间。对于机器人而言,这意味着它们终于获得了在室内环境中时刻知道自己位置的确定性能力。
当每一台机器人都能抬头"看见"天花板上的定位基站,它们便不再需要依赖环境特征来猜测自己身在何处。这种确定性的空间感知,正在为机器人的自主移动打开新的可能。